Shom社が水深測量用としてNavsightソリューションを採用
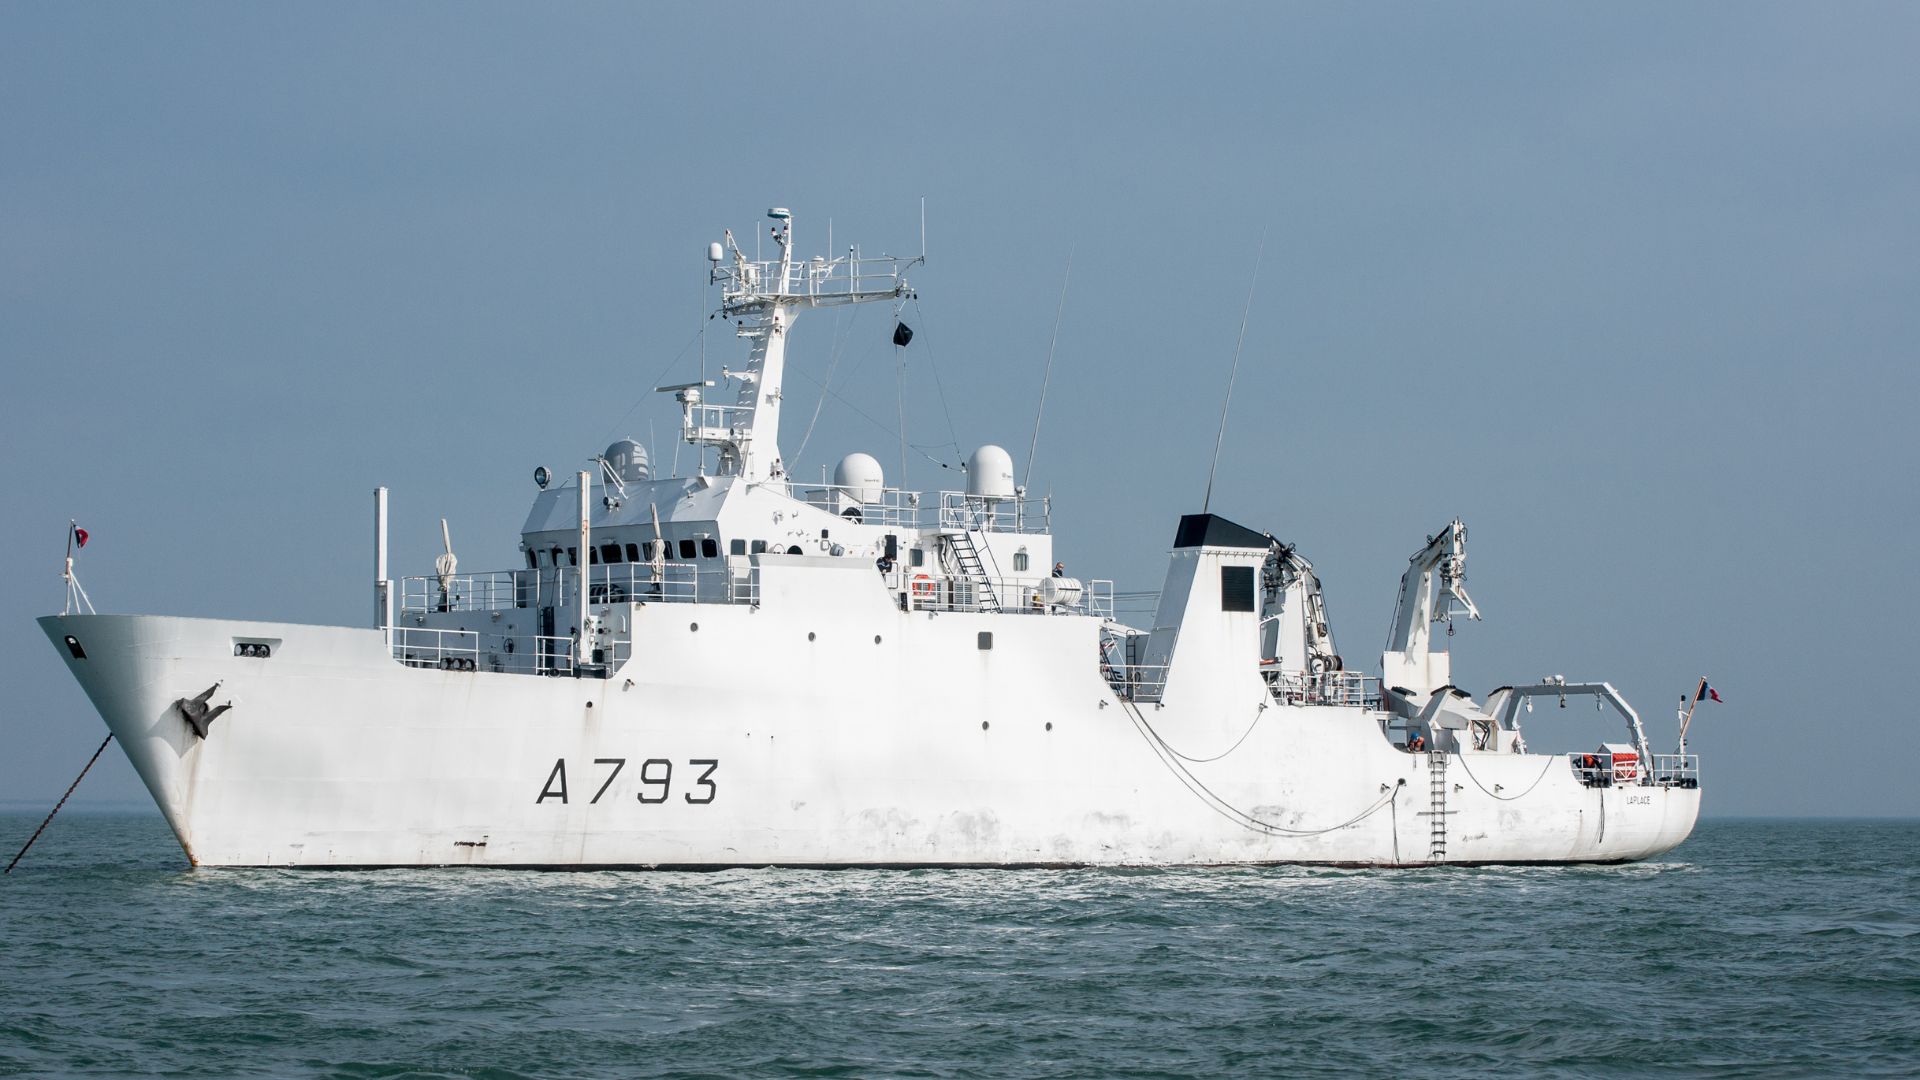
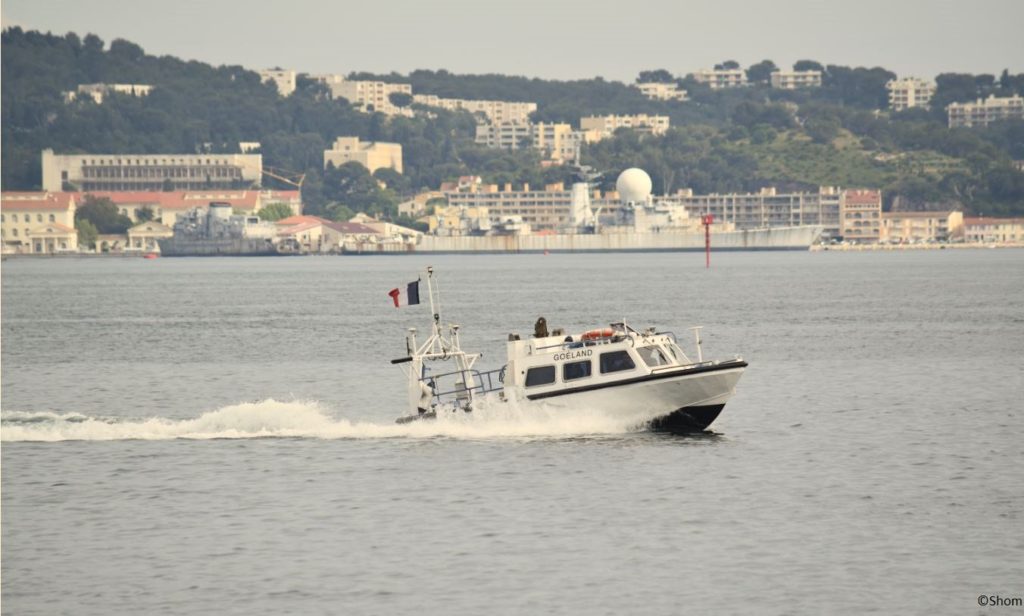
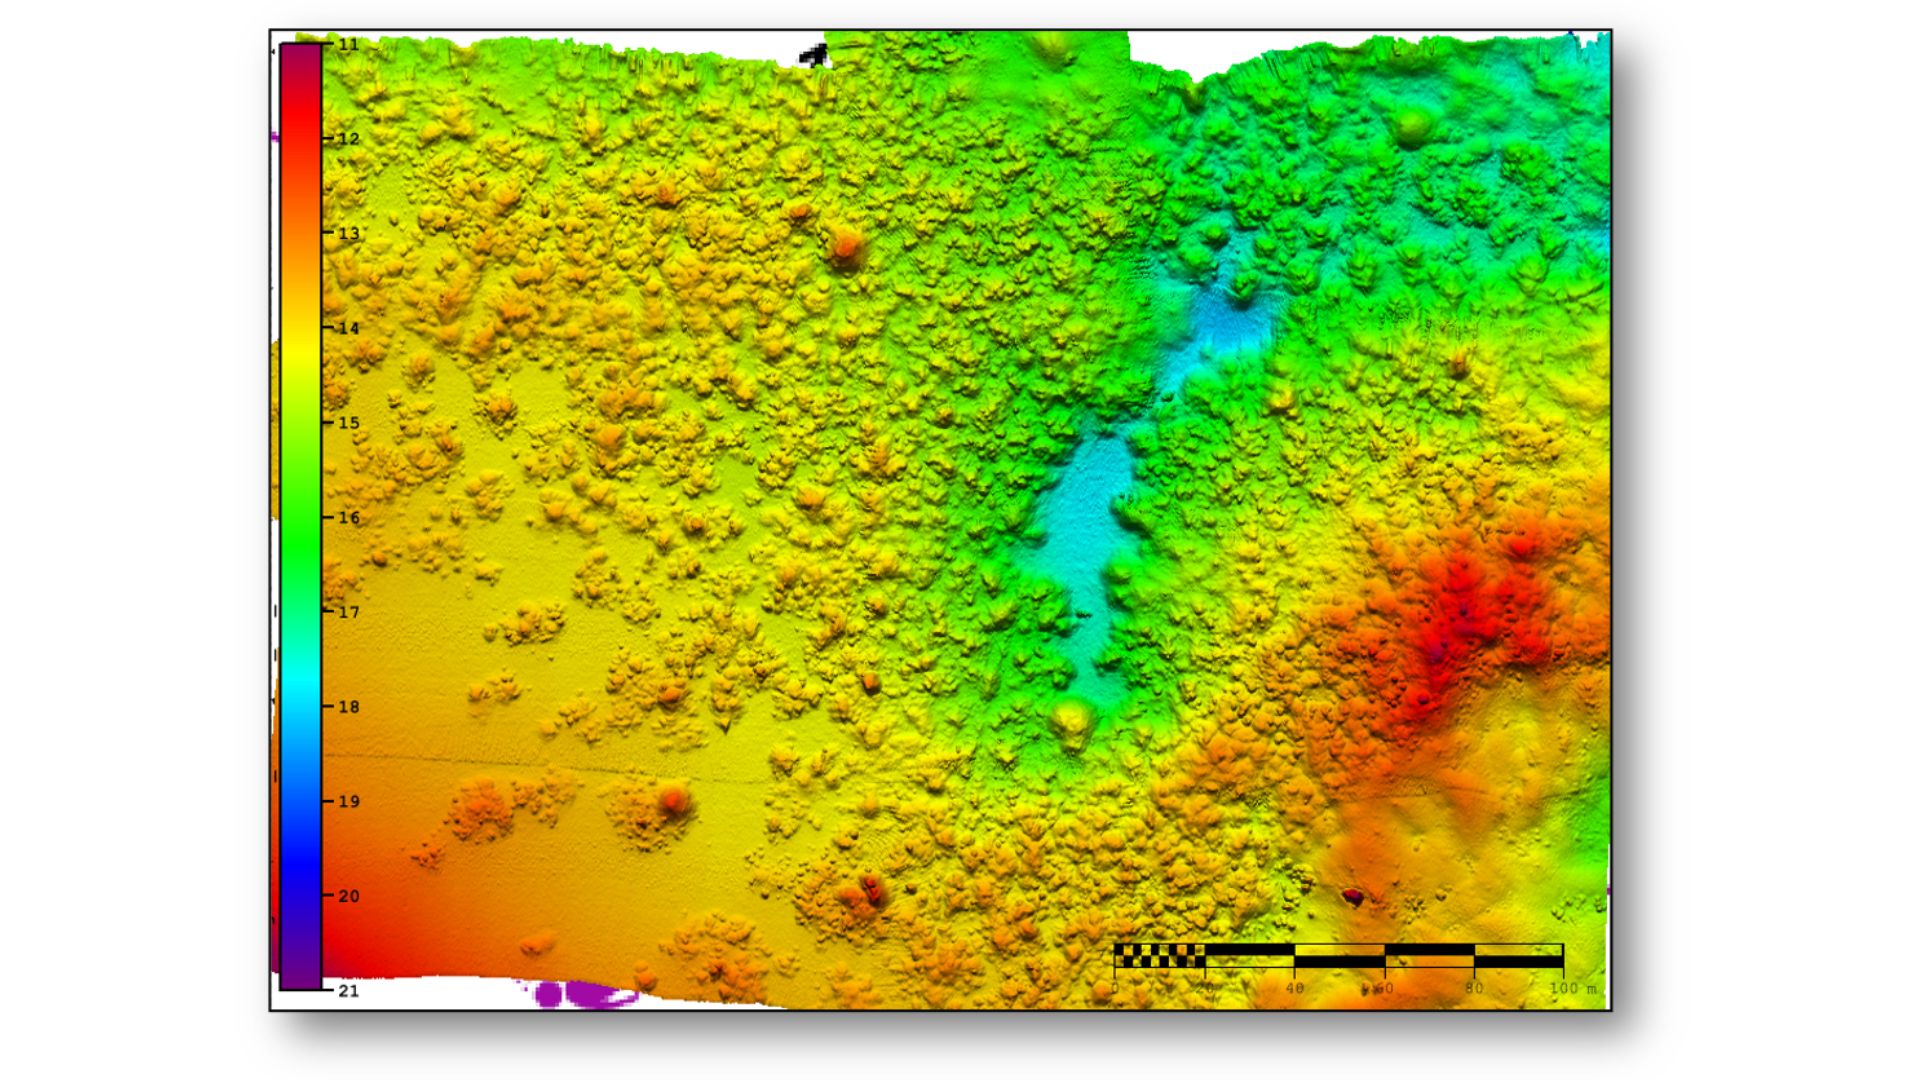
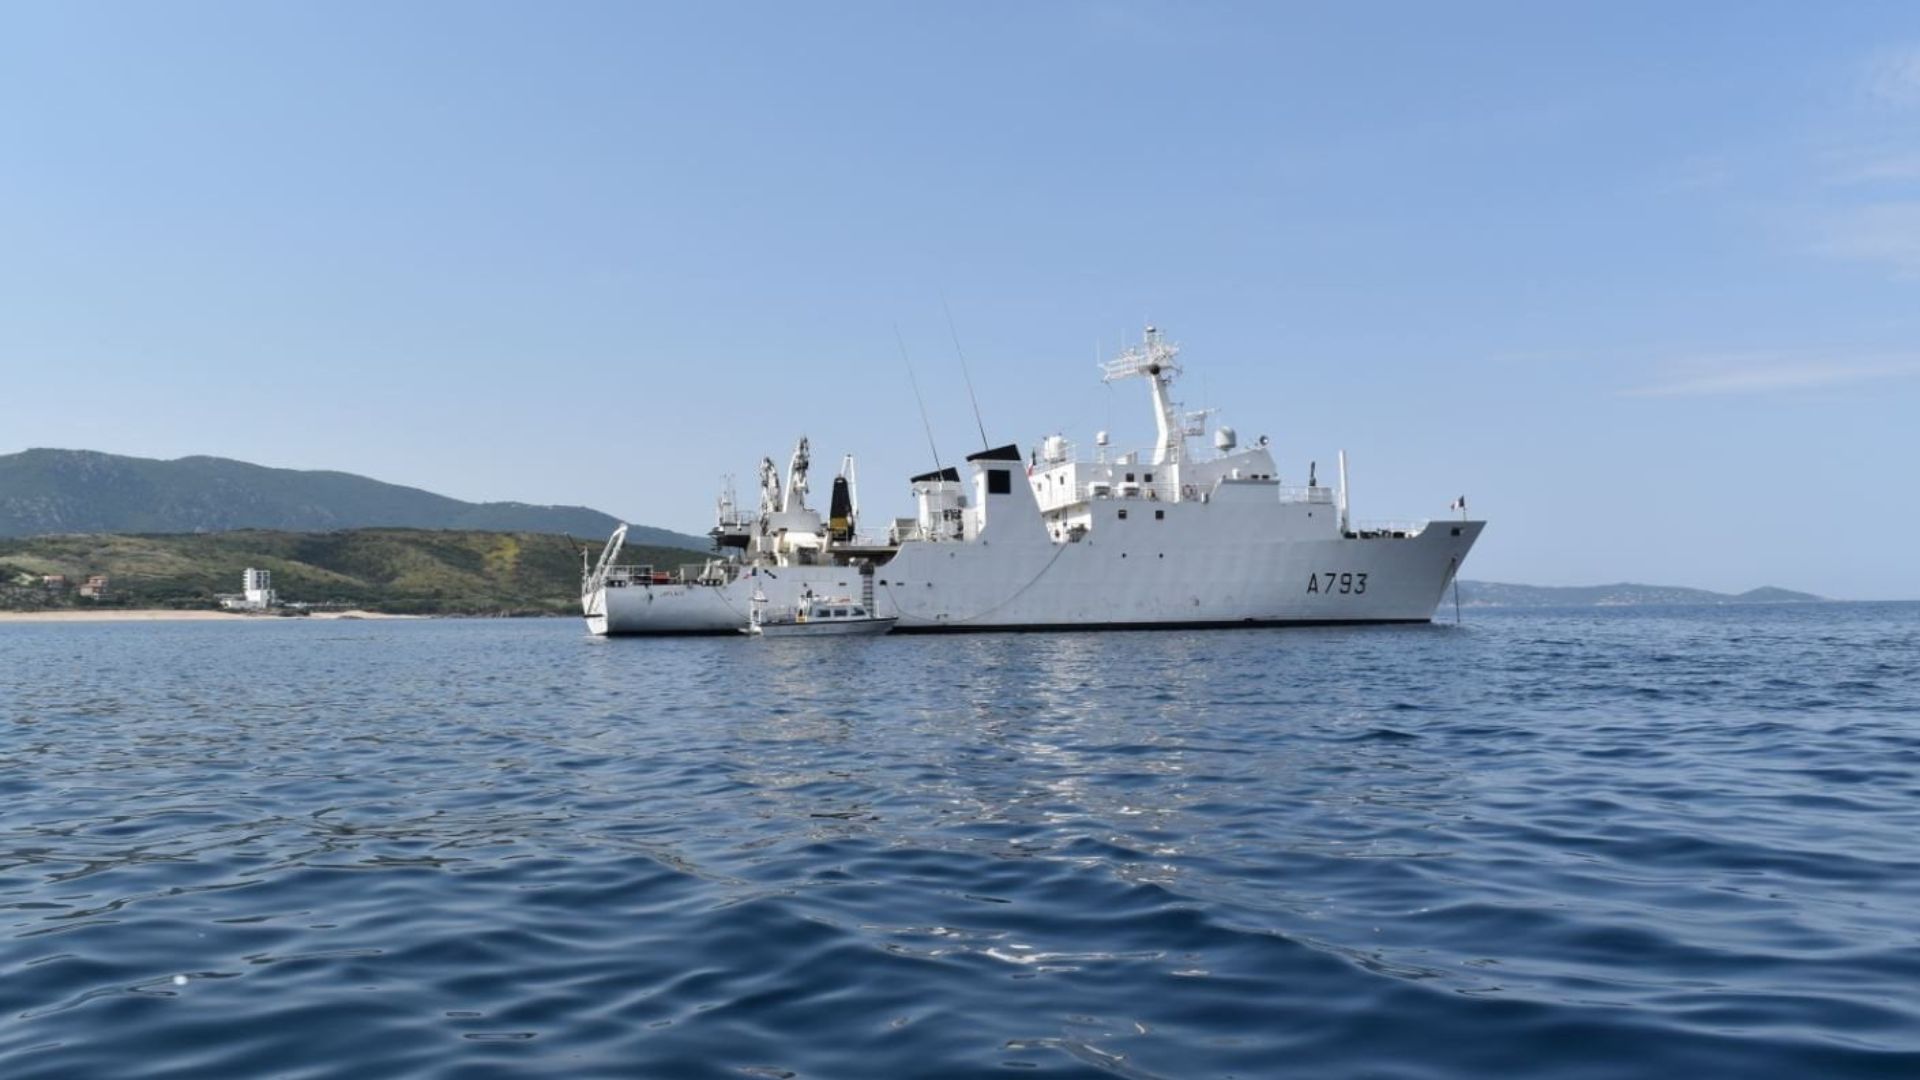
SBG Navsight慣性航法システムを装備した水深測量用の高速艇および測量船。
「Apogeeは非常に汎用性が高く、深海と浅海の要件の双方に適合します。」 | レミ・ラボンド(Shom 測位・水路機器担当)
ショム(フランス国立水路・海洋局)
公的機関であるショム(Shom)には、3つの主要な目的があります。それは、国家の水路測量および地図作成、水文・海洋学分野における防衛支援、そして海洋・沿岸に関する公共政策に向けた海洋地理空間製品およびサービスの支援です。
SHOMが運用する船隊はブレストを拠点としており、7隻の高速艇と、全長59メートルのBH2型測量船3隻を含む計11隻で構成されています。これらの船舶は、フランス、アフリカ、インド洋、カリブ海における浅海域および深海域で活動しています。
また、SHOMはニューカレドニアを拠点とする船隊も運用しており、高速艇1隻とブイ設置船1隻で構成されています。ブイ設置船は、一部の期間、水路測量にも使用されています。
SBGによる慣性航法システムのフリート(保有機器)の刷新
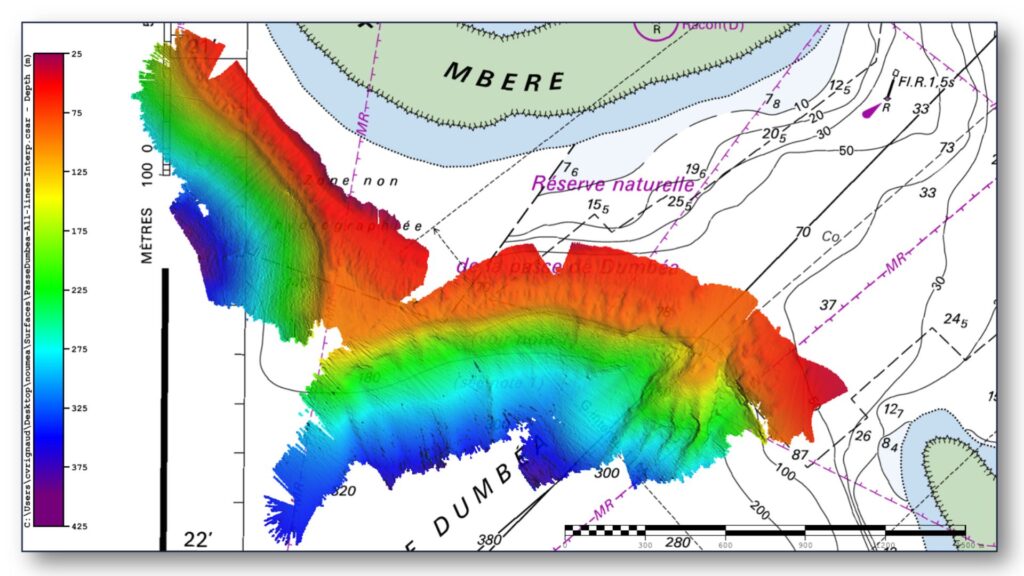
慣性航法システム(INS)のフリート更新にあたり、Shomはマルチビーム音響測深機のデータ補正に最も大きな影響を与えるロール角とヒーブ(上下動)を重視し、水深測量におけるIHO基準に適合するINSを検討しました。
各要素の位置が厳密かつ正確に把握されている公式テストエリアで複数の試験を実施した結果、Shomは慣性航法システムの更新先としてSBG Systemsを選定しました。最初はニューカレドニアでの浅海測量用にNavsight Ekinoxグレード(ロール角0.02°)を導入しましたが、その後、ブレスト拠点のフリートをApogeeグレードのINSソリューション(ロール角0.008°)へと移行することを決定しました。
「Apogeeは非常に汎用性が高く、深海と浅海の双方の要件を満たします。高速艇やBH2の間でセンサーの仕様を統一できるため、予備機器の管理など、保守・メンテナンスが容易になるというメリットがあります」と、Shomの位置測位・水路測量機器担当であるレミ・ラボンド(Rémi Labonde)氏は説明しています。
Navsight Apogeeの特長
水路測量士向けに設計されたNavsight Apogeeグレードは、GNSS受信機と処理ユニットで構成されており、慣航データと航法データのリアルタイムフュージョンを実現します。
Navsightは、音響測深機やコンピューターなどのさまざまな外部機器との接続を可能にします。Apogeeセンサーのチタン製エンクロージャーにより、マルチビーム音響測深機の近くの冠水可能なエンジンコンパートメントへの設置が可能です。
Navsight Apogeeソリューションは、最先端のMEMS技術に基づいた高性能で費用対効果の高い慣性航法システムであるため、年次メンテナンスを必要としません。
当社のソリューションには、無料の無制限ファームウェアアップデートとテクニカルサポートが含まれています。「優れた性能対価格比と高水準のサービスを評価してSBGを選定しました。SBGのテクニカルサポートチームは対応が迅速で、熱心に取り組んでくれます」とShomの専門家は付け加えています。
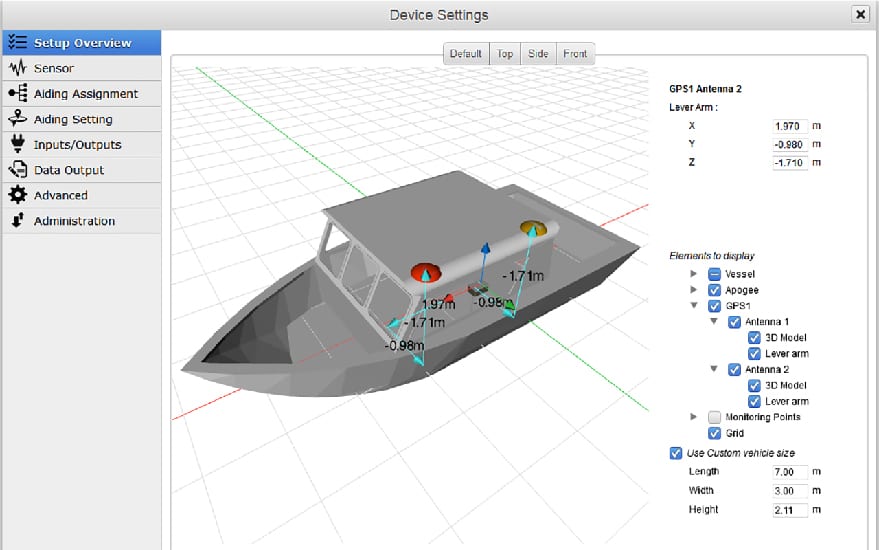
INSソリューションを選ぶ際のもう一つの重要な要素は使いやすさでした。 イーサネット経由で接続すると、Navsightの内蔵Webインターフェースがセットアップ段階でユーザーをガイドします。
例えば、システムはボートの3Dビューを表示し、ユーザーはリアルタイムで設置状況を確認できます。
また、この手順中、組み込みフィルターはレバーアームやアンテナの向きも制御・検証します。これは、Shom社が海外で新しいシステムの校正を行う必要がある場合に、大きなメリットとなります。
「私たちはSBGのウェブインターフェースの大ファンです。モダンで非常に分かりやすく、使いやすいため、チームの業務に大きな違いをもたらしています」と、レミ・ラボンデ氏は締めくくりました。
Navsight Marine
Navsight Marineは、最新のIMUおよびGNSS技術を統合し、水路測量士向けに完全かつ強力で使いやすいモーション・航法ソリューションを提供します。
セットアップが容易で汎用性が高いNavsight Marineは、浅海域と深海域の両方において、水路測量士の測量作業を容易にします。
IMUは主要なセンシング要素であり、パフォーマンスを左右する最も重要な要因です。

Navsight Marineの見積もりを依頼する
ご質問はありますか?
FAQページへようこそ!ここでは、当サイトで紹介しているアプリに関するよくある質問への回答を掲載しています。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
波の測定センサーとは何ですか?
水深測量とは何ですか?
水深測量とは、水中の地形の水深や形状を調査・測定する学問であり、主に海底やその他の水没した地形の地図作成に焦点を当てています。これは水中の地形学に相当するものであり、海洋、海、湖、河川などの水中の地形的特徴について詳細な知見を提供します。水深測量は、航行、海洋建設、資源探査、環境調査など、さまざまな分野において極めて重要な役割を果たしています。
現代の水深測量技術は、音波を利用して水深を測定するシングルビームおよびマルチビーム音響測深機(エコサウンド)などのソナーシステムに依存しています。これらのデバイスは海底に向けて音響パルスを発信し、エコーが戻ってくるまでの時間を記録することで、水中での音速に基づいて水深を算出します。特にマルチビーム音響測深機を使用すると、海底の広範囲を一度にマッピングでき、非常に詳細で正確な海底の3D表現が得られます。海底の正確な位置情報を持つ3D測量図を作成するためには、多くの場合 RTK + INS solution が組み合わせて使用されます。
水深データは、海図の作成に不可欠です。海図は、水没した岩礁、沈没船、砂州などの潜在的な水中障害物を特定することで、船舶の安全な航行を支援します。また、科学研究においても重要な役割を果たしており、研究者が水中の地質的特徴、海流、海洋生態系を理解する上で役立っています。
ブイは何に使われるのですか?
ブイとは、主に海事や水域において、いくつかの重要な目的のために使用される浮遊装置のことです。ブイは、水域内の安全な航路、水路、あるいは危険区域を示すために、特定の場所に設置されることがよくあります。ブイは船舶や船を誘導し、岩礁、浅瀬、難破船などの危険な場所を回避できるよう支援します。
これらは船舶の係留点として使用されます。係留ブイがあれば、船は錨を下ろすことなく係留できるため、錨を下ろすことが現実的でない、あるいは環境に悪影響を及ぼすような地域では特に有用です。
計測用ブイには、水温、波高、風速、気圧などの環境条件を測定するためのセンサーが搭載されています。これらのブイは、天気予報、気候研究、海洋学的研究に貴重なデータを提供しています。
一部のブイは、水域や海底からのリアルタイムデータを収集・送信するためのプラットフォームとして機能しており、科学研究、環境モニタリング、軍事用途などでよく利用されています。
商業漁業では、ブイは罠や網の位置を示すために使用されます。また、養殖業においても、水中の養殖場の位置を示すのに役立っています。
ブイは、錨泊禁止区域、漁業禁止区域、水泳区域などの指定区域を示す役割も果たし、水上での規制の遵守を促進します。
いずれの場合も、ブイは安全の確保、海洋活動の円滑化、そして科学研究の支援において極めて重要な役割を果たしています。
浮力とは何ですか?
浮力とは、液体(水や空気など)が、その中に沈められた物体の重さに抗して及ぼす力のことです。物体の密度が液体の密度よりも小さい場合、浮力によって物体は浮いたり、水面に浮上したりします。浮力が生じるのは、物体の水中に沈んでいる部分に加わる圧力の差によるものです。水深が深くなるほど圧力が高くなり、それによって上向きの力が生じます。
浮力の原理はアルキメデスの原理によって説明されており、これによれば、物体に作用する上向きの浮力は、その物体が押し出した流体の重さに等しいとされる。浮力が物体の重さよりも大きい場合、物体は浮く。浮力が物体の重さよりも小さい場合、物体は沈む。浮力は、海洋工学(船舶や潜水艦の設計)からブイなどの浮体装置の機能に至るまで、多くの分野で不可欠なものである。
IMUとは?
慣性計測ユニット(IMU)は、プラットフォームの線形加速度と角速度を捉えることで、その運動と姿勢を測定するコンパクトなセンサーモジュールです。その核心として、IMUは直交軸に沿って配置された3つの加速度計と3つのジャイロスコープを統合し、6つの自由度の測定を提供します。
加速度計はプラットフォームが空間内でどのように加速するかを検知し、ジャイロスコープはそれがどのように回転するかを追跡します。これらの測定値を組み合わせて処理することにより、IMUは外部信号に一切頼ることなく、速度、姿勢、および進路の変化に関する正確な情報を提供します。これにより、IMUはGPSが利用できない、信頼できない、または意図的に妨害されている環境における航法に不可欠なものとなります。その性能は、センサーの品質、校正、そしてバイアス、ノイズ、スケールファクター、ミスアライメントなどの誤差がどの程度制御されているかに大きく依存します。
高精度なIMUには、誤差が時間とともに急速に蓄積しないようにするための高度な校正、熱補正、振動フィルタリング、バイアス安定化メカニズムが含まれています。これらの特性により、IMUはUAV、巡航ミサイル、無人車両からAUV、ロボット工学、産業用安定化システムに至るまで幅広い用途で使用されており、最も過酷な運用条件下でも動きと姿勢の堅牢かつ継続的な認識を提供します。
