Analyse av rulling og krengning ved akselerasjon på motorsykler
Sykkelhastighet, sideakselerasjon og hellingsvinkel (moto roll).
«De setter pris på den kompakte størrelsen til Ellipse-N og den imponerende posisjonsstabiliteten, kombinert med CAN-kommunikasjonsprotokollen og den gode nøyaktigheten selv under vibrasjonsutsatte forhold.» | Ashish S., direktør i Zen Microsystems
Dekktesting
Dekkets kvalitet og ytelse er avgjørende faktorer for sikker sykling og komfort. Produsenter av tohjulinger ser nøye på dekkets ytelse når de velger leverandører.
En indisk dekkprodusent kontaktet Zen Microsystems for å teste dekkets veigrep samt svingegenskaper i forhold til dekkene fra markedslederen.
Zen Microsystems er en anerkjent indisk distributør av testutstyr. Selskapet leverte en fullstendig dekkanalyse ved hjelp av « Ellipse-A Attitude and Heading Reference System» (AHRS) fra SBG Systems.
Testresultater
Testen ble gjennomført på en testbane. Teamet fra Zen Microsystems installerte « Ellipse-A», som var koblet til en CAN-datalogger med innebygd GPS-mottaker.
Sykkelen ble utstyrt med dekk fra Zen-kunden, og deretter med dekk fra markedslederen for å gjennomføre en sammenligningsanalyse. I begge testene ble det samme testutstyret brukt til å måle hastighet, sideakselerasjon og sykkelens hellingsvinkel (sykkelens krengning).
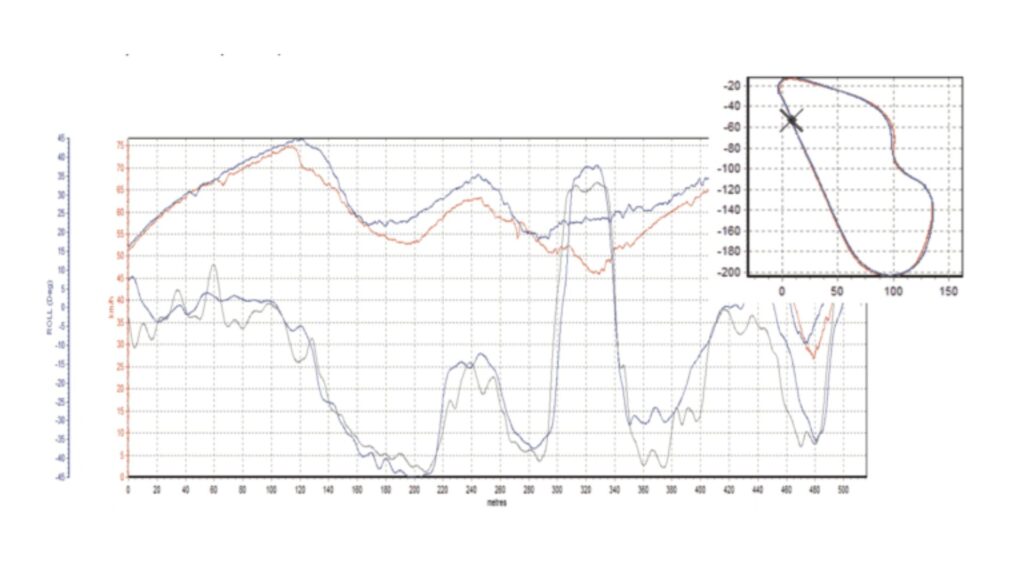
Analysen viste at i samme sving, ved høyere hastighet, tillot Zen Microsystems’ klientdekk større rulling av sykkelen i svingene og større sideveis akselerasjoner, noe som innebærer bedre veigrep for dekkene (Higher Road Grip).
AHRS vs INS med innebygd GNSS -mottaker
Denne omfattende analysen var avgjørende for kunden, som dermed kunne bevise den høye kvaliteten på sine produkter overfor produsenten av tohjulinger.
«Ellipse » – en AHRS som ble brukt i testen – er en svært robust miniatyr-inertialsensor som måler rulling, stigning og magnetisk kurs takket være det innebygde Extended Kalman Filter (EKF).
AHRS er grundig kalibrert med hensyn til temperatur og dynamikk for å korrigere for avvik, feiljustering osv. Siden plassen på en sykkel er begrenset for testutstyr, anbefalte Ashish Samant, direktør for Zen Microsystems, sin kunde Ellipse-N, den alt-i-ett-miniatyr- INS en /GNSS fra SBG Systems.
Ellipse -N er et miniatyrisert inertialnavigasjonssystem som integrerer en L1- GNSS -mottaker og kombinerer posisjonsdata med inertialdata for å sikre en jevn bane, selv under signalbrudd som kan oppstå i nærheten av trær, bygninger osv.
Etter denne vellykkede testen valgte Zen Microsystems’ kunde Ellipse-N.
Ellipse-N
Ellipse-N er et kompakt og høytytende RTK-inertialnavigasjonssystem (INS) med en integrert dual-band-mottaker som støtter fire satellittkonstellasjoner ( GNSS ). Systemet leverer data for rulling, krengning, kurs og heving, samt en posisjon med centimeter GNSS .
Ellipse -N-sensoren yter best i dynamiske miljøer og under tøffe GNSS forhold. Videre fungerer den også i mindre dynamiske anvendelser ved bruk av magnetisk kurs.

Be om et tilbud på « Ellipse-N»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
