Analyse van rol- en hellingsversnelling bij motoren
Fietssnelheid, zijdelingse versnelling en hellingshoek (moto roll).
“Ze waarderen het compacte formaat van de Ellipse-N en de indrukwekkende positienauwkeurigheid, in combinatie met het CAN-communicatieprotocol en de hoge precisie, zelfs onder trillingsomstandigheden.” | Ashish S., directeur van Zen Microsystems
Bandentests
De kwaliteit en prestaties van banden zijn cruciale factoren voor veilig rijgedrag en comfort op de motor. Fabrikanten van tweewielers letten nauwlettend op de prestaties van de banden bij het selecteren van hun leveranciers.
Een Indiase bandenfabrikant nam contact op met Zen Microsystems om de goede grip van hun banden en de bochtprestaties te testen in vergelijking met de banden van de marktleider.
Zen Microsystems is een gerenommeerde Indiase distributeur van testapparatuur. Het bedrijf leverde een volledige bandenanalyse met behulp van het Ellipse-A Attitude and Heading Reference System (AHRS) van SBG Systems.
Testresultaten
De test vond plaats op een racecircuit. Het team van Zen Microsystems installeerde de Ellipse-A, aangesloten op een CAN-datalogger met ingebouwde GPS-ontvanger.
De motorfiets werd eerst uitgerust met banden van Zen-klanten en vervolgens met banden van de marktleider, ter vergelijking. Bij beide tests werd dezelfde testapparatuur gebruikt om de snelheid, de zijdelingse versnelling en de hellingshoek van de motorfiets (rolhoek) te meten.
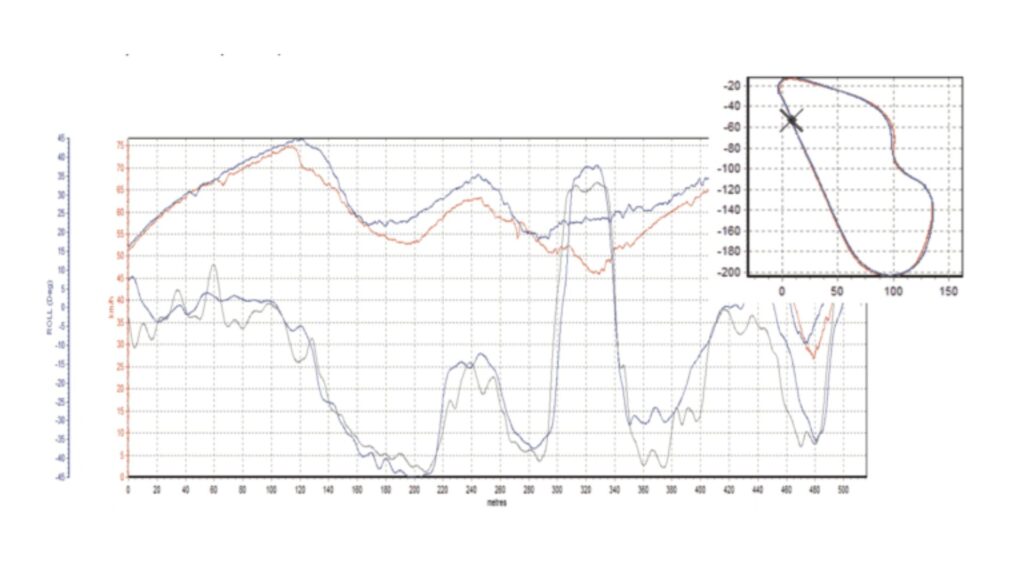
Uit de analyse bleek dat bij dezelfde bocht, bij hogere snelheid, de banden van de klant van Zen Microsystems een grotere rolbeweging van de motorfiets tijdens het nemen van bochten mogelijk maakten, evenals grotere zijdelingse versnellingen, wat neerkomt op een betere grip van de banden op het wegdek (betere wegligging).
AHRS vs INS met ingebouwde GNSS -ontvanger
Deze uitgebreide analyse was doorslaggevend voor de klant, die hiermee de hoge kwaliteit van zijn producten aan de fabrikant van tweewielers kon aantonen.
De Ellipse-A AHRS die voor de test werd gebruikt, is een uiterst robuuste miniatuur-inertiële sensor die dankzij het ingebouwde Extended Kalman Filter (EKF) gegevens over rol, pitch en magnetische koers levert.
De AHRS is uitgebreid gekalibreerd op temperatuur en dynamica voor bias, uitlijningsfouten, enz. Aangezien de ruimte op een fiets beperkt is voor testapparatuur, adviseerde Ashish Samant, directeur van Zen Microsystems, zijn klant de Ellipse-N, het alles-in-één miniatuur- INS/GNSS van SBG Systems.
De Ellipse-N is een miniatuur-inertiële navigatiesysteem dat een L1- GNSS -ontvanger integreert en de positie combineert met inertiële gegevens voor een soepel traject, zelfs tijdens signaalonderbrekingen die kunnen optreden in de buurt van bomen, gebouwen, enz.
Na deze succesvolle test koos de klant van Zen Microsystems voor de Ellipse-N.
Ellipse-N
Ellipse-N is een compact en krachtig RTK-inertiële navigatiesysteem (INS) met een geïntegreerde dual-band, quad-constellaties GNSS -ontvanger. Het levert gegevens over rol, pitch, koers en heffing, evenals een positie met centimeter GNSS .
De Ellipse-N-sensor presteert het best in dynamische omgevingen en onder zware GNSS omstandigheden. Bovendien werkt het ook in minder dynamische toepassingen waarbij gebruik wordt gemaakt van magnetische koers.

Vraag een offerte aan voor Ellipse-N
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Accepteert een INS invoer van externe hulpsensoren?
Inertial Navigation Systems van ons bedrijf accepteren invoer van externe hulpsensoren, zoals luchtdagsensoren, magnetometers, odometers, DVL en andere.
Deze integratie maakt de INS uiterst veelzijdig en betrouwbaar, met name in omgevingen zonder GNSS-ontvangst.
Deze externe sensoren verbeteren de algehele prestaties en nauwkeurigheid van de INS door complementaire gegevens te leveren.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
