Analys av motorcykelns krängning och lutningsacceleration
Cykelhastighet, sidacceleration och lutningsvinkel (moto roll).
”De uppskattar den kompakta storleken på Ellipse-N och den imponerande positionsstabiliteten i kombination med CAN-kommunikationsprotokollet samt den goda precisionen även under förhållanden med vibrationer.” | Ashish S., direktör för Zen Microsystems
Däcktestning
Däckens kvalitet och prestanda är avgörande faktorer för säker cykling och komfort. Tillverkare av tvåhjulingar granskar noggrant däckens prestanda när de väljer leverantörer.
Ett indiskt däcktillverkningsföretag kontaktade Zen Microsystems för att testa däckens greppförmåga samt kurvtagningsegenskaper i jämförelse med marknadsledande däck.
Zen Microsystems är en välkänd indisk distributör av testutrustning. Företaget levererade en fullständig däckanalys med hjälp av Ellipse-A Attitude and Heading Reference System (AHRS) från SBG Systems.
Testresultat
Testet genomfördes på en testbana. Zen Microsystems-teamet installerade en Ellipse-A som var ansluten till en CAN-datalogger med inbyggd GPS-mottagare.
Motorcykeln utrustades först med däck från Zen-kunder och därefter med däck från marknadsledaren för en jämförande analys. Vid båda testerna användes samma testutrustning för att mäta hastighet, sidacceleration och motorcykelns lutningsvinkel (lutning).
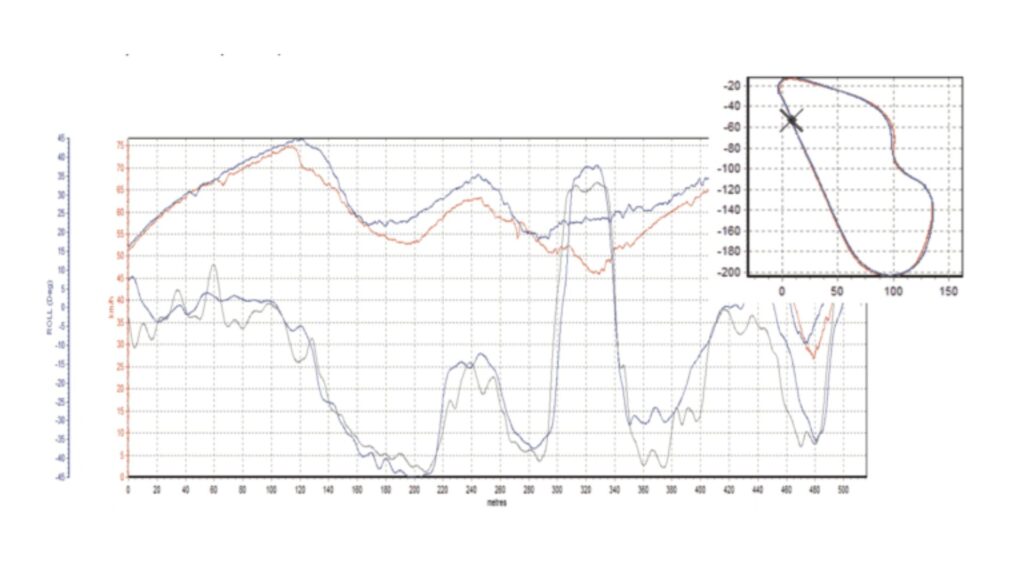
Analysen visade att vid samma kurva (sväng), vid högre hastighet, möjliggjorde Zen Microsystems kunddäck en större rullning av cykeln i kurvorna samt högre sidaccelerationer, vilket innebär bättre väggrepp (Higher Road Grip).
AHRS vs INS med inbyggd GNSS -mottagare
Denna fullständiga analys var avgörande för kunden, som därmed kunde bevisa den höga kvaliteten på sina produkter för tillverkaren av tvåhjuliga fordon.
Den Ellipse – en AHRS som användes för testet – är en mycket robust miniatyr-tröghetssensor som mäter rullning, lutning och magnetisk kurs tack vare det inbyggda Extended Kalman Filter (EKF).
AHRS har kalibrerats noggrant vad gäller temperatur och dynamik för att kompensera för avvikelser, felinriktning m.m. Eftersom utrymmet för testutrustning på en cykel är begränsat rekommenderade Ashish Samant, direktör för Zen Microsystems, sin kund att använda Ellipse-N, en allt-i-ett-miniatyr INS/GNSS från SBG Systems.
Ellipse -N är ett miniatyriserat tröghetsnavigeringssystem som integrerar en L1- GNSS -mottagare och kombinerar positionsdata med tröghetsdata för en jämn flygbana även vid signalavbrott som kan uppstå i närheten av träd, byggnader etc.
Efter detta framgångsrika test valde Zen Microsystems kund Ellipse-N.
Ellipse-N
Ellipse-N är ett kompakt och högpresterande RTK-tröghetsnavigeringssystem (INS) med en inbyggd dubbelbandsmottagare som stöder fyra satellitkonstellationer ( GNSS ). Systemet mäter rullning, lutning, kurs och upp- och nedrörelse samt ger en positionsbestämning med centimeterprecision ( GNSS ).
Sensorn Ellipse-N presterar bäst i dynamiska miljöer och under tuffa förhållanden ( GNSS ). Dessutom fungerar den även i mindre dynamiska tillämpningar med hjälp av magnetisk kurs.

Begär en offert på Ellipse-N
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de appar vi presenterar. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
