Eliminerar kostsamma driftsstopp
Oplanerade stopp som orsakas av otillförlitliga navigeringssystem utgör den enskilt största flaskhalsen i modern gruvdrift. Autonoma dumprar stannar tvärt vid frekventa GNSS/RTK-signalbortfall, medan underzemdsgående kontinuerliga gruvmaskiner slösar bort kritiska produktionscykler på att pausa för manuella mätaruppdateringar för att verifiera spårinriktning.
Svaga positioneringssensorer förvärvar dessa fel under svåra förhållanden på plats, vilket driver upp driftskostnaderna genom systemiska driftstopp. Vi levererar Inertial Navigation Systems (INS) av industriell kvalitet som är särskilt byggda för att eliminera positioneringsrelaterade stopp och säkerställer kontinuerlig autonomi med hög precision i både dagbrott och underjordiska verksamheter.

Övervinn döda vinklar i GNSS-fria flottor
Suboptimal flottahantering beror direkt på osäkerhet kring position när tunga maskiner kör in i GNSS-skuggade dagbrott eller underjordiska tunnlar. Utan spårningsdata i realtid tappar dispatch-systemen överblick och tvingar operatörer att reagera i stället för att planera effektivt. Detta skapar flaskhalsar för transporten och sänker den totala produktionseffektiviteten. Som om denna utmaning inte var nog tvingar traditionella flottmoderniseringar gruvor att navigera i komplexa integrationer med flera olika sensorleverantörer och deras proprietära begränsningar.
SBG Systems eliminerar dessa operativa döda vinklar genom att erbjuda plattformsagnostiska, ITAR-fria tröghetsnavigeringssystem (INS). Vår INS levererar kontinuerlig död räkning (dead reckoning) genom GNSS-fria zoner och integreras med befintliga flottarkitekturer för full överblick över hela flottan.

Skalbar INS-arkitektur för flottstyrning och navigation
Genom att implementera våra höpresterande GNSS/INS-lösningar i hela gruvflottan får du kontinuerliga data om position och orientering med centimeters noggrannhet – även vid totalt bortfall av GNSS-signaler. I stället för att hantera fragmenterad sensorhårdvara från flera leverantörer erbjuder vi ett enhetligt, kostnadseffektivt navigeringsramverk som integreras sömlöst i alla ytgående eller underjordiska plattformer. Genom att leverera robust död räkning (dead reckoning) och fordonsstatusskattning med låg latens förvandlar vi flottstyrningen från reaktiv felsökning till proaktiv, fullt optimerad autonom drift.
Redo att skala upp din flotta?
Snabbare rigginriktning med tröghetsprecision
För ytborrning integreras vår INS av taktikklass med befintliga flerbands GNSS-system. Den tillhandahåller kontinuerlig orienteringsdata i realtid för att upprätthålla exakt mastinriktning.
För plattformar utan GNSS-hårdvara erbjuder vi fullt integrerade INS/GNSS-system. Dessa system ger RTK-kursning med två antenner till en total ägandekostnad som är jämförbar med enbart GNSS-lösningar.
Under jord, där satellitsignaler inte är tillgängliga, bestämmer våra sökande algoritmer snabbt den verkliga nordriktningen för noggrann rigginriktning. Vår INS tål extrema stötar och vibrationer, minskar installationstiden, optimerar sprängmönster och ökar borrproduktiviteten.

Våra produkter.
Lösningarna som presenteras nedan gör det möjligt för autonoma gruvmaskiner samt gruvfordon och utrustning att arbeta effektivt och säkert i utmanande gruvmiljöer. Med banbrytande teknik och robust prestanda är våra lösningar konstruerade för att möta gruvindustrins krävande krav.

Ellipse-A

Ellipse-D

Ekinox Micro

Stellar-40
Ladda ner produktbroschyrer
Våra broschyrer ger en omfattande inblick för att hjälpa dig att fatta välgrundade beslut. Dessutom kombinerar de tydlig teknisk information med engagerande innehåll. Därför utgör de en värdefull resurs för kunder, partner och intressenter.
Våra användningsområden
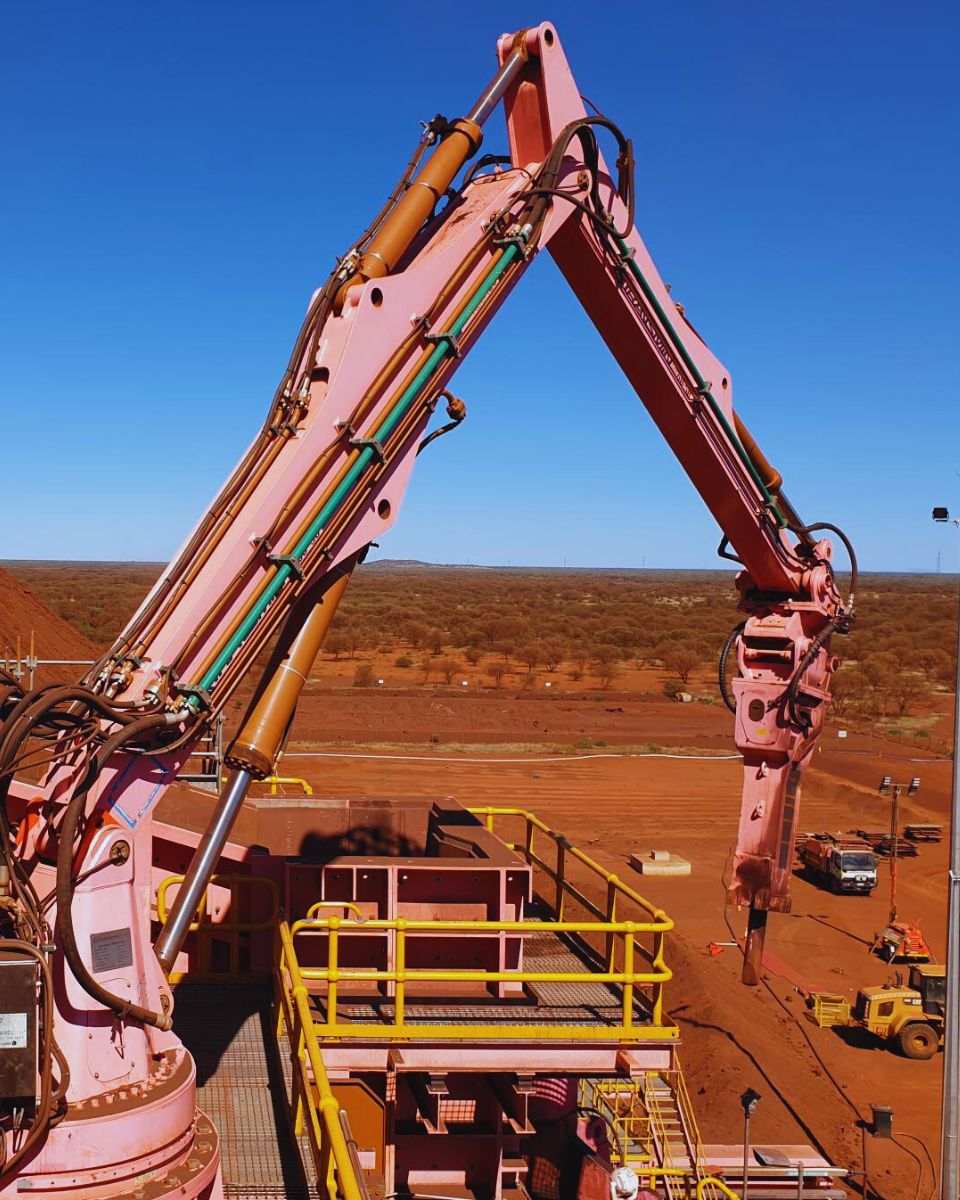
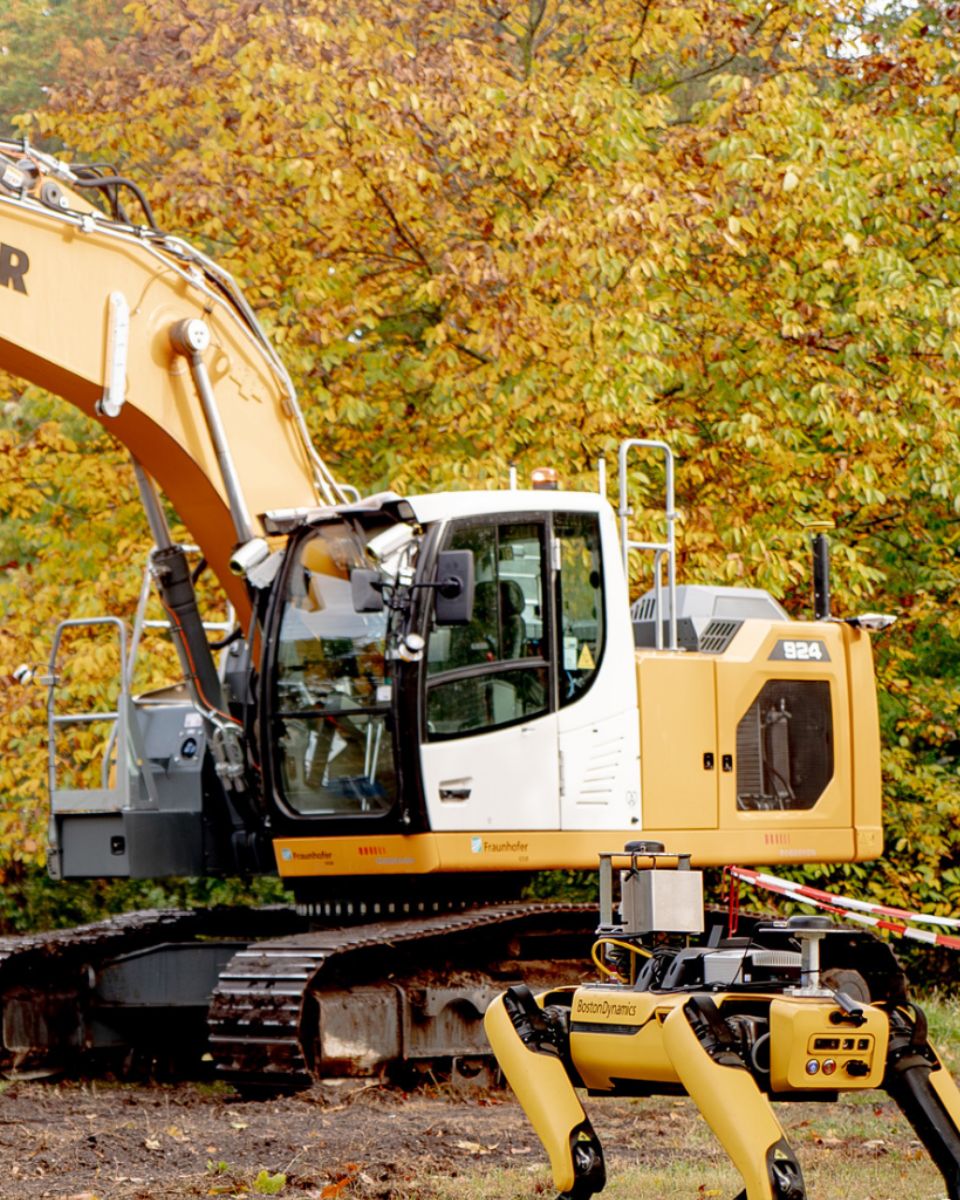
Upptäck hur tröghetsnavigeringsteknik möjliggör exakt och tillförlitlig positionering för autonom gruvutrustning i krävande miljöer.



De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.



Har du frågor?
Utforska de vanligaste frågorna om autonom gruvdrift, från navigation och positionering till sensorfusion och maskinstyrning.
Vad är en nyttolast?
En nyttolast avser all utrustning, anordning eller material som ett fordon (drönare, fartyg …) transporterar för att utföra sitt avsedda syfte utöver grundfunktionerna. Nyttolasten är skild från de komponenter som krävs för fordonets drift, såsom motorer, batteri och ram.
Exempel på nyttolaster:
- Kameror: högupplösta kameror, termografikameror …
- Sensorer: LiDAR, hyperspektrala sensorer, kemiska sensorer …
- Kommunikationsutrustning: radioapparater, signalförstärkare …
- Vetenskapliga instrument: vädersensorer, luftprotagare …
- Annan specialiserad utrustning
