Upptäck våra tröghetsnavigeringslösningar ↓



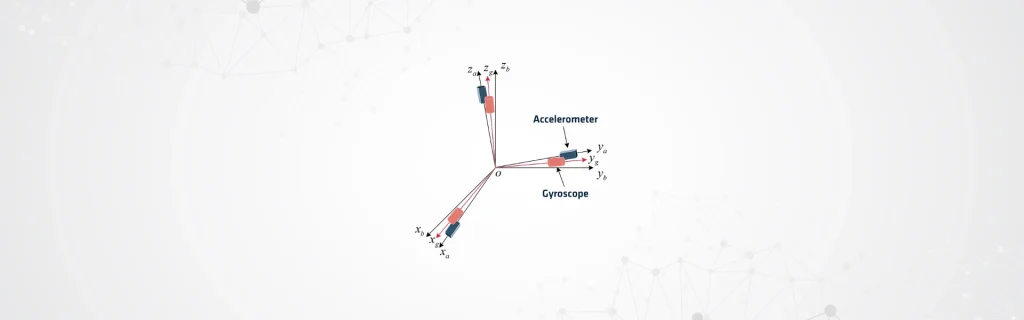
Bias refererar till ett systematiskt fel i sensormätningar, vilket representerar en bestående förskjutning mellan sensorutgången och den sanna fysiska storheten. Det uppträder vanligen i samma enheter som sensorns mätning. Gyroskop rapporterar mätningar i grader per timme (°/h) eller radianer per sekund (rad/s). Accelerometermätningar presenteras i meter per sekund i kvadrat (m/s²) eller multiplar av gravitationsaccelerationen (g).
Gyroskopbias tar sig uttryck som en konstant vinkelhastighetsförskjutning, vilket leder till fel i orienteringsuppskattningar som ackumuleras över tid även när sensorn är stationär. Accelerometerbias framträder på liknande sätt som en konstant accelerationsförskjutning, vilken, när den integreras över tid, genererar hastighets- och positionsfel.
Påverkan i verkliga situationer
I många högprecisionsapplikationer varierar dessa mätningar och förblir inte strikt konstanta. Miljöförhållanden, såsom temperatur, kan påverka deras värden. Ingenjörer kompenserar för dessa variationer genom kalibrering eller realtidsuppskattning för att bibehålla noggrann prestanda.
Till skillnad från slumpmässigt brus, som fluktuerar kring noll, förblir bias systematiskt och ackumuleras kontinuerligt över tid. Denna ackumulering gör det till en kritisk felkälla inom tröghetsnavigation.
Integrerade navigationssystem, såsom GNSS-stödd INS, uppskattar och korrigerar aktivt bias med hjälp av sensorfusionsalgoritmer. Ingenjörer implementerar ofta dessa algoritmer med Kalman-filter eller relaterade tekniker för att upprätthålla noggrann navigation och tillförlitlig prestanda.
Matematiskt kan en sensormätning (ym) representeras som summan av det sanna värdet (yt), bias (b) och slumpmässigt brus (n), där bias-komponenten är den deterministiska delen som driver långsiktig drift.
Ekvation: ym = yt + b + n
Ingenjörer måste korrekt identifiera, kalibrera och kompensera för att minimera kumulativa navigeringsfel. Korrekt hantering säkerställer noggrann positionering och tillförlitlig orientering över tid. Detta tillvägagångssätt är särskilt avgörande i GNSS-nekade eller högdynamiska miljöer.
Ingenjörer kan mäta många olika parametrar i IMU:er och INS. Dessa inkluderar on-run-biasstabilitet, repeterbarhet och bias över temperatur.
