PingDSP bruker Ekinox INS til sine sonarer
Selskapet har valgt SBG Systems treghetssensorer for bevegelseskompensering og GNSS for feilkompensering.
«Den nylig integrerte Ekinox-E gir nøyaktige sonaropplysninger om stilling, kurs og heving i en GNSS -støttet pakke.» | PingDSP
Alt om sonaren til « PingDSP»
Lanseringen av iDX bekrefter igjen at PingDSP er den ledende innovatøren og utvikleren av sonarteknologi for hydrografi og avbildning i grunt vann.
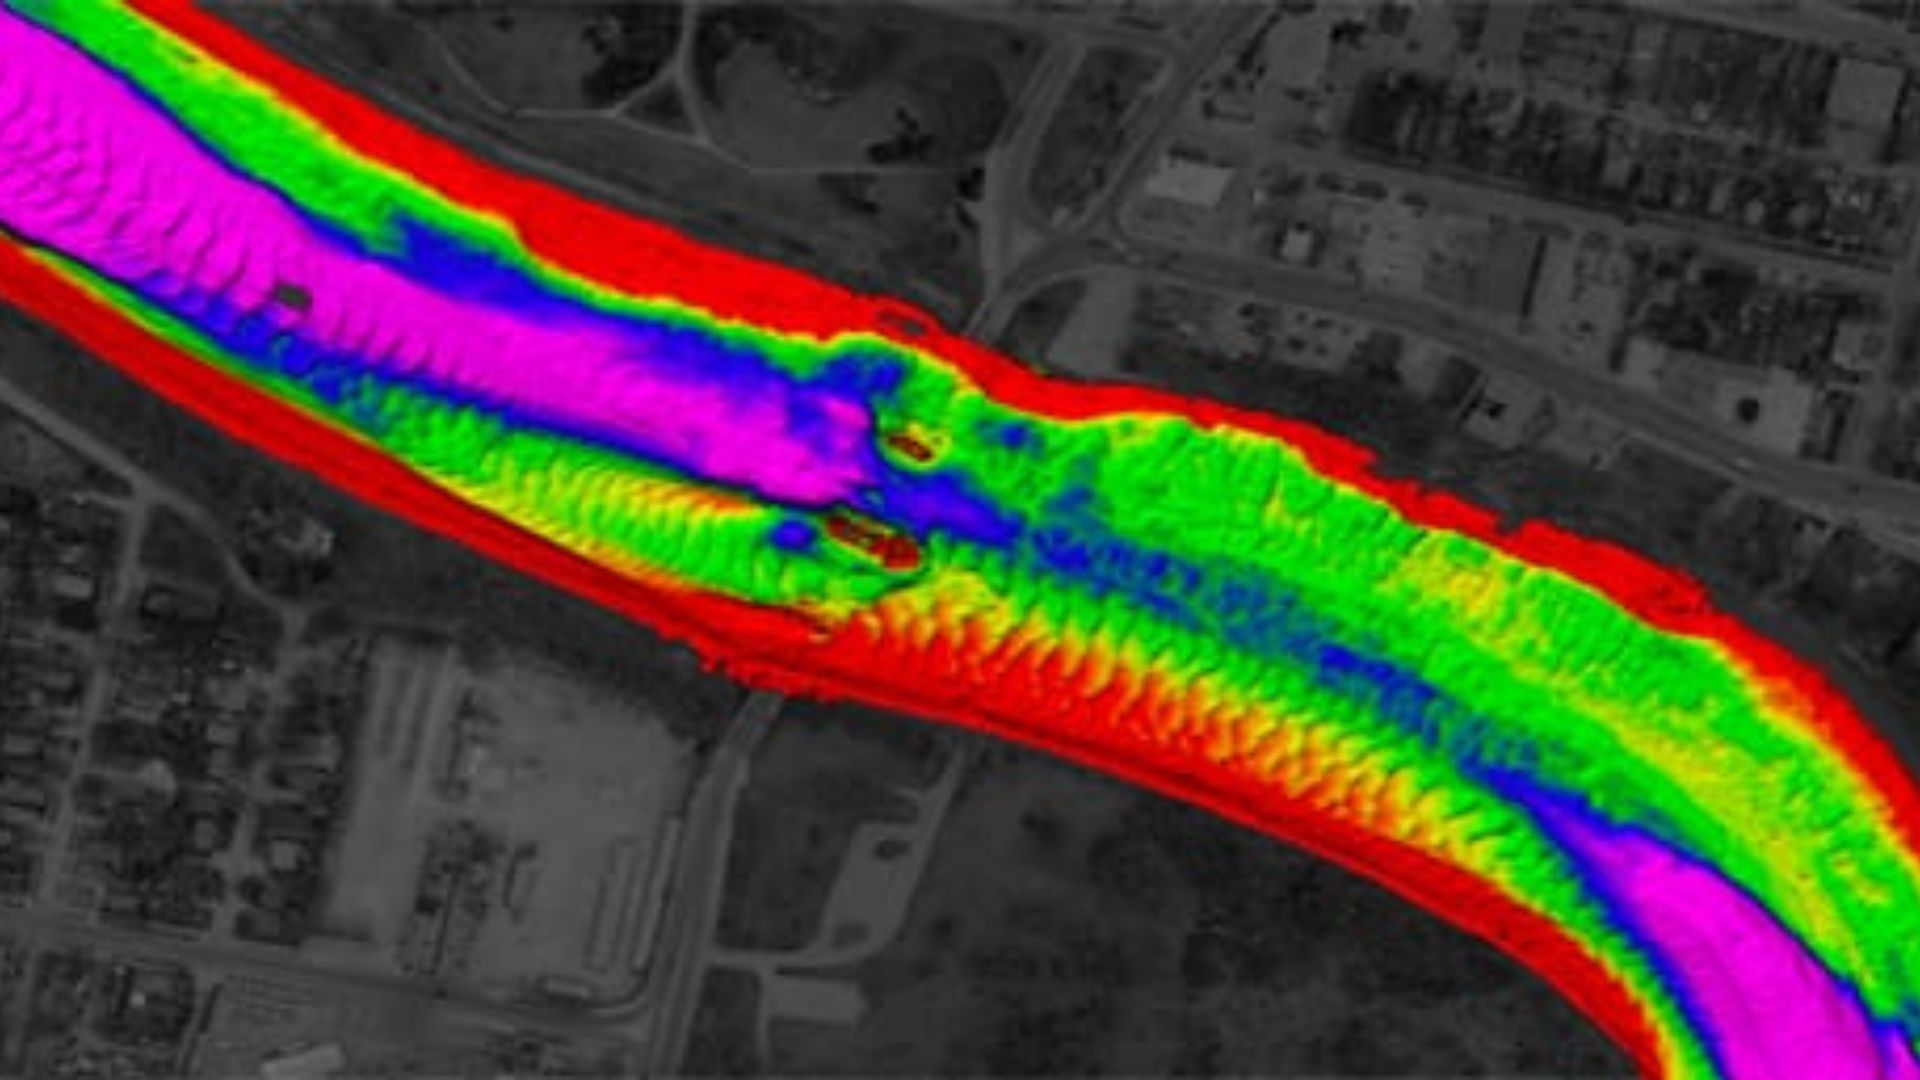
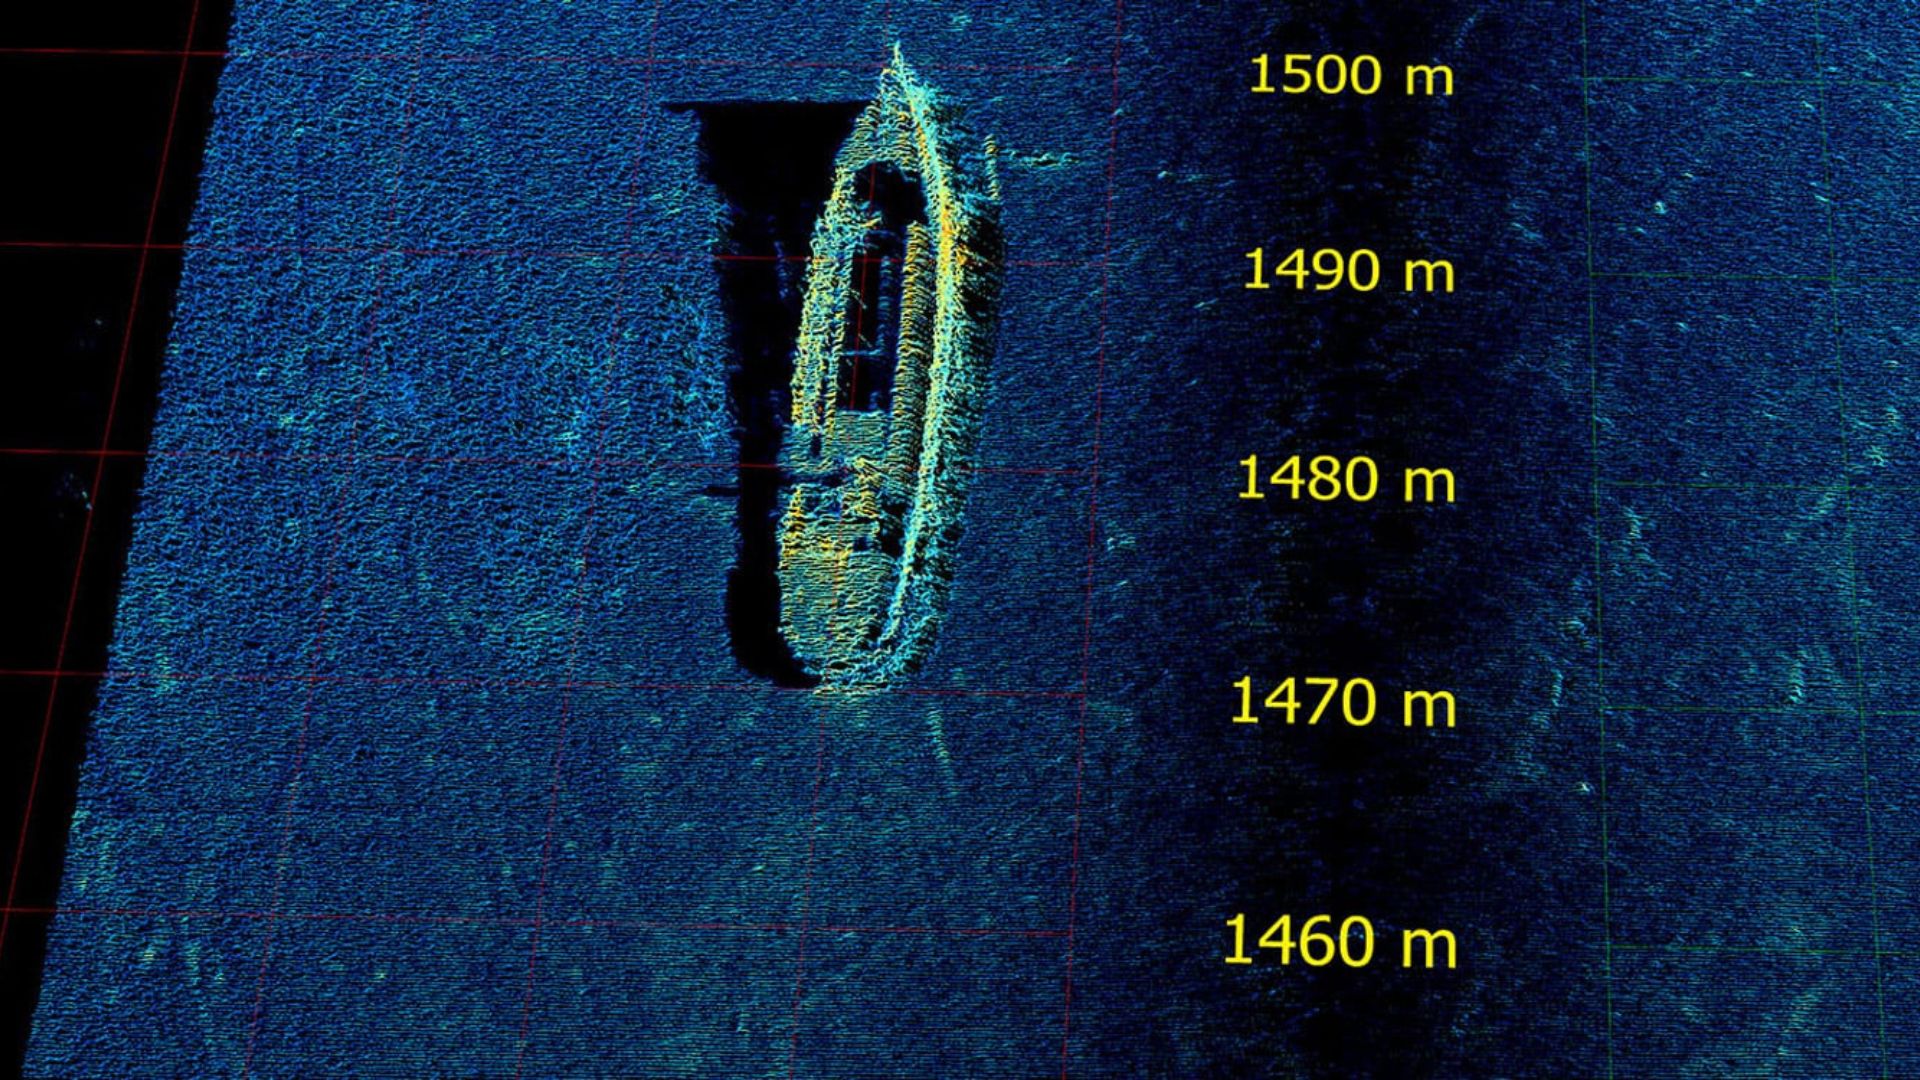
3DSS-iDX introduserer en innovativ signalbehandlingsteknikk som forbedrer tradisjonelle interferometriske systemer ved å håndtere flere samtidige tilbakespredningssignaler, inkludert signaler fra havbunnen, havoverflaten, vannsøylen og flerveisutbredelse.
Denne avanserte tilnærmingen gir eksepsjonell bredbånds-batymetri og ekte 3D-sideskanningsavbildning, alt pakket inn i et kompakt og brukervennlig sonarsystem.
«Ytelse, allsidighet og enkelhet – det er det hydrografer som arbeider i grunt vann ønsker seg, og det er nettopp det 3DSS‐iDX handler om», sier dr. Paul Kraeutner, grunnlegger og administrerende direktør i PingDSP.
Integrert Ekinox-E
Den nylig integrerte « Ekinox-E» gir nøyaktige opplysninger om sonarens stilling, kurs og heving i en løsning som støtter « GNSS ». Samtidig gir den nylig lanserte AML MicroX SVT-sonden nøyaktige opplysninger om lydhastigheten ved transduserens overflate, noe som muliggjør sømløse vinkelkorrigeringer i sanntid.
En sømløs integrasjon
PingDSP s ingeniørteam samarbeidet tett med både SBG Systems og AML Oceanographic for å sikre en sømløs integrering av hydrografisk utstyr i iDX-sonarhodet, noe som har redusert både installasjons- og driftskompleksiteten betydelig.
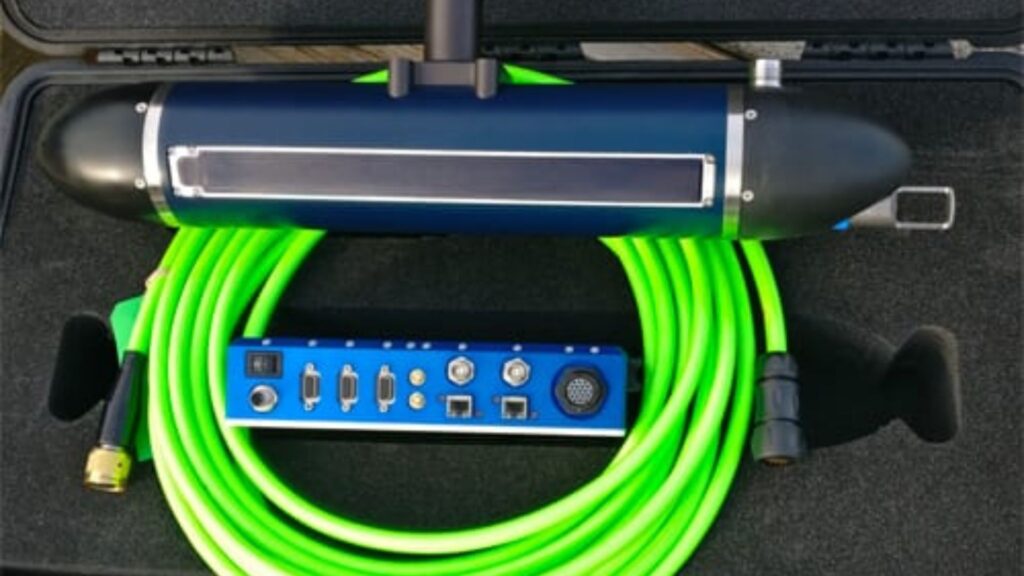
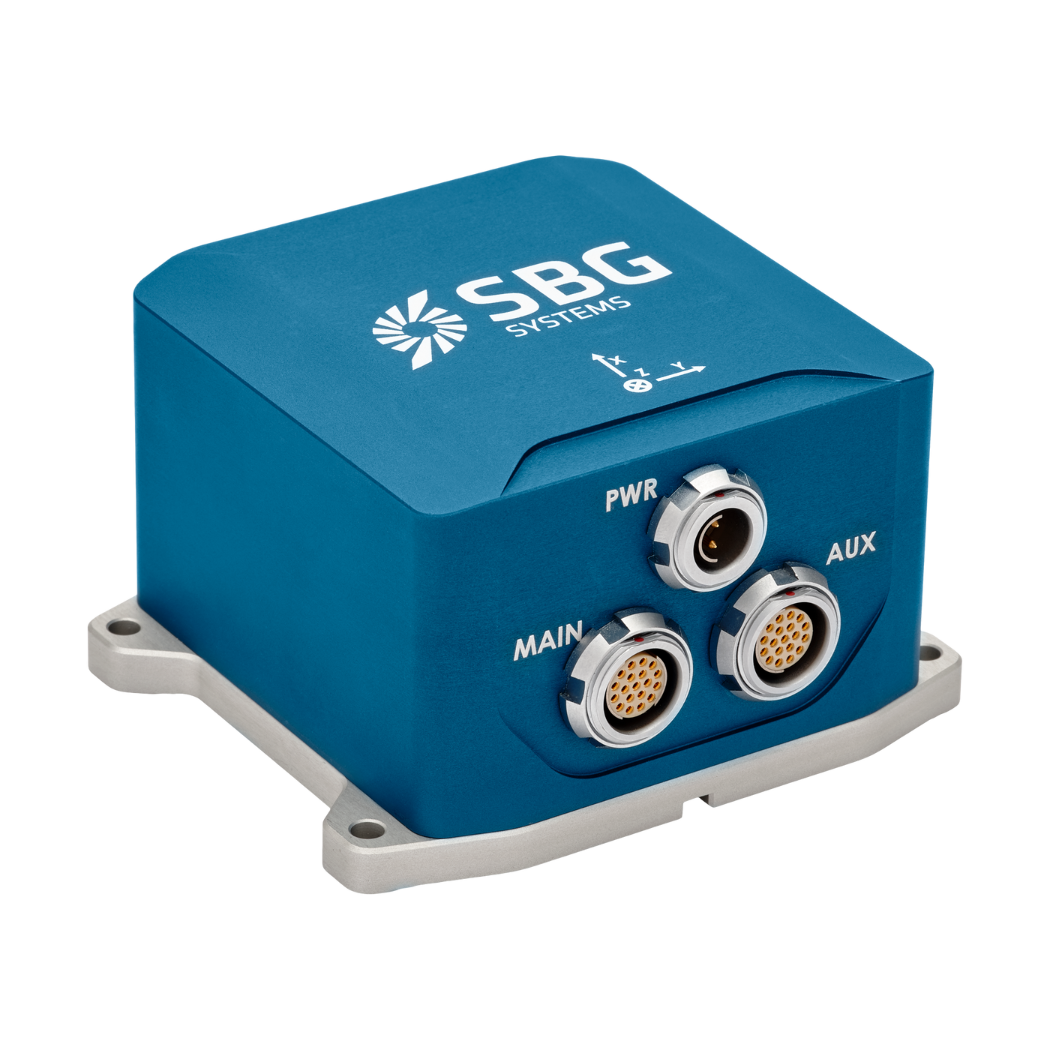
Ekinox-E
Ekinox-E kan i tillegg motta hjelpedata fra en ekstern GNSS -mottaker for å gi navigasjonsinformasjon.
Ekinox -E er utviklet for å kunne kobles til opptil 4 eksterne hjelpesystemer, inkludert DVL eller DMI. Dette svært allsidige inertialnavigasjonssystemet leverer orienterings-, heve- og navigasjonsdata.
Be om et tilbud på « Ekinox-E»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er batymetri?
Batymetri er studiet og målingen av dybden og formen på undervannsterrenget, med hovedfokus på kartlegging av havbunnen og andre undervannslandskap. Det er undervannets motstykke til topografi, og gir detaljert innsikt i undervannsforholdene i hav, sjøer, innsjøer og elver. Batymetri spiller en avgjørende rolle i en rekke anvendelsesområder, blant annet navigasjon, havkonstruksjon, ressursutforskning og miljøstudier.
Moderne batymetriske teknikker er avhengige av sonarsystemer, som for eksempel enkeltstråle- og flerstråle-ekkolodd, som bruker lydbølger til å måle vanndybden. Disse enhetene sender lydimpulser mot havbunnen og registrerer tiden det tar før ekkoene kommer tilbake, og beregner deretter dybden ut fra lydens hastighet i vann. Spesielt flerstråle-ekkolodd gjør det mulig å kartlegge store områder av havbunnen på en gang, noe som gir svært detaljerte og nøyaktige fremstillinger av havbunnen. Ofte brukes en RTK- og «INS »-løsning for å skape nøyaktig posisjonerte 3D-batymetriske fremstillinger av havbunnen.
Batymetriske data er avgjørende for utarbeidelsen av sjøkart, som bidrar til å lede fartøy trygt ved å identifisere potensielle farer under vann, som skjulte steiner, vrak og sandbanker. De spiller også en avgjørende rolle i vitenskapelig forskning, ved å hjelpe forskere med å forstå geologiske forhold under vann, havstrømmer og marine økosystemer.
Hva er det inertielle styringssystemet til en USV?
Et inertialnavigasjonssystem for et ubemannet overflatefartøy (USV) er avgjørende for presis navigasjon og styring, særlig når det ikke er tilgang til « GNSS ». Inertialsensorer registrerer bevegelse og orientering, noe som muliggjør effektiv navigasjon i krevende miljøer.
Inertialnavigasjonssystemer (INS) integrerer data fra « IMU » med andre systemer, som for eksempel « GNSS » eller «Doppler Velocity Logs», for å oppnå økt nøyaktighet. De benytter også navigasjonsalgoritmer, som for eksempel Kalman-filtrering, for å beregne posisjon og hastighet.
Inertialsensorer støtter autonom drift ved å levere nøyaktige kurs- og posisjonsdata til ulike bruksområder. De sikrer effektiv drift under forhold der det ikke er tilgang til « GNSS » og muliggjør justeringer i sanntid for forbedret manøvrerbarhet.
Hva er multistråle-ekkoloddmåling?
Multibeam Echo Sounding (MBES) er en avansert hydrografisk kartleggingsteknikk som brukes til å kartlegge havbunnen og undervannsformasjoner med høy presisjon.
I motsetning til tradisjonelle ekkolodd med én stråle, som måler dybden på et enkelt punkt rett under fartøyet, benytter MBES en rekke sonarstråler for samtidig å registrere dybdemålinger over et bredt område av havbunnen. Dette muliggjør detaljert kartlegging med høy oppløsning av undervannsterrenget, inkludert topografi, geologiske trekk og potensielle farer.
MBES-systemer sender ut lydbølger som beveger seg gjennom vannet, reflekteres fra havbunnen og kommer tilbake til fartøyet. Ved å analysere tiden det tar før ekkoene kommer tilbake, beregner systemet dybden på flere punkter og lager dermed et omfattende kart over undervannslandskapet.
Denne teknologien er avgjørende for en rekke anvendelsesområder, blant annet navigasjon, havbrukskonstruksjon, miljøovervåking og ressursutforskning, og gir viktige data for sikker sjøfart og bærekraftig forvaltning av marine ressurser.
Hva er hydrografisk kartlegging?
Hydrografisk kartlegging er prosessen med å måle og kartlegge fysiske egenskaper ved vannforekomster, herunder hav, elver, innsjøer og kystområder. Det innebærer innsamling av data knyttet til dybde, form og konturer på havbunnen (havbunnskartlegging), samt plasseringen av objekter under vann, navigasjonsfarer og andre undervannsformasjoner (f.eks. havgraver). Hydrografisk kartlegging er avgjørende for ulike formål, blant annet navigasjonssikkerhet, kystforvaltning og kystkartlegging, bygg- og anleggsvirksomhet samt miljøovervåking.
Hydrografisk kartlegging omfatter flere sentrale komponenter, med utgangspunkt i batymetri, som måler vanndybde og havbunnens topografi ved hjelp av sonarsystemer som enkel- eller flerstråle-ekkolodd, som sender lydimpulser ned til havbunnen og måler ekkoets returtid.
Nøyaktig posisjonering er avgjørende, og oppnås ved hjelp av globale navigasjonssatellittsystemer (GNSS) og inertialnavigasjonssystemer (INS) for å knytte dybdemålinger til nøyaktige geografiske koordinater. I tillegg måles data om vannsøylen, som temperatur, saltholdighet og strømninger, og det samles inn geofysiske data for å oppdage undervannsobjekter, hindringer eller farer ved hjelp av verktøy som sideskannende sonar og magnetometre.
