


UAV-komponenter
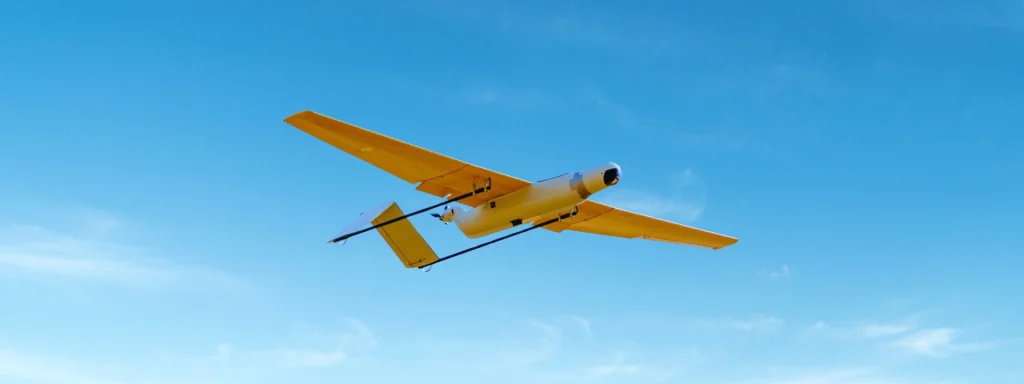
UAV-komponenter samarbeider for å levere stabilitet, navigasjon, kontroll og misjonskapasitet som kreves for moderne ubemannede luftfartøyer (UAV-er). En UAV kombinerer flere delsystemer for å sikre sikker og effektiv drift.
Flyskroget og fremdriftssystemet genererer løft og skyvekraft. I mellomtiden stabiliserer flykontrolleren luftfartøyet og utfører kontrollkommandoer. Samtidig gir navigasjonssensorer nøyaktig posisjonering og orientering. Parallelt muliggjør kommunikasjonsforbindelser kommando, kontroll og dataoverføring. Til slutt utfører nyttelaster oppgavespesifikke oppgaver. Samlet sett bestemmer disse sammenkoblede komponentene flyytelse, pålitelighet og operativ sikkerhet på tvers av kommersielle, industrielle og forsvarsapplikasjoner.
Komponenter
- Flyskrog: utgjør UAV-ens strukturelle ryggrad, og gir mekanisk støtte samtidig som vekten minimeres. Materialer som karbonfiberkompositter og aluminium i flykvalitet brukes ofte for å maksimere forholdet mellom styrke og vekt og forbedre holdbarheten.
- Fremdriftssystem: Består av elektriske motorer eller forbrenningsmotorer, elektroniske hastighetsregulatorer (ESC-er), propeller og elektronikk for kraftdistribusjon. Tilsammen genererer disse komponentene skyvekraft samtidig som de optimaliserer energieffektivitet og flytid.
- Flykontroller: fungerer som UAV-ens sentrale prosesseringsenhet, som kontinuerlig samler inn data fra innebygde sensorer for å stabilisere luftfartøyet og utføre kontrollalgoritmer. Moderne kontrollere integrerer treghetsmålingsenheter (IMU-er), barometre, magnetometre og GNSS-mottakere for å estimere posisjon, hastighet og attitude.
- Inertial Navigation System (INS): For applikasjoner som krever høy nøyaktighet, innlemmer UAV-er ofte et Inertial Navigation System (INS) som tettsammenkobler GNSS-målinger med treghetssensorer av taktiske kvalitet. Generelt gir denne sensorfusjonen nøyaktig navigasjon selv under midlertidige GNSS-avbrudd, signalforringelse eller elektronisk interferens, noe som gjør den essensiell for autonome operasjoner og operasjoner utenfor synsrekkevidde (BVLOS).
- Kommunikasjonssystem: muliggjør telemetri, kommando og kontroll, overføring av nyttelastdata og videostrømming via RF-koblinger, LTE/5G eller satellittkommunikasjon. Redundante kommunikasjonskanaler øker den operative motstandsdyktigheten i krevende miljøer.
- Nyttelast: Oppgavespesifikke nyttelaster inkluderer elektro-optiske kameraer, LiDAR-skannere, hyperspektrale sensorer, termiske kameraer, radar eller kartleggingsutstyr. Deres effektivitet avhenger av nøyaktig stabilisering fra gimbaler og presise posisjon- og orienteringsdata fra navigasjonssystemet.
Sammen bestemmer disse integrerte komponentene en UAVs flyytelse, navigasjonsnøyaktighet, nyttelastkapasitet og misjonspålitelighet. Å velge høyytelsessensorer og robust navigasjonsteknologi er fundamentalt for å oppnå sikker, autonom og presis operasjon i stadig mer krevende miljøer.
Utforsk våre treghetsløsninger for UAV-er