

Manglende eller svekket navigasjon
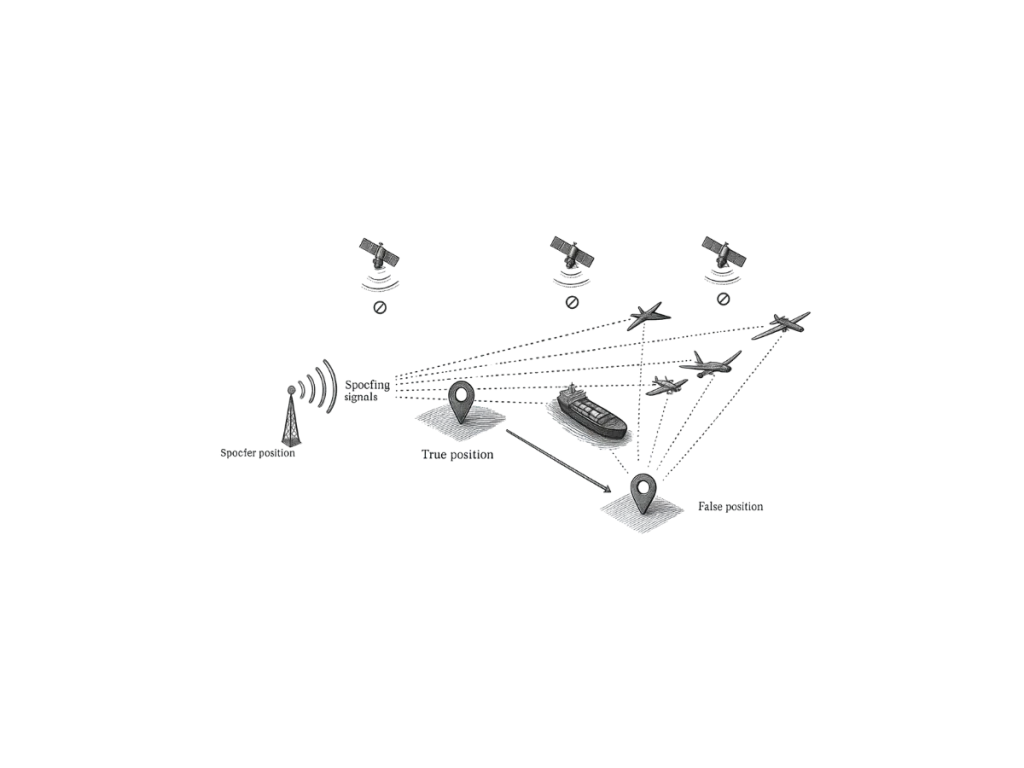
Navigasjonsforstyrrelser eller -forringelser beskriver miljøer der posisjoneringssystemer mister nøyaktighet, tilgjengelighet eller integritet. Disse forholdene påvirker navigasjon basert på « GNSS », inkludert GPS, Galileo og andre satellittkonstellasjoner. Ingeniører omtaler ofte disse scenariene som miljøer med «GNSS »-forstyrrelser eller « GNSS »-forringelser.
Signalblokkering fører ofte til navigasjonsforstyrrelser i urbane «canyons», tunneler, tette skoger eller ved operasjoner under vann. Bygninger, terreng eller konstruksjoner hindrer satellittene i å nå mottakeren. Som et resultat kan ikke systemet beregne en pålitelig posisjon.
Interferens og forstyrrelser forringer også navigasjonsytelsen. Bevisste eller utilsiktede radiofrekvenssignaler forstyrrer GNSS mottaket. Denne interferensen reduserer signalkvaliteten og øker posisjoneringsfeilene. Spoofing utgjør en annen kritisk trussel i forringede navigasjonsmiljøer. Angripere sender falske GNSS signaler for å villede mottakere. Denne manipulasjonen fører til feilaktig informasjon om posisjon, hastighet eller tid.
Alternativer for miljøer med begrenset tilgang til « GNSS »
Inertialnavigasjonssystemer (INS) utgjør et robust alternativ i situasjoner der navigasjonssignaler er blokkert eller svekket. INS bruker akselerometre og gyroskoper til å beregne posisjon, hastighet og orientering. Disse sensorene fungerer uavhengig av eksterne signaler. Ingeniører integrerer GNSS og INS for å sikre kontinuerlig navigasjonsytelse. Når GNSS signalene svekkes, opprettholder INS posisjoneringen ved hjelp av dødregning. Denne hybride tilnærmingen forbedrer robustheten og påliteligheten.
Nøyaktigheten INS avtar imidlertid over tid på grunn av sensorfeil. Høyytelses-IMU-er (inertial measurement units) reduserer denne avvikelsen betydelig. Avanserte filtreringsalgoritmer forbedrer også systemets nøyaktighet under GNSS -avbrudd.
Avanserte navigasjonsløsninger for oppdragskritiske miljøer
Anvendelser som autonome kjøretøy, UAV-er og forsvarssystemer er avhengige av navigasjonsløsninger som fungerer selv når signaler er blokkert eller svekket. Disse systemene krever kontinuerlig og pålitelig posisjonering i krevende miljøer (dead-reckoning). Robust navigasjon sikrer oppdragets suksess og driftssikkerhet.
For å optimalisere ytelsen kombinerer ingeniører flere sensorer, blant annet LiDAR, kameraer og odometre. Sensorfusjonsteknikker forbedrer nøyaktigheten og reduserer begrensningene ved de enkelte sensorene.
Navigasjon under forhold der signaler er blokkert eller svekket er fortsatt en kritisk utfordring i moderne navigasjonssystemer. Avanserte inertialøsninger og sensorfusjonsstrategier gir pålitelige alternativer. Disse teknologiene sikrer nøyaktig posisjonering når signaler fr GNSS en svikter eller blir svekket.
