

Geen of beperkte navigatie
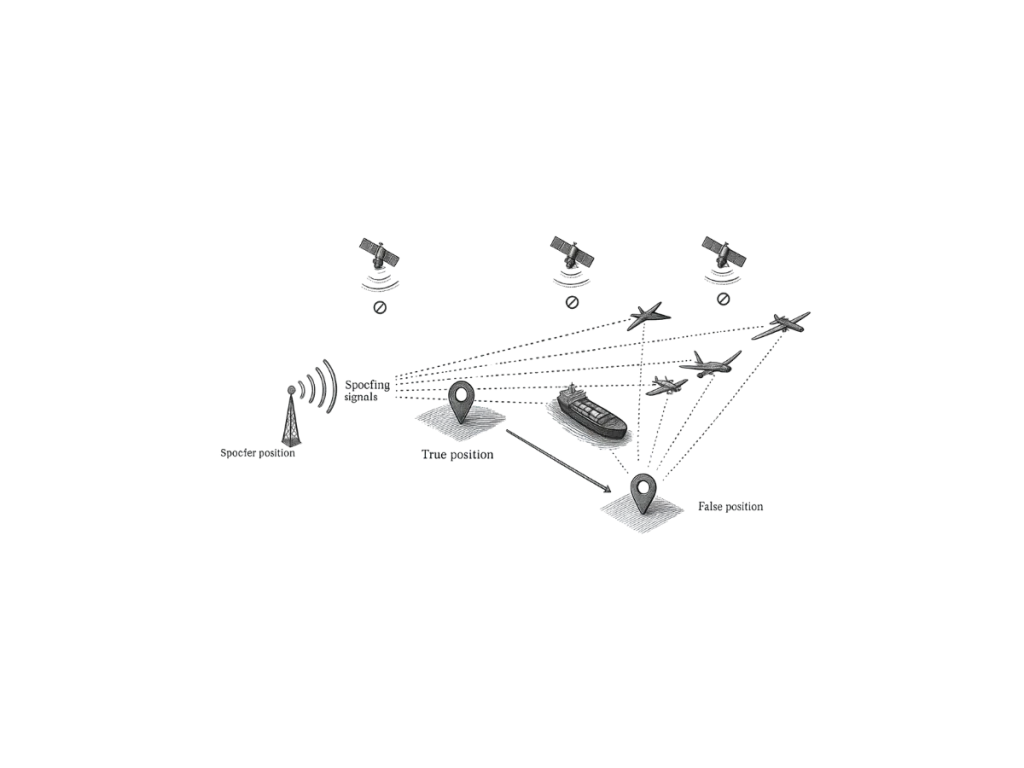
Onder „navigatiebeperking“ of „navigatieverstoring“ wordt verstaan: omgevingen waarin positioneringssystemen aan nauwkeurigheid, beschikbaarheid of integriteit inboeten. Deze omstandigheden beïnvloeden navigatie op basis van „ GNSS “, waaronder GPS, Galileo en andere satellietconstellaties. Ingenieurs noemen deze scenario’s vaak „GNSS “-beperkte of „ GNSS “-verstorende omgevingen.
Signaalblokkering leidt vaak tot navigatiebeperking in stedelijke „canyons“, tunnels, dichte bossen of bij onderwateroperaties. Gebouwen, het terrein of constructies verhinderen dat satellieten de ontvanger bereiken. Daardoor kan het systeem geen betrouwbare positie berekenen.
Interferentie en storingen verslechteren ook de navigatieprestaties. Opzettelijke of onopzettelijke radiofrequentiesignalen verstoren de GNSS ontvangst. Deze interferentie vermindert de signaalkwaliteit en vergroot de positioneringsfouten. Spoofing vormt een andere kritieke bedreiging in omgevingen met verslechterde navigatie. Aanvallers zenden vervalste GNSS signalen uit om ontvangers te misleiden. Deze manipulatie leidt tot onjuiste informatie over positie, snelheid of timing.
Alternatieven voor omgevingen waarin het gebruik van ` GNSS` niet mogelijk is
Inertiële navigatiesystemen (INS) bieden een robuust alternatief in situaties waarin navigatie onmogelijk of beperkt is. INS maakt gebruik van versnellingsmeters en gyroscopen om positie, snelheid en oriëntatie te berekenen. Deze sensoren werken onafhankelijk van externe signalen. Ingenieurs integreren GNSS en INS om continue navigatieprestaties te waarborgen. Wanneer GNSS signalen verslechteren, blijft het INS de positie bepalen via koersbepaling op basis van de afgelegde afstand. Deze hybride aanpak verbetert de veerkracht en betrouwbaarheid.
De nauwkeurigheid van INS neemt echter in de loop van de tijd af als gevolg van sensorfouten. Hoogwaardige inertiële meeteenheden (IMU’s) verminderen deze afwijking aanzienlijk. Geavanceerde filteralgoritmen verbeteren bovendien de nauwkeurigheid van het systeem tijdens GNSS -uitval.
Geavanceerde navigatieoplossingen voor bedrijfskritische omgevingen
Toepassingen zoals autonome voertuigen, UAV’s en defensiesystemen zijn afhankelijk van navigatieoplossingen voor situaties waarin de navigatiesignalen worden geblokkeerd of verstoord. Deze systemen vereisen continue en betrouwbare positiebepaling in uitdagende omgevingen (dead-reckoning). Robuuste navigatie garandeert het welslagen van de missie en de operationele veiligheid.
Om de prestaties te optimaliseren, combineren ingenieurs meerdere sensoren, waaronder LiDAR, camera’s en odometers. Sensorfusietechnieken verbeteren de nauwkeurigheid en ondervangen de beperkingen van afzonderlijke sensoren.
Navigatie in situaties waarin de navigatiesignalen worden geblokkeerd of verstoord, blijft een cruciale uitdaging in moderne navigatiesystemen. Geavanceerde inertiële oplossingen en sensorfusie-strategieën bieden betrouwbare alternatieven. Deze technologieën zorgen voor nauwkeurige positionering wanneer signalen v GNSS en uitvallen of in kwaliteit achteruitgaan.
