

Nekad eller störd navigation
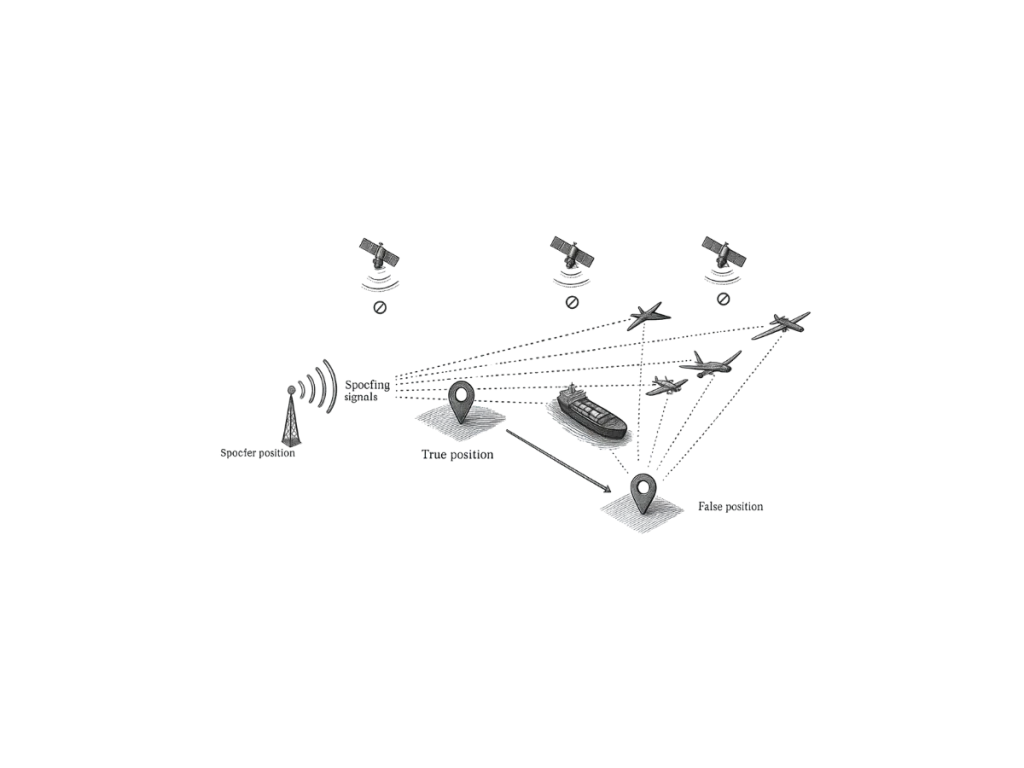
Störd eller försämrad navigation beskriver miljöer där positionsbestämningssystem förlorar noggrannhet, tillgänglighet eller integritet. Dessa förhållanden påverkar GNSS-baserad navigation, inklusive GPS, Galileo och andra satellitkonstellationer. Ingenjörer kallas ofta dessa scenarier för GNSS-fria eller GNSS-försämrade miljöer.
Signalblockering orsakar vanligen störd navigation i stadsmiljöer (urban canyons), tunnlar, täta skogar eller undervattensoperationer. Byggnader, terräng eller strukturer förhindrar satelliter från att nå mottagaren. Som ett resultat kan systemet inte beräkna en tillförlitlig position.
Störningar och jamming försämrar också navigeringsprestandan. Avsiktliga eller oavsiktliga radiofrekvenssignaler stör GNSS-mottagningen. Denna störning reducerar signalkvaliteten och ökar positionsfelen. Spoofing utgör ett annat kritiskt hot i försämrade navigeringsmiljöer. Angripare sändar falska GNSS-signaler för att vilseleda mottagare. Denna manipulation orsakar felaktig positions-, hastighets- eller tidsinformation.
Alternativ för GNSS-utmanande miljöer
Tröghetsnavigeringssystem (INS) utgör ett robust alternativ i scenarier med störd eller försämrad navigation. INS använder accelerometrar och gyroskop för att beräkna position, hastighet och orientering. Dessa sensorer fungerar oberoende av externa signalkällor. Ingenjörer integrerar GNSS och INS för att säkerställa kontinuerlig navigeringsprestanda. När GNSS-signalerna försämras upprätthåller INS positioneringen genom död räkning. Detta hybrida tillvägagångssätt förbättrar motståndskraften och tillförlitligheten.
INS-noggrannheten driver dock iväg över tid på grund av sensorfel. Högpresterande tröghetsmätenheter (IMU:er) minskar denna avdrift avsevärt. Avancerade filtreringsalgoritmer förbättrar också systemets noggrannhet under GNSS-avbrott.
Avancerade navigeringslösningar för uppdragskritiska miljöer
Tillämpningar som autonoma fordon, UAV:er och försvarsystem är beroende av lösningar för störd navigation. Dessa system kräver kontinuerlig och tillförlitlig positionering i krävande miljöer (död räkning). Robust navigation garanterar framgång för uppdraget och säkerheten i drift.
För att optimera prestandan kombinerar ingenjörer flera sensorer, inklusive LiDAR, kameror och odometrar. Sensorfusionstekniker förbättrar noggrannheten och mildrar enskilda sensorers begränsningar.
Störd eller försämrad navigation förblir en kritisk utmaning i moderna navigeringssystem. Avancerade tröghetslösningar och sensorfusionsstrategier erbjuder tillförlitliga alternativ. Dessa teknologier säkerställer noggrann positionering när GNSS-signaler fallerar eller försämras.
