

Engellenmiş veya bozulmuş navigasyon
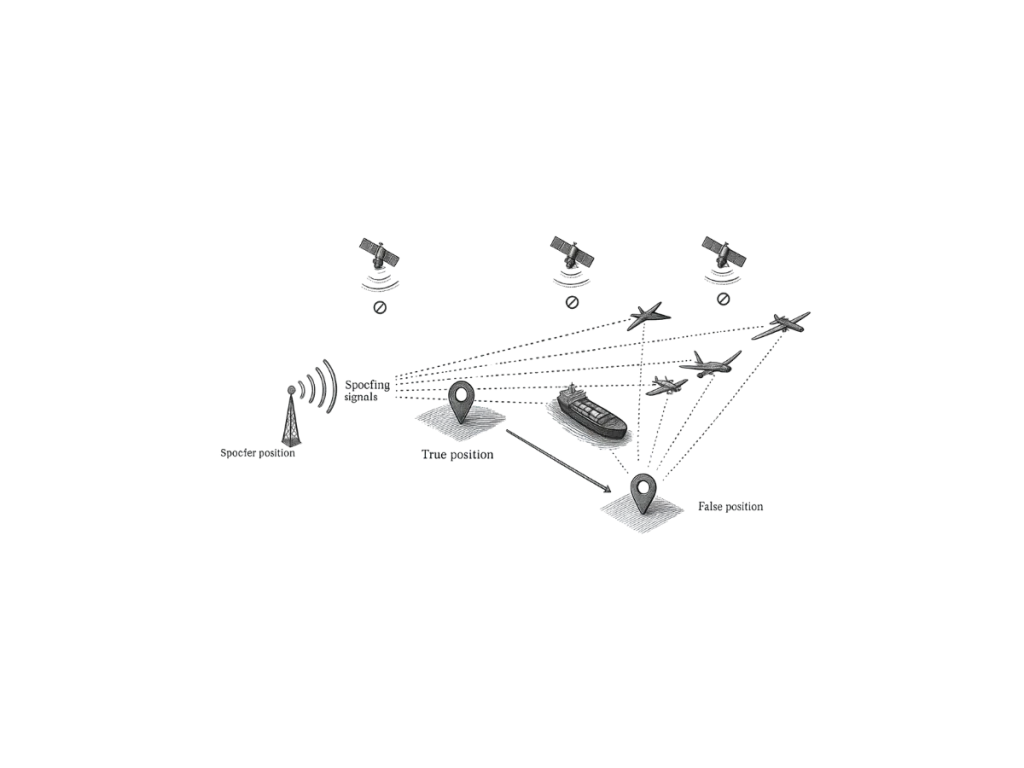
Navigasyonun engellenmesi veya bozulması, konum belirleme sistemlerinin doğruluğunu, kullanılabilirliğini veya bütünlüğünü yitirdiği ortamları ifade eder. Bu koşullar, GPS, Galileo ve diğer uydu grupları dahil olmak üzere GNSS tabanlı navigasyonu etkiler. Mühendisler genellikle bu senaryolara “GNSS ” (uydu sinyallerinin engellendiği) veya “ GNSS ” (uydu sinyallerinin bozulduğu) ortamlar adını verir.
Sinyal engellemesi, genellikle kentsel kanyonlarda, tünellerde, yoğun ormanlarda veya su altı operasyonlarında navigasyonun engellenmesine neden olur. Binalar, arazi veya yapılar, uyduların alıcıya ulaşmasını engeller. Sonuç olarak, sistem güvenilir bir konum hesaplayamaz.
Parazit ve sinyal bozma da navigasyon performansını düşürür. Kasıtlı veya kasıtsız radyo frekansı sinyalleri, GNSS sinyal alımını bozar. Bu parazit, sinyal kalitesini düşürür ve konum belirleme hatalarını artırır. Sahtecilik, bozulmuş navigasyon ortamlarında bir başka kritik tehdit oluşturur. Saldırganlar, alıcıları yanıltmak için sahte GNSS sinyalleri gönderir. Bu manipülasyon, yanlış konum, hız veya zamanlama bilgilerine neden olur.
GNSS'ın kullanılamadığı ortamlar için alternatifler
Atalet navigasyon sistemleri (INS), navigasyonun engellendiği veya bozulduğu senaryolarda sağlam bir alternatif sunar. INS , konum, hız ve yönelimi hesaplamak için ivmeölçerler ve jiroskoplar kullanır. Bu sensörler, harici sinyallerden bağımsız olarak çalışır. Mühendisler, kesintisiz navigasyon performansı sağlamak için GNSS ve INS unsurlarını entegre eder. GNSS sinyalleri bozulduğunda, INS , tahmini konum belirleme yoluyla konum belirlemeyi sürdürür. Bu hibrit yaklaşım, dayanıklılığı ve güvenilirliği artırır.
Ancak, INS doğruluğu, sensör hataları nedeniyle zamanla sapma gösterir. Yüksek performanslı atalet ölçüm birimleri (IMU'lar) bu sapmayı önemli ölçüde azaltır. Gelişmiş filtreleme algoritmaları da GNSS kesintileri sırasında sistem doğruluğunu artırır.
Görev açısından kritik ortamlar için gelişmiş navigasyon çözümleri
Otonom araçlar, İHA’lar ve savunma sistemleri gibi uygulamalar, sinyal engelli ortamlarda kullanılabilen navigasyon çözümlerine dayanmaktadır. Bu sistemler, zorlu ortamlarda sürekli ve güvenilir konum belirleme (kestirimsel konum belirleme) gerektirir. Sağlam navigasyon, görevin başarısını ve operasyonel güvenliği garanti eder.
Performansı optimize etmek için mühendisler, LiDAR, kameralar ve odometreler dahil olmak üzere birden fazla sensörü bir araya getirir. Sensör füzyon teknikleri, doğruluğu artırır ve tek tek sensörlerin sınırlamalarını azaltır.
Sinyal engelli veya bozulmuş navigasyon, modern navigasyon sistemlerinde hâlâ kritik bir zorluk olarak kalmaktadır. Gelişmiş atalet çözümleri ve sensör füzyon stratejileri, güvenilir alternatifler sunar. Bu teknolojiler, GNSS sinyallerinin kesilmesi veya zayıflaması durumunda doğru konum belirlemeyi garanti eder.
