Hjem Casestudier Side 4

Casestudier – Side 4

Oppdag hvordan våre innovative løsninger innen inertialteknologi gjør en forskjell i virkelige applikasjoner. Våre casestudier viser praktiske eksempler på hvordan vi har løst komplekse utfordringer og levert presis navigasjon, bevegelseslogging og avansert ytelse på tvers av en rekke bransjer.
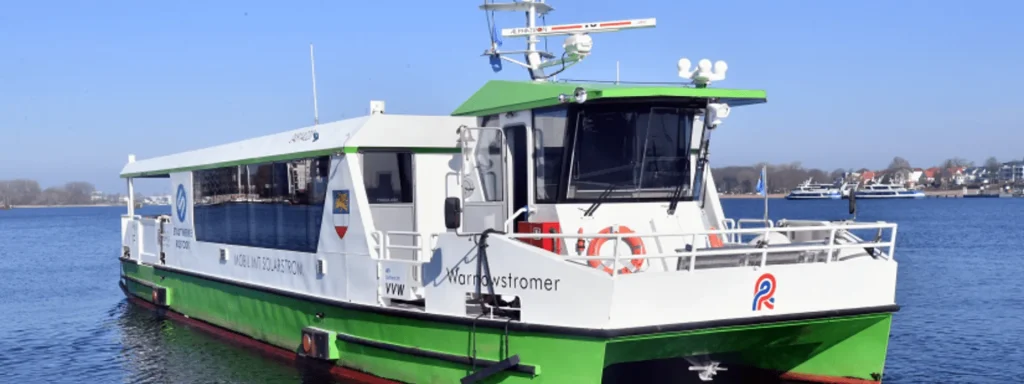
Universitetet i Rostock

Forskning på autonome ferger i urbane vannveier i den virkelige verden

Navigasjon for autonom ferge
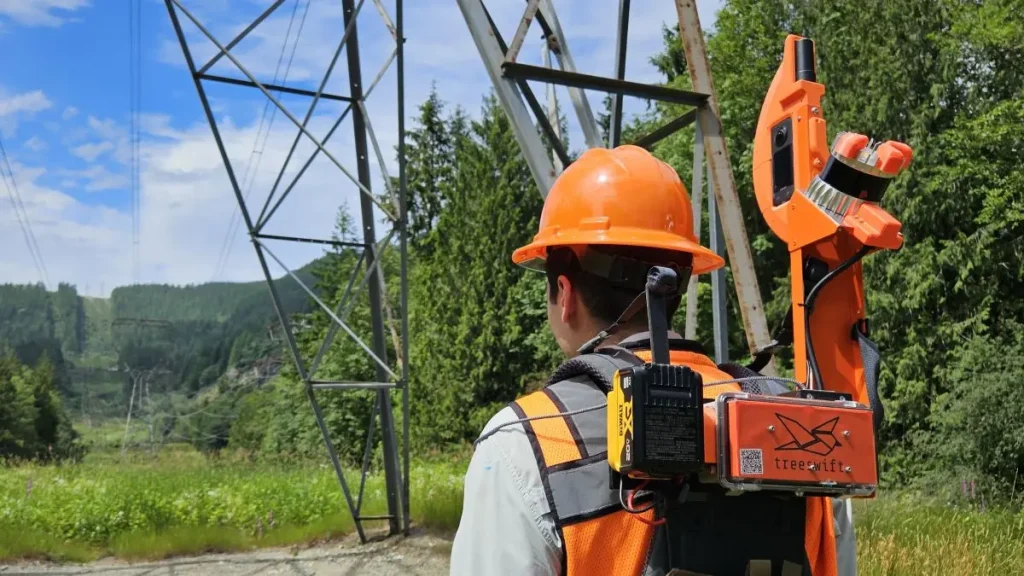
Treeswift

Hvordan Treeswift moderniserer feltdriften for forsyningssektoren

Mobil kartlegging
TREALIS

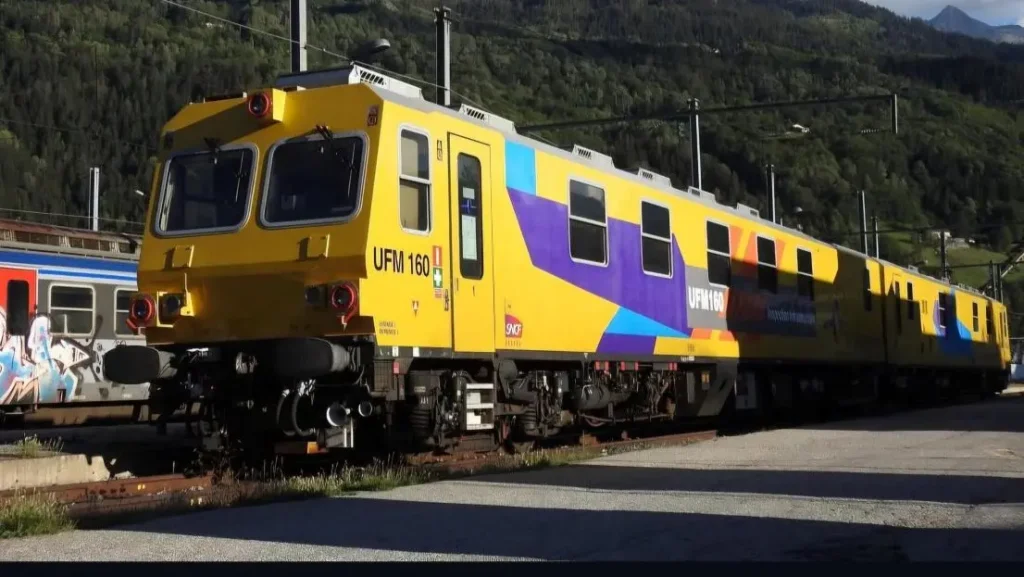
TREALIS' skannedekteksjon for jernbane med Apogee Navsight

Posisjonering for trikk og tog
GapEOD

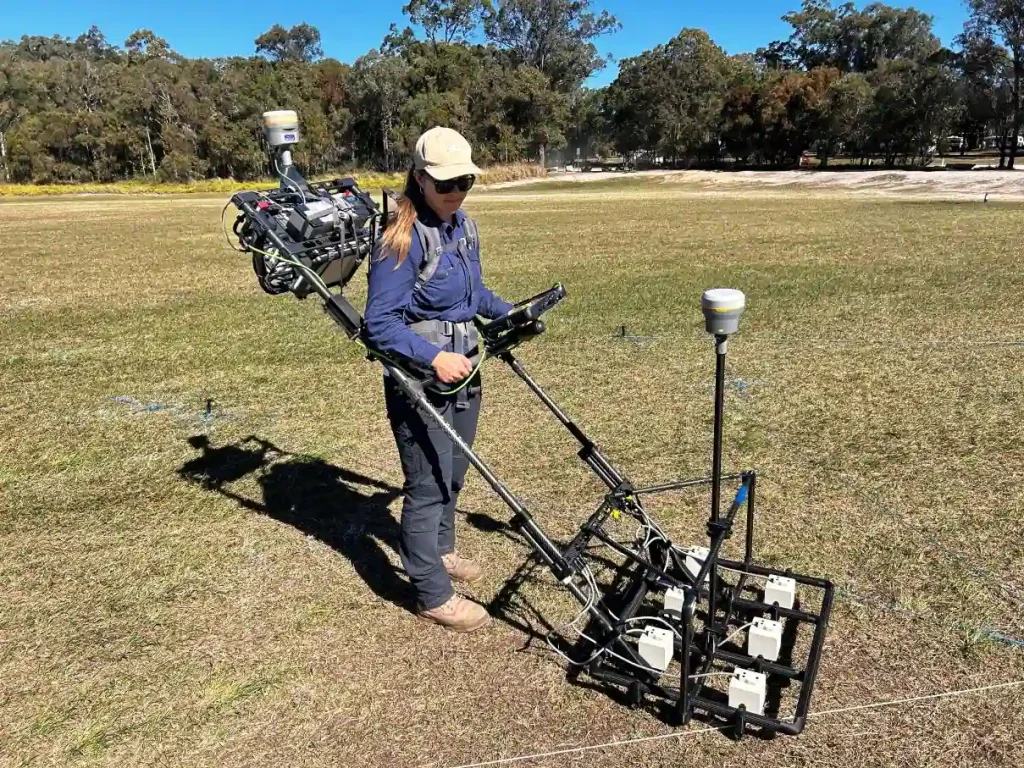
Hvordan GapEOD muliggjør sikrere geofysiske undersøkelser med Ellipse

Posisjonering for trikk og tog
AGH-universitetet i Kraków

Hvordan Ellipse-D hjalp en solenergidrevet båt med å konkurrere i Monaco

Solenergidrevet båt

Oppdag våre bruksområder

Hvert casestudie fremhever de unike utfordringene kundene våre sto overfor, de skreddersydde løsningene vi utviklet sammen, og de vellykkede resultatene som ble oppnådd. Disse casestudiene demonstrerer potensialet inertialteknologi har til å forvandle prosjekter til virkelighet.

Aquatica Submarines

Ekspedisjon utforsker Belizes «Great Blue Hole» med Ellipse INS-sensor

Oppmåling
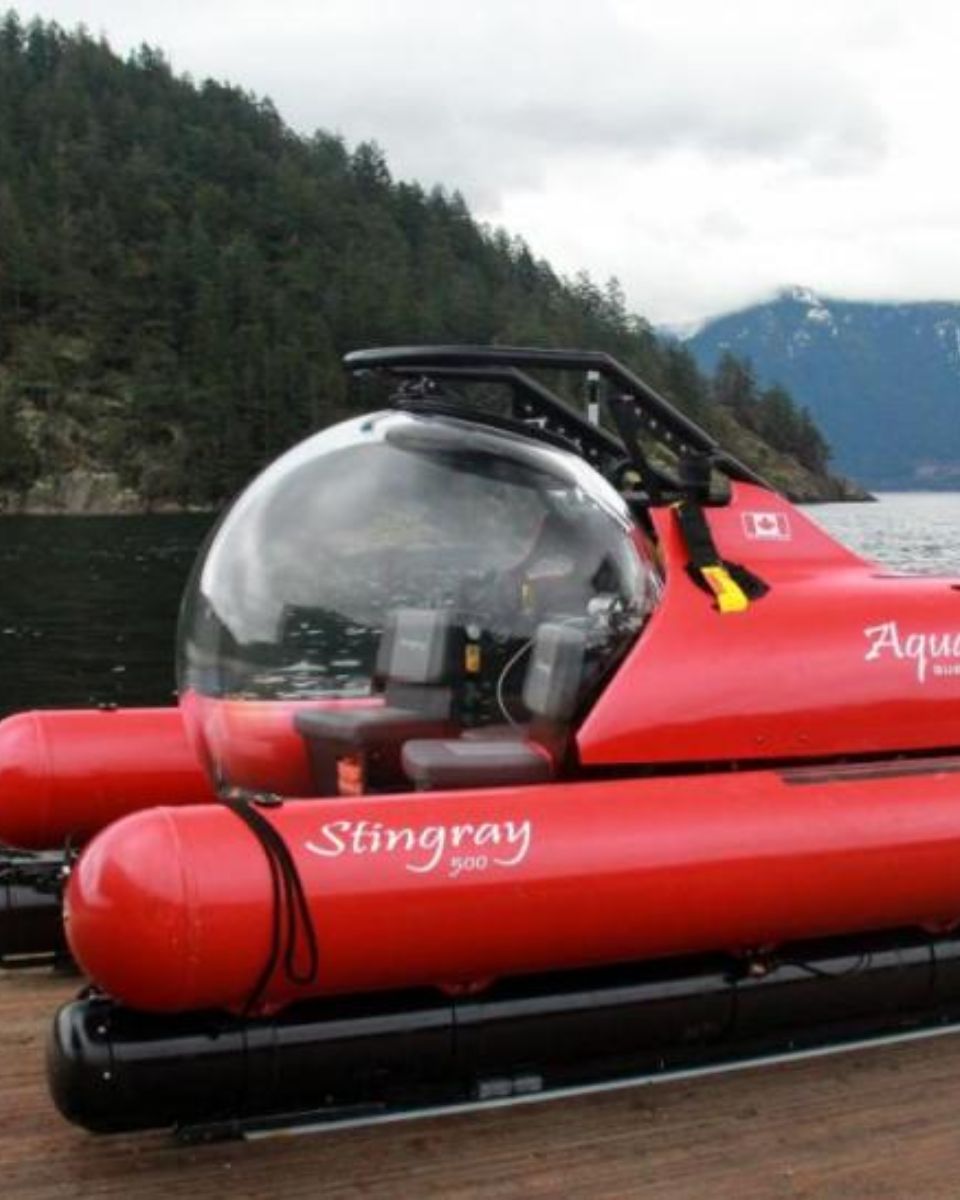
Stingray ubåt
Formula Student

Formula Student bruker SBG Systems IMU og INS/GNSS for førerløse biler

Selvkjørende bil
Formula Student-bil
US Army Geospatial Center

SBG RTK INS/GNSS for ryggsekkbasert oppmåling og GIS

Mobil kartlegging
US Army Geospatial Center-ryggsekk
Cadden

ASV-løsning som integrerer SBGs INS og multistråleekkolodd

ASV – Autonome overflatefartøyer
Caddens oppmålingsløsning som integrerer en OceanAlpha SL40 autonom oppmålingsbåt
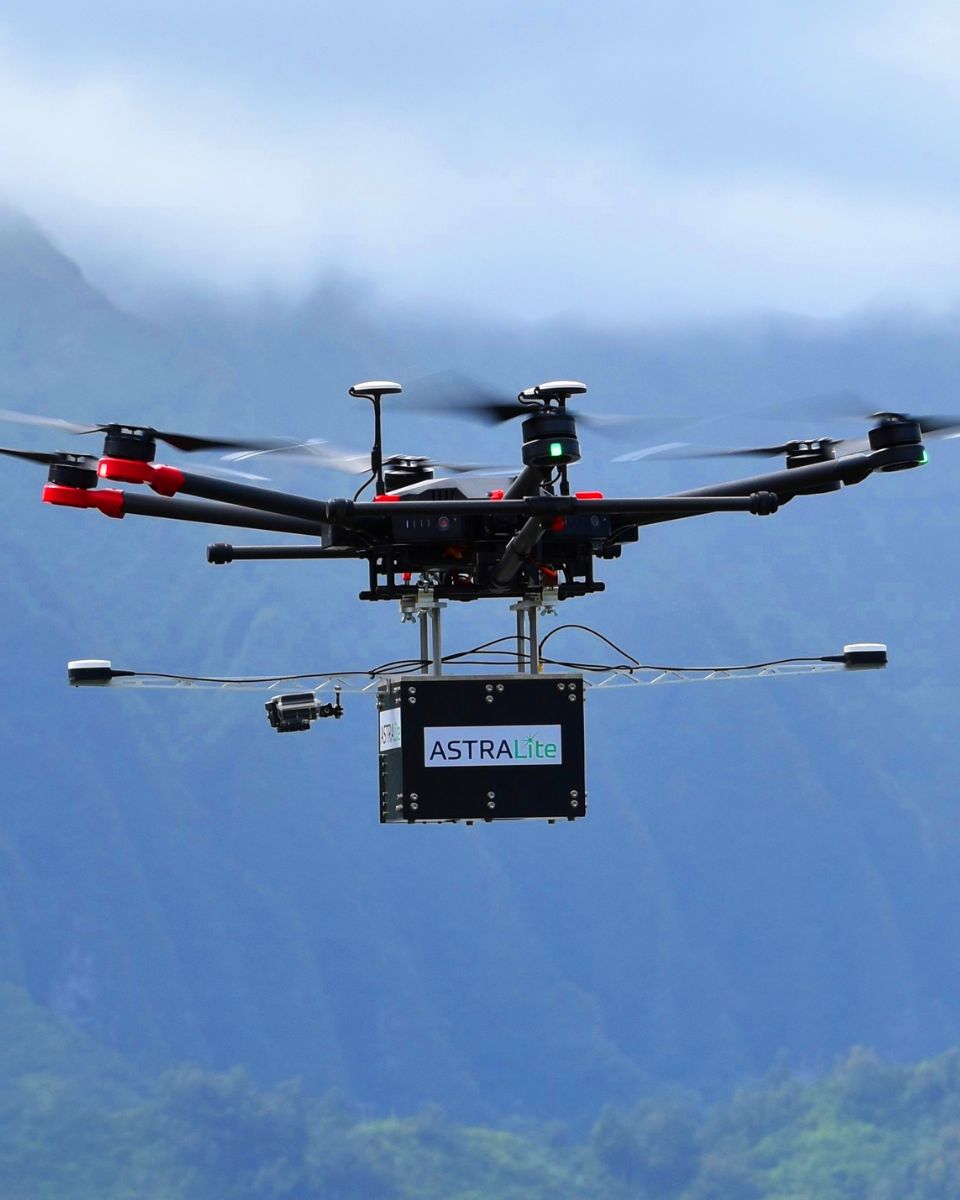
ASTRALiTE

SBG Systems dobbel INS/GNSS for UAV-basert topografi og batymetri

Topografi og batymetri
Astralite UAV
TUfast

Formula Student Electric – TUfast-teamet velger SBG INS

Selvkjørende bil
TUfast Formelbil
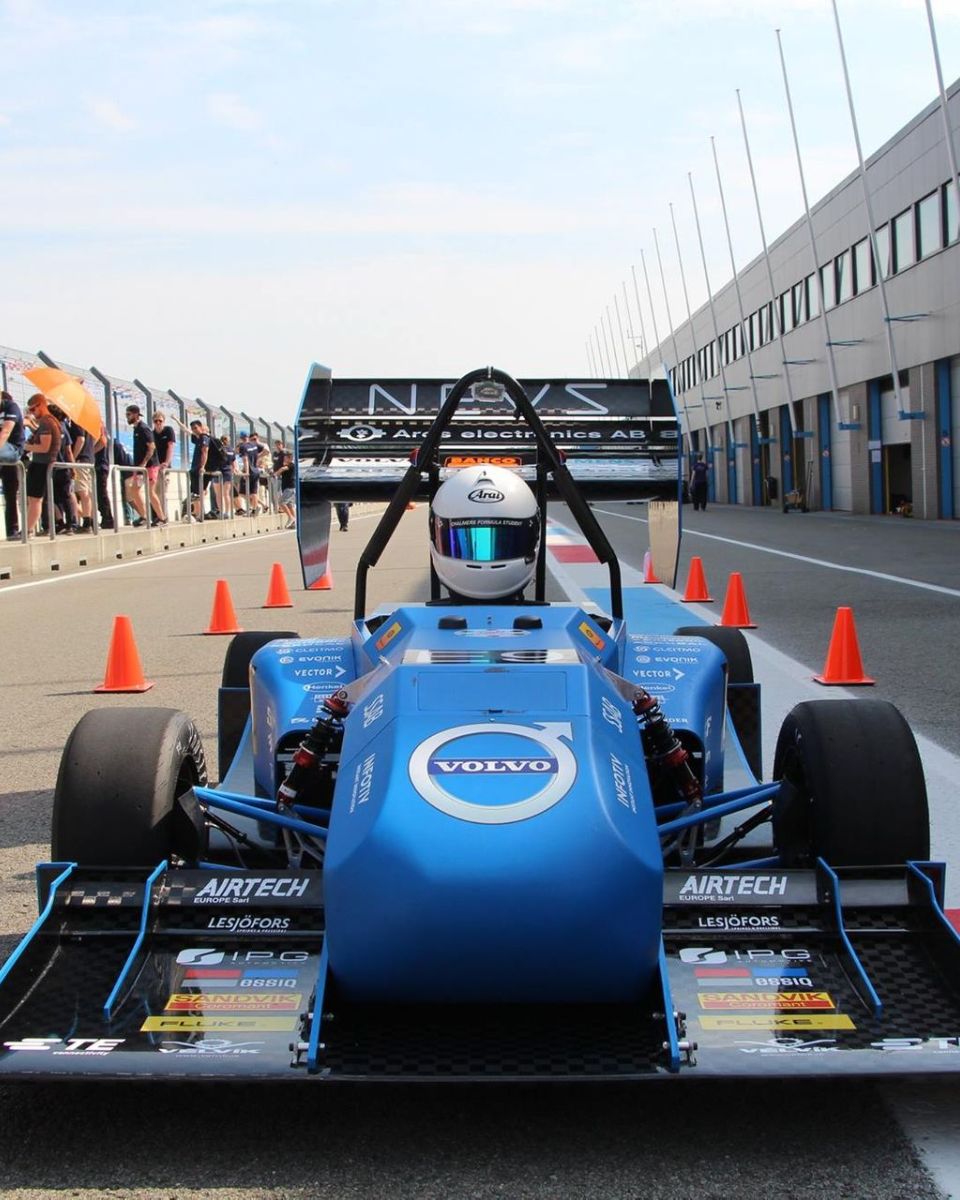
Chalmers

Formula Student førerløst lag velger Ellipse-N

Autonomt kjøretøy
Chalmers Formelbil
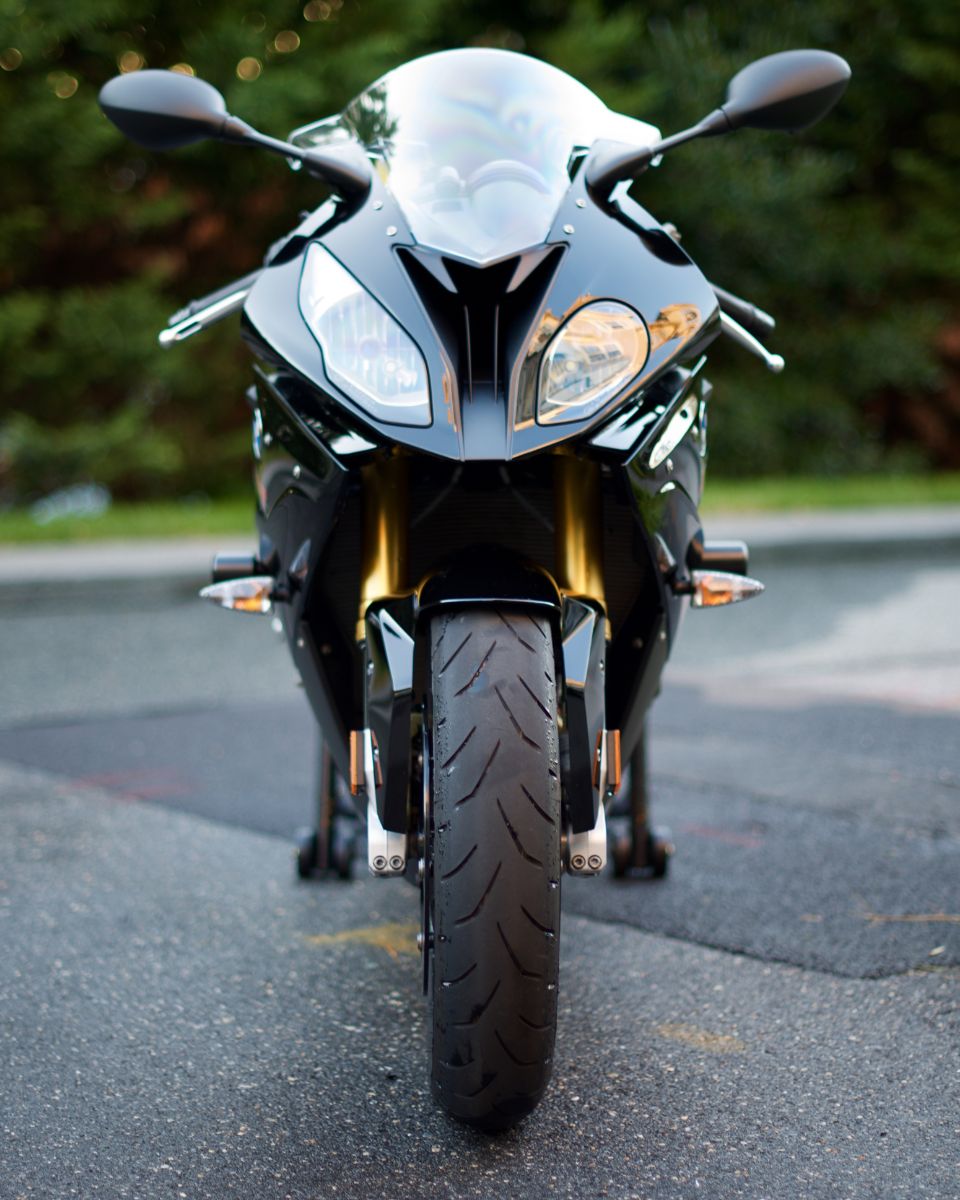
Zen Microsystems

Analyse av rull og helningsakselerasjon for motorsykler

Dekktesting
INS Ellipse-integrasjon for dekktesting ved motorsykkelkjøring
Eberhard Karls Universität

UAV-flyvningsanalyse med miniatyrisert treghetssensor

Uavhengig ubemannet luftfartøy (UAV)
MASC UAV flyanalyser
ITER Systems

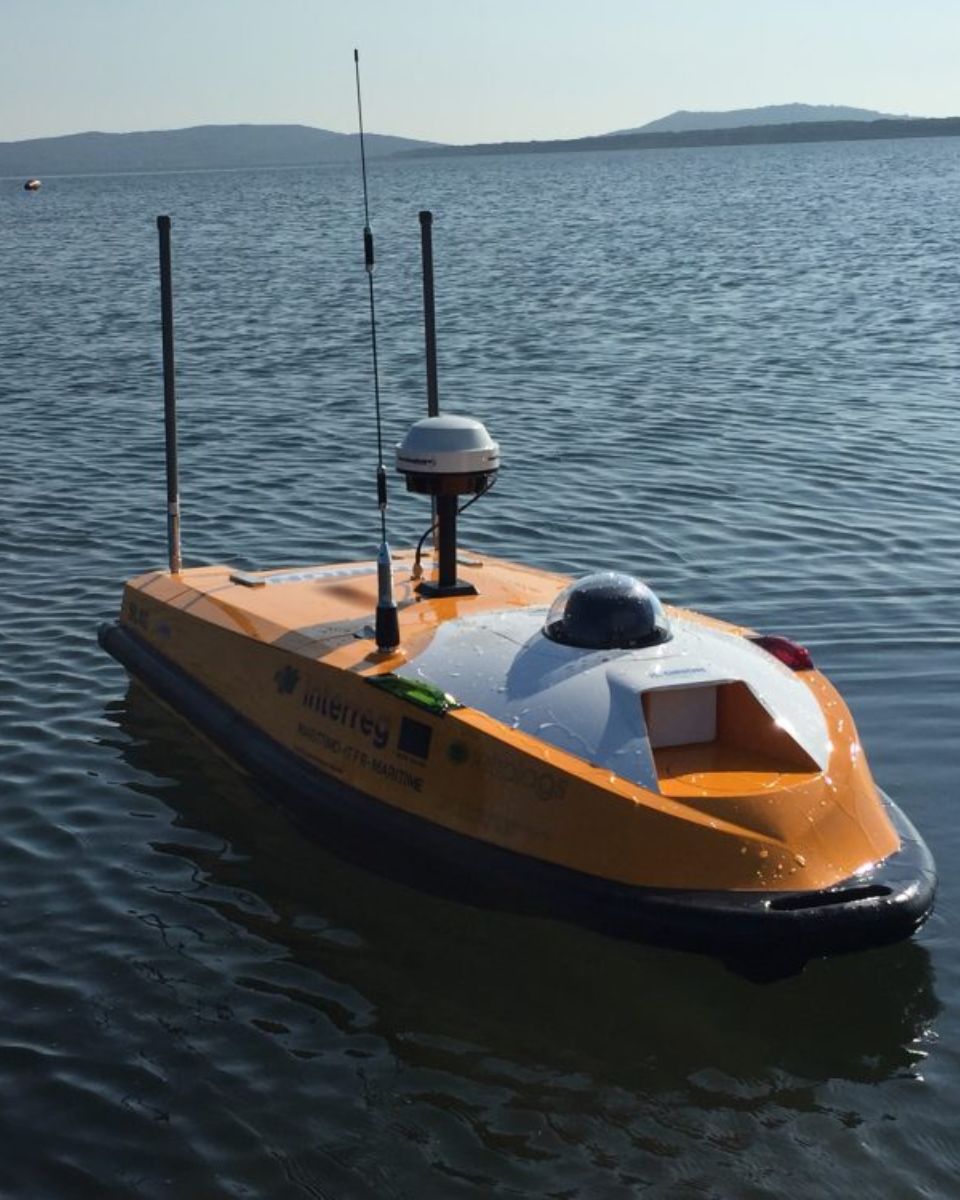
Den perfekte INS-en for USV-basert batymetri

USV-navigasjon
USV-basert batymetri
Ports of Jersey

Port of Jersey velger Navsight for MBES-bevegelseskompensasjon

Akustisk navigasjon og posisjonering
Multistrålesystem for Port of Jersey
VIAMETRIS

RTK INS hjelper med SLAM-beregning og synkroniserer LiDAR og kamera

Innendørskartlegging
Viametris Mobile Mapping SLAM