Formula Student-elbil
TUfast-teamet skal utstyre sin elektriske racerbil med miniatyr INS en Ellipse2-N /GNSS for dynamikkanalyse.
« Ellipse-N var en svært avgjørende faktor for vår svært vellykkede bil fra 2018 (1. plass i autocross i Storbritannia, Tyskland og Spania; 1. plass totalt i Australia).» | Alexandre K., kjøredynamikk, TU FAST-teamet
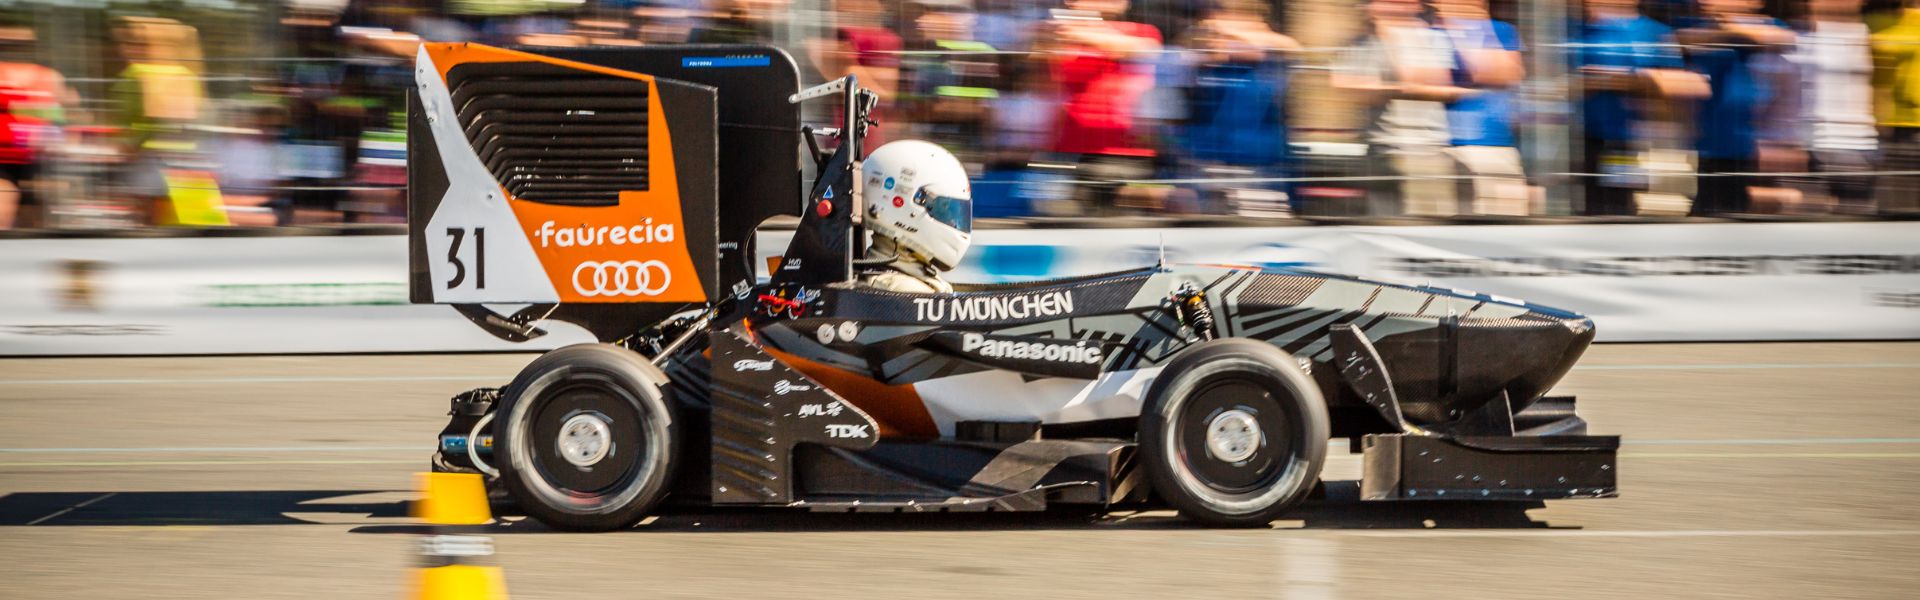
TUfast på Formula Student Electric
Formula SAE ble grunnlagt i 1979 av professorer i USA og kom til Europa i 1999. Prosjektet har som mål å gi studentene muligheten til å utfordre seg selv, sette sine evner på prøve og lære å samarbeide i et team om et stort prosjekt.
Konkurransen innførte kategorien «Elektrisk» for noen år siden, og TUfast deltar med sin elbil «eb018», som er utstyrt med Ellipse2-N, et miniatyr-inertialnavigasjonssystem fra SBG Systems.
Kjøredynamikk
Ellipse-N INS/GNSS er installert på eb018. IMU og GPS-hastigheten er de viktigste kildene til filteret teamet brukte for å estimere kjøretøyets tilstand (hastighet, glidevinkel, X- og Y-akselerasjoner og girhastighet).
Denne tilstanden ble deretter sammenlignet med en ønsket tilstand for å generere kommandoen til hver motor. Ellipse2-N var derfor en svært avgjørende faktor i TUfasts svært vellykkede 2018-bil (1. plass i autocross i Storbritannia, Tyskland og Spania; 1. plass totalt i Australia).
Dekkanalyse
GPS-posisjonene ble brukt i stor utstrekning i analysene. Teamet utarbeidet mange kart for å få en mer intuitiv forståelse av alle fenomenene som påvirker ytelsen til eb018. Et svært illustrerende eksempel er banekartet nedenfor. Det viser en intern korreksjonsfaktor i vårt Kalman-filter.
Vi ser dermed at vår dekkmodell overvurderer de langsgående dekkkreftene (blå/grønn på rettstrekninger) og gir et ganske godt estimat av sidekreftene (oransje/gul i svinger).
Ellipse-N-bruk i 2019-modellen
Ellipse -enheten og programvaren tilhørende var utmerket å jobbe med og enkel å konfigurere. Dokumentasjonen inneholder alt vi trengte for å komme i gang og utvikle grensesnittet mot vårt system.
Dataene fra Ellipse er nøyaktige og har ved enkelte anledninger vist en feilmargin på under 10 cm på turer på over 1 km. «Vi er svært fornøyde med dette produktet», forklarer Alexandre Kopp, ansvarlig for kjøredynamikk hos TUfast Team.
På eb019 skal vi utnytte potensialet til Ellipse2-N enda mer. Vi skal bruke to Kalman-filtre: ett for hovedtilstanden (som på eb018) og et annet for å filtrere sensorene og dataene som mates inn i den fysiske modellen til hovedfilteret.

Hovedfilteret vil også bli forbedret med en estimering av posisjon og kurs. Ellipse2-N forblir dermed den viktigste sensoren i bilen vår for tilstandsestimering. Det integrerte Kalman-filteret vil være spesielt nyttig på eb019 med nøyaktige estimeringer av rulle-, stignings- og giringsvinklene.
Disse tre er nødvendige for beregningene av luftmotstandskreftene.
Ellipse-N
Ellipse-N er et kompakt og høytytende RTK-inertialnavigasjonssystem (INS) med en integrert dual-band-mottaker som støtter fire satellittkonstellasjoner ( GNSS ). Systemet leverer data for rulling, stigning, kurs og heving, samt en posisjon med centimeter GNSS .
Ellipse -N-sensoren er best egnet for dynamiske miljøer og tøffe GNSS forhold, men kan også brukes i mindre dynamiske applikasjoner med magnetisk kurs.

Be om et tilbud på « Ellipse-N»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
