Formula Student: den avgjørende rollen til IMU/GNSS
Flere elektriske og førerløse lag utstyrte racerbilene sine med vår Ellipse IMU /GNSS under Formula Student-konkurransen.
Ellipse -D-sensoren oppfylte alle våre behov, og vi er svært fornøyde med den. GNSS er svært stabil, og Kalman-filteret fungerer også tilfredsstillende. | Daniel K., AMZ Racing Electric Team
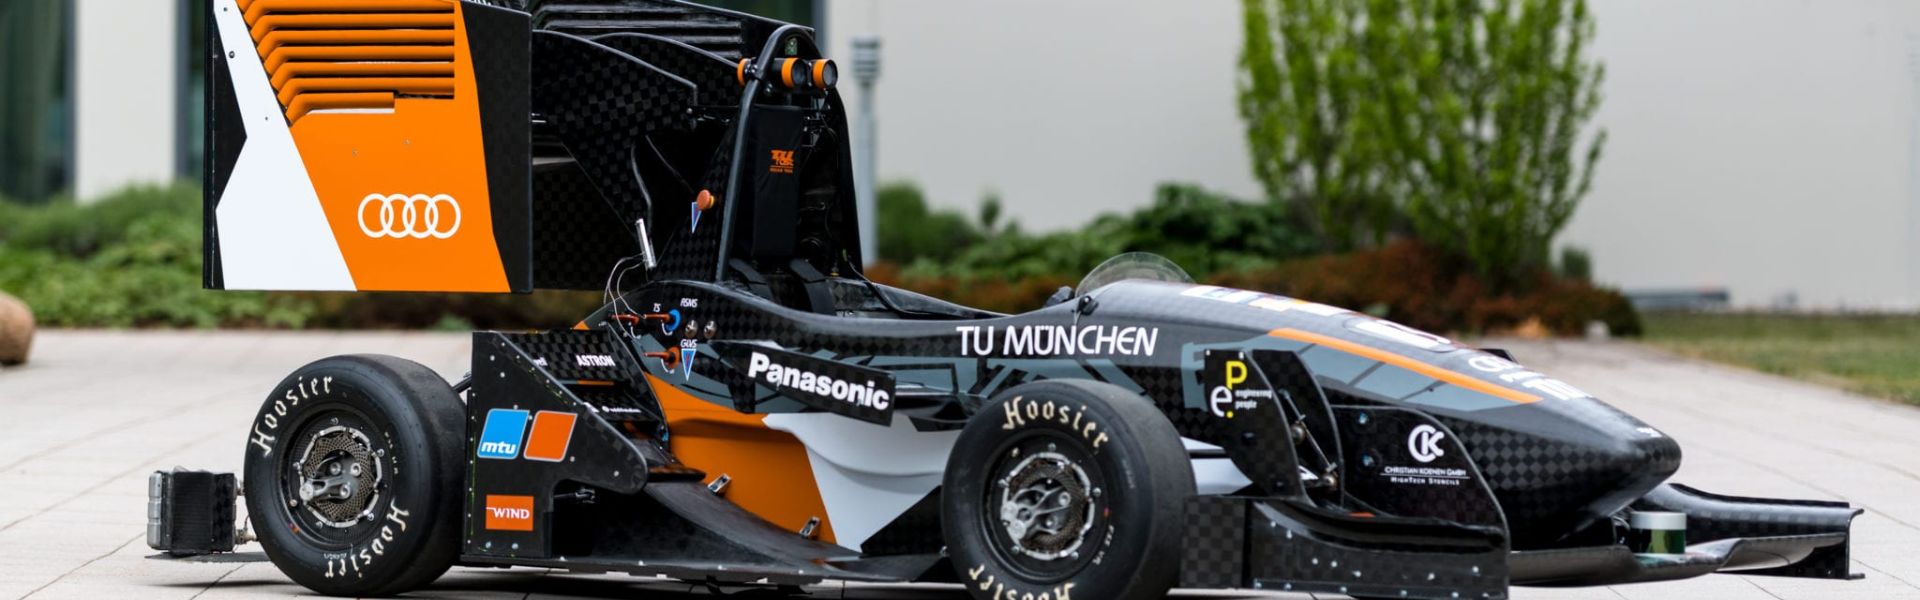
Formula Student er en internasjonal ingeniørkonkurranse for studenter, der studentlag fra hele verden designer, bygger og kjører sine egne formel-racerbiler. Konkurransen omfatter tre kategorier: elektriske, førerløse og forbrenningsdrevne biler.
Deltakerne i Formula Student må ikke bare bygge den raskeste racerbilen, men også utmerke seg når det gjelder utholdenhet, akselerasjon og ytelse på skidpad.
Som eksperter på inertialnavigasjonssystemer og samarbeidspartner for flere lag, har vi intervjuet ulike ingeniørlag som bruker vår inertialmåleenhet (IMU) kombinert med det globale navigasjonssatellittsystemet (GNSS) for å forstå hva som er nøkkelen til suksess.
Betydningen av « IMU » / «GNSS » for nøyaktig bilsdynamikk
IMU/GNSS gir avgjørende informasjon om bilens tilstand, som posisjon, hastighet, girhastighet, glidevinkel, akselerasjon og orientering, til de konkurrerende lagenes biler, slik D. Kiesewalter fra AMZ Racing uttaler:
«Vi trengte et « IMU » av flere grunner. Først og fremst for å bestemme posisjonen til bilen vår. Vi trengte også effektiv dynamikkontroll og en pålitelig og nøyaktig bestemmelse av Euler-vinklene (rulling, stigning og kurs).»
På denne måten kan ingeniører som jobber med elektriske biler og biler med forbrenningsmotor forstå hva som må forbedres ved å sammenligne den faktiske tilstanden med den teoretiske.
Kriterier for kjøredynamikk i Formula Student-biler
Det er avgjørende å ha full kontroll over akselerasjonen under Formel-løp. Når bilen akselererer for kraftig, kan den komme i skrens, noe som fører til slitasje på hjulene. For å minimere dekkslitasjen og utnytte motorens kraft og ytelse best mulig, må akselerasjonen holdes under kontroll.
Det er avgjørende å følge med på racerbilens kjørebanen. En analyse av banen gjennomføres ved hjelp av data fra IMU/GNSS , særlig posisjonsdata, og bidrar til å avgjøre om bilen ligger godt plassert på banen eller i svingene.

La oss ikke glemme at Formula Student er et løp. Et av målene med konkurransen er å kjøre raskere på banen enn de andre lagene. Hastighet er derfor en avgjørende faktor å undersøke, takket være IMU/GNSS. Men det er enda viktigere for elektriske racerbiler, siden de må holde oversikt over energiforbruket.
Førerløse racerbiler: Å utnytte det beste innen kursbestemmelse og navigasjon fra IMU/GNSS
Racerbiler kan bruke GPS med én antenne til å bestemme kurs, men førerløse kjøretøy er avhengige av GPS med to antenner IMU/GNSS for å oppnå presis kursbestemmelse. Dette gir raskere oppstart og leverer nøyaktig kurs selv når kjøretøyet står stille.
J. Liberal Huarte fra UPC Driverless (ETSEIB) forklarer at kursbestemmelse og posisjonering er avgjørende for at andre deler av utstyret skal fungere som de skal: «Når vi arbeider med LiDAR-teknologier, har det stor innvirkning på posisjonen om man er vendt 1 grad til den ene eller den andre siden.
Derfor er nøyaktig kurs et stort krav. Og det samme gjelder lokalisering og kartlegging: det er svært viktig å lokalisere seg selv i X- og Y-aksen.» Derfor er implementering av et Dual GNSS/IMU i denne typen racerbiler den beste løsningen, da det gir nøyaktig kurs og posisjon, noe som også bidrar til å stabilisere LiDAR-en.
Kursen er like viktig som presis navigasjon for førerløse racerbiler. Real Time Kinematic (RTK) muliggjør en ekstremt nøyaktig estimering av posisjonen (1–2 cm). Jo mer nøyaktig IMU/GNSS er, desto bedre klarer bilen å holde seg i banens kjørefelt uten å skli ut.
IMU /GNSS analyserer banen for å sikre optimal bilposisjonering og banoptimalisering.
Kortere implementeringstid = mer tid til hele prosjektet
«Vi har svært begrenset testtid, så hvis det går fort, kan vi kjøre raskere på banen og teste mer», sier A. Kopp, Vehicle Dynamics Control, TUfast Racing.
Lagene har ikke mye tid til å integrere de ulike delene av kjøretøyet og teste dem. Siden CAN og ROS-rammeverk hovedsakelig brukes av bilingeniører, IMU/GNSS , kan dette være en del av slike arbeidsflyter og spare enormt mye utviklingstid.
Et oversiktlig C-bibliotek med eksempler er en annen måte å hjelpe lagene med integrasjonen på.
SBG Systems støtter nye måter å designe biler på
Studentene er velkomne til å sende inn sin søknad om sponsing via nettsiden vår!

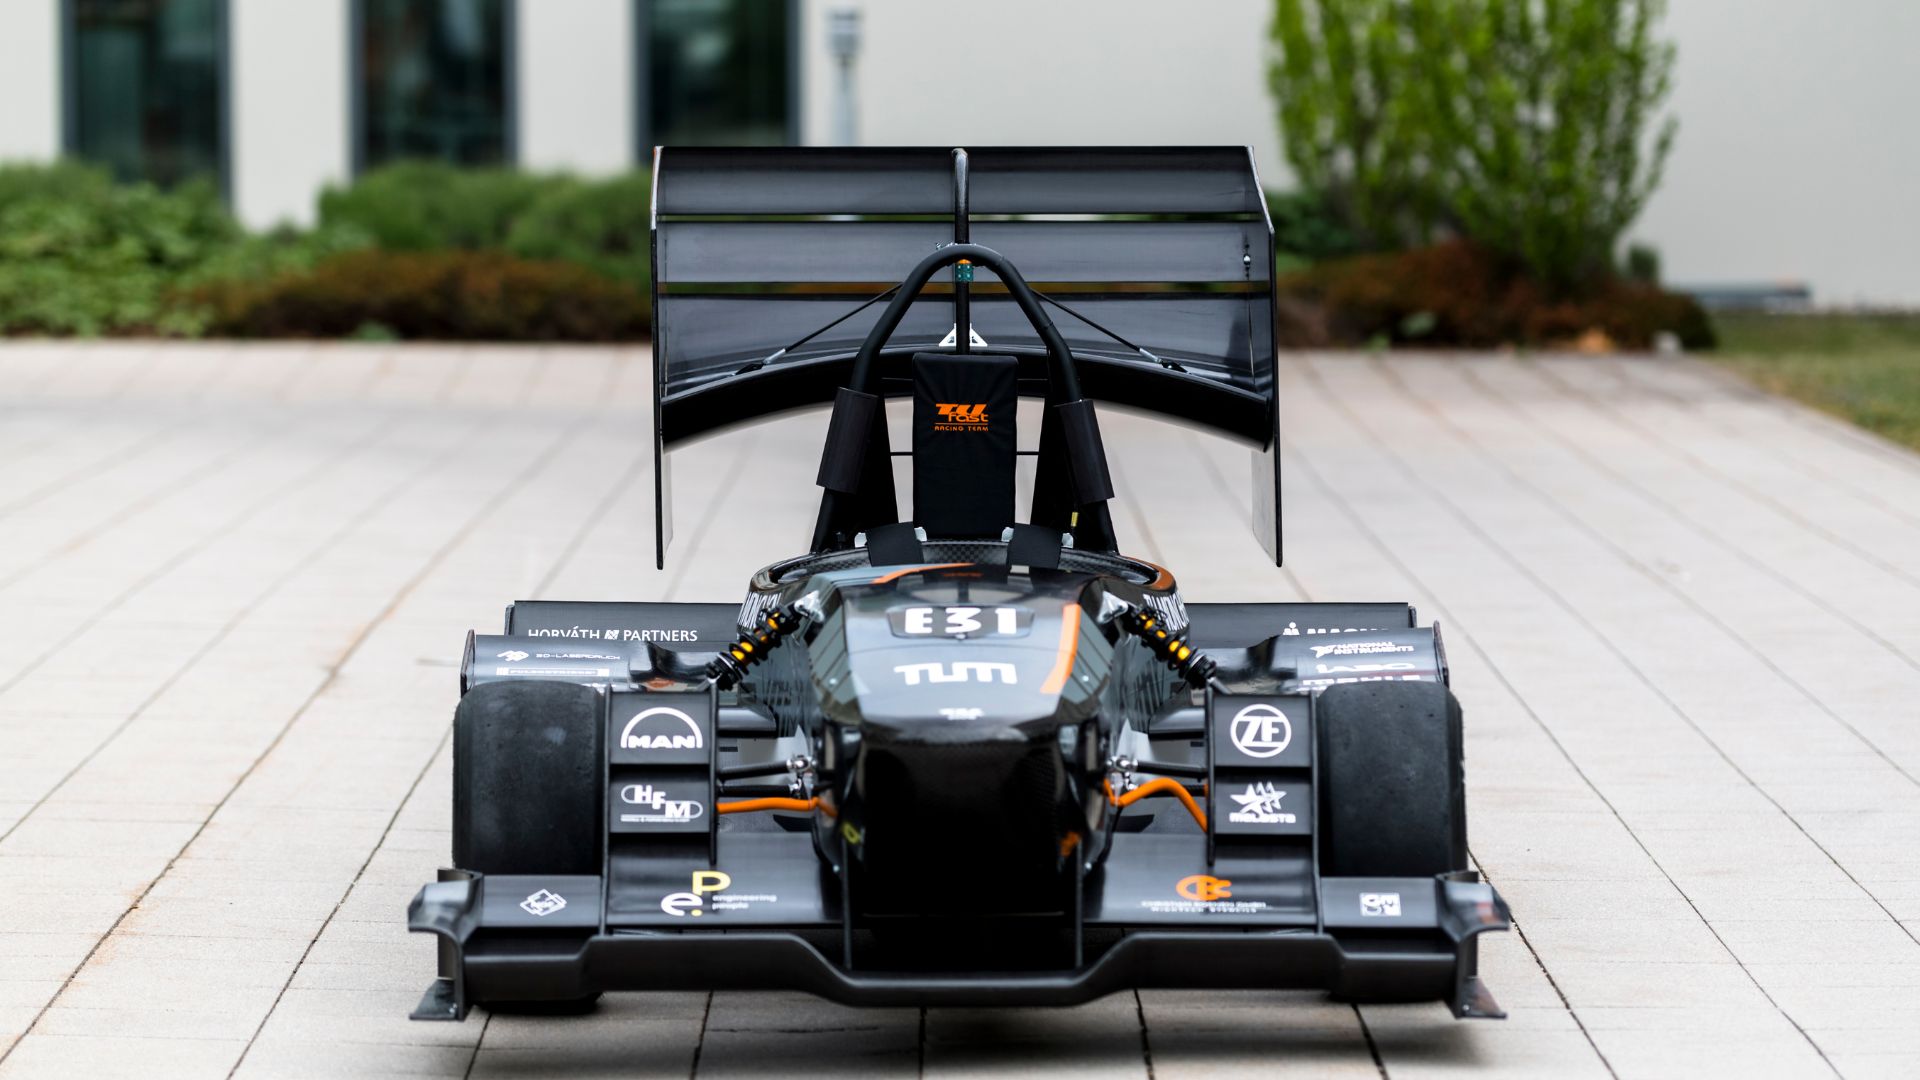
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS -enhet med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
