Formula Student Driverless – Chalmers-teamet
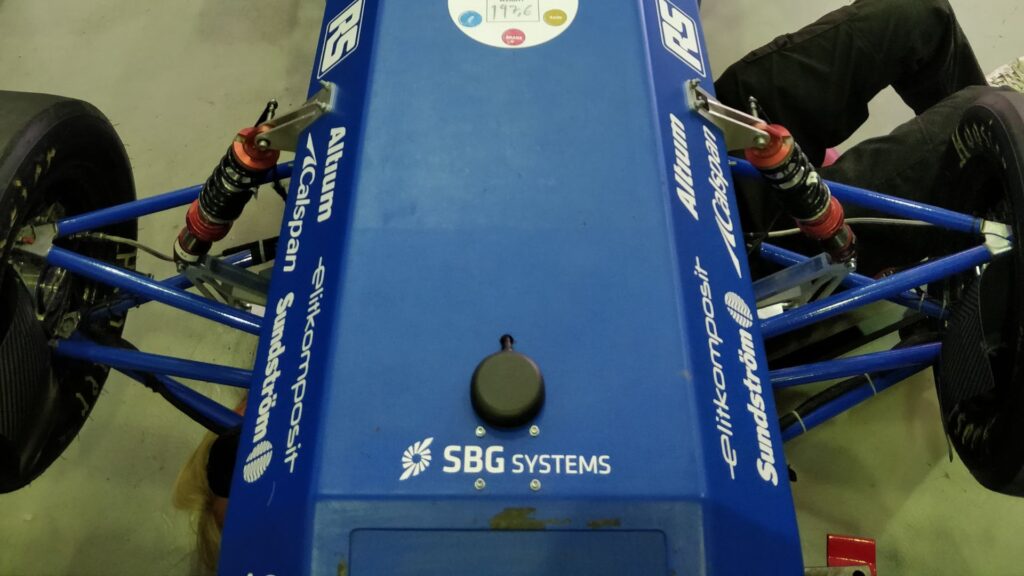
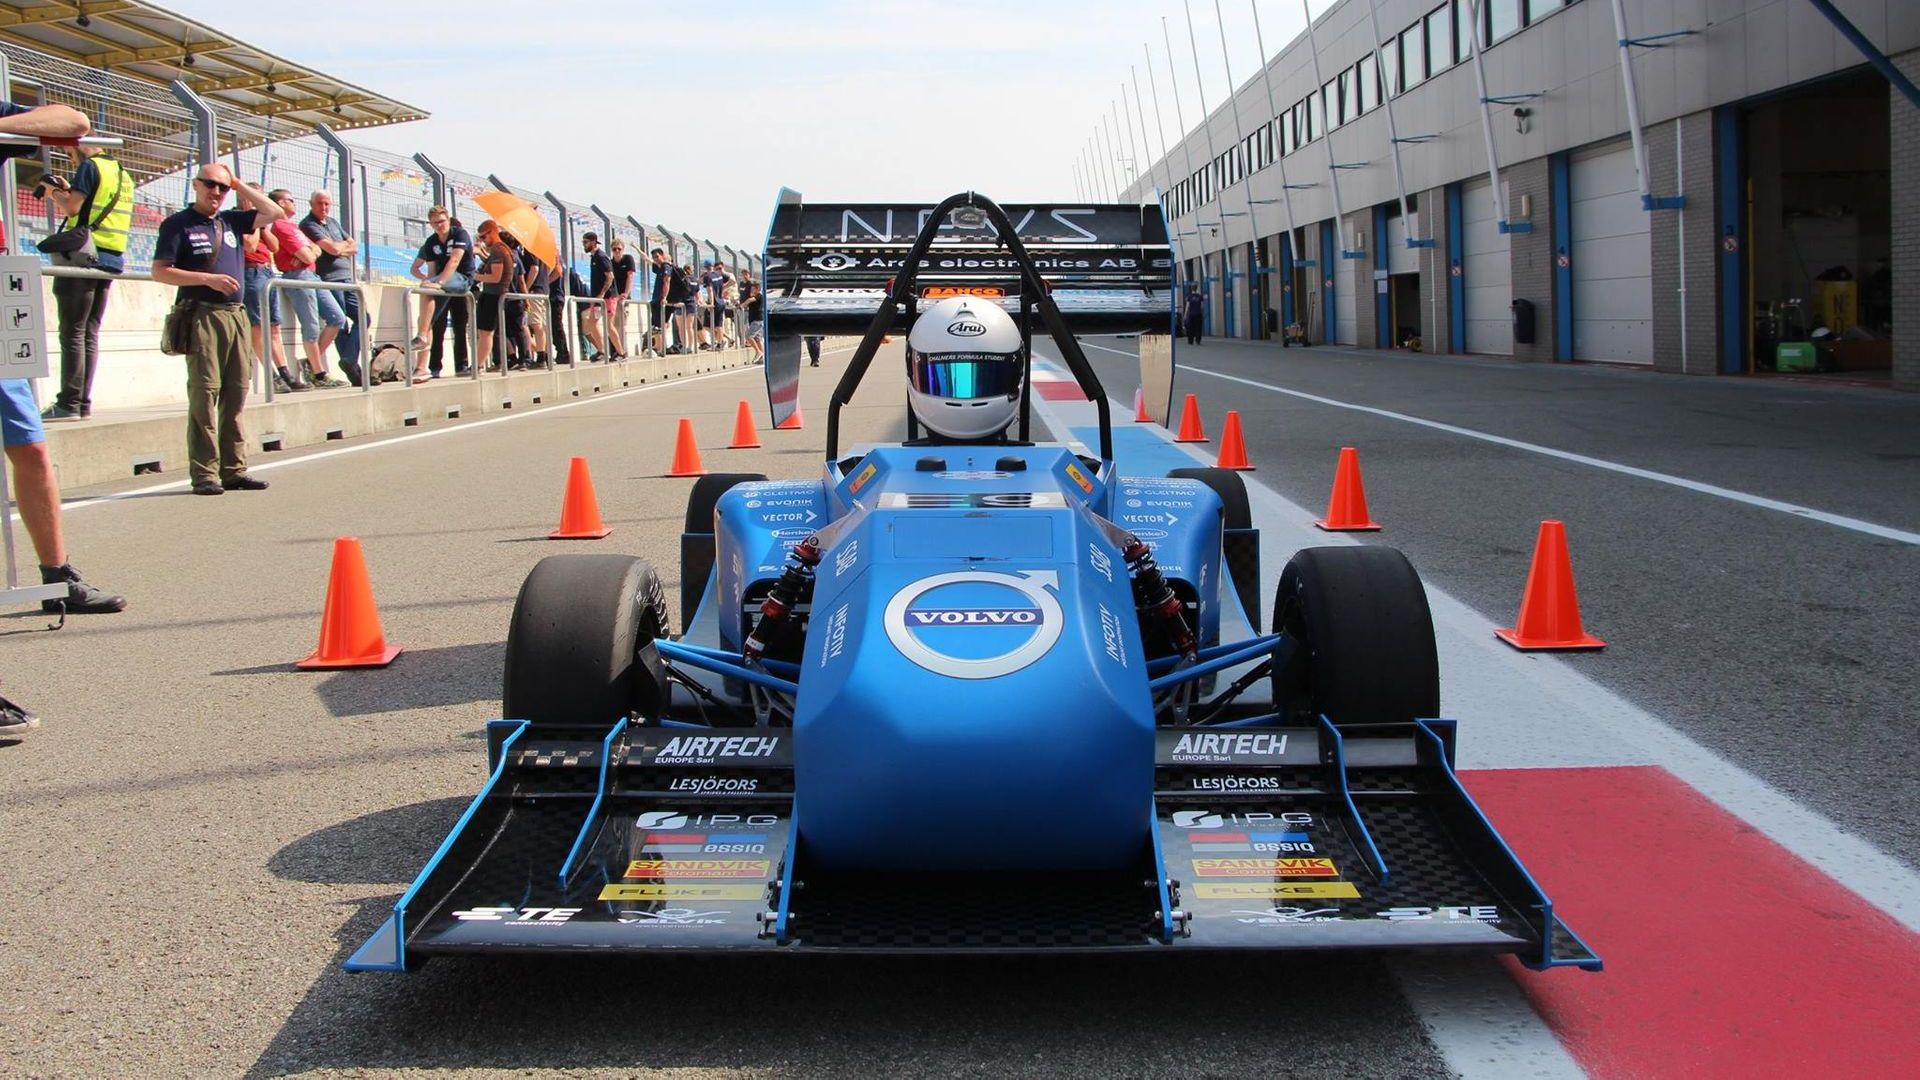
Chalmers tekniske høyskole utstyrte sin førerløse bil med Ellipse-N INS GNSS .
«Vi var svært fornøyde med sensorens ytelse og robusthet.» | Emil R., ingeniørsjef ved Chalmers Formula Student Driverless
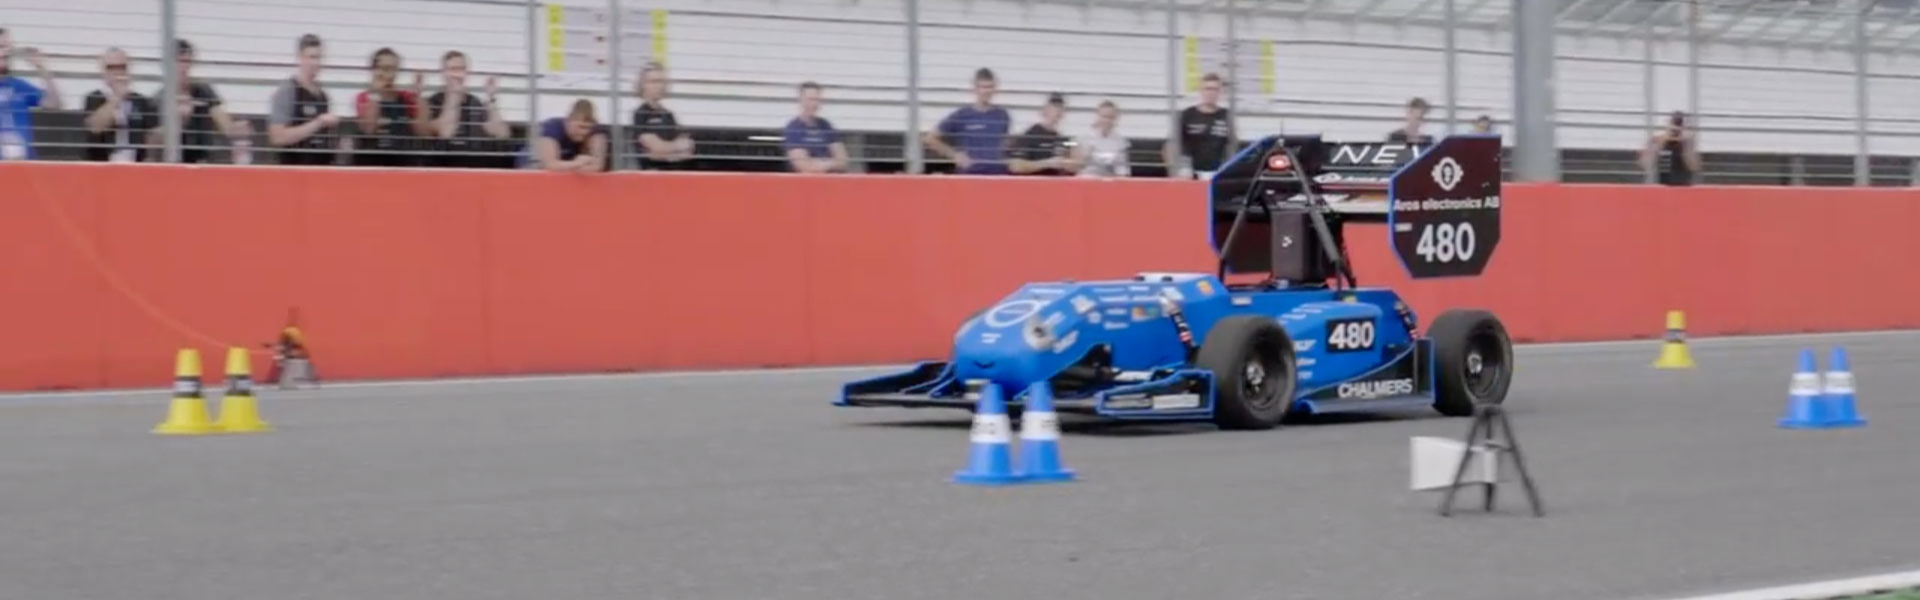
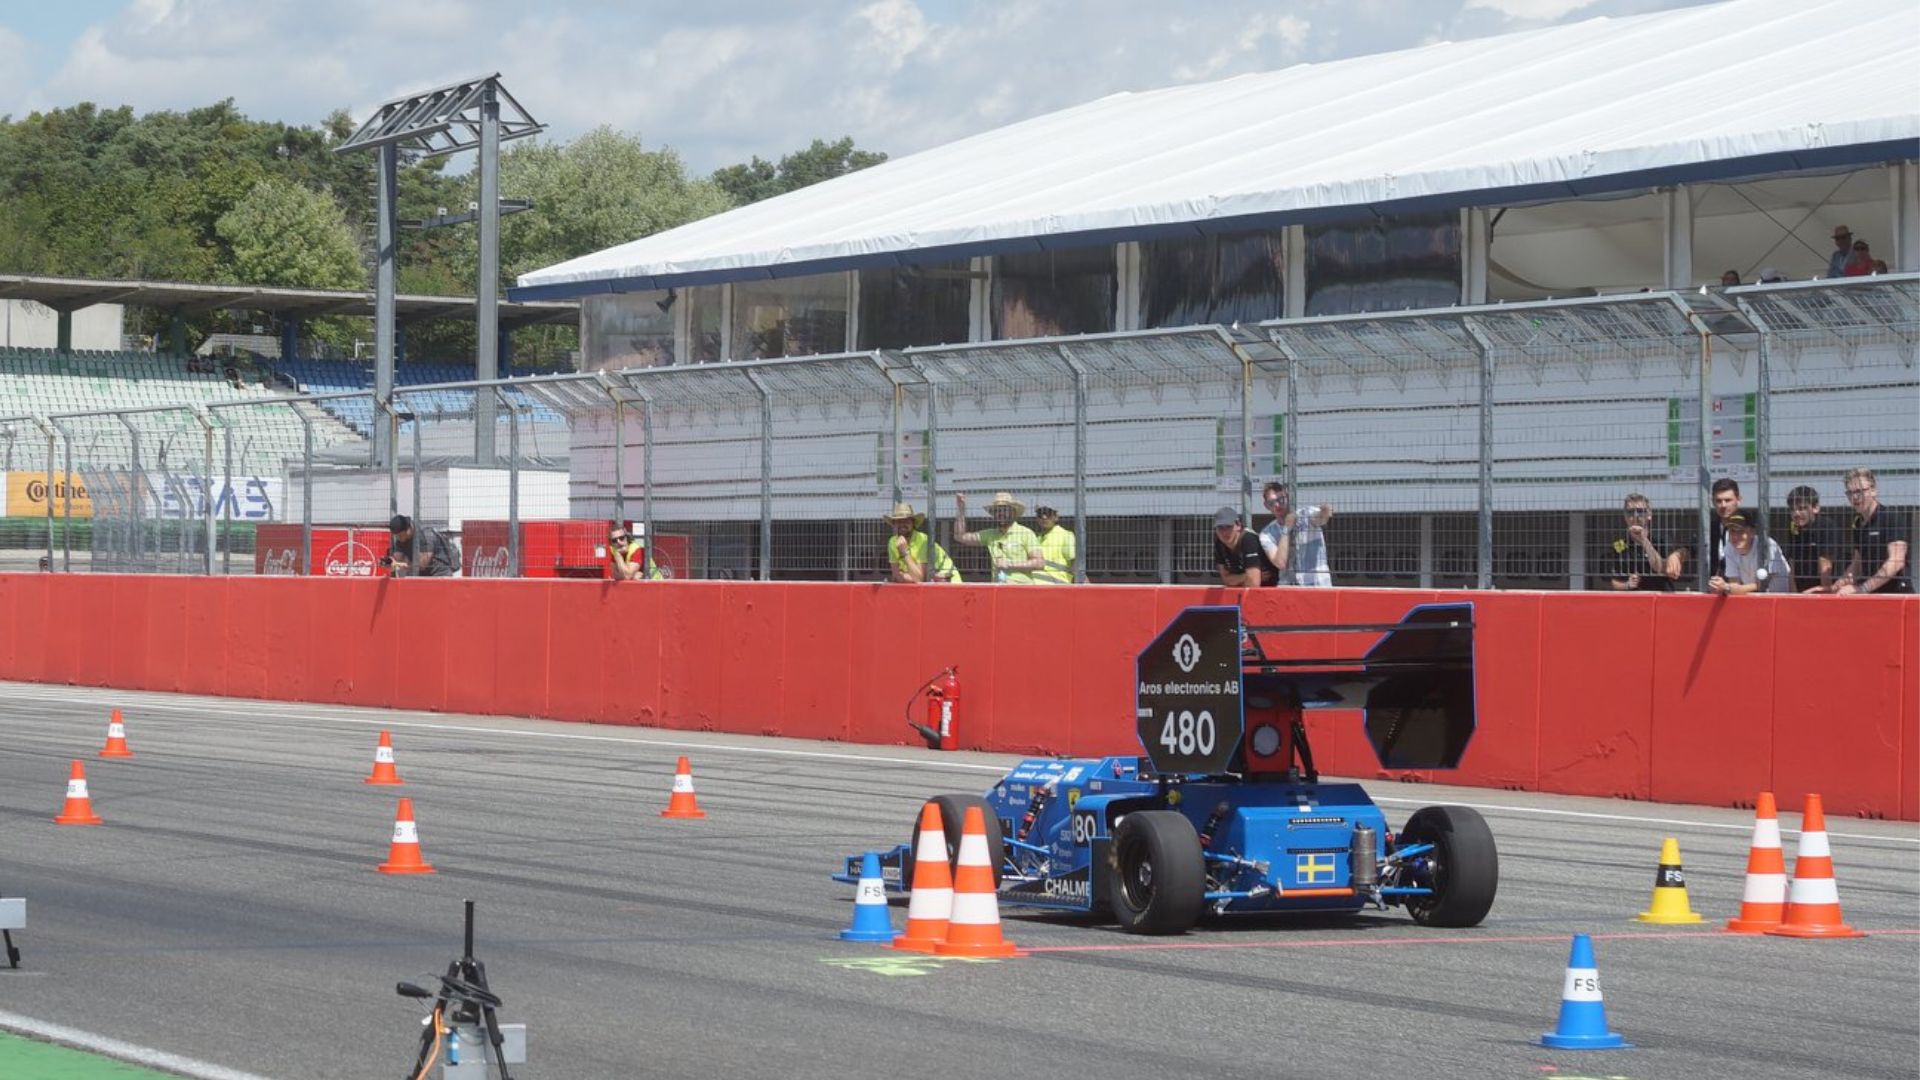
Formula Student-konkurranse for førerløse biler
Formula Student-konkurransen for førerløse biler omfatter flere ulike utfordringer: bremsing, akselerasjon, skidpad-testing og kjøring på bane.
Chalmers tekniske høyskole, et svensk universitet som har fokus på forskning og utdanning innen teknologi, deltok i 2018-utgaven.
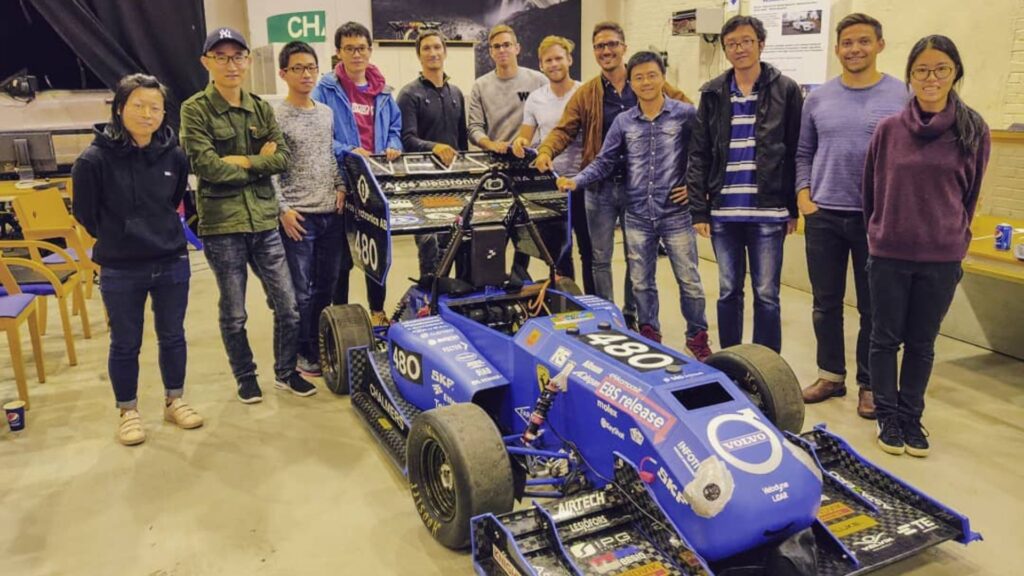
Chalmers-teamet har utstyrt sin førerløse bil med « Ellipse-N», et miniatyrisert treghetsnavigasjonssystem med innebygd « GNSS »-mottaker.
Robust og stabil treghetsnavigasjonssensor
Vi var svært fornøyde med sensorens ytelse og pålitelighet. Sensoren viste ingen synlige feil i løpet av de hundrevis av timene med testing vi gjennomførte.
Vi opplevde ingen avvik hos treghetssensorene, og vi var spesielt imponert over den utmerkede estimeringen av girhastigheten. Systemet «GNSS » var også svært robust og stabilt, og vi opplevde aldri problemer med manglende dekning fra « GNSS », og vi hadde alltid et godt antall satellitter.
Enkel å integrere takket være C-biblioteket
Ellipse-N var svært enkel å integrere i vårt eget programvarerammeverk ved hjelp av det medfølgende C-biblioteket. Rammeverket vårt benyttet mikrotjenester som kjørte i Docker-containere, der dataene fra sensoren ble lest av én mikrotjeneste.
Dette innebar at det var viktig at mikrotjenesten kunne bygges automatisk og sømløst. Takket være det medfølgende biblioteket var det enkelt å inkludere den nødvendige koden i Docker-bildet og bygge det sammen med vår egen kode som grensesnitt mot biblioteket.
Hadde det i stedet bare vært en ferdig binærfil tilgjengelig, ville vi ha måttet lese inn og analysere de rå sensordataene selv, så biblioteket var svært nyttig i vårt tilfelle. Eksemplene og dokumentasjonen som fulgte med, gjorde det veldig enkelt å bruke biblioteket og integrere Ellipse-N i den mikrotjenesten vi trengte.
Enkel- eller dobbeltantenne under slike forhold?
Mens et inersialnavigasjonssystem (INS) med én antenne, som for eksempel Ellipse-N, gir svært nøyaktige orienterings- og navigasjonsdata, muliggjør et system med to antenner ( INS ), som for eksempel Ellipse-D, en raskere oppstart, selv i en statisk posisjon.
Slike funksjoner bør du ta hensyn til når du velger INS. Les mer om «hvordan du velger den beste kursholdingsmetoden».
«Vi opplevde ingen avvik hos treghetssensorene, og vi var spesielt imponert over den utmerkede estimeringen av girhastigheten.» | Emil R., teknisk sjef
Ellipse-N
Ellipse-N er et kompakt og høytytende RTK-inertialnavigasjonssystem (INS) med en integrert dual-band-mottaker som støtter fire satellittkonstellasjoner ( GNSS ). Systemet leverer data for rulling, krengning, kurs og heving, samt en posisjon med centimeter GNSS .
Ellipse -N-sensoren er best egnet for dynamiske miljøer og tøffe GNSS forhold, men kan også brukes i mindre dynamiske applikasjoner med magnetisk kurs.

Be om et tilbud på « Ellipse-N»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
