Home Praktijkvoorbeelden Pagina 4

Praktijkvoorbeelden – Pagina 4

Ontdek hoe onze innovatieve oplossingen op basis van inertiële technologie het verschil maken in praktijktoepassingen. Onze casestudy’s laten aan de hand van concrete voorbeelden zien hoe we complexe uitdagingen hebben aangepakt en daarbij nauwkeurige navigatie, bewegingsregistratie en geavanceerde prestaties hebben geleverd in diverse sectoren.
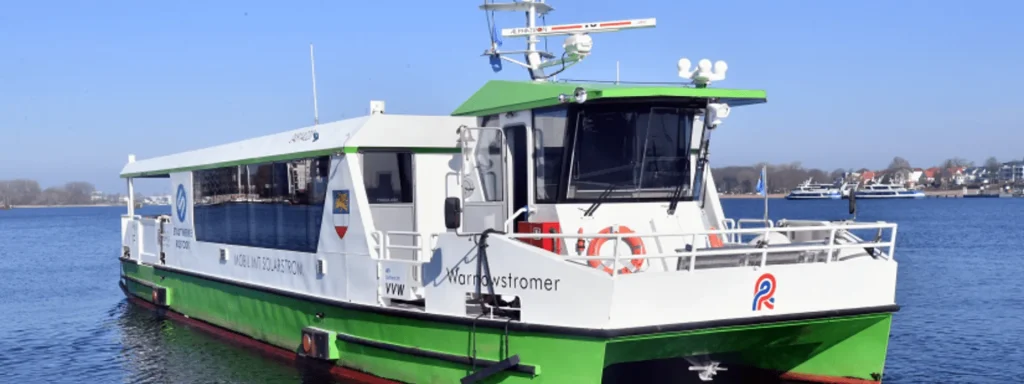
Universiteit van Rostock

Onderzoek naar autonome veerboten in stedelijke waterwegen

Autonome navigatie voor veerboten
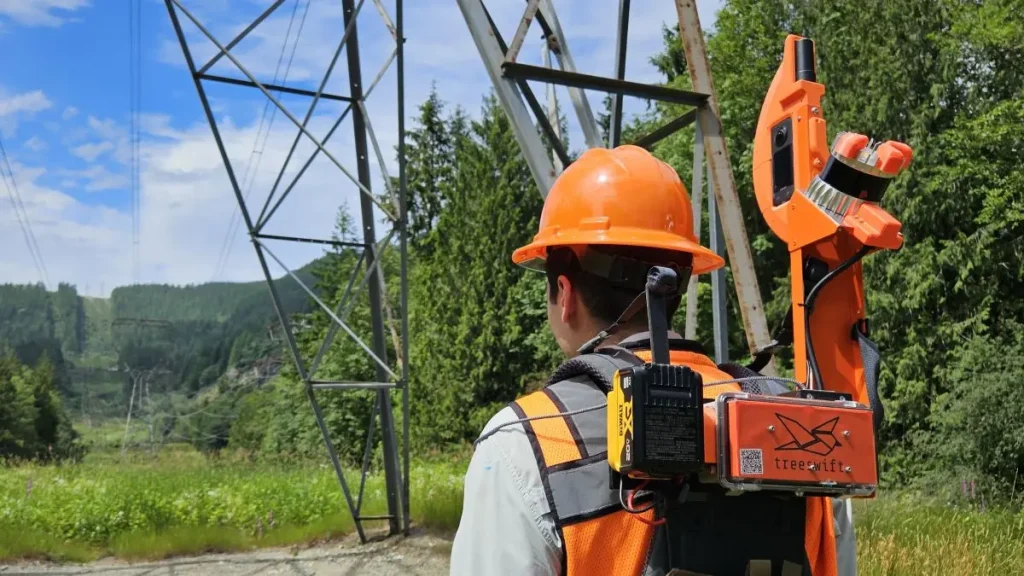
Treeswift

Hoe Treeswift buitendienstactiviteiten voor nutsbedrijven moderniseert

Mobile Mapping
TREALIS

Detectie van spoordefecten door TREALIS met Apogee Navsight

Positionering voor trams en treinen
GapEOD

Hoe GapEOD zorgt voor veiligere geofysische onderzoeken met Ellipse

Positionering voor trams en treinen
AGH Universiteit van Krakau

Hoe de Ellipse-D een op zonne-energie aangedreven boot hielp te concurreren in Monaco

Boot op zonne-energie

Ontdek onze toepassingen

Elke casus belicht de unieke uitdagingen waarmee onze klanten te maken hadden, de oplossingen die we samen op maat hebben ontwikkeld en de succesvolle resultaten die zijn behaald. Deze casestudy’s tonen aan hoe inertiële technologie projecten kan helpen realiseren.
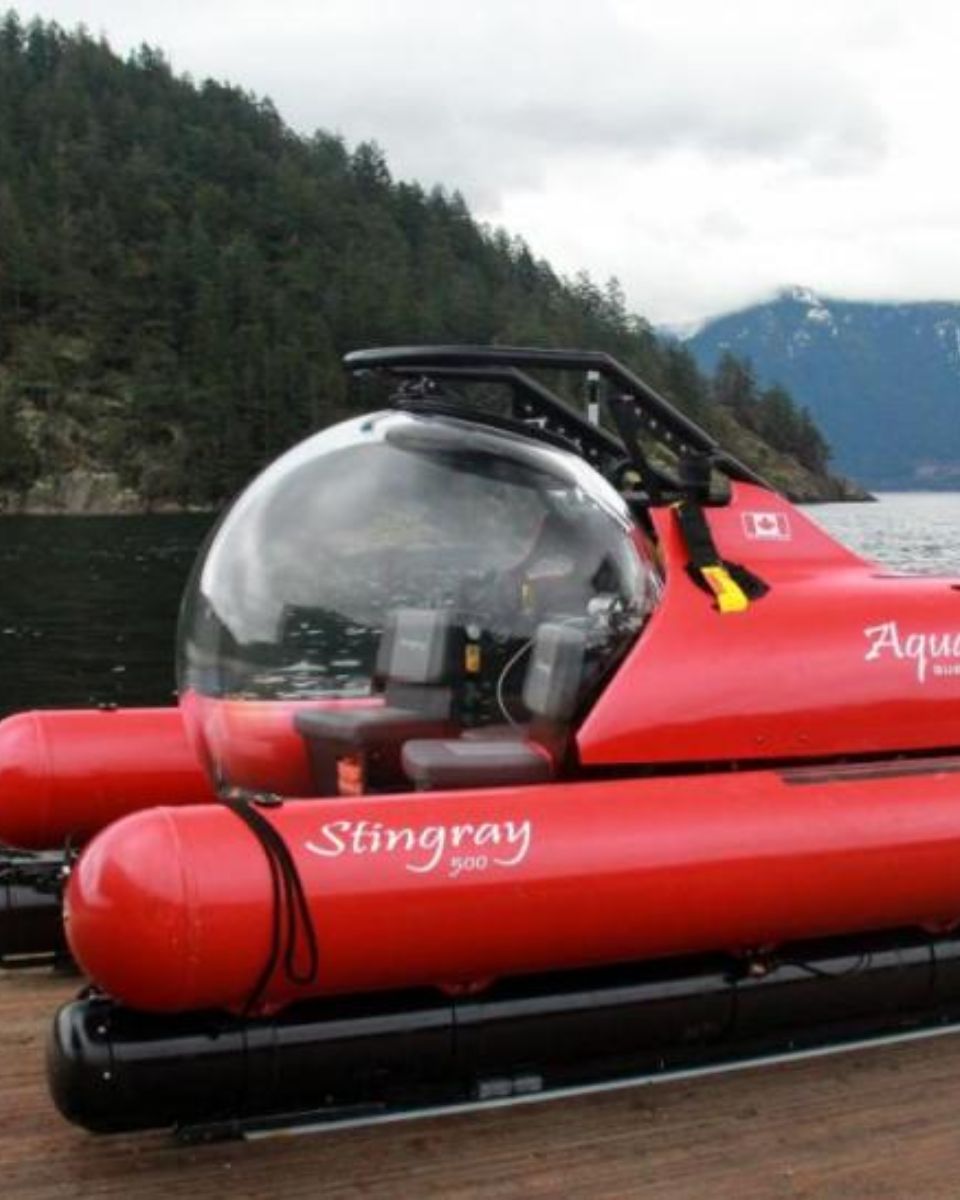
Aquatica Submarines

Expeditie verkent Belize's Great Blue Hole met Ellipse INS-sensor

Inmeten
Stingray Onderzeeër
Formula Student

Formula Student maakt gebruik van SBG’ IMU en INS/GNSS voor zelfrijdende auto’s

Zelfrijdende auto
Formula Student-auto
US Army Geospatial Center

SBG RTK INS/GNSS voor op rugzak gebaseerde surveying GIS

Mobile mapping
US Army Geospatial Center Rugzak
Cadden

ASV-oplossing met integratie van SBG's INS en multibeam echolood

ASV – Autonomous Surface Vehicles
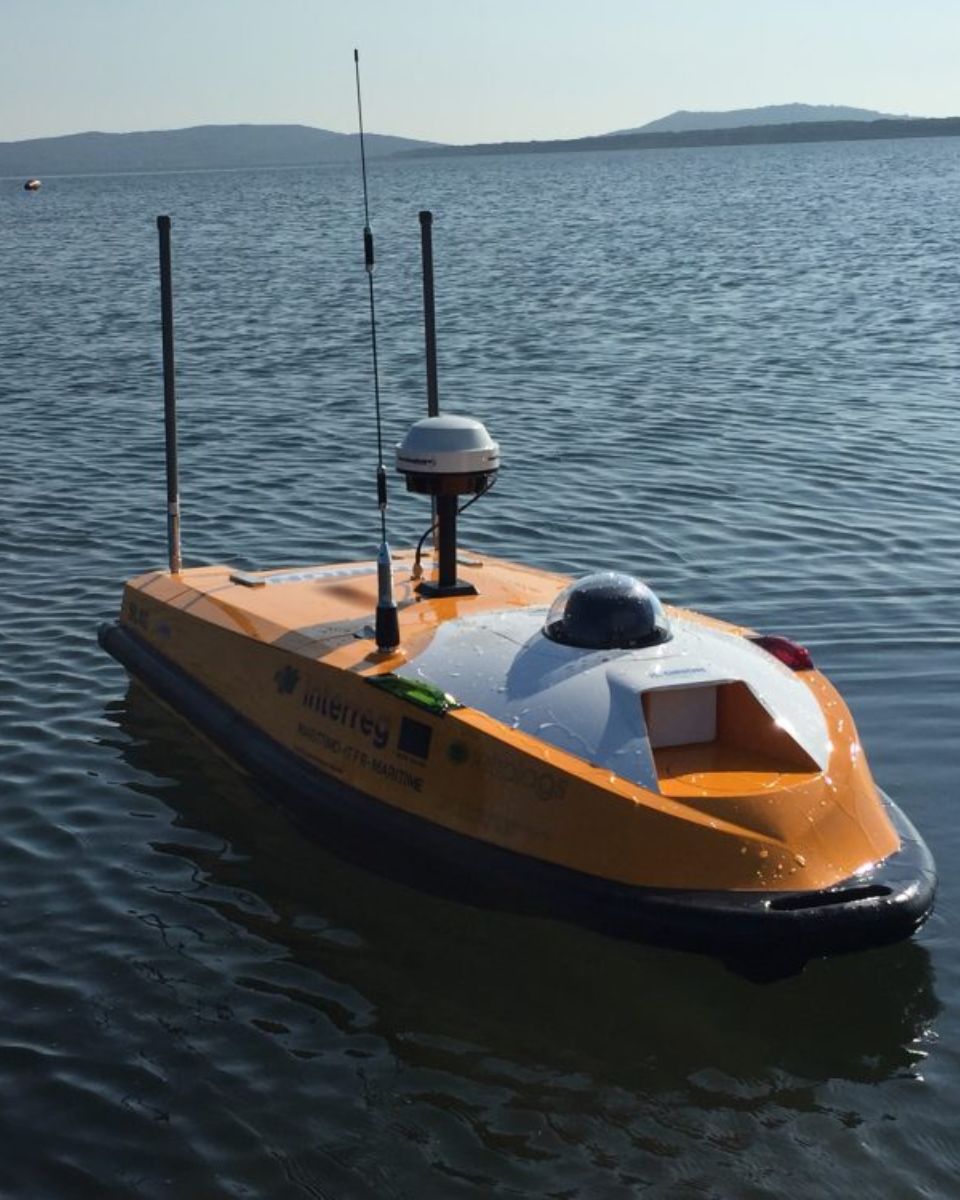
De inmeetoplossing van Cadden met integratie van een OceanAlpha SL40 autonome hydrografische vaartuig
ASTRALiTE

SBG Systems dual INS/GNSS voor UAV-gebaseerde topografie en bathymetrie

Topografie en bathymetrie
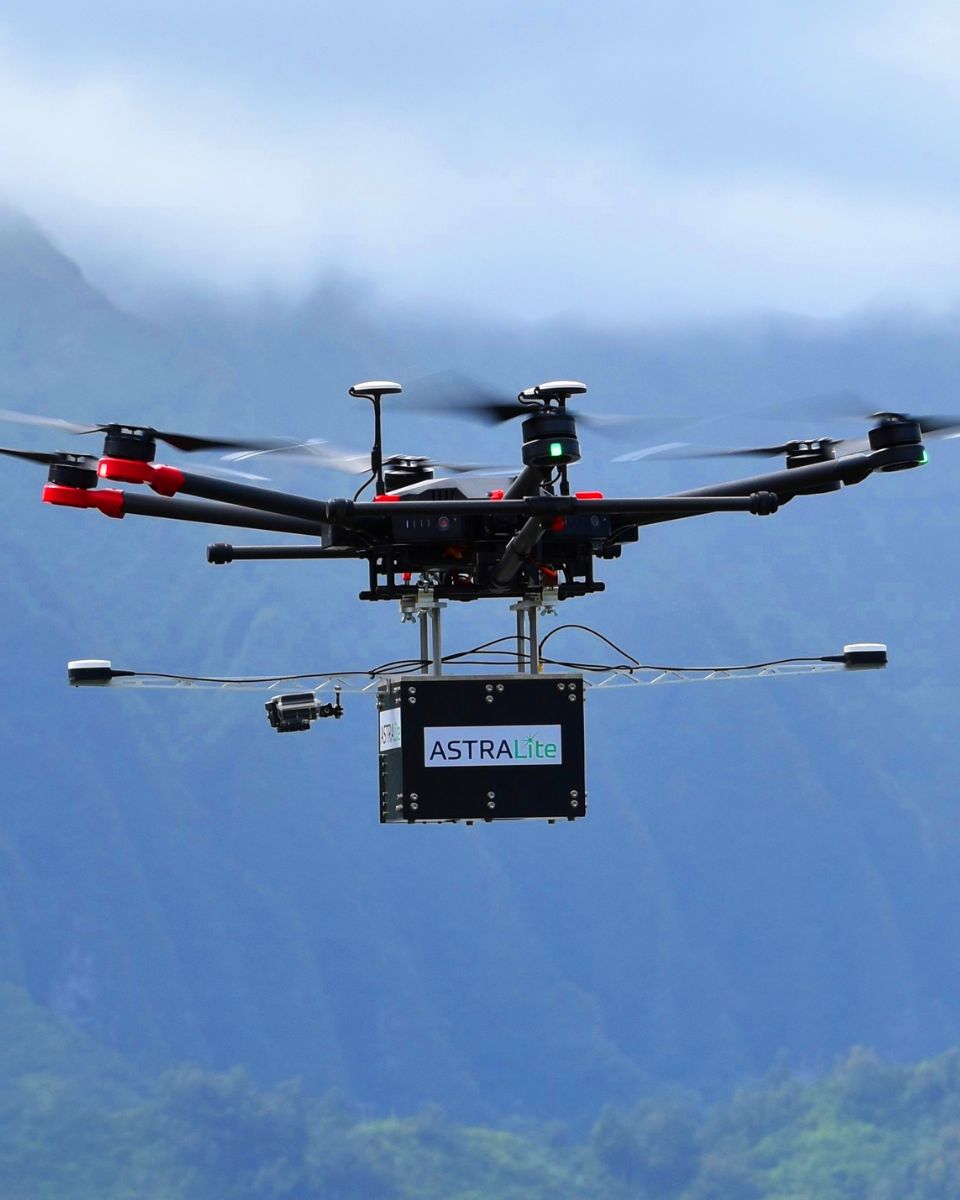
Astralite UAV
TUfast

Formula Student Electric – TUfast-team kiest voor SBG INS

Zelfrijdende auto
TUfast-formuleauto
Chalmers

Formula Student-raceteam kiest voor Ellipse-N

Autonoom voertuig
Chalmers Formule-auto
Zen Microsystems

Analyse van rol- en hellingsversnelling bij motoren

Bandentests
INS Ellipse-N integratie voor bandentests Moto Roll
Eberhard Karls Universität

UAV-vluchtanalyse met miniatuur traagheidsensor

Onbemand luchtvaartuig (UAV)
Vluchtanalyse van MASC UAV
ITER Systems

De perfecte INS voor bathymetrie op basis van USV’s

USV-navigatie
Bathymetrie op basis van USV’s
Ports of Jersey

Port of Jersey kiest Navsight voor MBES-bewegingscompensatie

Akoestische navigatiepositionering
Multibeamsysteem voor Ports of Jersey
VIAMETRIS

RTK- INS e ondersteunt SLAM-berekeningen en zorgt voor synchronisatie tussen LiDAR en camera

Indoor-kaartweergave
Viametris Mobiele kartering met SLAM