Hjem Eksempler fra praksis Side 4

Eksempler fra praksis – Side 4

Oppdag hvordan våre innovative løsninger innen inertialteknologi gjør en forskjell i praktiske anvendelser. Våre casestudier viser konkrete eksempler på hvordan vi har taklet komplekse utfordringer og levert presis navigasjon, bevegelsessporing og avansert ytelse i en rekke bransjer.
Universitetet i Rostock

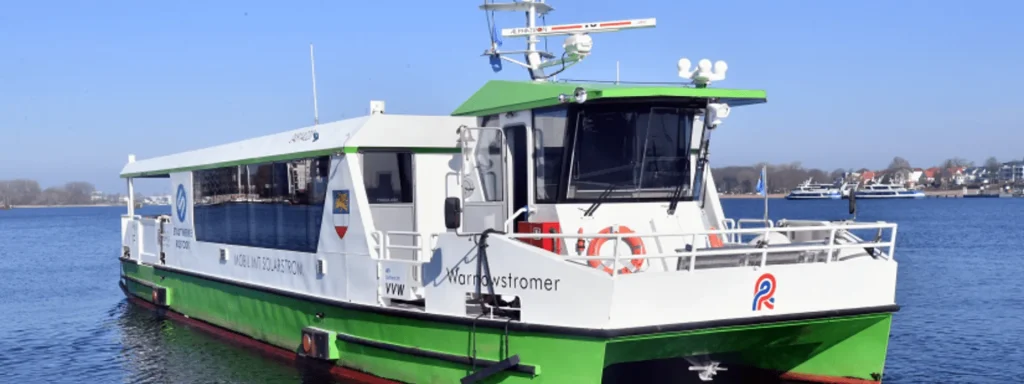
Forskning på autonome ferger i virkelige urbane farvann

Autonom fergenavigasjon
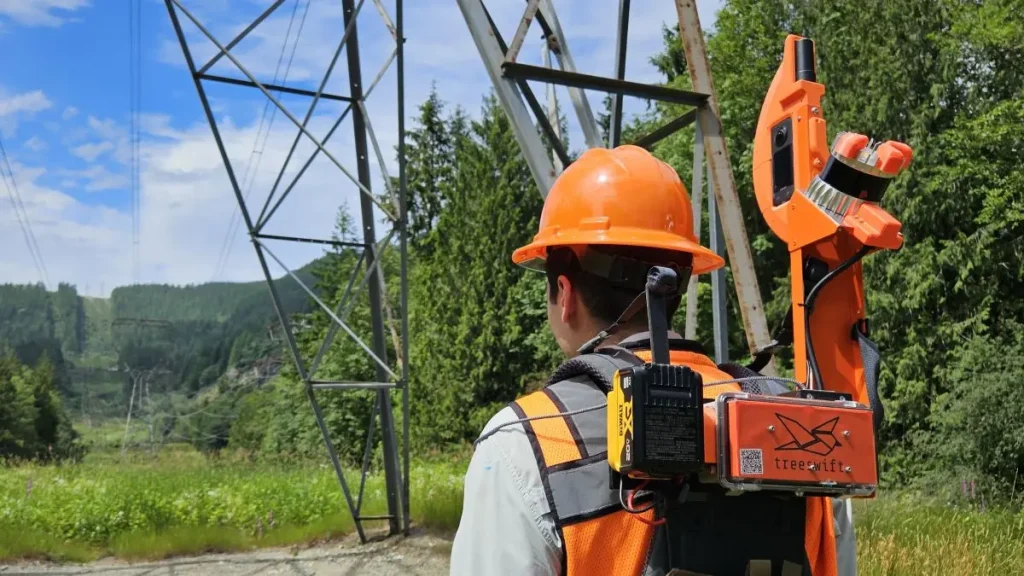
Trærsvelger

Hvordan Treeswift moderniserer feltdriften i forsyningssektoren

Mobil kartlegging
TREALIS

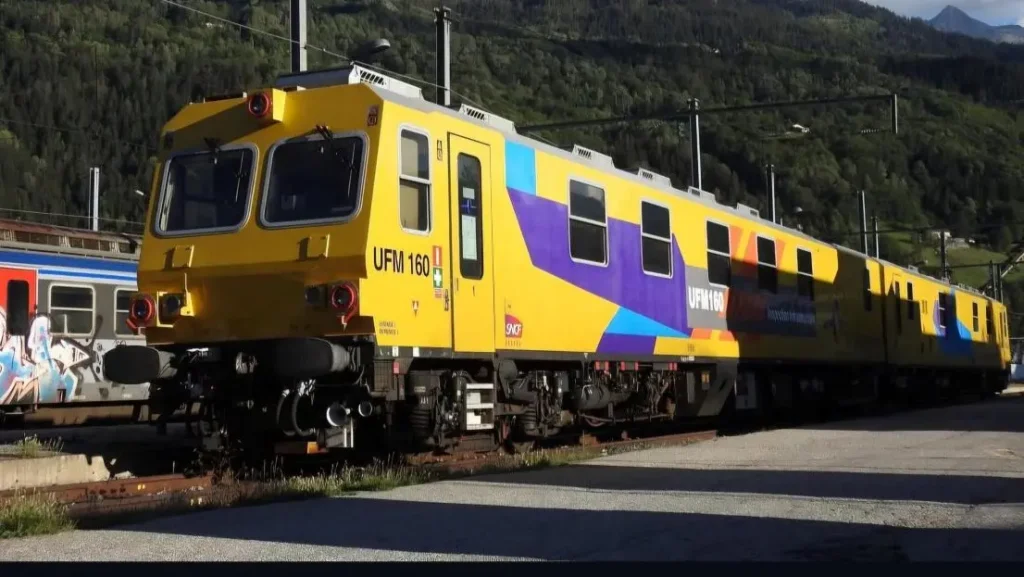
TREALIS’ system for påvisning av feil på skinner med Apogee Navsight

Posisjonering av trikk og tog
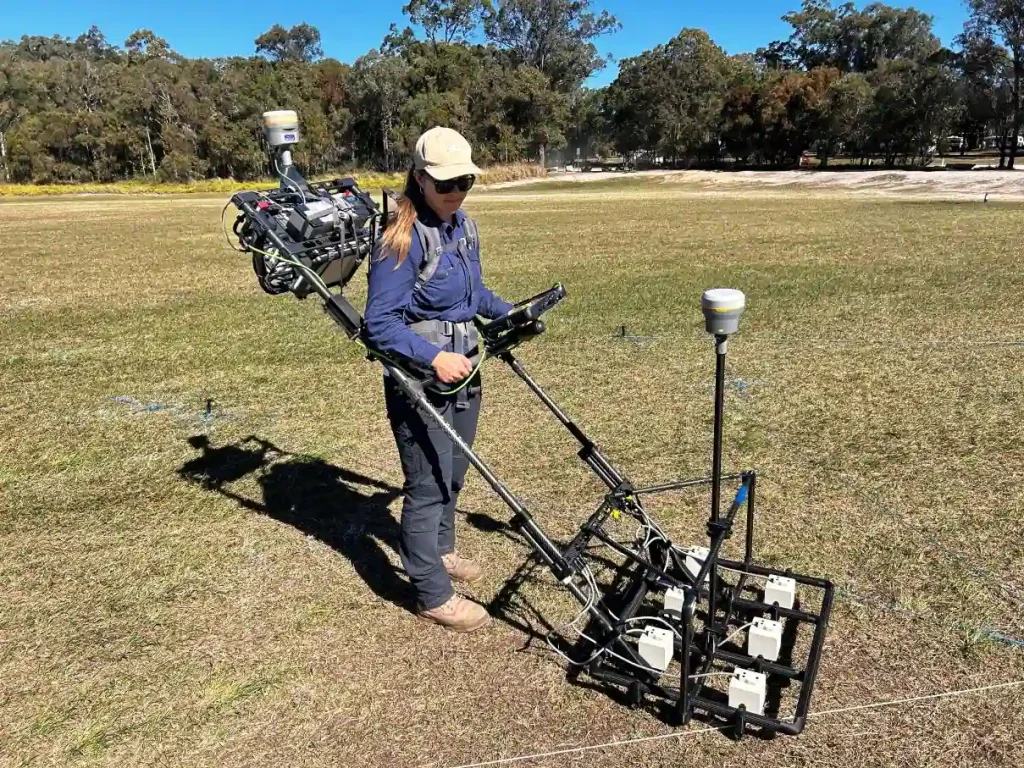
GapEOD

Hvordan GapEOD bidrar til sikrere geofysiske undersøkelser med Ellipse

Posisjonering av trikk og tog
AGH-universitetet i Kraków

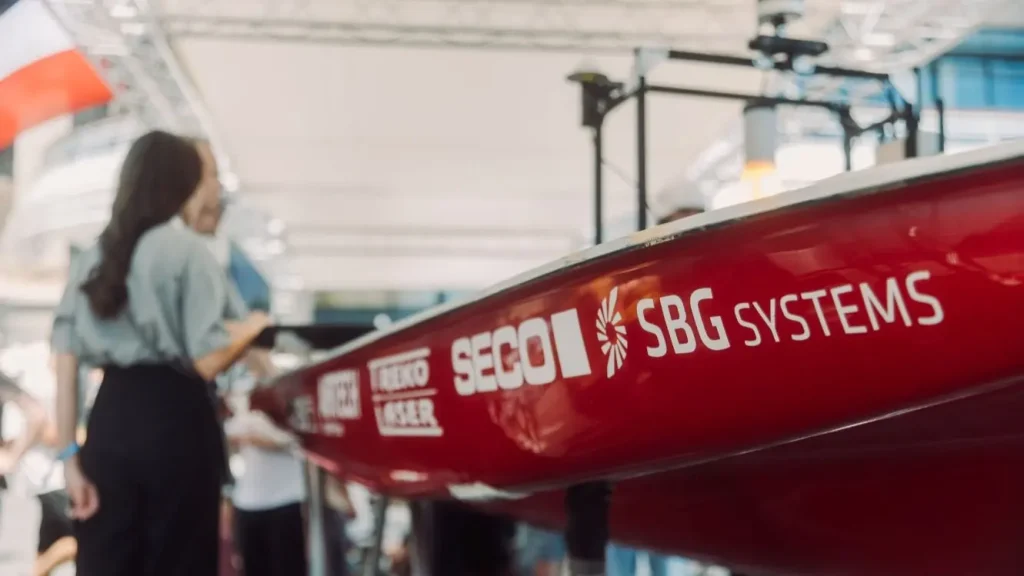
Hvordan « Ellipse-D» hjalp en solcelledrevet båt med å delta i en konkurranse i Monaco

Solcelledrevet båt

Oppdag våre bruksområder

Hvert enkelt eksempel belyser de unike utfordringene kundene våre sto overfor, løsningene vi utviklet i fellesskap, og de vellykkede resultatene vi oppnådde. Disse casestudiene viser hvordan treghetsteknologi kan bidra til å gjøre prosjekter til virkelighet.

Aquatica Submarines

Ekspedisjon for å kartlegge Belizes «Great Blue Hole» med en « Ellipse »INS -sensor

Landmåling
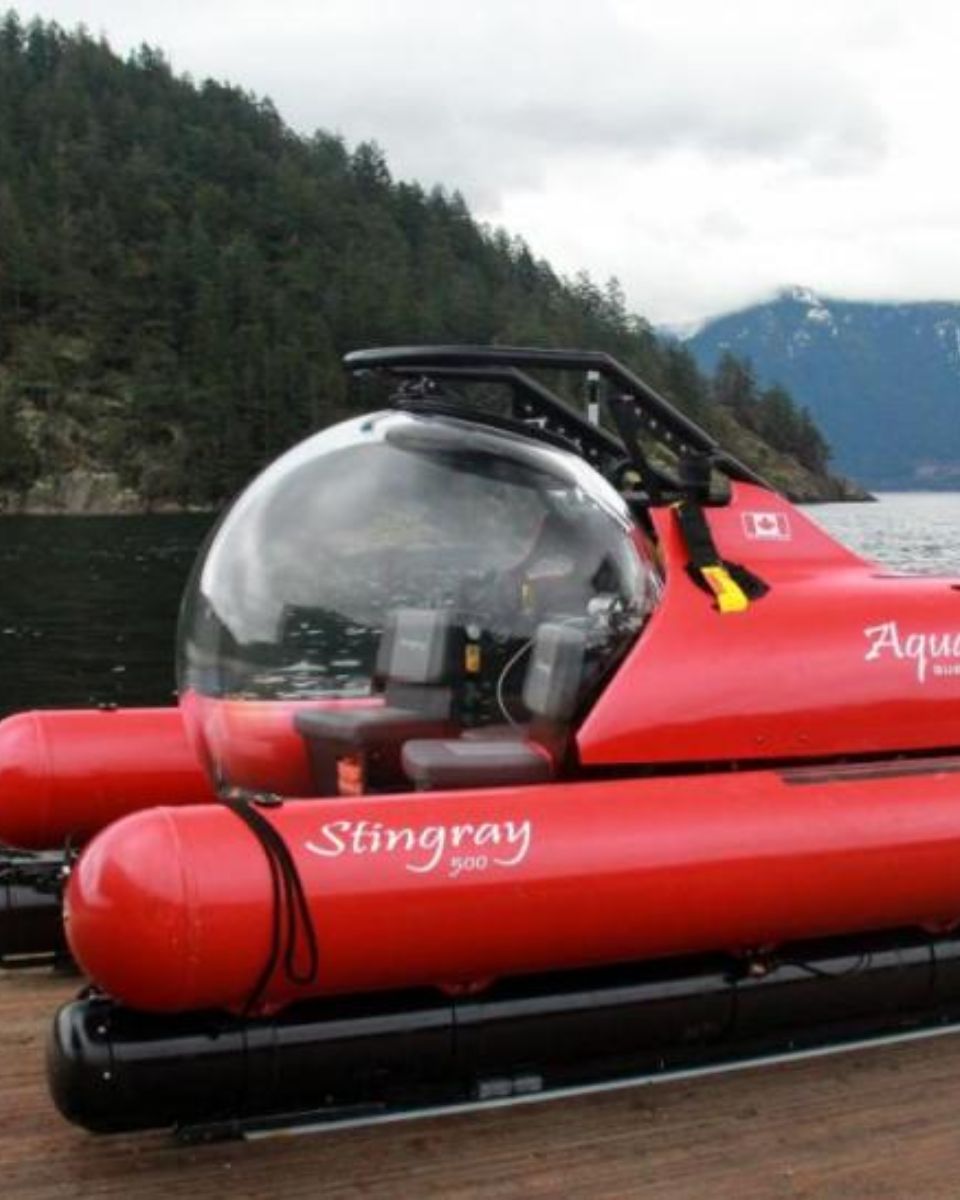
Stingray-ubåten
Formula Student

Formula Student bruker SBG: IMU og INS/GNSS til førerløse biler

Selvkjørende bil
Formula Student-bil
US Army Geospatial Center

SBG RTK INS/GNSS for ryggsekkbasert kartlegging og GIS

Mobil kartlegging
US Army Geospatial Center Ryggsekk
Cadden

ASV-løsning som integrerer SBGs « INS » og multistråle-ekkolodd

ASV – Autonome overflatefartøy
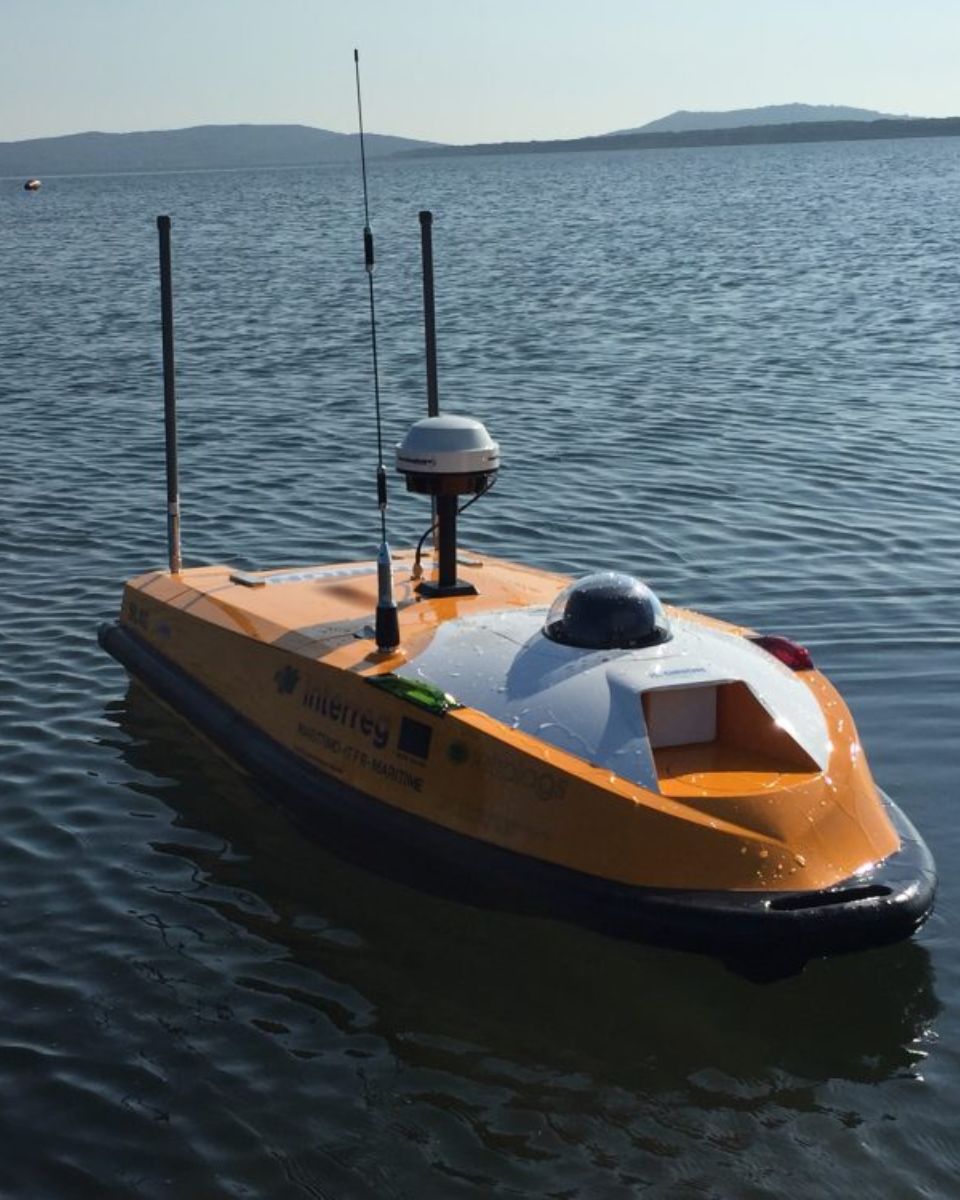
Cadden…s kartleggingsløsning som integrerer en autonom kartleggingsbåt av typen OceanAlpha SL40
ASTRALiTE

SBG Systems dual INS/GNSS for topografisk og batymetrisk kartlegging ved hjelp av UAV-er

Topografi og batymetri
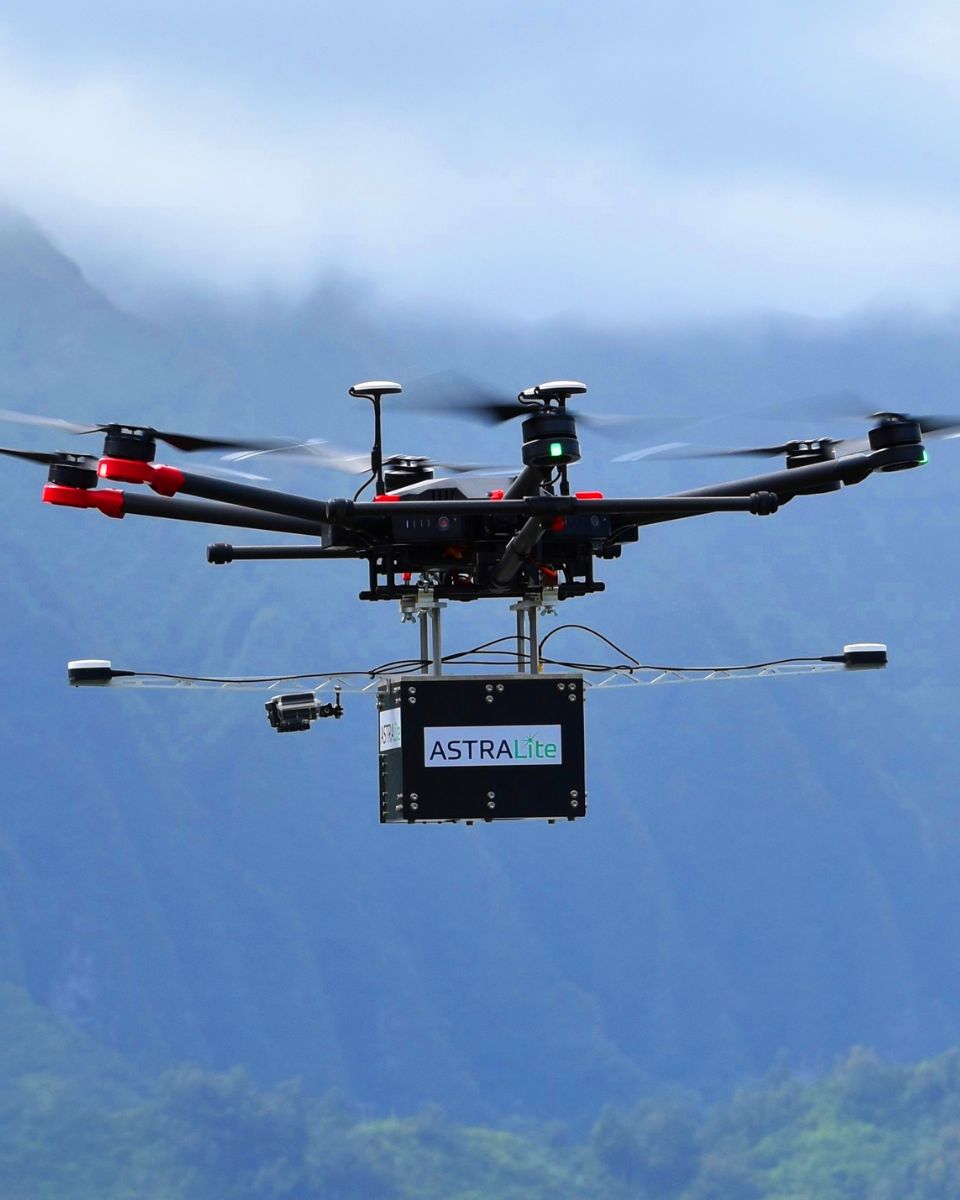
Astralite UAV
TUfast

Formula Student Electric – TUfast-teamet velger SBG INS

Selvkjørende bil
TUfast formelbil
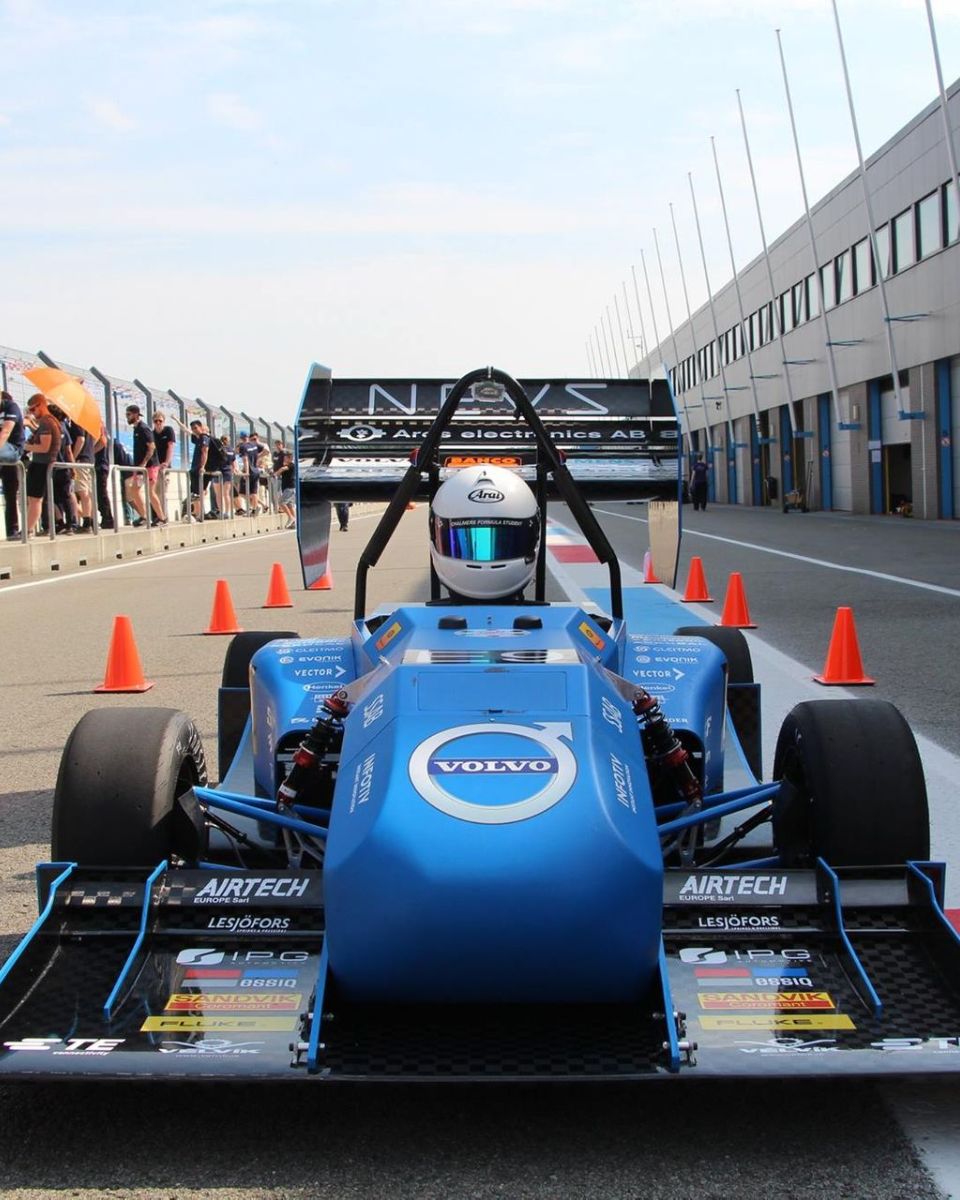
Chalmers

Formula Student-teamet for førerløse biler velger Ellipse-N

Selvkjørende kjøretøy
Chalmers formelbil
Zen Microsystems

Analyse av rulling og krengning ved akselerasjon på motorsykler

Dekktesting
INS Ellipse N-integrasjon for testing av dekk – Moto Roll
Eberhard Karls Universität

Analyse av UAV-flyging med miniatyr-inertialsensor

Ubemannet luftfartøy (UAV)
MASC-analyse av UAV-flygninger
ITER Systems

Den perfekte INS for USV-basert batymetri

USV-navigasjon
Bathymetri basert på USV
Havnene på Jersey

Port of Jersey velger « Navsight » for bevegelseskompensasjon i MBES-systemet

Akustisk navigasjon og posisjonering
Multibeam-system for havnene på Jersey
VIAMETRIS

RTK- INS et bidrar til SLAM-beregninger og synkroniserer LiDAR og kamera

Innendørs kartlegging
Viametris Mobil kartlegging med SLAM