Utforsk våre løsninger for svært dynamiske manøvrer ↓


Gyroskopets rekkevidde
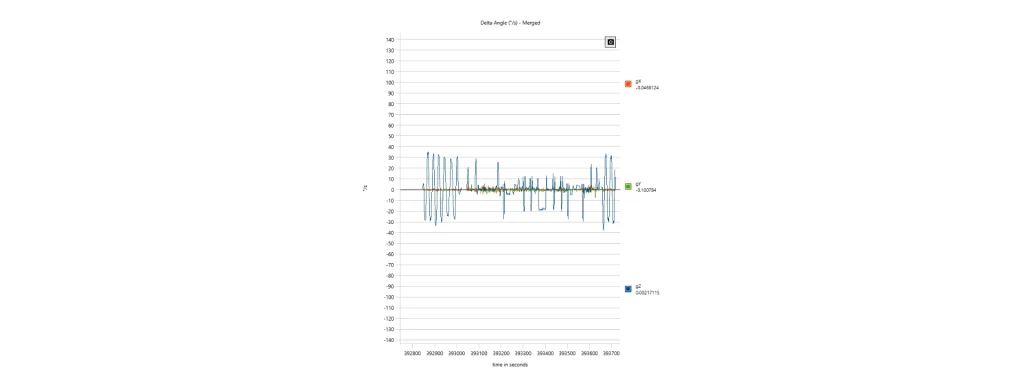
Gyroskopets måleområde definerer den maksimale vinkelhastigheten som et gyroskop kan måle uten at det går over i ikke-lineær drift. Det angis vanligvis i grader per sekund (°/s) eller radianer per sekund (rad/s), med vanlige verdier som spenner fra ±50°/s for presisjonsstabilisering til ±2 000°/s eller høyere for svært dynamiske anvendelser som missiler, UAV-er eller kollisjonstesting av biler.
Det valgte måleområdet påvirker direkte sensorens evne til å registrere rotasjonsdynamikk. Når den påførte vinkelhastigheten overskrider det angitte området, går gyroskopet i metning, noe som resulterer i avkuttede målinger og tap av vinkelinformasjon. Denne metningen forplanter seg gjennom algoritmer for holdningsestimering og beregninger for inertialnavigasjon, noe som fører til økende orienterings- og posisjonsfeil.
Gyroskopet sender ut den målte vinkelhastigheten, som kan uttrykkes som:
der ω er den faktiske vinkelhastigheten, b er gyroavviket og n representerer målebrus. Den målte vinkelhastigheten integreres over tid for å estimere orienteringen:
Eventuelle målefeil forårsaket av metning, skjevhet eller støy akkumuleres gjennom denne integrasjonsprosessen, noe som understreker viktigheten av å velge et passende måleområde.
Å øke gyroskopets måleområde reduserer generelt følsomheten, fordi analog-til-digital-omformeren fordeler kvantiseringsnivåene over et bredere måleområde. For en N-bits omformer kan vinkeloppløsningen tilnærmes som
der ωmax er vinkelhastigheten ved full skala. En økning i fullskalaområdet fører til en økning i det minste detekterbare vinkelinkrementet, med mindre omformeren også øker oppløsningen.
Hvorfor det er viktig å velge den beste løsningen
For å velge det optimale gyroskopområdet må man finne en balanse mellom dynamisk ytelse og målenøyaktighet. Applikasjoner med lav dynamikk, blant annet plattformstabilisering og hydrografiske undersøkelser, drar nytte av smale måleområder som maksimerer oppløsningen og minimerer støy. Omvendt krever svært dynamiske systemer, som taktiske UAV-er, styrt ammunisjon og autonome racerbiler, bredere måleområder for å forhindre metning under raske rotasjonsmanøvrer.
Moderne MEMS-gyroskoper av taktisk kvalitet har ofte programmerbare måleområder og adaptiv signalbehandling, noe som gjør at en enkelt sensorarkitektur kan tilfredsstille flere oppdragsprofiler samtidig som den opprettholder høy biasstabilitet, lav vinkel-random walk og utmerket nøyaktighet i skalafaktoren.
