


전방 처리
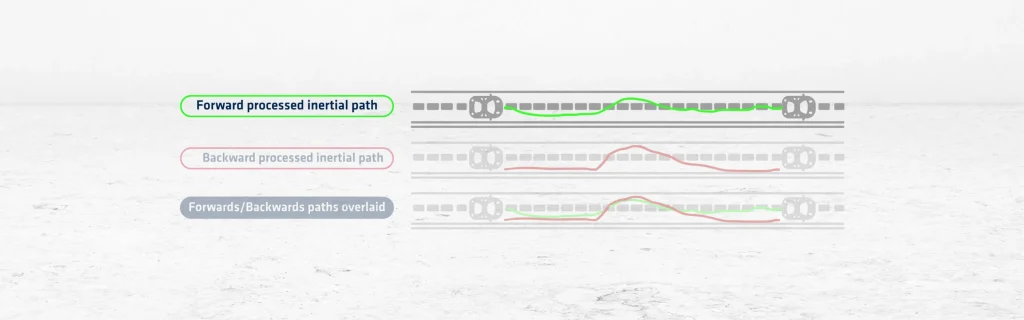
전방향 처리(forward processing)는 데이터 수집 후 위치 정확도를 향상시키기 위해 GNSS 데이터 후처리에 사용되는 방법입니다. 측량 시작부터 끝까지 데이터를 시간순으로 처리하여 솔루션을 계산합니다. 이 방법은 임무 중에 기록된 원시 GNSS 관측값과 기준국 데이터 또는 보정 정보를 기반으로 합니다. 이 방법은 알고리즘을 사용하여 시간에 따른 위치, 속도 및 방향을 추정합니다.
소프트웨어는 측량 중에 수신된 위성 신호를 분석합니다. 위성 궤도, 대기 지연 및 신호 오차를 설명하기 위해 모델을 적용합니다. 처리가 시간순으로 진행됨에 따라 이전 에포크를 기반으로 위치(전방향 처리된 관성 경로)를 예측하고 현재 데이터를 사용하여 보정합니다. 이 단계별 접근 방식은 시간에 따른 오차를 식별하고 최소화하는 데 도움이 됩니다.
전방향 처리는 위성 가시성이 일관된 안정적인 GNSS 환경에서 잘 작동합니다. 실시간 보정을 사용할 수 없거나 신뢰할 수 없는 경우에 특히 유용합니다. IMU의 관성 데이터와 결합하면 일시적으로 신호가 손실되는 지역에서 궤적 추정이 향상됩니다. 이 방법은 칼만 필터링(Kalman filtering)을 적용하여 솔루션을 부드럽게 하고 정제할 수도 있습니다.
전방향 처리의 한계 중 하나는 장기적인 GNSS 중단이나 불량한 신호 품질에 민감하다는 점입니다. 이러한 경우 시간이 지남에 따라 정확도가 저하될 수 있습니다. 이를 극복하기 위해 사용자는 종종 후방향(backward) 또는 결합(merged) 처리를 보완하여 사용합니다. 전방향 처리는 다중 패스 워크플로에서 비교 및 검증을 위한 강력한 기반을 제공합니다.
많은 GNSS PPK 소프트웨어 도구는 전방향 전용 계산을 지원합니다. 이를 통해 사용자는 다른 기술을 적용하기 전에 원시 궤적을 독립적으로 검사할 수 있습니다. 측량사, 엔지니어, 연구원은 현장 데이터를 검증하고 정확한 결과를 보장하기 위해 이에 의존합니다. 이 기술은 측지학 연구, UAV 항법 및 모바일 매핑에서 중대한 역할을 합니다.
요약하자면, 전방향 처리는 후미션 워크플로와 복잡한 측량 환경에서 GNSS 정확도를 향상시키는 강력하고 시간 순차적인 솔루션을 제공합니다.
Qinertia GNSS+INS PPK 소프트웨어
Qinertia PPK 소프트웨어는 고정밀 측위 솔루션의 완전히 새로운 수준을 제공합니다. 원시 위치 데이터를 후처리하여 워크플로우에서 비교할 수 없는 정확도를 달성하세요.
모든 기능 살펴보기
