


모호성 해소
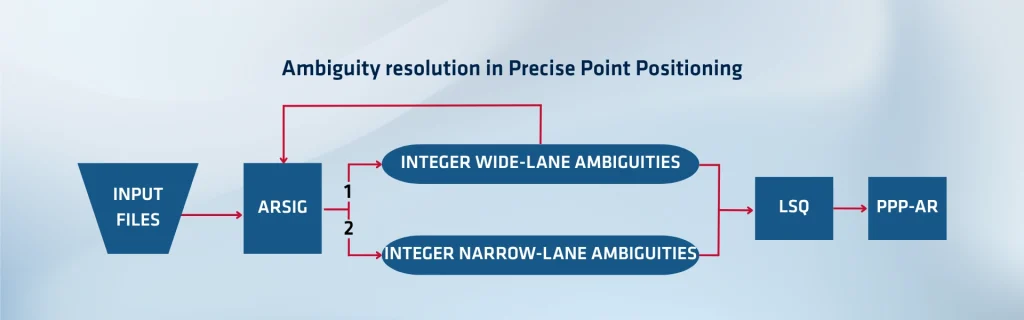
정밀 단독 측위(PPP)는 위성 궤도, 시계, 대기 지연 및 기타 오차 원인을 모델링하여 사용자에게 고정밀 위치를 제공합니다. 그러나 표준 PPP는 반송파 위상 미지정성을 부동(실수 값) 미지정성으로 처리하기 때문에 수렴 속도가 느린 경우가 많으며, 때로는 수십 분에서 수 시간까지 걸리기도 합니다. PPP에서의 미지정성 해결(AR)(보통 PPP-AR이라고 함)은 이러한 미지정성의 정수 성질을 복구함으로써 수렴을 가속화하고 정확도를 향상시킵니다.
반송파 위상 미지정성은 본질적으로 정수이지만, 실제 GNSS 데이터에서는 위성 및 수신기의 기기 오차로 인해 소수 오프셋이 추가되므로 엄격한 정수 성질을 잃게 됩니다. 이러한 지연은 비교정 위상 지연(UPD) 또는 분수 주기 바이어스라고 불리며, 미지정성의 정수 성질을 흐리게 하는 알 수 없는 바이어스를 구성합니다.
부동 미지정성 솔루션은 이러한 바이어스를 흡수하고 미지정성에 대한 비정수 추정치를 산출합니다. PPP-AR의 경우, 시스템은 바이어스를 추정 및 제거하거나 보정해야 하며, 사용자가 정수 값으로 안정적으로 고정할 수 있는 정수 미지정성을 복구해야 합니다.
네트워크를 통한 바이어스 추정
모호성을 해결하기 위해 PPP-AR 시스템은 종종 전 세계(또는 지역 네트워크)에 기준국 네트워크를 구축합니다. 각 스테이션은 여러 위성을 추적하고 원시 GNSS 관측 데이터를 수집합니다. 핵심 아이디어는 여러 스테이션의 데이터를 통합하여 여러 링크에 공통으로 영향을 미치는 매개변수로서 바이어스(UPD)를 추정하는 것입니다.
시스템은 먼저 '플로트 PPP(float PPP)'를 실행하여 모든 네트워크 스테이션에서 모호한 위상 값을 추정합니다. 그런 다음 하나의 기준국 바이어스를 0으로 고정하여 솔루션을 앵커링하면서, 위성 및 수신기 바이어스를 동시에 해결하는 선형 시스템을 수식화합니다.
네트워크는 사용자가 빠르게 적용할 수 있도록 낮은 지연 시간(약 1시간 이내)으로 거의 실시간(예: 15분마다 업데이트)에 이러한 바이어스를 계산합니다. 논문에 설명된 SBG 솔루션은 1시간 미만의 지연 시간으로 UPD를 제공합니다.
로버에 미정수 적용
사용자 측에서 로버는 UPD 보정 정보(위성 바이어스)를 수신하여 플로트 미지정수(float-ambiguity) 추정치에 적용합니다. 바이어스를 차감함으로써 시스템은 (이상적으로는) 정수에 가까운 미지정수 추정치를 복원합니다. 그런 다음 수신기는 (LAMBDA 메서드나 기타 정수 최소제곱법 같은 방법을 사용하여) 강건한 정수 추정 과정을 수행하여 정수 미지정수를 고정합니다. 정수가 고정되면 PPP 솔루션의 정밀도가 향상되고 수렴 속도가 훨씬 빨라집니다.
중요한 점은 고정 작업에 대한 품질 관리가 매우 중요하다는 것입니다. 잔차(플로트와 고정된 미지정수 간의 차이)가 특정 임계값(보통 한 주기의 분수 부분)을 초과하면 고정이 거부됩니다. 따라서 무결성 검사를 통해 솔루션을 저하시킬 수 있는 잘못된 고정 오류를 방지합니다.
무결성 제어 및 지속적인 안정성
PPP-AR 시스템은 바이어스 추정치와 미지정수 고정의 품질을 지속적으로 모니터링해야 합니다. 네트워크 측에서는 표준편차, 잔차, 기준국 커버리지, 시간 경과에 따른 바이어스 값의 안정성을 검사합니다. 또한 일부 스테이션을 '제어' 스테이션으로 선택하여 교차 검증을 수행합니다. 해당 바이어스 제품을 사용하여 PPP-AR을 실행하고 그 결과를 알려진 기준 위치와 비교합니다. 편차가 센티미터 오차 범위 내에 유지되면 해당 제품은 신뢰할 수 있는 것으로 간주되며, 그렇지 않은 경우 시스템은 바이어스 또는 위성에 플래그를 지정하거나 거부합니다.
로버 측에서는 오차 전파를 방지하기 위해 고정 및 플로트 미지정수의 잔차, 위성 상태, 솔루션 일관성을 모니터링합니다.
이점 및 성능
미호환성을 해소함으로써 PPP-AR은 일반적으로 몇 분 이내에 수렴합니다(플로트 전용 PPP의 수십 분에 비해). 또한 수평 및 수직 축 모두에서 센티미터 수준의 더 나은 측위 정밀도를 제공합니다. SBG 테스트 사례에서는 테스트 기준국의 수렴 후 약 1~2cm의 수평 RMS 오차가 나타났 바 있습니다.
SBG Systems
바이어스 추정이 지속적으로 실행되므로 PPP-AR은 '준실시간(near real-time)' 사용자를 지원할 수 있어 측량, 자율 항법, 측지 등 정밀 응용 분야에 적합합니다. 주요 과제는 강력한 네트워크 인프라 구축 및 유지, 상호 운용성 및 무결성 보장, 그리고 데이터 지연 및 중단 처리입니다.
PPP의 미호환성 해소(PPP-AR)는 기준국 네트워크를 통해 소수점 바이어스(UPD)를 추정 및 제거한 다음, 로버에서 정수형 고정(integer fixing)을 적용하여 수렴을 가속화하고 정밀도를 높이는 방식으로 작동합니다. 성공의 핵심은 강력한 바이어스 추정, 무결성 모니터링, 그리고 사용자에게 실시간 보정 정보 전달입니다.
정밀 단독 측위(PPP) 기술 분야의 자체 미호환성 해소 도구인 Orbi AR을 만나보세요. 이 기술은 로컬 기준국에 의존하지 않고 센티미터 수준의 정확도를 제공하기 위해 개발되었습니다. 보정 정보를 제공하기 위해 제한된 범위 내에 기준국이 필요한 RTK와 달리, Orbi AR은 정밀 위성 궤도, 시계 및 대기 모델을 사용하여 전 세계적인 커버리지를 달성합니다. 이를 통해 바다, 사막, 산악 지대 등 원격지를 포함하여 전 세계 어디서나 고정밀 위치를 획득할 수 있습니다.
