


Rozstrzyganie niejednoznaczności
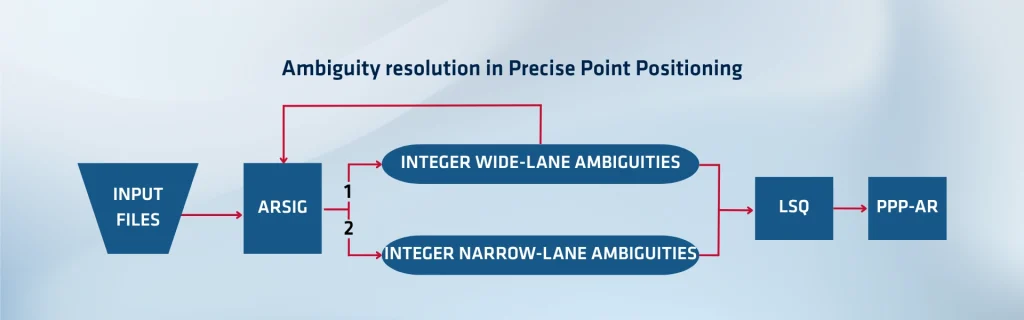
Precise Point Positioning (PPP) zapewnia użytkownikowi wysoką dokładność pozycji poprzez modelowanie orbit satelitów, zegarów, opóźnień atmosferycznych i innych źródeł błędów. Jednak standardowe PPP często konwerguje powolnie — czasami od dziesiątek minut do godzin — ponieważ traktuje niejednoznaczności fazy fali nośnej jako zmienne pływające (o wartościach rzeczywistych). Rozwiązywanie niejednoznaczności (Ambiguity Resolution — AR) w metodzie PPP (często nazywanej PPP-AR) przyspiesza konwergencję i zwiększa dokładność poprzez przywrócenie całkowitoliczbowej natury tych niejednoznaczności.
Niejednoznaczności fazy fali nośnej są z natury całkowite, jednak w rzeczywistych danych GNSS tracą swoją ścisłą własność całkowitoliczbową, ponieważ błędy instrumentalne w satelitach i odbiornikach wprowadzają ułamkowe przesunięcia. Opóźnienia te — zwane Uncalibrated Phase Delays (UPDs) lub ułamkowymi przesunięciami cyklu — stanowią nieznane błędy, które zacierają całkowitoliczmowy charakter niejednoznaczności.
Rozwiązanie z pływającą niejednoznacznością absorbuje te błędy i daje niecałkowitoliczbowe oszacowanie niejednoznaczności. W przypadku PPP-AR system musi oszacować i usunąć lub skorygować te błędy, przywracając całkowitoliczbową niejednoznaczność, którą użytkownik może niezawodnie przypisać do jej wartości całkowitej.
Oszacowanie błędów systematycznych za pomocą sieci
Aby rozstrzygnąć niejednoznaczności, systemy PPP-AR często tworzą sieć stacji referencyjnych na całym świecie (lub sieć regionalną). Każda stacja śledzi wielu satelitów i zbiera surowe obserwacje GNSS. Ideą jest połączenie danych z wielu stacji, aby móc oszacować błędy (UPD) jako wspólne parametry wpływające na wiele połączeń.
System najpierw uruchamia „float PPP”, aby oszacować niepewne wartości fazowe na wszystkich stacjach sieciowych. Następnie formułuje układ równań liniowych w celu jednoczesnego wyznaczenia błędów satelitów i odbiorników, traktując błąd jednej stacji referencyjnej jako zero, aby zakotwiczyć rozwiązanie.
Sieć oblicza te błędy w czasie zbliżonym do rzeczywistego (np. aktualizując co 15 minut) z niskim opóźnieniem (rzędu godziny lub mniej), dzięki czemu użytkownicy mogą je szybko zastosować. Rozwiązanie SBG opisane w artykule dostarcza UPD z opóźnieniem poniżej jednej godziny.
Wykorzystanie niejednoznaczności w łaziku
Po stronie użytkownika stacja ruchoma odbiera poprawki UPD (odchylenia satelitarne) i stosuje je do swoich oszacowań niejednoznaczności typu „float”. Odjęcie odchylenia pozwala systemowi uzyskać oszacowanie niejednoznaczności, które (w idealnym przypadku) jest bliskie liczbie całkowitej. Odbiornik może następnie przeprowadzić solidne oszacowanie całkowite (wykorzystując metody takie jak metoda LAMBDA lub inne metody całkowitych najmniejszych kwadratów) w celu ustalenia niejednoznaczności całkowitej. Po ustaleniu liczb całkowitych rozwiązanie PPP zyskuje na precyzji i znacznie szybciej osiąga zbieżność.
Co ważne, kontrola jakości ustalenia jest kluczowa: jeśli reszty (różnica między nieokreślonością zmienną a ustaloną) przekroczą pewien próg (zwykle ułamek cyklu), ustalenie jest odrzucane. Kontrole integralności chronią zatem przed błędnymi ustaleniami, które mogłyby pogorszyć jakość rozwiązania.
Kontrola integralności i stała stabilność
System PPP-AR musi nieustannie monitorować jakość swoich oszacowań odchylenia i ustaleń niejednoznaczności. Strona sieciowa przeprowadza kontrole odchylenia standardowego, reszt, zasięgu stacji bazowych oraz stabilności wartości odchylenia w czasie. Przeprowadza również walidację krzyżową, wybierając podzbiór stacji jako stacje „kontrolne”: uruchamia system PPP-AR z wykorzystaniem tych produktów odchylenia i porównuje wynik ze znanymi pozycjami odniesienia. Jeśli odchylenia mieszczą się w granicach centymetra, produkty uznaje się za wiarygodne; w przeciwnym razie system sygnalizuje lub odrzuca odchylenia lub satelity.
Po stronie odbiornika mobilnego monitoruje on resztowe wartości niejednoznaczności stałych i zmiennych, stan satelitów oraz spójność rozwiązania, aby uniknąć propagacji błędów.
Zalety i wydajność
Dzięki rozwiązywaniu niejednoznaczności proces PPP-AR zazwyczaj osiąga zbieżność w ciągu kilku minut lub szybciej (w porównaniu do dziesiątek minut w przypadku PPP wyłącznie ze zmiennoprzecinkową fázą). Zapewnia to również lepszą precyzję pozycjonowania, często na poziomie centymetrowym zarówno w osi poziomej, jak i pionowej. Przypadek testowy SBG wykazał błędy średniokwadratowe (RMS) w poziomie na poziomie około 1–2 cm po zbieżności dla testowych stacji bazowych.
SBG Systems
Ponieważ szacowanie błędów odbywa się w sposób ciągły, PPP-AR może służyć użytkownikom działającym w trybie „bliskim czasu rzeczywistego”, co czyni go odpowiednim do precyzyjnych zastosowań w geodezji, nawigacji autonomicznej, kartografii i wielu innych dziedzinach. Głównym wyzwaniem pozostaje budowa i utrzymanie niezawodnej infrastruktury sieciowej, zapewnienie interoperacyjności i integralności oraz radzenie sobie z opóźnieniami i przerwami w transmisji danych.
Rozwiązywanie niejednoznaczności w PPP (PPP-AR) polega na szacowaniu i usuwaniu błędów ułamkowych (UPDs) za pomocą sieci stacji referencyjnych, a następnie na ustalaniu wartości całkowitych w odbiorniku ruchomym w celu przyspieszenia zbieżności i zwiększenia precyzji. Kluczem do sukcesu są solidna estymacja błędów, monitorowanie integralności oraz dostarczanie użytkownikom korekt w czasie rzeczywistym.
Odkryj Orbi AR, nasze autorskie narzędzie technologiczne do rozwiązywania niejednoznaczności w technologii Precise Point Positioning. Opracowaliśmy tę technologię, aby zapewnić dokładność centymetrową bez konieczności polegania na lokalnej stacji bazowej. W przeciwieństwie do systemów RTK, które wymagają stacji bazowej w ograniczonym zasięgu w celu dostarczania korekt, Orbi AR osiąga globalny zasięg dzięki wykorzystaniu precyzyjnych modeli orbity satelitów, zegarów oraz modeli atmosferycznych. Umożliwia to uzyskanie wysoce precyzyjnych pozycji w dowolnym miejscu na świecie – nawet w odległych regionach, takich jak oceany, pustynie czy tereny górzyste.
