


Ambiguitetslösning
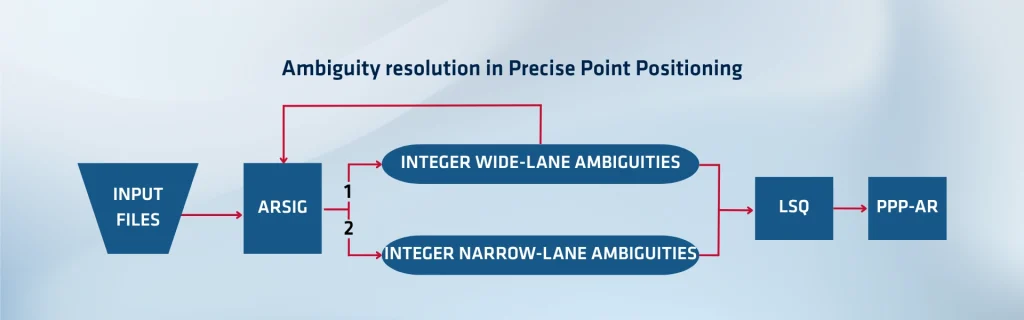
Precise Point Positioning (PPP) ger användaren en position med hög noggrannhet genom att modellera satellitbanor, klockfel, atmosfäriska fördröjningar och andra felkällor. Standard-PPP konvergerar dock ofta långsamt – ibland tar det tiotals minuter till timmar – eftersom den behandlar bärvågsfasambiguiteterna som flytande (realtalsvärda) okända storheter. Ambiguitetslösning (AR) inom PPP (ofta kallat PPP-AR) påskyndar konvergensen och förbättrar noggrannheten genom att återställa den heltalsmässiga naturen hos dessa ambiguiteter.
Bärvågsfasambiguiteter är till sin natur heltal, men i reella GNSS-data förlorar de sin strikta heltalsegenskap eftersom instrumentella bias i satelliter och mottagare tillför fraktionella förskjutningar. Dessa fördröjningar – som kallas Uncalibrated Phase Delays (UPDs) eller fraktionella cykel-bias – utgör okända förskjutningar som försämrar ambiguiteternas heltalsegenskap.
En lösning med flytande ambiguiteter absorberar dessa förskjutningar och ger en icke-heltalsbaserad uppskattning av ambiguiteten. För PPP-AR måste systemet uppskatta och eliminera eller korrigera dessa förskjutningar, vilket återställer en heltalstolkad ambiguitet som användaren tillförlitligt kan låsa till sitt heltalsvärde.
Uppskattning av bias via ett nätverk
För att lösa ambiguiteter bygger PPP-AR-system ofta upp ett nätverk av referensstationer runt om i världen (eller ett regionalt nätverk). Varje station spårar flera satelliter och samlar in råa GNSS-observationer. Tanken är att samla data från många stationer för att kunna uppskatta förskjutningarna (UPDs) som gemensamma parametrar som påverkar flera länkar.
Systemet kör först en ”flytande PPP” för att uppskatta ambiguesa fasvärden vid alla nätverksstationer. Därefter ställs ett linjärt system upp för att lösa satellit- och mottagarbias simultant, där en referensstations bias behandlas som noll för att förankra lösningen.
Nätverket beräknar dessa förskjutningar i nära realtid (t.ex. med uppdatering var 15:e minut) med låg latens (i storleksordningen en timme eller mindre) så att användarna kan tillämpa dem snabbt. SBG-lösningen som beskrivs i dokumentet levererar UPD-värden med en latens på under en timme.
Tillämpning av ambiguiteter i en rover
På användarsidan tar rovern emot UPD-korrigeringarna (satellit-bias) och tillämpar dem på sina uppskattningar av flytande ambiguiteter. Genom att subtrahera denna förskjutning återställer systemet en ambiguitetsuppskattning som (idealiskt sett) ligger nära ett heltal. Mottagaren kan sedan utföra en robust heltalsestimering (med metoder som LAMBDA-metoden eller andra heltalsbaserade minstakvadratmetoder) för att låsa heltalsambiguiteten. Med låsta heltal ökar PPP-lösningens precision och konvergensen går mycket snabbare.
Det är viktigt att kvalitetskontrollen vid låsningen är kritisk: om residualerna (skillnaden mellan flytande och låst ambiguitet) överskrider ett visst tröskelvärde (vanligtvis en bråkdel av en cykel), avvisas låsningen. Integritetskontroller skyddar därmed mot felaktiga låsningar som annars skulle försämra lösningen.
Integritetskontroll och kontinuerlig stabilitet
Ett PPP-AR-system måste ständigt övervaka kvaliteten på sina uppskattade förskjutningar och ambiguitetslåsningar. Nätverkssidan kör kontroller av standardavvikelser, residualer, basstations täckning och stabiliteten hos förskjutningsvärden över tid. Det utför även korsvalidering genom att välja ut en delmängd stationer som ”kontrollstationer”: det kör PPP-AR med hjälp av dessa biasprodukter och jämför resultatet med kända referenspositioner. Om avvikelserna håller sig inom centimetergränserna anses produkterna tillförlitliga; i annat fall flaggar eller avvisar systemet förskjutningar eller satelliter.
På roversidan övervakar mottagaren residualerna för låsta respektive flytande ambiguiteter, satellithälsa och lösningskonsekvens för att undvika att fel fortplantas.
Fördelar och prestanda
Genom att lösa ambiguiteter konvergerar PPP-AR vanligtvis på några minuter eller mindre (jämfört med tiotals minuter vid ren flytande PPP). Det ger också bättre positioneringsprecision, ofta på centimeternivå i såväl horisontell som vertikal led. SBG-fallet visade horisontella RMS-fel på omkring 1–2 cm efter konvertering för testbasstationerna.
SBG Systems
Eftersom beräkningen av förskjutningar körs kontinuerligt kan PPP-AR betjäna användare i ”nära realtid”, vilket gör den lämplig för krävande tillämpningar inom mätning, autonom navigation, geodesi med mera. Den huvudsakliga avvägningen ligger i att bygga och underhålla en robust nätverksinfrastruktur, säkerställa interoperabilitet och integritet samt hantera datalatens och avbrott.
Ambiguitetslösning inom PPP (PPP-AR) fungerar genom att uppskatta och ta bort fraktionella förskjutningar (UPDs) via ett nätverk av referensstationer och sedan tillämpa heltalslåsning i rovern för att påskynda konvergensen och öka precisionen. Avgörande för framgång är en robust uppskattning av förskjutningar, integritetsövervakning och realtidsleverans av korrigeringar till användarna.
Upptäck Orbi AR, vårt egna teknikverktyg för ambiguitetslösning vid Precise Point Positioning. Vi utvecklade denna teknik för att leverera noggrannhet på centimeternivå utan att vara beroende av en lokal basstation. Till skillnad från RTK, som kräver en basstation inom ett begränsat intervall för att tillhandahålla korrigeringar, uppnår Orbi AR global täckning genom att använda exakta modeller för satellitbanor, klockor och atmosfär. Detta gör det möjligt att erhålla mycket noggranna positioner var som helst i världen – även i avlägsna regioner som hav, öknar eller bergig terräng.
