


Resolución de ambigüedades
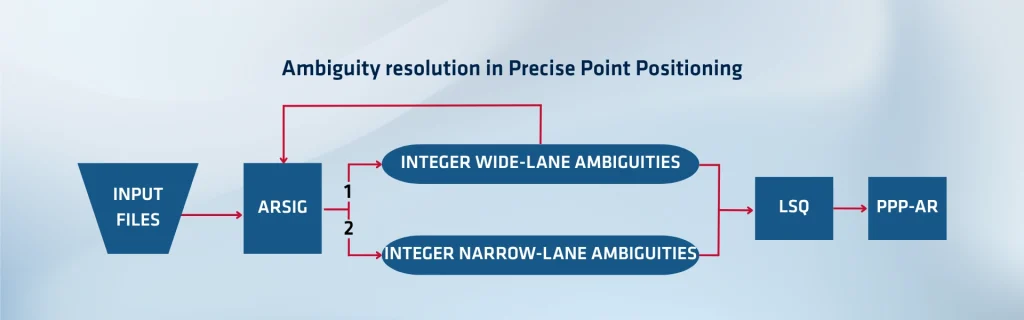
El posicionamiento preciso en el punto (PPP) proporciona al usuario una posición de alta precisión mediante la modelización de las órbitas de los satélites, los relojes, los retrasos atmosféricos y otras fuentes de error. Sin embargo, el PPP estándar suele converger lentamente —a veces entre decenas de minutos y horas— porque trata las ambigüedades de fase de la portadora como incógnitas flotantes (de valor real). La resolución de ambigüedades (AR) en el PPP (a menudo llamada PPP-AR) acelera la convergencia y mejora la precisión al recuperar la naturaleza entera de dichas ambigüedades.
Las ambigüedades de fase de la portadora son números enteros por naturaleza, pero en los datos GNSS reales pierden su estricta propiedad de número entero debido a que los sesgos instrumentales en los satélites y los receptores añaden desplazamientos fraccionarios. Estos retrasos, denominados retardos de fase no calibrados (UPD) o sesgos de ciclo fraccionario, constituyen sesgos desconocidos que difuminan la naturaleza entera de las ambigüedades.
Una solución de ambigüedad flotante absorbe estos sesgos y produce una estimación no entera de la ambigüedad. Para el PPP-AR, el sistema debe estimar y eliminar o corregir los sesgos, recuperando una ambigüedad entera que el usuario pueda fijar en su valor entero de forma fiable.
Estimación de los sesgos a través de una red
Para resolver ambigüedades, los sistemas PPP-AR suelen construir una red de estaciones de referencia en todo el mundo (o una red regional). Cada estación rastrea múltiples satélites y recopila observaciones GNSS en bruto. La idea es agrupar los datos de muchas estaciones para poder estimar los sesgos (UPD) como parámetros comunes que afectan a múltiples enlaces.
El sistema ejecuta primero un «PPP flotante» para estimar los valores de fase ambiguos en todas las estaciones de la red. A continuación, formula un sistema lineal para resolver simultáneamente los sesgos de los satélites y de los receptores, tomando como cero el sesgo de una estación de referencia para anclar la solución.
La red calcula estos sesgos casi en tiempo real (por ejemplo, actualizándose cada 15 minutos) con baja latencia (del orden de una hora o menos) para que los usuarios puedan aplicarlos rápidamente. La solución de SBG descrita en el documento ofrece los UPD con una latencia inferior a una hora.
Aplicación de ambigüedades en un rover
Por su parte, el rover recibe las correcciones UPD (sesgos de los satélites) y las aplica a sus estimaciones de ambigüedad flotante. Al restar el sesgo, el sistema recupera una estimación de ambigüedad que (idealmente) se aproxima a un número entero. A continuación, el receptor puede realizar una estimación de enteros robusta (utilizando métodos como el método LAMBDA u otros mínimos cuadrados enteros) para fijar la ambigüedad entera. Con los enteros fijados, la solución PPP gana en precisión y converge mucho más rápido.
Es importante destacar que el control de calidad de la fijación es fundamental: si los residuos (la diferencia entre la ambigüedad flotante y la fija) superan cierto umbral (generalmente una fracción de un ciclo), la fijación se rechaza. De este modo, las comprobaciones de integridad protegen contra fijaciones erróneas que degradarían la solución.
Control de integridad y estabilidad continua
Un sistema PPP-AR debe supervisar constantemente la calidad de sus estimaciones de sesgo y correcciones de ambigüedades. El lado de la red realiza comprobaciones de las desviaciones estándar, los residuos, la cobertura de las estaciones base y la estabilidad de los valores de sesgo a lo largo del tiempo. También realiza validaciones cruzadas seleccionando un subconjunto de estaciones como estaciones «de control»: ejecuta el PPP-AR utilizando esos productos de sesgo y compara el resultado con posiciones de referencia conocidas. Si las desviaciones se mantinen dentro de los márgenes centimétricos, los productos se consideran fiables; de lo contrario, el sistema marca o rechaza los sesgos o satélites.
Por su parte, el receptor en el rover supervisa los residuos de las ambigüedades fijas frente a las flotantes, el estado de los satélites y la consistencia de la solución para evitar la propagación de errores.
Beneficios y rendimiento
Mediante la resolución de ambigüedades, el PPP-AR suele converger en pocos minutos o menos (frente a las decenas de minutos del PPP de solo flotantes). También ofrece una mayor precisión en el posicionamiento, a menudo a nivel centimétrico tanto en el eje horizontal como en el vertical. El caso de SBG mostró errores RMS horizontales de alrededor de 1 a 2 cm tras la convergencia para las estaciones base de prueba.
SBG Systems
Dado que la estimación del sesgo se ejecuta de forma continua, el PPP-AR puede dar servicio a usuarios en «casi tiempo real», lo que lo hace adecuado para aplicaciones precisas en topografía, navegación autónoma, geodesia y más. El principal compromiso radica en construir y mantener una infraestructura de red robusta, garantizar la interoperabilidad y la integridad, y gestionar la latencia y las interrupciones de los datos.
La resolución de ambigüedades en PPP (PPP-AR) funciona estimando y eliminando los sesgos fraccionales (UPD) a través de una red de estaciones de referencia, y luego aplicando la fijación de enteros en el receptor móvil para acelerar la convergencia y aumentar la precisión. Para que tenga éxito, es fundamental una estimación sólida de los sesgos, la supervisión de la integridad y la entrega de correcciones en tiempo real a los usuarios.
Descubra Orbi AR, nuestra propia herramienta tecnológica de resolución de ambigüedades en posicionamiento preciso. Desarrollamos esta tecnología para ofrecer una precisión a nivel centimétrico sin depender de una estación base local. A diferencia del RTK, que requiere una estación base dentro de un rango limitado para proporcionar correcciones, Orbi AR logra una cobertura global mediante el uso de modelos precisos de órbita de satélites, reloj y atmósfera. Esto permite obtener posiciones de gran precisión en cualquier lugar del mundo, incluso en regiones remotas como océanos, desiertos o terrenos montañosos.
