


Het oplossen van dubbelzinnigheden
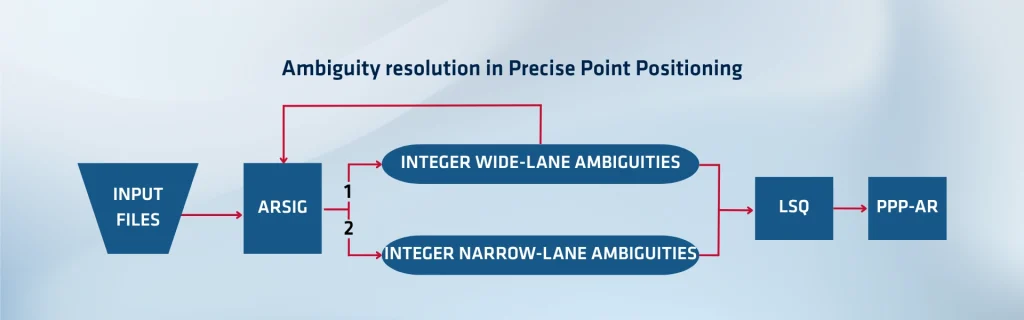
Precise Point Positioning (PPP) biedt de gebruiker een zeer nauwkeurige positiebepaling door rekening te houden met satellietbanen, klokken, atmosferische vertragingen en andere foutbronnen. Toch convergeert standaard PPP vaak traag – soms tientallen minuten tot uren – omdat het de ambiguïteiten in de draaggolf-fase behandelt als variabele (reële) onbekenden. Ambiguïteitoplossing (AR) in PPP (vaak PPP-AR genoemd) versnelt de convergentie en verbetert de nauwkeurigheid door het gehele getal-karakter van die ambiguïteiten te herstellen.
Draaggolf-fase-ambiguïteiten zijn van nature gehele getallen, maar in real- GNSS -gegevens verliezen ze hun strikte gehele-getal-eigenschap omdat instrumentele afwijkingen bij satellieten en ontvangers fractionele verschuivingen toevoegen. Deze vertragingen – ook wel ‘Uncalibrated Phase Delays’ (UPD’s) of fractionele cyclusafwijkingen genoemd – vormen onbekende afwijkingen die het gehele karakter van de ambiguïteiten vervagen.
Een ‘float-ambiguïteit’-oplossing absorbeert deze afwijkingen en levert een niet-geheelgetalige schatting van de ambiguïteit op. Voor PPP-AR moet het systeem de afwijkingen schatten en verwijderen of corrigeren, waardoor een gehele ambiguïteit wordt hersteld die de gebruiker betrouwbaar op de bijbehorende gehele waarde kan vastzetten.
Het schatten van de vertekeningen via een netwerk
Om onduidelijkheden op te lossen, bouwen PPP-AR-systemen vaak een netwerk van referentiestations over de hele wereld (of een regionaal netwerk) op. Elk station volgt meerdere satellieten en verzamelt ruwe GNSS waarnemingen. Het idee is om gegevens van veel stations te bundelen, zodat men de afwijkingen (UPD’s) kan schatten als gemeenschappelijke parameters die van invloed zijn op meerdere verbindingen.
Het systeem voert eerst een “float PPP” uit om ambigue fasewaarden bij alle netwerkstations te schatten. Vervolgens formuleert het een lineair stelsel om de afwijkingen van satellieten en ontvangers gelijktijdig op te lossen, waarbij de afwijking van één referentiestation als nul wordt behandeld om de oplossing te verankeren.
Network berekent deze afwijkingen vrijwel in realtime (bijvoorbeeld met een update om de 15 minuten) met een lage latentie (in de orde van een uur of minder), zodat gebruikers ze snel kunnen toepassen. De in het artikel beschreven SBG-oplossing levert UPD’s met een latentie van minder dan een uur.
Het toepassen van ambiguïteiten in een rover
Aan de gebruikerszijde ontvangt de rover de UPD-correcties (satellietafwijkingen) en past deze toe op zijn schattingen van de ‘float’-ambiguïteit. Door de afwijking af te trekken, verkrijgt het systeem een ambiguïteitsschatting die (idealiter) dicht bij een geheel getal ligt. De ontvanger kan vervolgens een robuuste gehele-getal-schatting uitvoeren (met behulp van methoden zoals de LAMBDA-methode of andere gehele-getal-kleinste-kwadraten-methoden) om de gehele-getal-ambiguïteit vast te stellen. Met vastgestelde gehele getallen wint de PPP-oplossing aan precisie en convergeert deze veel sneller.
Belangrijk is dat de kwaliteitscontrole van de vaststelling cruciaal is: als de residuen (het verschil tussen de ‘float’- en de ‘fixed’-ambiguïteit) een bepaalde drempel overschrijden (meestal een fractie van een cyclus), wordt de vaststelling afgewezen. Integriteitscontroles bieden dus bescherming tegen onjuiste vaststellingen die de oplossing zouden verslechteren.
Integriteitscontrole en voortdurende stabiliteit
Een PPP-AR-systeem moet voortdurend de kwaliteit van zijn bias-schattingen en ambiguïteitsoplossingen bewaken. De netwerkzijde voert controles uit op standaardafwijkingen, residuen, de dekking van basisstations en de stabiliteit van bias-waarden in de loop van de tijd. Daarnaast wordt kruisvalidatie uitgevoerd door een subset van stations als „controlestations” te selecteren: het PPP-AR-systeem wordt met die bias-producten uitgevoerd en het resultaat wordt vergeleken met bekende referentieposities. Als de afwijkingen binnen de centimetergrenzen blijven, worden de producten als betrouwbaar beschouwd; anders markeert of verwerpt het systeem biaswaarden of satellieten.
Aan de roverzijde controleert de ontvanger de residuen van vaste versus zwevende ambiguïteiten, de status van de satellieten en de consistentie van de oplossing om foutverspreiding te voorkomen.
Voordelen en prestaties
Door onduidelijkheden op te lossen, convergeert PPP-AR doorgaans binnen enkele minuten of minder (in tegenstelling tot tientallen minuten bij ‘float-only’ PPP). Het levert ook een betere positioneringsnauwkeurigheid op, vaak op centimeter-niveau, zowel op de horizontale als op de verticale as. Het SBG-voorbeeld liet horizontale RMS-fouten zien van ongeveer 1–2 cm na convergentie voor testbasisstations.
SBG Systems
Omdat de bias-schatting continu plaatsvindt, kan PPP-AR gebruikers „bijna in realtime“ bedienen, waardoor het geschikt is voor nauwkeurige toepassingen in landmeting, autonome navigatie, geodesie en meer. De belangrijkste afweging ligt in het opbouwen en onderhouden van een robuuste netwerkinfrastructuur, het waarborgen van interoperabiliteit en integriteit, en het omgaan met datalatentie en onderbrekingen.
Ambiguïteitsoplossing in PPP (PPP-AR) werkt door fractionele afwijkingen (UPD’s) te schatten en te verwijderen via een netwerk van referentiestations, waarna op de rover een gehele-getalcorrectie wordt toegepast om de convergentie te versnellen en de precisie te verhogen. Cruciaal voor het succes zijn een robuuste afwijkingsschatting, integriteitsmonitoring en realtime levering van correcties aan gebruikers.
Ontdek Orbi AR, onze eigen technologische tool voor ambiguïteitsoplossing in Precise Point Positioning. We hebben deze technologie ontwikkeld om nauwkeurigheid op centimetersniveau te bieden zonder afhankelijk te zijn van een lokaal basisstation. In tegenstelling tot RTK, dat een basisstation binnen een beperkt bereik vereist om correcties te leveren, bereikt Orbi AR wereldwijde dekking door gebruik te maken van nauwkeurige modellen van satellietbanen, klokken en de atmosfeer. Dit maakt het mogelijk om overal ter wereld zeer nauwkeurige posities te verkrijgen – zelfs in afgelegen gebieden zoals oceanen, woestijnen of bergachtig terrein.
