


Résolution des ambiguïtés
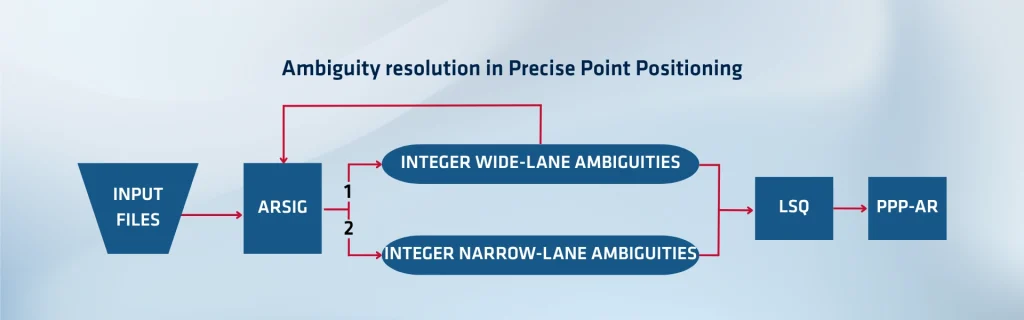
Le positionnement précis par point (PPP) offre à l'utilisateur une position de haute précision en modélisant les orbites des satellites, les horloges, les délais atmosphériques et d'autres sources d'erreurs. Cependant, le PPP standard converge souvent lentement — parfois de plusieurs dizaines de minutes à des heures — car il traite les ambiguïtés de phase de porteuse comme des inconnues flottantes (à valeurs réelles). La résolution d'ambiguïté (AR) en PPP (souvent appelée PPP-AR) accélère la convergence et améliore la précision en restituant la nature entière de ces ambiguïtés.
Les ambiguïtés de phase de porteuse sont par nature des entiers, mais dans les données GNSS réelles, elles perdent cette stricte propriété d'entier en raison des biais instrumentaux au niveau des satellites et des récepteurs qui ajoutent des décalages fractionnaires. Ces délais — appelés retards de phase non étalonnés (UPD) ou biais de cycle fractionnaire — constituent des biais inconnus qui altèrent la nature entière des ambiguïtés.
Une solution d'ambiguïté flottante absorbe ces biais et produit une estimation non entière de l'ambiguïté. Pour le PPP-AR, le système doit estimer et supprimer ou corriger les biais, récupérant ainsi une ambiguïté entière que l'utilisateur peut fixer à sa valeur entière de manière fiable.
Estimation des biais par un réseau
Pour résoudre les ambiguïtés, les systèmes PPP-AR établissent souvent un réseau de stations de référence à l'échelle mondiale (ou un réseau régional). Chaque station suit plusieurs satellites et recueille des observations GNSS brutes. L'idée est de regrouper les données de nombreuses stations afin d'estimer les biais (UPD) en tant que paramètres communs affectant plusieurs liaisons.
Le système exécute d'abord un « PPP flottant » pour estimer les valeurs de phase ambiguës sur toutes les stations du réseau. Il formule ensuite un système linéaire pour résoudre simultanément les biais des satellites et des récepteurs, en fixant le biais d'une station de référence à zéro pour ancrer la solution.
Le réseau calcule ces biais en quasi-temps réel (par exemple, avec une mise à jour toutes les 15 minutes) et avec une faible latence (de l'ordre d'une heure ou moins) afin que les utilisateurs puissent les appliquer rapidement. La solution SBG décrite dans le document fournit des UPD avec une latence inférieure à une heure.
Application des ambiguïtés dans un mobile (rover)
Côté utilisateur, le récepteur (rover) reçoit les corrections UPD (biais satellites) et les applique à ses estimations d'ambiguïté flottante. En soustrayant le biais, le système récupère une estimation d'ambiguïté (idéalement) proche d'un nombre entier. Le récepteur peut alors effectuer une estimation entière robuste (en recourant à des méthodes telles que la méthode LAMBDA ou d'autres moindres carrés entiers) pour fixer l'ambiguïté entière. Une fois les entiers fixés, la solution PPP gagne en précision et converge beaucoup plus rapidement.
Par ailleurs, le contrôle qualité de la fixation s'avère primordial : si les résidus (différence entre l'ambiguïté flottante et l'ambiguïté fixée) dépassent un certain seuil (généralement une fraction de cycle), la fixation est rejetée. Les contrôles d'intégrité préviennent ainsi toute fixation erronée qui dégraderait la solution.
Contrôle d'intégrité et stabilité continue
Un système PPP-AR doit surveiller en permanence la qualité de ses estimations de biais et de ses fixations d'ambiguïté. Le réseau effectue des contrôles sur les écarts types, les résidus, la couverture des stations de référence et la stabilité des valeurs de biais dans le temps. Il procède également à des validations croisées en sélectionnant un sous-ensemble de stations dites de « contrôle » : il exécute le PPP-AR à l'aide de ces produits de biais et compare le résultat à des positions de référence connues. Si les déviations restent dans les limites centimétriques, les produits sont jugés fiables ; dans le cas contraire, le système signale ou rejette les biais ou les satellites.
Côté récepteur, l'appareil surveille les résidus des ambiguïtés fixées par rapport aux flottantes, l'intégrité des satellites et la cohérence de la solution afin d'éviter toute propagation d'erreur.
Avantages et performances
En résolvant les ambiguïtés, la méthode PPP-AR converge généralement en quelques minutes ou moins (contre des dizaines de minutes pour le PPP avec résolution de phases flottantes uniquement). Elle offre également une meilleure précision de positionnement, souvent de l'ordre du centimètre sur les axes horizontal et vertical. Le cas d'étude de SBG a montré des erreurs RMS horizontales d'environ 1 à 2 cm après convergence pour les stations de base de test.
SBG Systems
L'estimation des biais s'exécutant en continu, la technologie PPP-AR peut répondre aux besoins des utilisateurs en « quasi temps réel », la rendant adaptée aux applications exigeantes en topographie, navigation autonome, géodésie, et bien plus encore. Le principal compromis réside dans la mise en place et la maintenance d'une infrastructure réseau robuste, garantissant l'interopérabilité et l'intégrité, ainsi que la gestion de la latence et des interruptions des données.
La résolution d'ambiguïté en PPP (PPP-AR) fonctionne en estimant et en supprimant les biais fractionnaires (UPD) via un réseau de stations de référence, puis en appliquant la fixation d'entiers sur le mobile pour accélérer la convergence et accroître la précision. La réussite repose sur une estimation robuste des biais, la surveillance de l'intégrité et la diffusion des corrections aux utilisateurs en temps réel.
Découvrez Orbi AR, notre propre outil technologique de résolution d'ambiguïté pour le positionnement précis par point (PPP). Nous avons développé cette technologie pour offrir une précision centimétrique sans dépendre d'une station de base locale. Contrairement au RTK, qui nécessite une station de base à portée limitée pour fournir des corrections, Orbi AR atteint une couverture mondiale en utilisant des modèles précis d'orbites de satellites, d'horloges et de l'atmosphère. Il est ainsi possible d'obtenir des positions d'une grande précision partout dans le monde, y compris dans des zones reculées telles que les océans, les déserts ou les terrains montagneux.
