


歧义消除
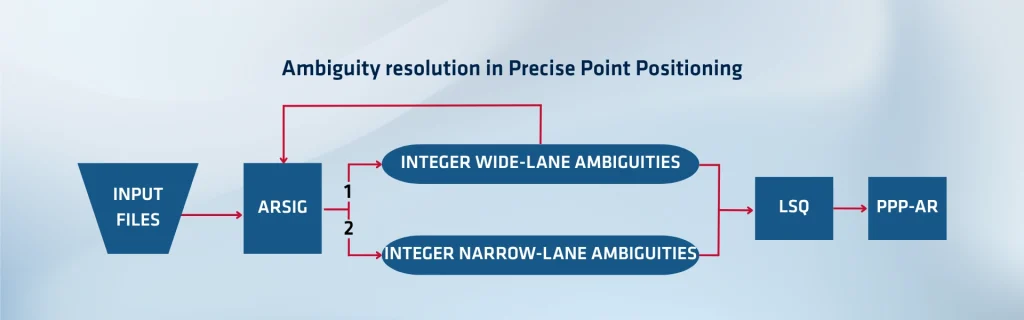
精密单点定位 (PPP) 通过对卫星轨道、时钟、大气延迟和其他误差源进行建模,为用户提供高精度的位置。然而,标准 PPP 的收敛速度通常较慢——有时需要几十分钟到几小时——因为它将载波相位模糊度视为浮动(实值)未知数。PPP 中的模糊度固定 (AR)(通常称为 PPP-AR)通过恢复这些模糊度的整数特性,可加速收敛并提高精度。
载波相位模糊度本质上是整数,但在实际的 GNSS 数据中,由于卫星和接收机上的仪器偏差增加了分数偏移,它们失去了严格的整数属性。这些延迟(称为未校准相位延迟 (UPD) 或分周偏差)构成了掩盖模糊度整数特性的未知偏差。
浮动模糊度解吸收了这些偏差,并产生模糊度的非整数估计。对于 PPP-AR,系统必须估计并消除或校正这些偏差,从而恢复用户可以将其可靠固定为其整数值的整数模糊度。
通过网络估计偏差
为了解决模糊度问题,PPP-AR 系统通常在全球范围内构建参考站网络(或区域网络)。每个站追踪多颗卫星并收集原始 GNSS 观测数据。其核心思想是汇集来自许多站的数据,以便将偏差 (UPD) 评估为影响多个链路的通用参数。
系统首先运行“浮点 PPP”来估计所有网络站的模糊相位值。然后,它建立一个线性系统来同时求解卫星和接收器偏差,将一个参考站的偏差视为零来固定解算。
网络近乎实时地计算这些偏差(例如每 15 分钟更新一次),延迟较低(大约一小时或更短),以便用户快速应用。论文中描述的 SBG 解决方案交付的 UPD 延迟不到一小时。
在火星车中应用模糊性
在用户端,移动站接收UPD校正(卫星偏置)并将其应用于其浮点模糊度估计值。通过减去偏置,系统可获得一个(理想情况下)接近整数的模糊度估计值。随后,接收机可执行鲁棒整数估计(使用LAMBDA法或其他整数最小二乘法等方法)来确定整数模糊度。 一旦整数被确定,PPP解的精度将得到提升,且收敛速度会显著加快。
重要的是,确定过程的质量控制至关重要:如果残差(浮动模糊度与确定模糊度之间的差值)超过某个阈值(通常为一个周期的几分之一),则该确定结果将被拒绝。因此,完整性检查可防止因错误确定而导致解的质量下降。
完整性控制与持续稳定性
PPP-AR系统必须持续监测其偏置估计值和模糊定位结果的质量。网络端会对标准差、残差、基站覆盖范围以及偏置值随时间的变化稳定性进行检查。此外,它还会通过选取部分基站作为“控制”站来进行交叉验证:利用这些偏置产品运行PPP-AR,并将结果与已知的参考位置进行比较。 如果偏差保持在厘米量级范围内,则认为这些结果是可靠的;否则,系统将对偏置或卫星进行标记或剔除。
在移动站端,接收机监测固定模糊度与浮动模糊度的残差、卫星健康状况以及解的一致性,以避免误差传播。
优点与性能
通过解决模糊度,PPP-AR 通常在几分钟或更短时间内收敛(而仅浮动解 PPP 需要几十分钟)。它还能产生更好的定位精度,在水平轴和垂直轴上通常都能达到厘米级。测试基站收敛后,SBG 案例显示的水平 RMS 误差约为 1–2 厘米。
SBG Systems
由于偏差估计持续运行,PPP-AR 可以服务于“近实时”用户,使其适用于测量、自主导航、大地测量等领域的高精度应用。主要的权衡在于建立和维护稳健的网络基础设施、确保互操作性和完整性,以及处理数据延迟和中断。
PPP 中的模糊度固定 (PPP-AR) 通过参考站网络估计并消除小数偏差 (UPD),然后对流动站应用整周模糊度固定,以加速收敛并提高精度。成功的关键在于稳健的偏差估计、完整性监测以及向用户实时交付校正数据。
了解 Orbi AR,这是我们自己的精密单点定位模糊度固定技术工具。我们开发这项技术的目的是在不依赖本地基站的情况下提供厘米级精度。与需要在有限范围内设立基站以提供校正的 RTK 不同,Orbi AR 通过使用精确的卫星轨道、钟差和大气模型来实现全球覆盖。这使得在世界任何地方(甚至在海洋、沙漠或山区等偏远地区)获得高度准确的位置成为可能。
