


Усунення неоднозначності
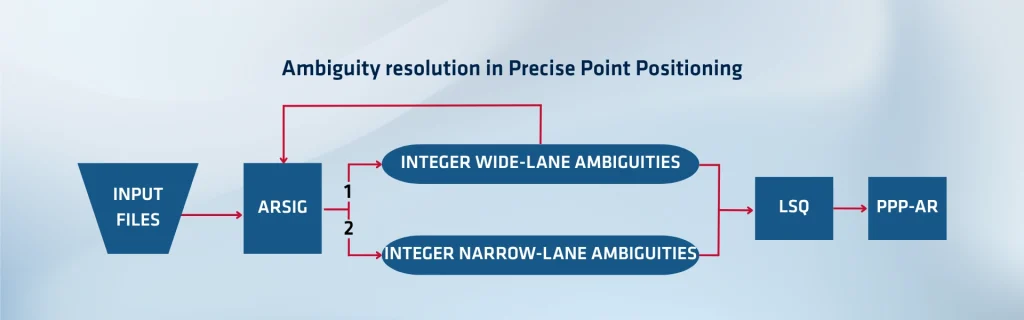
Точне точкове позиціонування (PPP) надає користувачеві високу точність визначення положення шляхом моделювання супутникових орбіт, годинників, затримок в атмосфері та інших джерел похибок. Проте стандартне PPP часто збігається повільно — іноді від десятків хвилин до годин — оскільки воно розглядає невизначеності несучої фази як плаваючі (з дійсним значенням) невідомі. Вирішення неоднозначностей (Ambiguity Resolution — AR) у PPP (часто зване PPP-AR) прискорює збіжність і підвищує точність шляхом відновлення цілочисельної природи цих неоднозначностей.
Неоднозначності несучої фази за своєю суттю є цілими числами, але в реальних даних GNSS вони втрачають свою сувору цілочисельну властивість, оскільки інструментальні похибки на супутниках і приймачах додають дробові зсуви. Ці затримки, які називаються нескалірованими фазовими затримками (UPD) або похибками дробових часток циклу, становлять невідомі похибки, які розмивають цілочисельну природу неоднозначностей.
Розв'язок із плаваючою неоднозначністю (float-ambiguity) поглинає ці похибки і дає нецілочисельну оцінку неоднозначності. Для PPP-AR система повинна оцінити та видалити або скоригувати похибки, відновивши цілочисельну неоднозначність, яку користувач може надійно зафіксувати на її цілочисельному значенні.
Оцінка похибок за допомогою мережі
Для розв'язання невизначеностей системи PPP-AR зазвичай створюють мережу опорних станцій по всьому світу (або регіональну мережу). Кожна станція відстежує кілька супутників та збирає необроблені спостереження GNSS. Ідея полягає в об'єднанні даних від багатьох станцій, щоб оцінити зміщення (UPDs) як загальні параметри, що впливають на кілька ліній зв'язку.
Спочатку система запускає процедуру «вільного PPP» (float PPP) для оцінки невизначених фазових значень на всіх станціях мережі. Потім вона формує лінійну систему для одночасного розрахунку зсувів супутників і приймачів, приймаючи зміщення однієї опорної станції за нуль для прив'язки рішення.
Мережа обчислює ці зміщення майже в реальному часі (наприклад, оновлюючи кожні 15 хвилин) з низькою затримкою (близько години або менше), щоб користувачі могли застосовувати їх швидко. Рішення SBG, описане в документі, забезпечує оновлення UPD із затримкою менше ніж одна година.
Використання неоднозначностей у марсоході
З боку користувача ровер отримує поправки UPD (супутникові зміщення) і застосовує їх до своїх оцінок плаваючої неоднозначності. Віднімаючи зміщення, система отримує оцінку неоднозначності, яка (в ідеалі) наближається до цілого числа. Після цього приймач може виконати надійну цілочисельну оцінку (використовуючи такі методи, як метод LAMBDA або інші методи цілочисельних найменших квадратів) для визначення цілочисельної неоднозначності. Завдяки фіксованим цілим числам рішення PPP набуває більшої точності та збігається набагато швидше.
Важливо, що контроль якості фіксації має вирішальне значення: якщо залишки (різниця між плаваючою та фіксованою неоднозначністю) перевищують певний поріг (зазвичай частку циклу), фіксація відхиляється. Таким чином, перевірки цілісності захищають від неправильних фіксацій, які погіршили б якість рішення.
Контроль цілісності та постійна стабільність
Система PPP-AR повинна постійно контролювати якість своїх оцінок зміщення та визначень неоднозначних координат. Мережева частина виконує перевірки стандартних відхилень, залишків, покриття базовими станціями та стабільності значень зміщення в часі. Вона також здійснює перехресну валідацію, відбираючи підмножину станцій як «контрольні»: запускає PPP-AR із використанням цих оцінок зміщення та порівнює результат із відомими еталонними координатами. Якщо відхилення залишаються в межах сантиметра, оцінки вважаються надійними; в іншому випадку система позначає або відхиляє похибки чи супутники.
На стороні ровера приймач контролює залишки фіксованих та плаваючих неоднозначностей, стан супутників та узгодженість розв’язків, щоб уникнути поширення помилок.
Переваги та технічні характеристики
Завдяки розв'язанню неоднозначностей метод PPP-AR зазвичай збігається за лічені хвилини або навіть швидше (порівняно з десятками хвилин у PPP лише за плаваючим розв'язком). Він також забезпечує вищу точність позиціонування, часто на сантиметровому рівні як за горизонтальною, так і за вертикальною осями. У випадку SBG середньоквадратична похибка (RMS) у горизонтальній площині становила близько 1–2 см після збіжності для тестових базових станцій.
SBG Systems
Оскільки оцінювання зсувів виконується неперервно, PPP-AR може обслуговувати користувачів у режимі «майже реального часу», що робить його придатним для точних застосувань у геодезії, автономній навігації, земній мірці тощо. Головний компроміс полягає у побудові та підтримці надійної мережевої інфраструктури, забезпеченні сумісності й цілісності даних, а також обробці затримок і перерв у передачі даних.
Розв'язання неоднозначностей у методі PPP (PPP-AR) працює шляхом оцінювання та видалення дробових зсувів (UPDs) через мережу опорних станцій, після чого на рухомому приймачі застосовується фіксація цілих чисел для прискорення збіжності та підвищення точності. Вирішальне значення для успіху мають надійне оцінювання зсувів, моніторинг цілісності та доставка виправлень користувачам у реальному часі.
Відкрийте для себе Orbi AR — наш власний технологічний інструмент розв'язання неоднозначностей у точковому позиціонуванні високої точності (PPP). Ми розробили цю технологію, щоб забезпечити сантиметрову точність без використання локальної базової станції. На відміну від RTK, яка потребує базової станції в межах обмеженого радіусу дії для надання виправлень, Orbi AR досягає глобального покриття завдяки використанню точних моделей орбіт супутників, годинників та атмосфери. Це дає змогу отримувати високоточні координати в будь-якій точці світу — навіть у віддалених регіонах, таких як океани, пустелі чи гірська місцевість.
