


Løsning av tvetydigheter
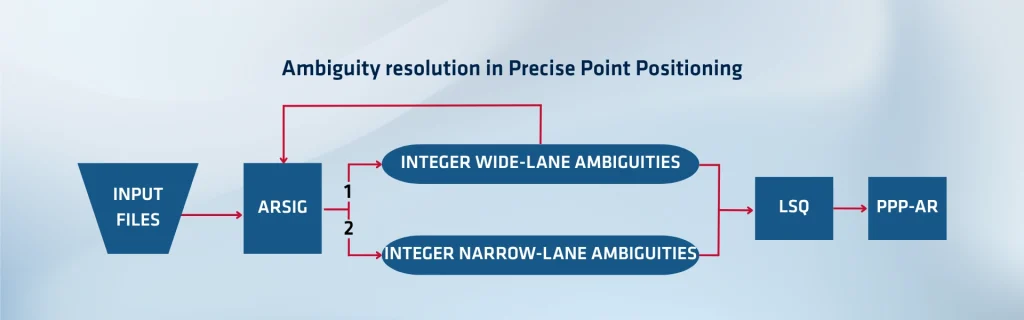
Precise Point Positioning (PPP) gir brukeren en svært nøyaktig posisjon ved å modellere satellittbaner, klokker, atmosfæriske forsinkelser og andre feilkilder. Likevel konvergerer standard PPP ofte sakte – noen ganger tar det fra titalls minutter til flere timer – fordi den behandler bærerfase-tvetydighetene som flytende (reelle) ukjente størrelser. Tvetydighetsoppløsning (AR) i PPP (ofte kalt PPP-AR) fremskynder konvergensen og forbedrer nøyaktigheten ved å gjenopprette den heltallige naturen til disse tvetydighetene.
Bærefase-tvetydigheter er naturlig nok heltall, men i reelle GNSS data mister de sin strenge heltallseigenskap fordi instrumentelle skjevheter ved satellitter og mottakere legger til brøkdelsoffset. Disse forsinkelsene – kalt ukalibrerte faseforsinkelser (UPD) eller brøkdel-syklusavvik – utgjør ukjente avvik som utvisker tvetydighetenes heltallskarakter.
En løsning med flytende tvetydighet absorberer disse avvikene og gir et ikke-heltallig estimat av tvetydigheten. For PPP-AR må systemet estimere og fjerne eller korrigere avvikene, og dermed gjenopprette en heltallig tvetydighet som brukeren pålitelig kan fastsette til sin heltallige verdi.
Estimering av skjevheter via et nettverk
For å løse tvetydigheter bygger PPP-AR-systemer ofte opp et nettverk av referansestasjoner over hele verden (eller et regionalt nettverk). Hver stasjon sporer flere satellitter og samler inn rå GNSS -observasjoner. Tanken er å samle data fra mange stasjoner, slik at man kan estimere avvikene (UPD-er) som felles parametere som påvirker flere forbindelser.
Systemet kjører først en «float PPP» for å estimere tvetydige faseverdier ved alle stasjonene i nettverket. Deretter formulerer det et lineært system for å løse avvikene for satellitter og mottakere samtidig, ved å behandle avviket til én referansestasjon som null for å forankre løsningen.
Network beregner disse avvikene nesten i sanntid (f.eks. oppdatering hvert 15. minutt) med lav forsinkelse (i størrelsesorden en time eller mindre), slik at brukerne kan anvende dem raskt. SBG-løsningen beskrevet i artikkelen leverer UPD-er med en forsinkelse på under én time.
Bruk av tvetydigheter i en rover
På brukersiden mottar roveren UPD-korreksjonene (satellittavvik) og anvender dem på sine estimater for «float»-tvetydighet. Ved å trekke fra avviket oppnår systemet et tvetydighetsestimat som (ideelt sett) ligger nær et heltall. Mottakeren kan deretter utføre en robust heltallestimering (ved hjelp av metoder som LAMBDA-metoden eller andre metoder for minste kvadrat for heltall) for å fastsette heltallstvetydigheten. Med faste heltall får PPP-løsningen økt presisjon og konvergerer mye raskere.
Det er viktig å merke seg at kvalitetskontrollen av posisjonsbestemmelsen er avgjørende: hvis residualene (forskjellen mellom flytende og fast tvetydighet) overskrider en viss terskel (vanligvis en brøkdel av en syklus), avvises posisjonsbestemmelsen. Integritetskontroller beskytter dermed mot feilaktige posisjonsbestemmelser som ville forringe løsningen.
Integritetskontroll og kontinuerlig stabilitet
Et PPP-AR-system må kontinuerlig overvåke kvaliteten på sine skjevhetsestimater og tvetydighetsløsninger. Nettverkssiden utfører kontroller av standardavvik, residualer, basestasjoners dekning og stabiliteten til skjevhetsverdiene over tid. Den utfører også kryssvalidering ved å velge ut en delmengde av stasjoner som «kontrollstasjoner»: den kjører PPP-AR ved hjelp av disse skjevhetsproduktene og sammenligner resultatet med kjente referanseposisjoner. Hvis avvikene holder seg innenfor centimetergrenser, anses produktene som pålitelige; ellers markerer eller avviser systemet skjevheter eller satellitter.
På roversiden overvåker mottakeren residualer for faste kontra flytende tvetydigheter, satellittens tilstand og løsningens konsistens for å unngå feilpropagering.
Fordeler og ytelse
Ved å løse tvetydigheter konvergerer PPP-AR vanligvis i løpet av noen få minutter eller mindre (sammenlignet med flere titalls minutter i ren float-PPP). Det gir også bedre posisjoneringsnøyaktighet, ofte på centimeternivå både på den horisontale og den vertikale aksen. SBG-tilfellet viste horisontale RMS-feil på rundt 1–2 cm etter konvergens for testbasestasjonene.
SBG Systems
Fordi estimering av skjevhet kjører kontinuerlig, kan PPP-AR betjene brukere i «nesten sanntid», noe som gjør det egnet for presise anvendelser innen landmåling, autonom navigasjon, geodesi og mer. Den viktigste avveiningen ligger i å bygge og vedlikeholde en robust nettverksinfrastruktur, sikre interoperabilitet og integritet, samt håndtere datalatens og avbrudd.
Tvetydighetsoppløsning i PPP (PPP-AR) fungerer ved å estimere og fjerne brøkdelavvik (UPD-er) via et nettverk av referansestasjoner, for deretter å anvende heltallsfiksering på roveren for å akselerere konvergensen og øke presisjonen. Avgjørende for suksess er robust avvikestimering, integritetsovervåking og levering av korreksjoner til brukerne i sanntid.
Oppdag Orbi AR, vårt eget teknologiverktøy for tvetydighetsoppløsning i presis punktposisjonering. Vi har utviklet denne teknologien for å levere nøyaktighet på centimeternivå uten å være avhengig av en lokal basestasjon. I motsetning til RTK, som krever en basestasjon innenfor et begrenset område for å levere korreksjoner, oppnår Orbi AR global dekning ved å bruke presise modeller for satellittbaner, klokker og atmosfæriske forhold. Dette gjør det mulig å oppnå svært nøyaktige posisjoner hvor som helst i verden – selv i avsidesliggende områder som hav, ørkener eller fjellterreng.
