


Belirsizliğin Giderilmesi
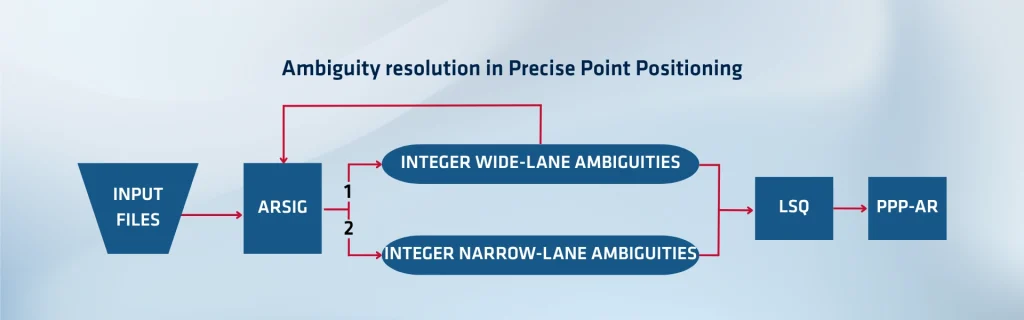
Hassas Nokta Konumlandırma (PPP), uydu yörüngelerini, saatlerini, atmosferik gecikmeleri ve diğer hata kaynaklarını modelleyerek kullanıcıya yüksek hassasiyetli bir konum sağlar. Bununla birlikte, standart PPP, taşıyıcı faz belirsizliklerini değişken (gerçek değerli) bilinmeyenler olarak ele aldığı için genellikle yavaş bir şekilde yakınsamaya ulaşır; bu süre bazen on dakikalar ile saatler arasında değişebilir. PPP'deki belirsizlik çözümü (AR) (genellikle PPP-AR olarak adlandırılır), bu belirsizliklerin tamsayı niteliğini geri kazandırarak yakınsamayı hızlandırır ve doğruluğu artırır.
Taşıyıcı faz belirsizlikleri doğal olarak tamsayılardır, ancak gerçek GNSS verilerinde, uydulardaki ve alıcılardaki cihaz sapmaları kesirli sapmalar eklediği için katı tamsayı özelliklerini yitirirler. "Kalibre Edilmemiş Faz Gecikmeleri" (UPD'ler) veya kesirli döngü sapmaları olarak adlandırılan bu gecikmeler, belirsizliklerin tamsayı niteliğini bozan bilinmeyen sapmaları oluşturur.
Bir "float-ambiguity" çözümü, bu sapmaları emer ve belirsizlik için tamsayı olmayan bir tahmin verir. PPP-AR için sistem, sapmaları tahmin edip ortadan kaldırmalı veya düzeltmeli ve kullanıcının güvenilir bir şekilde tamsayı değerine sabitleyebileceği bir tamsayı belirsizliğini geri kazanmalıdır.
Bir ağ aracılığıyla önyargıların tahmin edilmesi
Belirsizlikleri gidermek için, PPP-AR sistemleri genellikle dünya çapında (veya bölgesel bir ağ) bir referans istasyon ağı kurar. Her istasyon birden fazla uyduyu izler ve ham GNSS gözlem verilerini toplar. Buradaki amaç, birçok istasyondan gelen verileri bir araya getirerek, sapmaları (UPD’ler) birden fazla bağlantıyı etkileyen ortak parametreler olarak tahmin edebilmektir.
Sistem öncelikle, ağdaki tüm istasyonlarda belirsiz faz değerlerini tahmin etmek için bir “float PPP” çalıştırır. Ardından, çözümü sabitlemek için bir referans istasyonun sapmasını sıfır olarak kabul ederek, uydu ve alıcı sapmalarını aynı anda çözmek üzere bir doğrusal sistem oluşturur.
Network, bu sapmaları neredeyse gerçek zamanlı olarak (örneğin her 15 dakikada bir güncellenerek) ve düşük gecikme süresiyle (bir saat veya daha az) hesaplar; böylece kullanıcılar bunları hızlı bir şekilde uygulayabilir. Makalede açıklanan SBG çözümü, bir saatten az gecikme süresiyle UPD’leri sunar.
Bir gezginde belirsizliklerin uygulanması
Kullanıcı tarafında, gezici UPD düzeltmelerini (uydu sapmaları) alır ve bunları float belirsizlik tahminlerine uygular. Sapmayı çıkararak sistem, (ideal olarak) bir tam sayıya yakın bir belirsizlik tahmini elde eder. Alıcı daha sonra, tam sayı belirsizliğini gidermek için sağlam bir tam sayı tahmini gerçekleştirebilir (LAMBDA yöntemi veya diğer tam sayı en küçük kareler gibi yöntemleri kullanarak). Tamsayılar sabitlendiğinde, PPP çözümü daha yüksek hassasiyet kazanır ve çok daha hızlı yakınsar.
Önemli olan, sabitlemenin kalite kontrolüdür: eğer kalıntılar (değişken ve sabit belirsizlik arasındaki fark) belirli bir eşiği (genellikle bir döngünün bir kısmı) aşarsa, sabitleme reddedilir. Böylece bütünlük kontrolleri, çözümü bozacak yanlış sabitlemelere karşı koruma sağlar.
Bütünlük kontrolü ve sürekli istikrar
Bir PPP-AR sistemi, sapma tahminlerinin ve belirsizlik düzeltmelerinin kalitesini sürekli olarak izlemelidir. Ağ tarafı, standart sapmalar, artık değerler, baz istasyonu kapsama alanı ve zaman içindeki sapma değerlerinin kararlılığı üzerinde kontroller gerçekleştirir. Ayrıca, istasyonların bir alt kümesini “kontrol” istasyonları olarak seçerek çapraz doğrulama yapar: bu sapma ürünlerini kullanarak PPP-AR’yi çalıştırır ve sonucu bilinen referans konumlarla karşılaştırır. Sapmalar santimetre sınırları içinde kalırsa, ürünler güvenilir kabul edilir; aksi takdirde sistem, sapmaları veya uyduları işaretler ya da reddeder.
Gezici tarafında ise alıcı, hata yayılmasını önlemek için sabit ve değişken belirsizliklerin artık değerlerini, uydu durumunu ve çözüm tutarlılığını izler.
Avantajlar ve performans
Belirsizlikleri gidererek, PPP-AR genellikle birkaç dakika veya daha kısa sürede yakınsama sağlar (sadece kayan noktalı PPP’de ise bu süre onlarca dakikadır). Ayrıca, hem yatay hem de dikey eksenlerde genellikle santimetre düzeyinde daha iyi konumlandırma hassasiyeti sunar. SBG örneğinde, test baz istasyonları için yakınsama sonrasında yatay RMS hataları yaklaşık 1–2 cm civarında olmuştur.
SBG Systems
Önyargı tahmini sürekli olarak yürütüldüğünden, PPP-AR “neredeyse gerçek zamanlı” kullanıcılara hizmet verebilir; bu da onu haritalama, otonom navigasyon, jeodezi ve daha birçok alandaki hassas uygulamalar için uygun kılar. Ana zorluk, sağlam bir ağ altyapısı oluşturmak ve sürdürmek, birlikte çalışabilirliği ve bütünlüğü sağlamak ile veri gecikmelerini ve kesintileri yönetmektir.
PPP’de belirsizlik çözümü (PPP-AR), referans istasyonlarından oluşan bir ağ aracılığıyla kesirli sapmaları (UPD’ler) tahmin edip ortadan kaldırdıktan sonra, yakınsamayı hızlandırmak ve hassasiyeti artırmak için rover’da tamsayı sabitlemesi uygulayarak çalışır. Başarının kilit unsurları, sağlam sapma tahmini, bütünlük izleme ve kullanıcılara düzeltmelerin gerçek zamanlı olarak iletilmesidir.
Hassas Nokta Konumlandırmada Belirsizlik Çözümü teknolojisi aracımız olan Orbi AR’yi keşfedin. Bu teknolojiyi, yerel bir baz istasyonuna bağımlı kalmadan santimetre düzeyinde doğruluk sağlamak amacıyla geliştirdik. Düzeltmeler sağlamak için sınırlı bir menzil içindeki bir baz istasyonuna ihtiyaç duyan RTK’dan farklı olarak, Orbi AR, hassas uydu yörünge, saat ve atmosfer modellerini kullanarak küresel kapsama alanı sağlar. Bu sayede, okyanuslar, çöller veya dağlık araziler gibi uzak bölgeler dahil olmak üzere dünyanın her yerinde son derece doğru konumlar elde etmek mümkün hale gelir.
