ダイレクトジオレフェレンシングにおいて、位置と姿勢の連続性は極めて重要です。わずかなジャンプでも、生成された点群データに残留誤差や不自然な影響を生じさせる可能性があるためです。RTSスムーサーはこの重大な課題の解決に貢献します。
カルマンフィルターは位置、速度、姿勢の推定において優れた性能を発揮しますが、特に複雑な環境や高動的な環境においては、依然として小さな不整合が残る場合があります。そこで、Qinertia 4.2で新たに利用可能となった強力な新機能「RTSスムーサー」をご紹介します。
RTS Smootherとは何ですか?
RTS(Rauch-Tung-Striebel)スムーサーは、前方カルマンフィルターによる状態推定値を洗練させるために使用される高度な後方スムージングアルゴリズムです。考案者であるH. E. Rauch、F. Tung、C. T. Striebelにちなんで名付けられたこのアルゴリズムは、将来の観測データを取り入れることで状態推定を強化し、不確実性を低減して精度を向上させます。
QinertiaのRTSスムーサーは、センサーフュージョンステップの後にINSの軌跡を洗練させるために設計された高度な処理オプションです。スムーサーを適用することで、Qinertiaはすべての急峻な遷移や突然のジャンプを除去し、最終的な軌跡出力をより高精度にするだけでなく、大幅にスムーズにします。
仕組み
標準的な順方向・逆方向カルマンフィルタリング処理の後に動作します。データセット全体を活用して推定誤差を最小限に抑え、位置、速度、姿勢のノイズを低減し、出力軌跡の連続性を高めます。
SBG Systemsが実装したRTS Smootherは共分散行列に対して動作し、各処理パスの終了時にエポック間で発生する可能性のある残留ジャンプを除去します。共分散を平滑化することで最終的な軌跡の結合もスムーズになり、絶対的な精度を損なうことなく不整合を軽減します。このアプローチにより、滑らかな軌跡出力が可能になります。
INS での処理において、RTSスムーザーはどのような場合に使用すべきか?
過酷な環境下(都市部、森林、谷間など)では、データに信号の途切れ、マルチパスエラー、あるいは衛星の可視性の低下が生じる可能性があります。RTS Smoother を有効にすることで、軌跡の跳ねや揺れを確実に除去し、高品質な出力を確保できます。特に次のような場合に有効です:
トラブルシューティングやデータ品質の検証を行う際は、RTS Smootherを使用せずに最初の処理を実行し、データや処理に関する潜在的な問題がないかを確認することをお勧めします。データの検証が完了したら、Smootherを使用して2回目の処理を行い、最もクリーンで正確な結果を生成することができます。
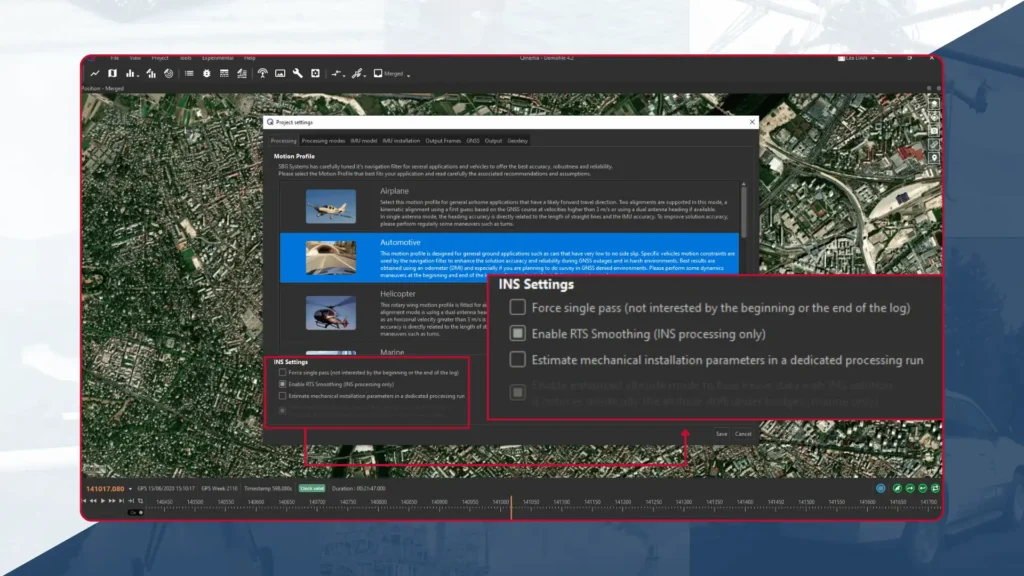
Qinertiaでスムーサーを有効にする方法
レバーアーム推定ツールをご自身で試してみませんか?MySBGアカウントの「Download」セクションから、Qinertiaの最新バージョンをダウンロードしてください。インストール後、Qinertiaのレバーアームツールを起動し、MySBGアカウントでログインするだけです。
- プロジェクト設定を開きます。
- 「INS の処理」セクションに移動します。
- RTSスムージングを有効にします。
- プロジェクト設定を保存し、通常通り後処理を実行してください。あとはSmootherがすべて処理してくれます!

RTSスムーサー機能の追加により、軌跡データの品質と精度をより的確に制御できるようになりました。この新しいツールは、高精度プロジェクトや、よりクリーンでプロフェッショナルな成果物を求めるすべての人に、洗練された信頼性の高い結果をもたらします。
Qinertiaに関する詳細については、お問い合わせください。
