Fórmula Student autônomo – Equipe Chalmers
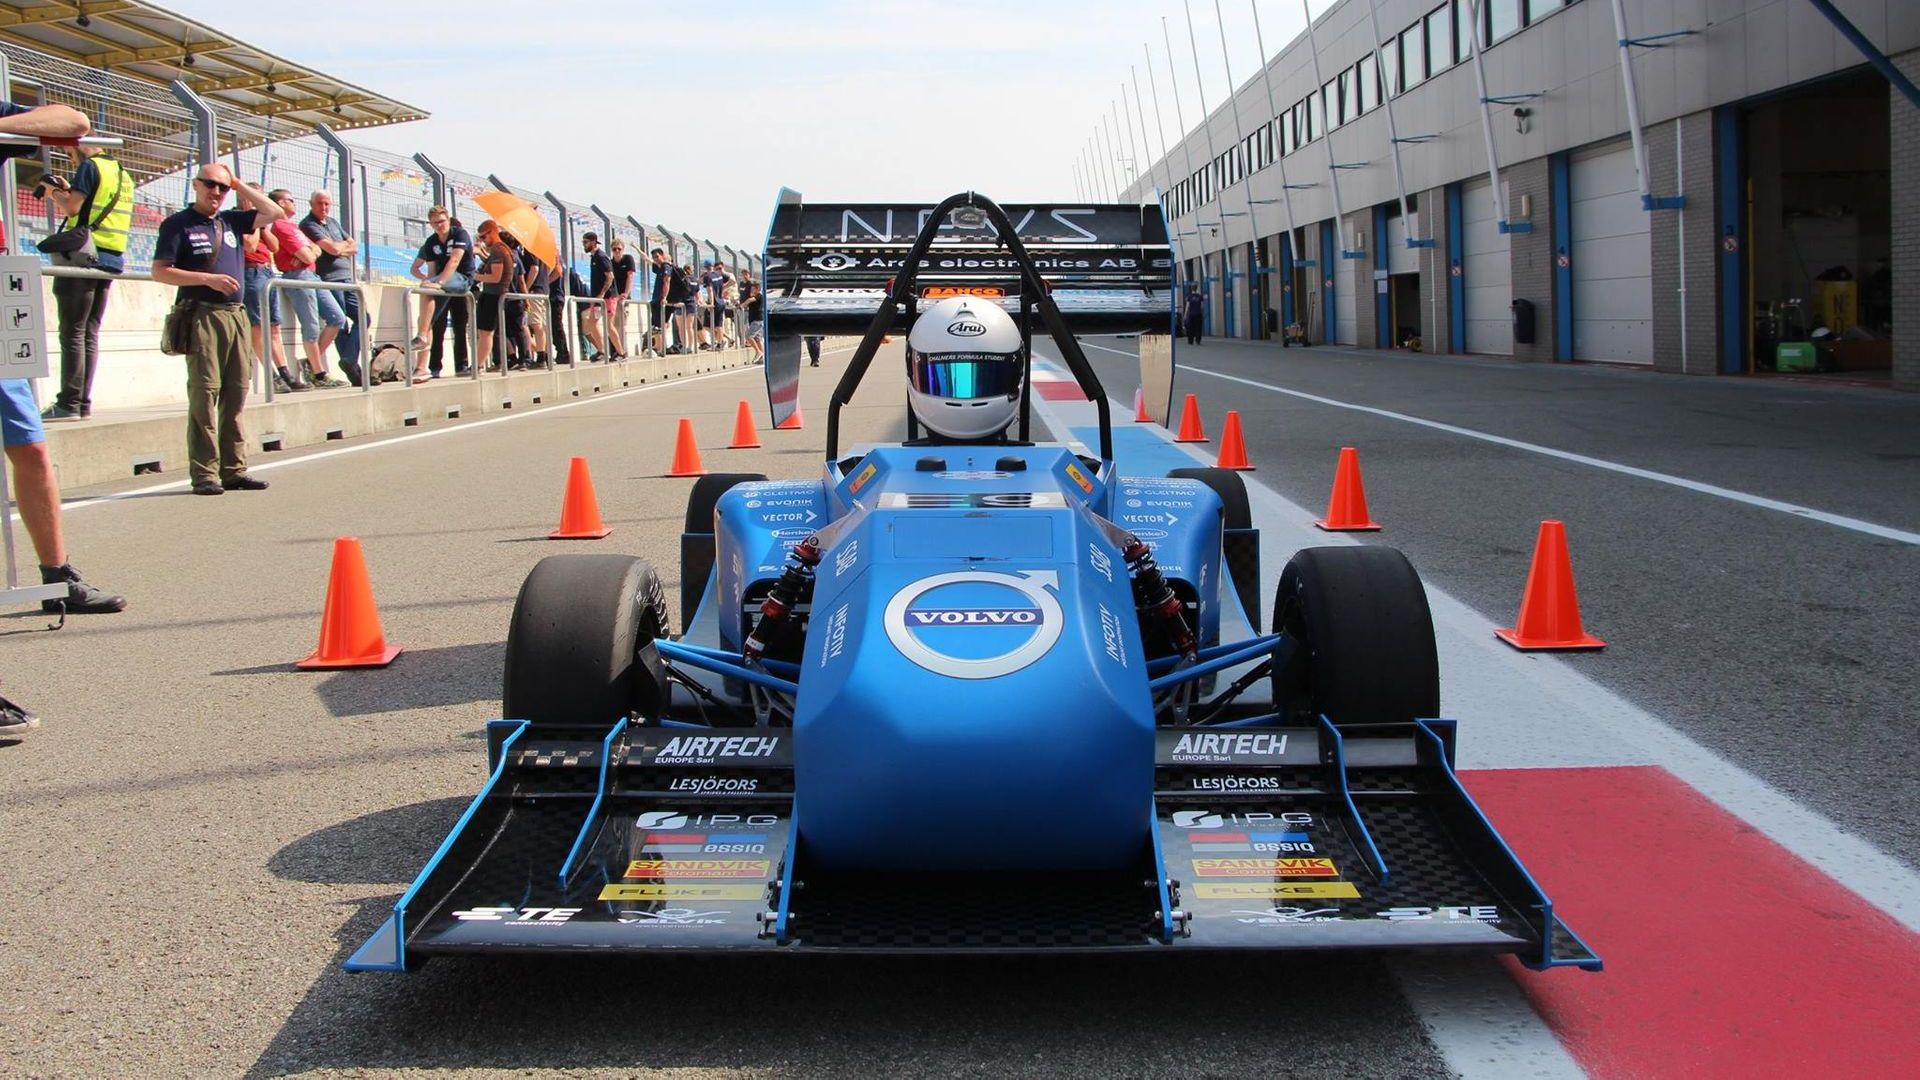
A Universidade de Tecnologia de Chalmers equipou seu carro autônomo com o Ellipse-N INS GNSS.
“Ficamos muito felizes com o desempenho e a robustez do sensor.” | Emil R., gerente de engenharia da Chalmers Formula Student Driverless
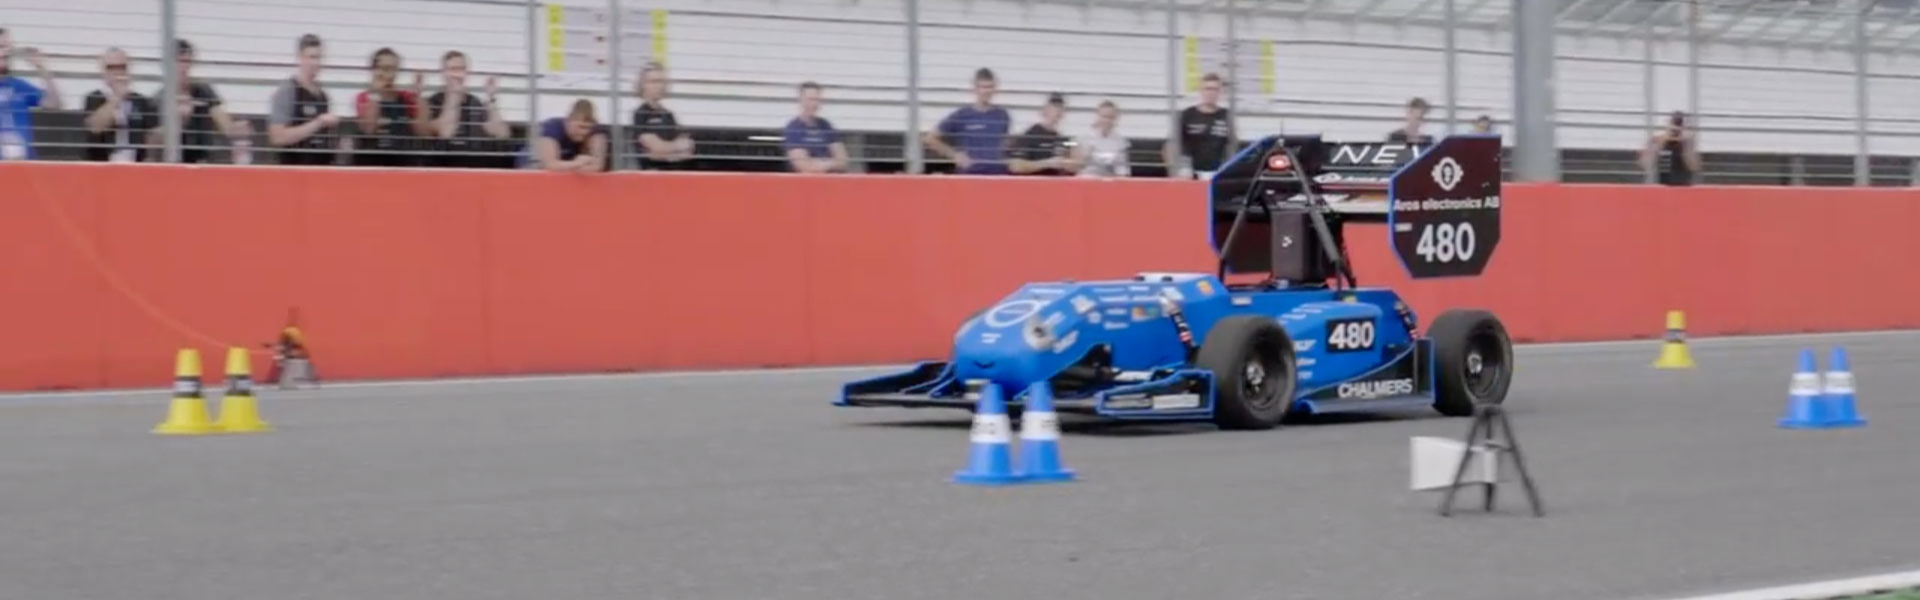
Competição de Fórmula Student autônomo
A competição de Fórmula Student autônomo inclui vários desafios diferentes: frenagem, aceleração, testes em pista circular (skidpad) e uma prova de percurso (track drive).
A Universidade de Tecnologia de Chalmers, uma universidade sueca focada em pesquisa e educação em tecnologia, participou da edição de 2018.
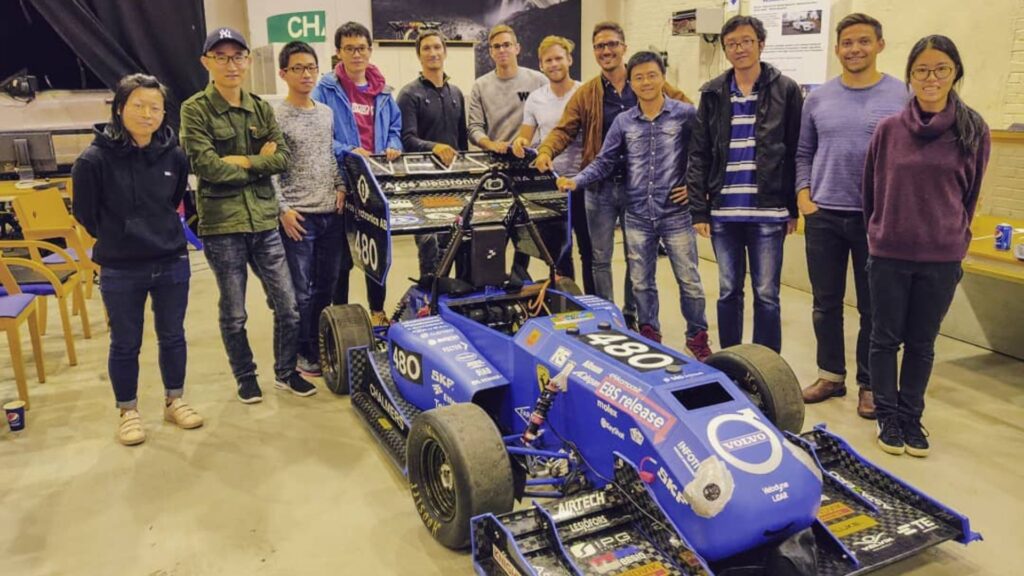
A equipe da Chalmers equipou seu carro autônomo com o Ellipse-N, um sistema de navegação inercial miniaturizado com receptor GNSS integrado.
Sensor de navegação inercial robusto e estável
Ficamos muito felizes com o desempenho e a robustez do sensor. O sensor não apresentou nenhum erro aparente durante as centenas de horas de testes que realizamos.
Não observamos nenhuma deriva (drifting) nos sensores inerciais e ficamos especialmente impressionados com a excelente estimativa da taxa de guinada (yaw rate). O sistema GNSS também se mostrou muito robusto e estável; nunca tivemos problemas com falta de cobertura GNSS e sempre contamos com um bom número de satélites.
Fácil de integrar graças à biblioteca C
O Ellipse-N foi muito fácil de integrar ao nosso próprio framework de software utilizando a biblioteca C fornecida. Nosso framework utilizava microsserviços hospedados em contêineres Docker, onde os dados do sensor eram lidos por um microsserviço.
Isso significava que era importante que o microsserviço pudesse ser construído de forma automática e integrada. Com a biblioteca fornecida, foi simples incluir o código necessário na imagem do Docker e compilá-lo junto com nosso próprio código de interface com a biblioteca.
Se houvesse apenas um binário fornecido, teríamos tido que ler e analisar os dados brutos do sensor por conta própria, portanto a biblioteca foi extremamente útil para o nosso caso. Os exemplos e a documentação fornecidos tornaram muito fácil usar a biblioteca e interligar o Ellipse-N ao microsserviço de que precisávamos.
Antena simples ou dupla para tais condições?
Se um Sistema de Navegação Inercial (INS) de antena única como o Ellipse-N fornece dados de orientação e navegação altamente precisos, um INS de antena dupla como o Ellipse-D permite uma inicialização mais rápida, mesmo em posição estática.
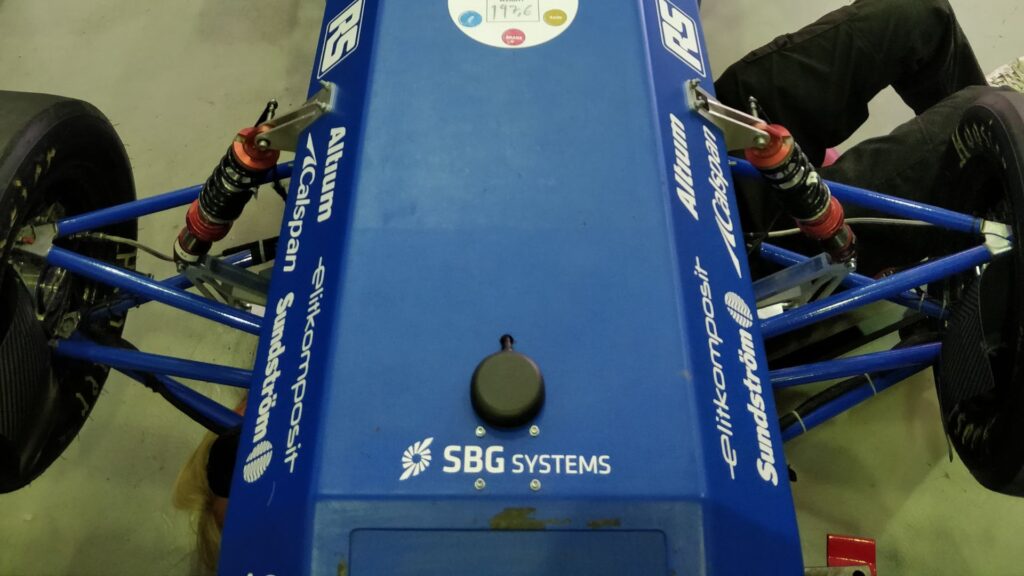
Esses recursos devem ser considerados ao escolher seu INS. Encontre mais informações sobre « como escolher o melhor método de proa ».
“Não observamos nenhuma deriva nos sensores inerciais e ficamos especialmente impressionados com a excelente estimativa da taxa de guinada.” | Emil R., Gerente de Engenharia
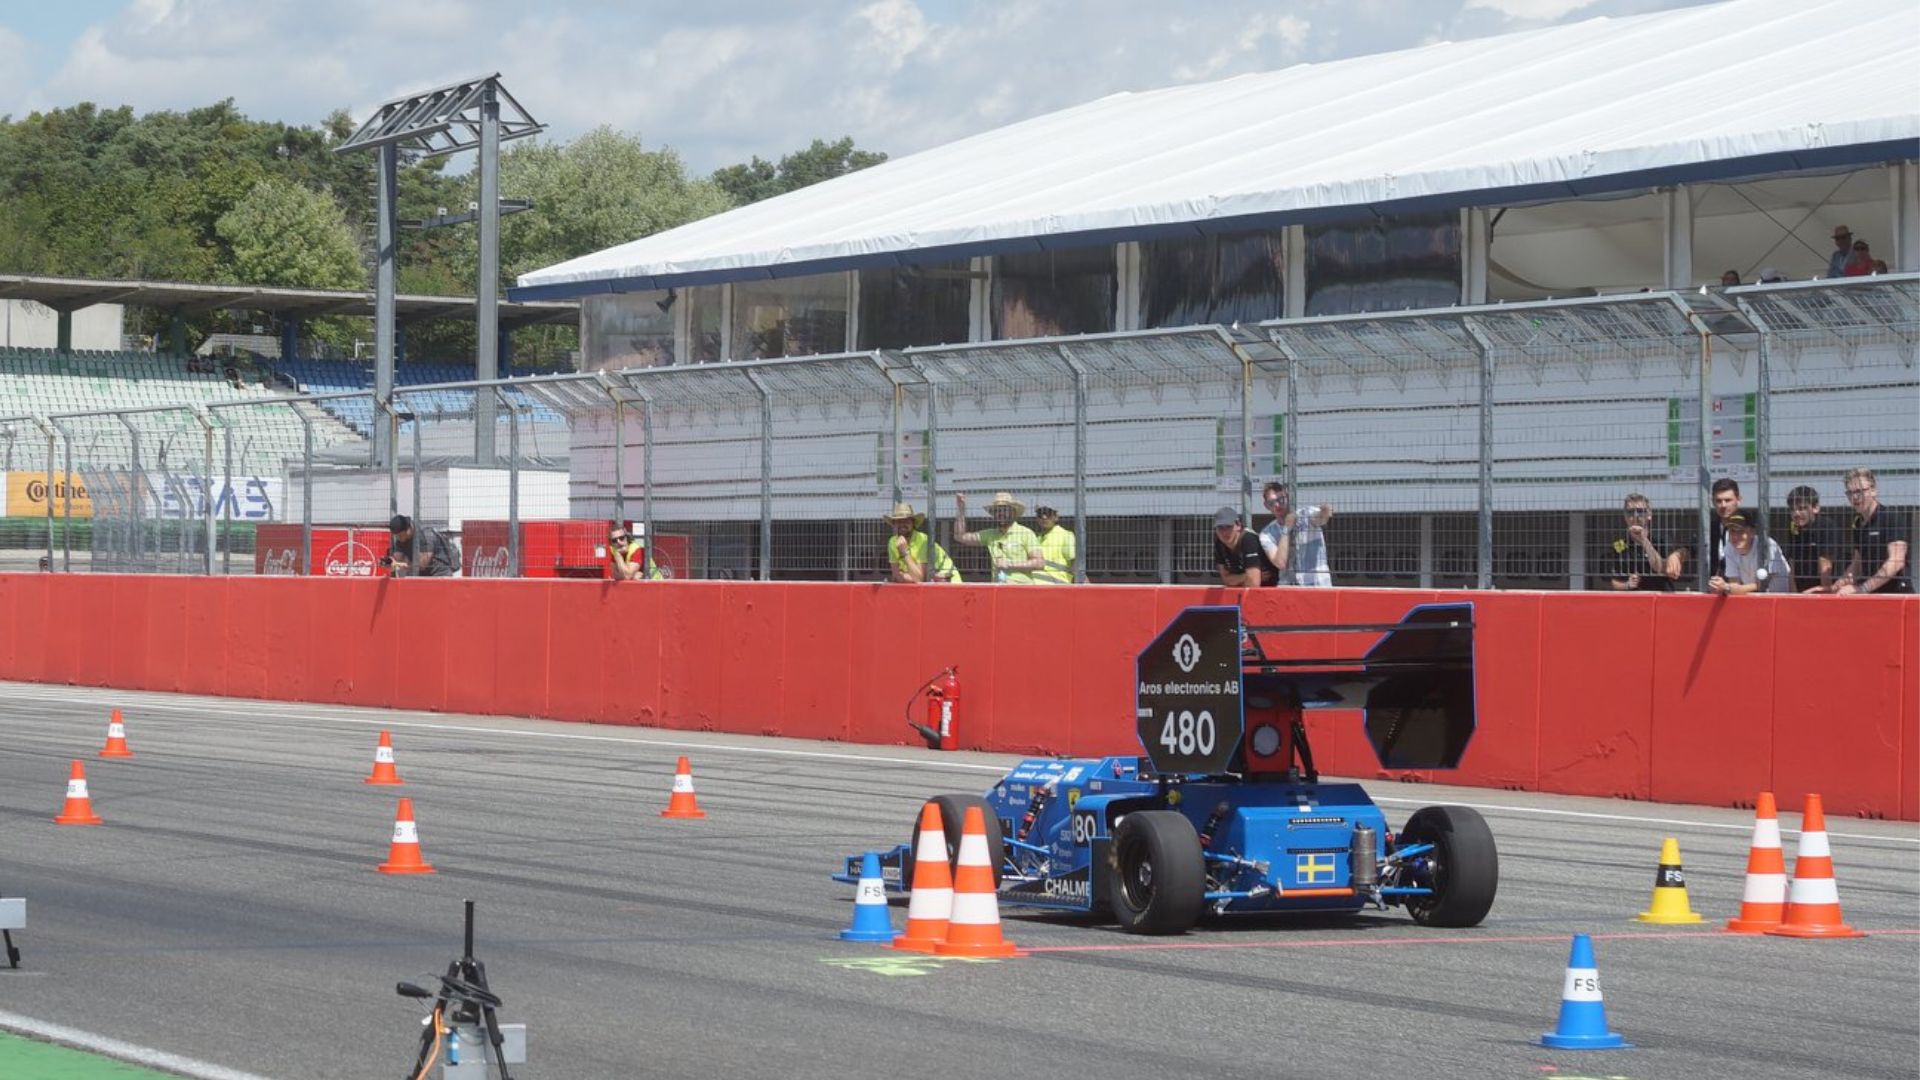
Ellipse-N
O Ellipse-N é um Sistema de Navegação Inercial (INS) RTK compacto e de alto desempenho com um receptor GNSS integrado de banda dupla e quatro constelações. Ele fornece rolagem (roll), arfagem (pitch), proa (heading) e deslocamento vertical (heave), além de posição GNSS centimétrica.
O sensor Ellipse-N é ideal para ambientes dinâmicos e condições severas de GNSS, mas também pode operar em aplicações de menor dinamismo com proa magnética.

Solicitar um orçamento para o Ellipse-N
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
