Formula Student senza pilota – Chalmers Team
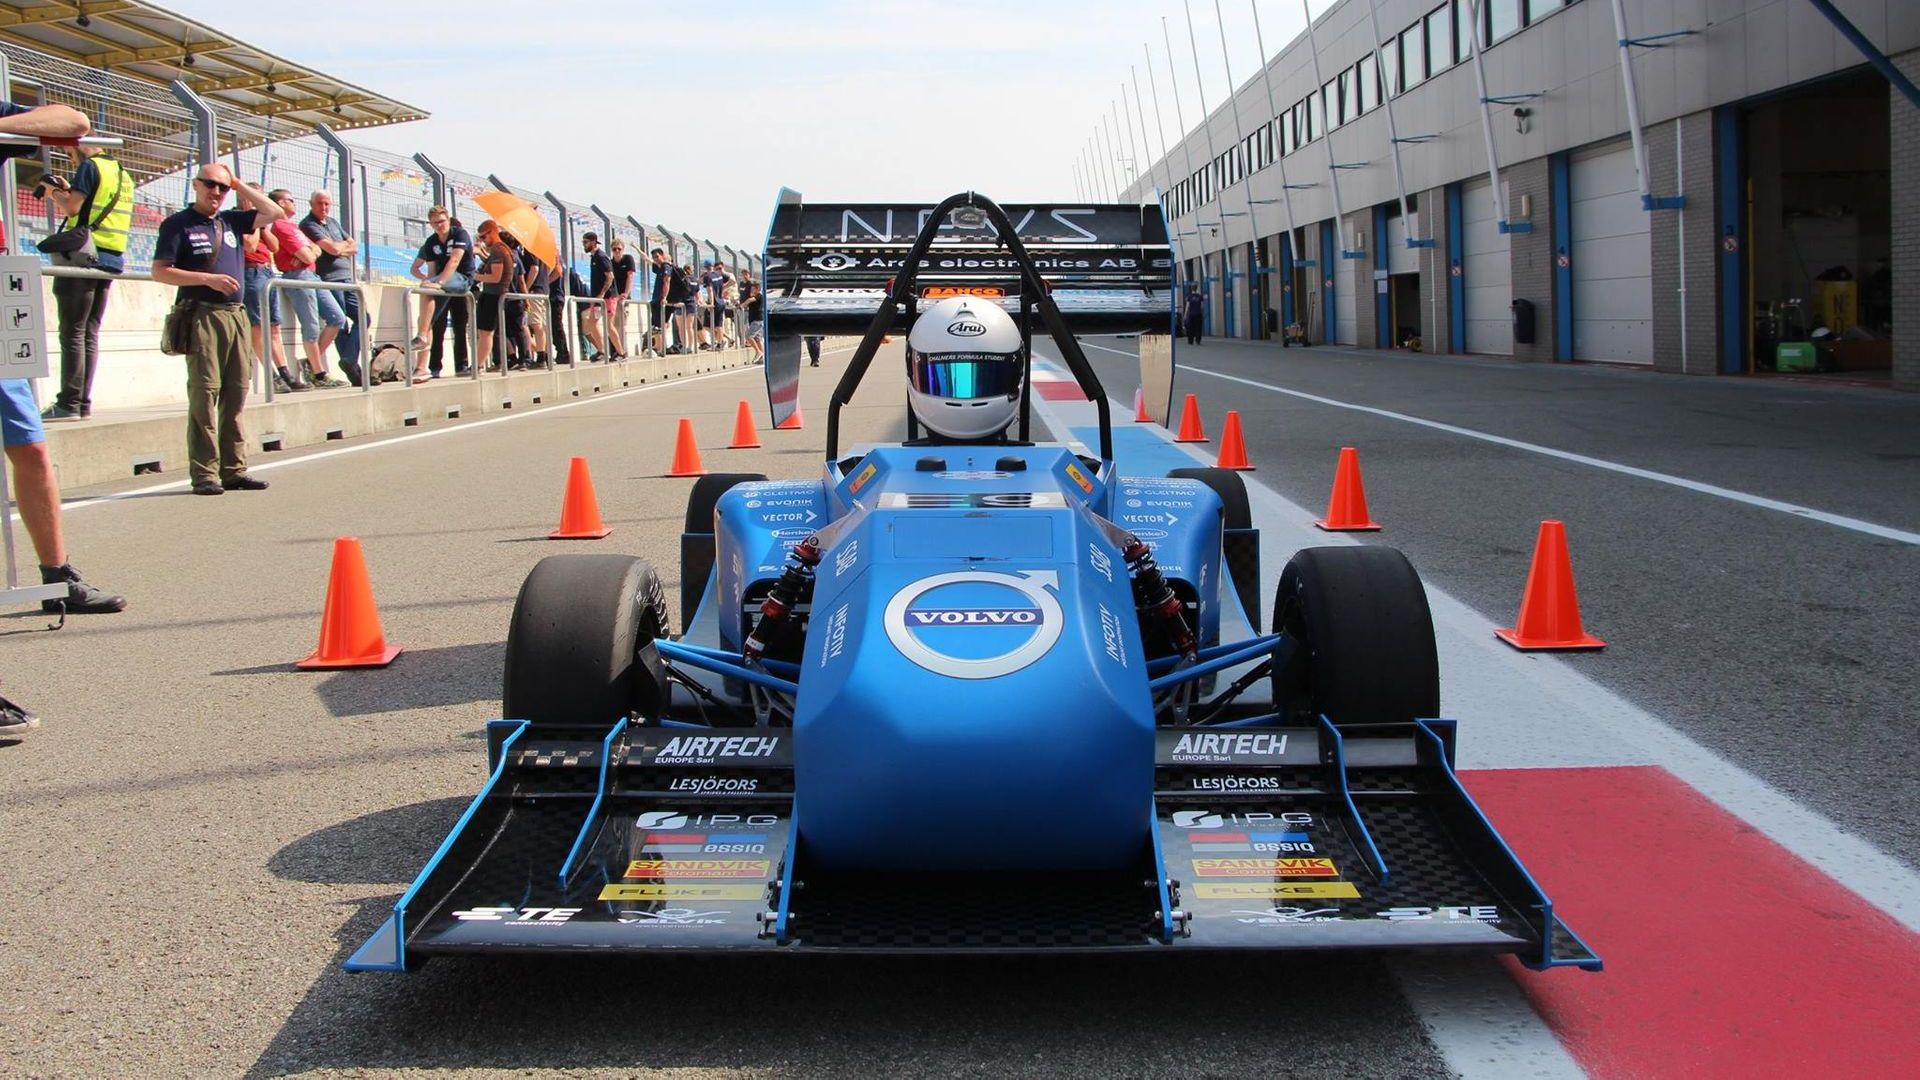
La Chalmers University of Technology ha equipaggiato la sua auto a guida autonoma con l'INS GNSS Ellipse-N.
“Siamo rimasti molto soddisfatti delle prestazioni e della robustezza del sensore.” | Emil R., engineering manager presso Chalmers Formula Student Driverless
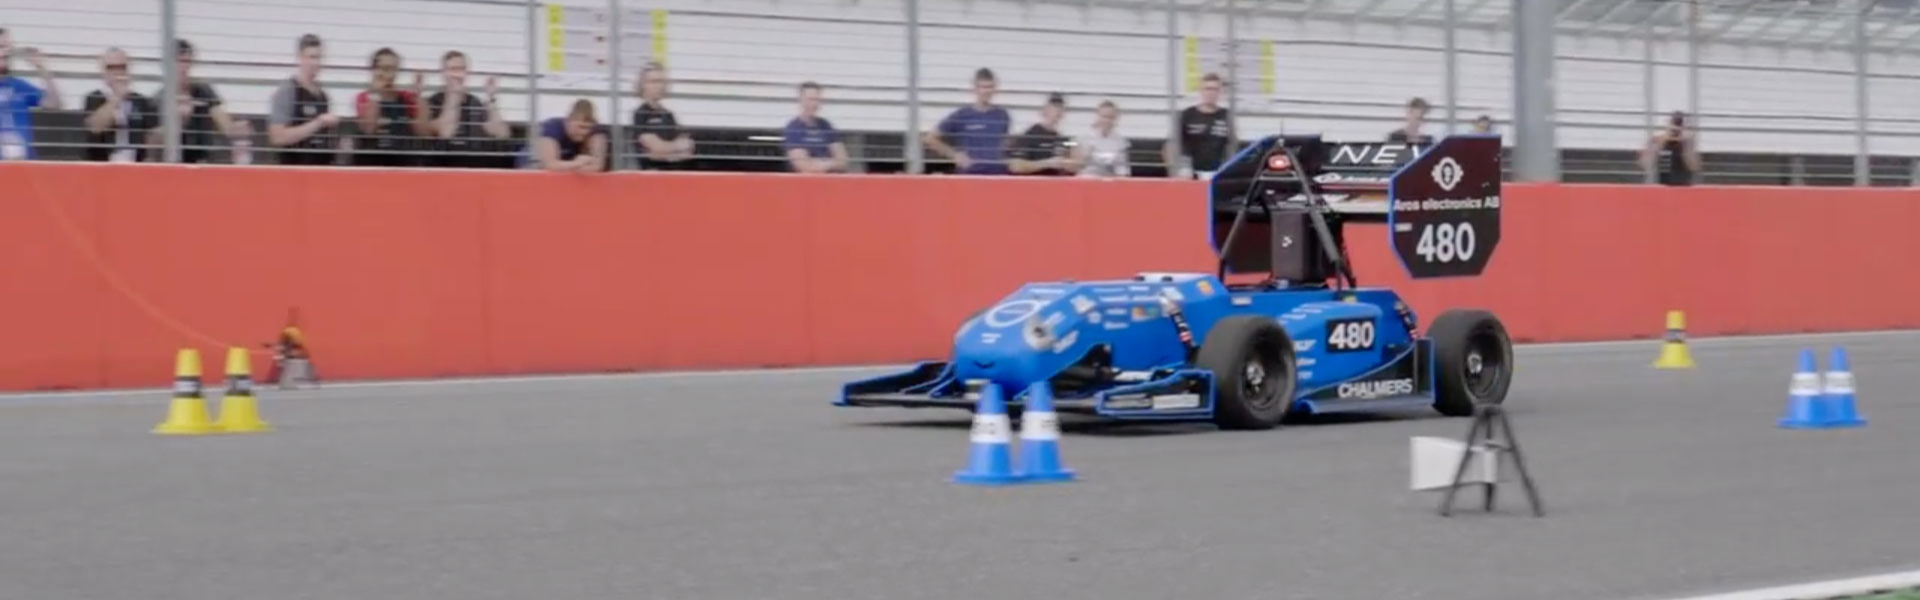
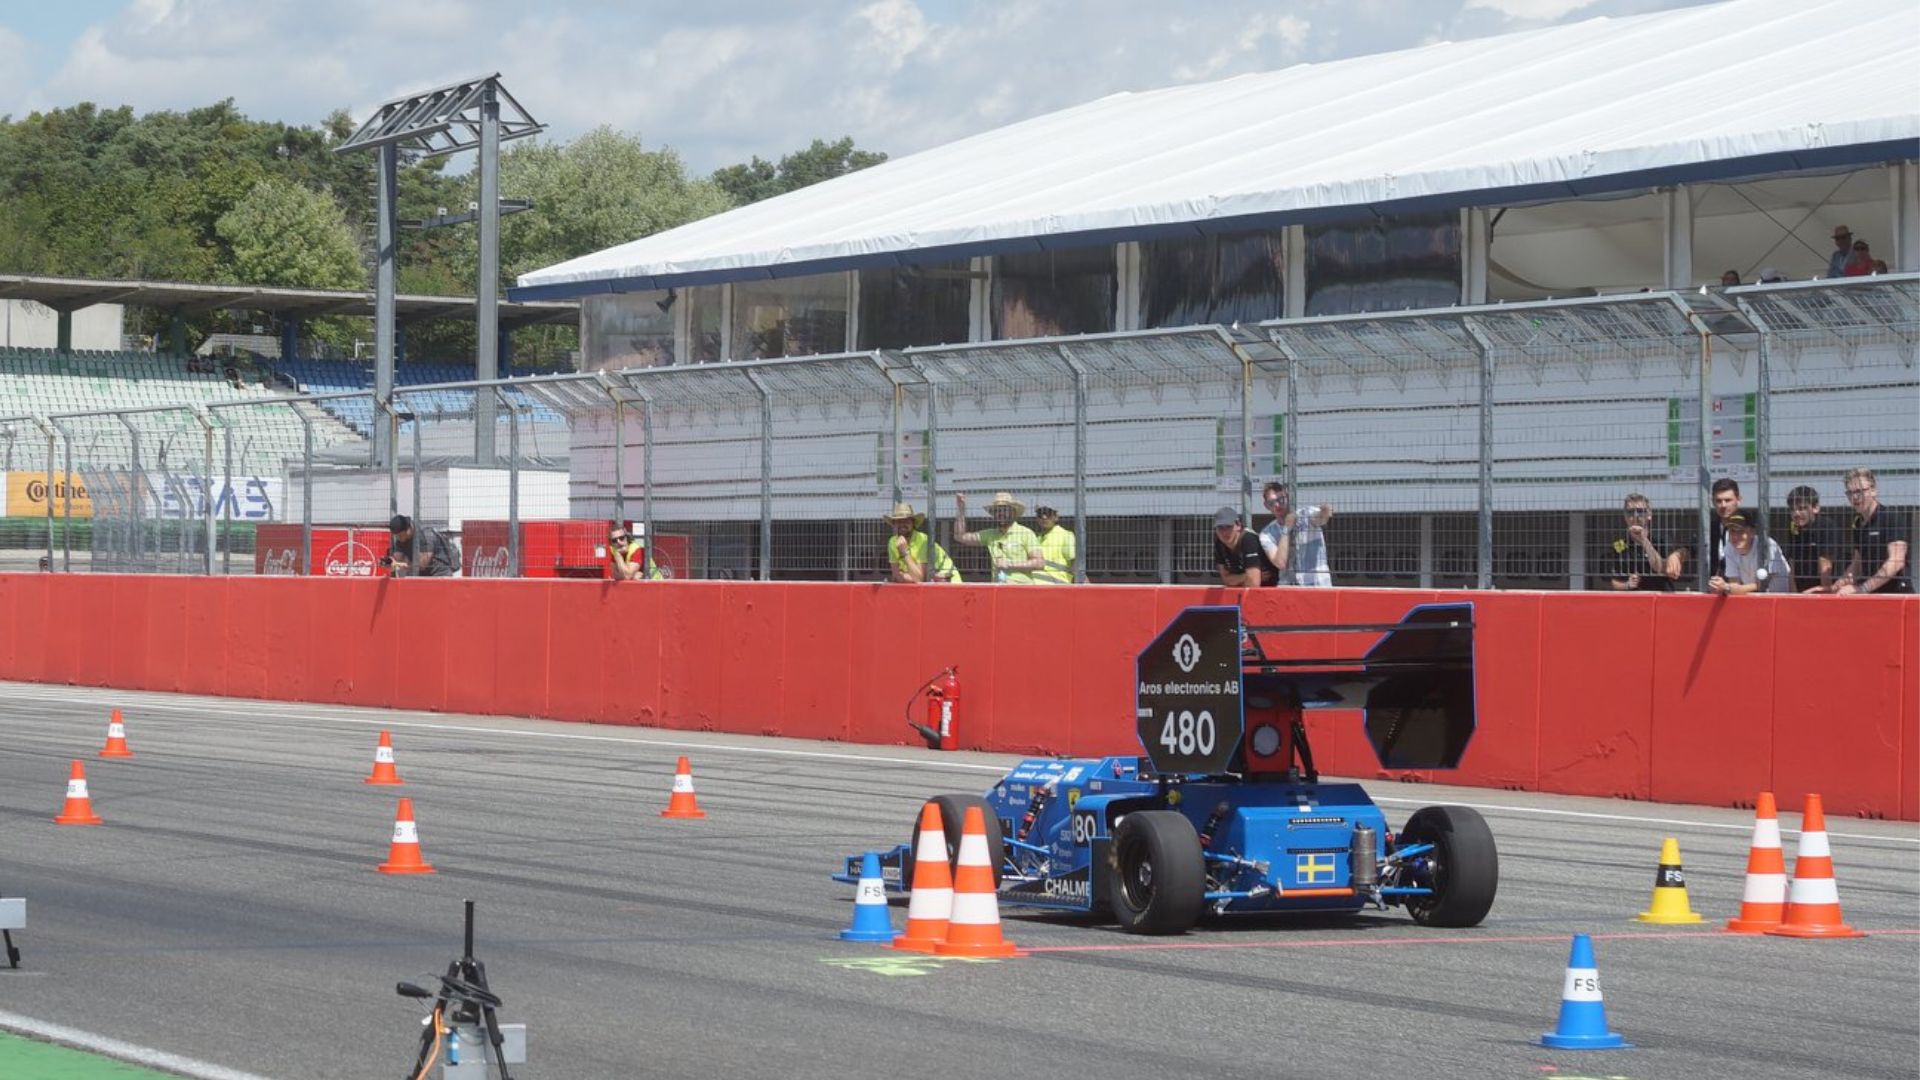
Gara di auto senza conducente "Formula Student"
La competizione "Formula Student" dedicata alle auto a guida autonoma prevede diverse prove: frenata, accelerazione, test sullo skidpad e prova in pista.
L'Università di Tecnologia di Chalmers, un ateneo svedese specializzato nella ricerca e nella formazione in ambito tecnologico, ha partecipato all'edizione del 2018.
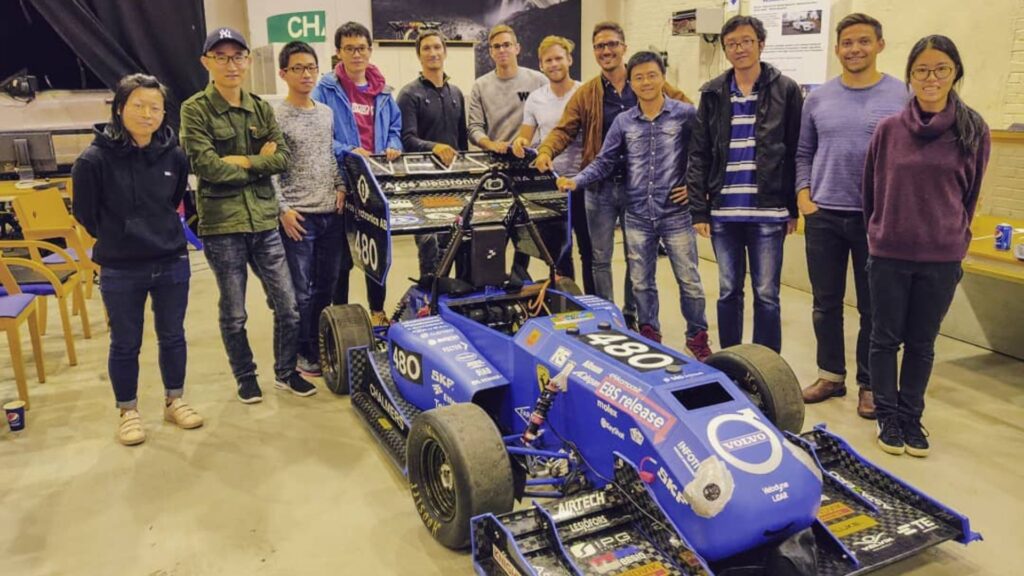
Il team Chalmers ha equipaggiato la propria auto a guida autonoma con l'Ellipse-N, un sistema di navigazione inerziale miniaturizzato con ricevitore GNSS integrato.
Sensore di navigazione inerziale robusto e stabile
Siamo rimasti molto soddisfatti delle prestazioni e della robustezza del sensore. Il sensore non ha presentato alcun errore evidente durante le centinaia di ore di test che abbiamo effettuato.
Non abbiamo riscontrato alcuna deriva per i sensori inerziali e siamo rimasti particolarmente colpiti dall'eccellente stima della velocità di imbardata (yaw rate). Anche il sistema GNSS si è rivelato molto robusto e stabile; non abbiamo mai avuto problemi di copertura GNSS carente e abbiamo sempre potuto contare su un buon numero di satelliti.
Facile da integrare grazie alla libreria C
L'Ellipse-N si è rivelato molto semplice da integrare nel nostro framework software grazie all'utilizzo della libreria C fornita. Il nostro framework utilizzava i microservizi ospitati in container Docker, in cui i dati del sensore venivano letti da un singolo microservizio.
Ciò significava che era importante che il microservizio potesse essere compilato in modo automatico e trasparente. Tramite la libreria fornita è stato semplice includere il codice necessario nell'immagine Docker e compilarlo insieme al nostro codice di interfaccia con la libreria.
Se fosse stato fornito solo un binario, avremmo dovuto leggere ed elaborare autonomamente i dati grezzi del sensore, rendendo quindi la libreria estremamente utile per le nostre esigenze. Gli esempi e la documentazione forniti hanno reso molto semplice l'utilizzo della libreria e l'interfacciamento dell'Ellipse-N nel microservizio di cui avevamo bisogno.
Antenna singola o doppia in tali condizioni?
Se un sistema di navigazione inerziale (INS) a singola antenna come l'Ellipse-N fornisce dati di orientamento e navigazione estremamente accurati, un INS a doppia antenna come l'Ellipse-D consente un'inizializzazione più rapida, anche in posizione statica.
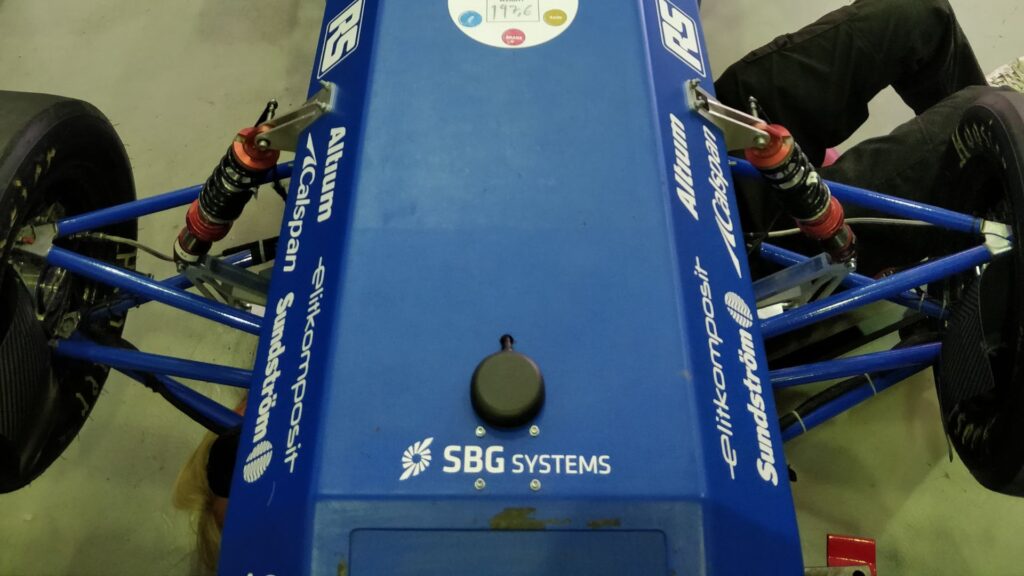
Tali caratteristiche devono essere prese in considerazione quando si sceglie il proprio INS. Trova maggiori informazioni su « come scegliere il miglior metodo di heading ».
“Non abbiamo riscontrato alcuna deriva per i sensori inerziali e siamo rimasti particolarmente colpiti dall'eccellente stima della velocità di imbardata.” | Emil R., Engineering Manager
Ellipse-N
Ellipse-N è un sistema di navigazione inerziale (INS) RTK compatto e ad alte prestazioni con un ricevitore GNSS integrato a doppia banda e quattro costellazioni. Fornisce rollio, beccheggio, rotta e heave (abbrivio/spostamento verticale), oltre a una posizione GNSS centimetrica.
Il sensore Ellipse-N è ideale per ambienti dinamici e condizioni GNSS difficili, ma può anche operare in applicazioni a dinamica inferiore con rotta magnetica.

Richiedi un preventivo per Ellipse-N
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
