てこ INS-GNSSレバーアームのキャリブレーションを自動化
慣性航法システム(INS)を設置する際、INSとGNSSアンテナの間、およびINSとオドメーターやDVLなどの追加センサーの間のレバーアームの設定は、大きな課題となります。
この作業を簡素化し、効率と精度の両方を向上させるために、当社ではレバーアームを自動的に再推定するように設計された複数のレバーアームソリューションを提供しています。慎重な手動測定の必要性がなくなり、SBG systemsのユーザーは大まかな見積もりでIMUを設置し、後からツールでそれを洗練させることができます。
今すぐお試しください!
信頼性の高いセンサーフュージョンのためのレバーアーム推定ツール
SBG Systemsは、すべての運用ニーズに対応する包括的なレバーアーム推定ツールのスイートを提供しています。内蔵ツールは、HPI(高性能慣性システム)のインターフェースに統合されており、プライマリおよびセカンダリの両方のレバーアームをリアルタイムで推定します。これは、デュアルアンテナのアライメントのみをサポートする競合製品を凌駕する機能です。Qinertiaレバーアームツールは、RTKで取得したデータを使用し、ルーズカップリングモードでQinertiaエンジンを使用する無料のスタンドアロンソリューションです。インターネット接続があれば、MySBGにログインするだけで利用できます。
Qinertia Cloudのレバーアームツールを使用すると、GNSS補正に依存せずRTKデータのみを用いて、簡単なドラッグ&ドロップのワークフローによりブラウザベースで迅速なレバーアーム推定が可能になり、柔軟なフィールドキャリブレーションに最適です。最大限の精度を得るために、ライセンスが必要ですが、Qinertia PPKソフトウェアはGNSS補正を活用して測量グレードの精度を実現します。これら4つのソリューションが一体となることで、すべてのユーザーに対して正確なレバーアームキャリブレーションが保証され、センサーフュージョンの信頼性が向上し、さまざまなプラットフォームや環境で一貫した高性能ナビゲーションが確実なものとなります。


「てこの腕」とは何ですか?
レバーアームとは、INS基準点に対するプラットフォーム上のGNSSアンテナまたはその他の基準点の位置オフセットであり、通常は3次元ベクトル(X、Y、Z)として表現されます。これはGNSS/INSフューズにおいて極めて重要です。なぜなら、GNSSはアンテナの位置を提供する一方で、INSによって計算された姿勢情報は、異なる場所に取り付けられたセンサー自体の中に基準が置かれているためです。
アンテナの位置とINSの位置の間のこのオフセットは、これらのポイントが動きの際に異なるダイナミクスを経験することを意味します。
レバーアームの測定におけるわずかな誤差であっても、重大な測位の不正確さを引き起こす可能性があります。伝統的に、これには慎重な手動測定が必要でしたが、実際にはいくつかの課題が伴います:
– ヒューマンエラー:測定における小さなズレが、測位計算における累積的なエラーにつながる可能性があります。
– 取付点へのアクセスの困難さ:IMUとGNSSアンテナが手の届きにくい場所に取り付けられている場合があり、正確な測定が困難になります。
– 時間のかかるプロセス:高い精度を確保するには、複数のチェックと検証が必要となり、インストールプロセスに追加の時間がかかります。
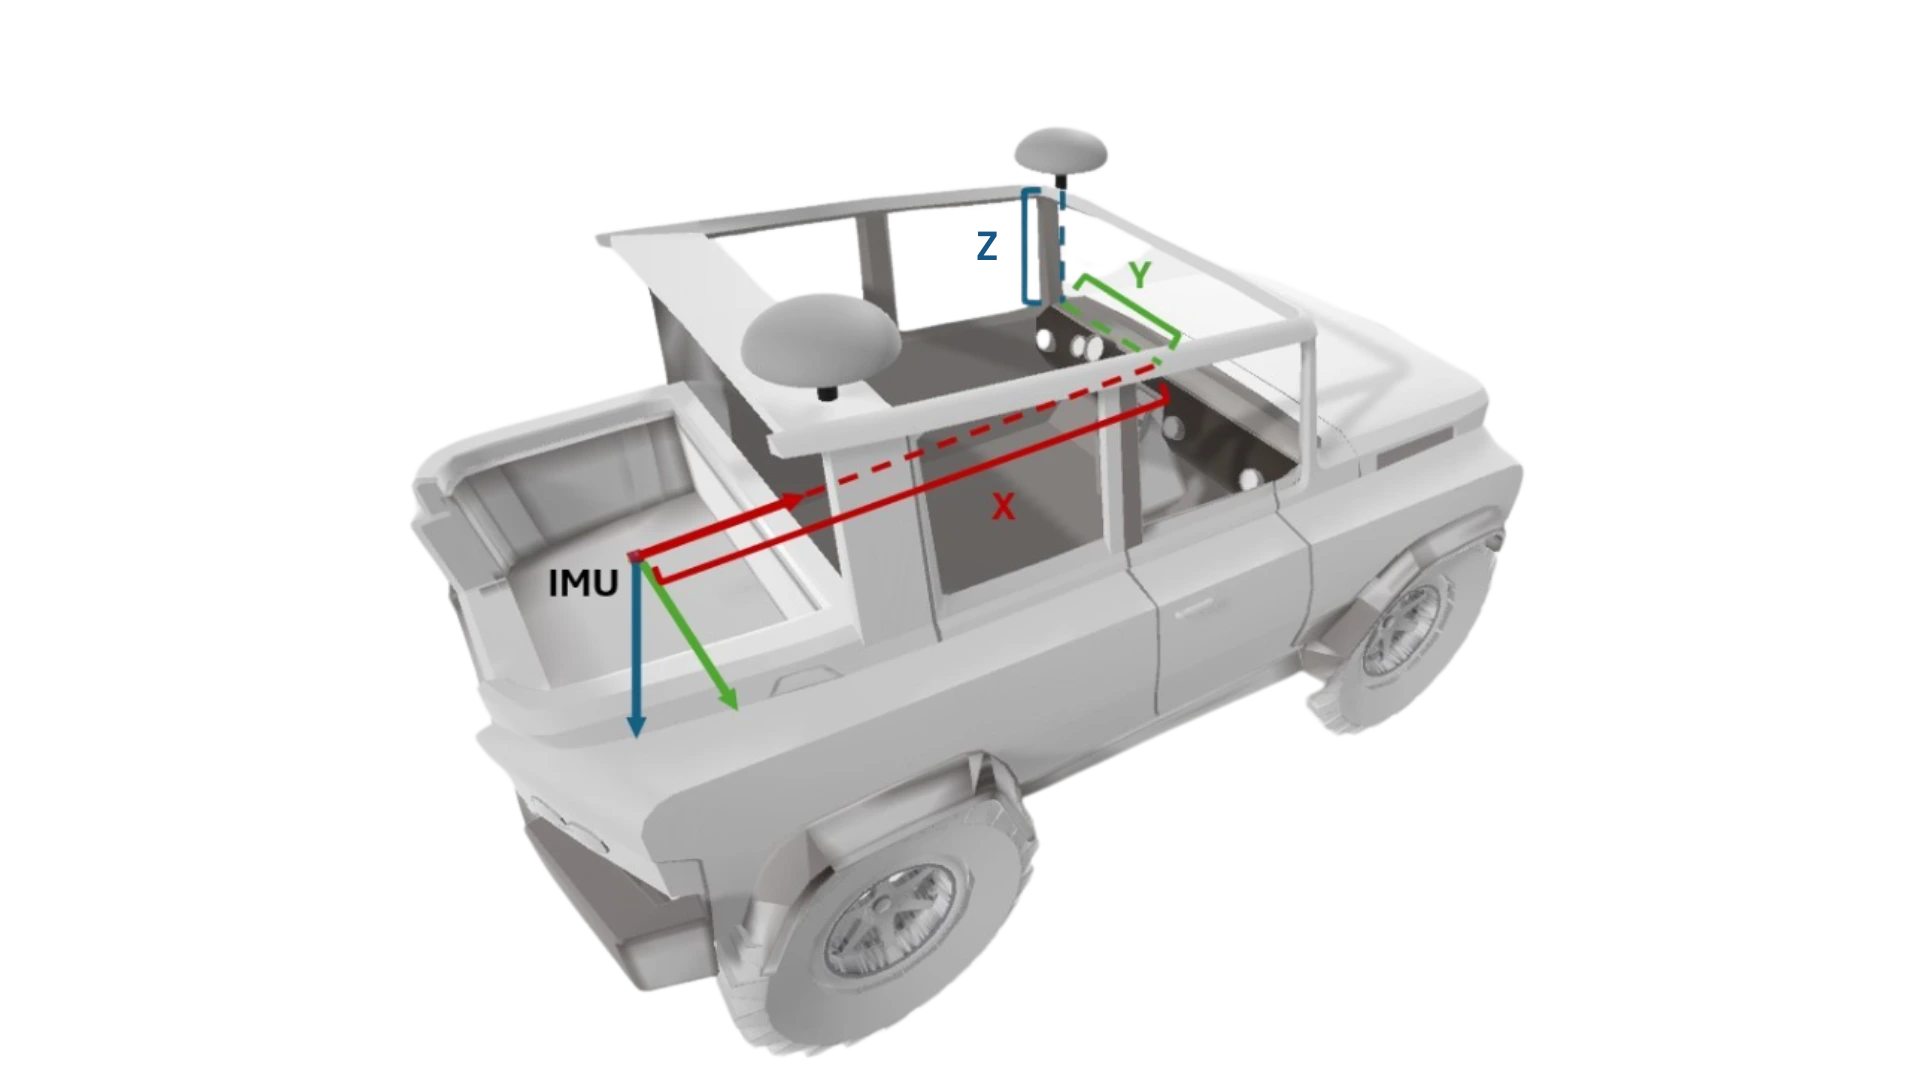
レバーアームのエコシステム全体
クラウド・レバーアーム
Qinertia Cloudには、インストール不要でドラッグ&ドロップによるデータアップロードという簡単なワークフローを備え、Webブラウザのみでアクセスできる専用のレバーアーム推定サービスが導入されています。スタンドアロンツールと同様に、RTK有効な取得データで使用する必要があります。
このサービスは現在ベータ版としてリリースされており、デスクトップへのインストールなしで完全無料でお試しいただけます。サービスはすでにQinertia Cloudプラットフォームからご確認いただけます。
独立型レバーアーム
スタンドアロンのレバーアーム推定ツールはQinertiaのインストールパッケージに同梱されていますが、独立して動作するため、Qinertiaライセンスなしでレバーアーム推定を行うことができます。
このツールはSBGのINS製品のみをサポートしており、利用可能な場合にはオドメーターやDVLなどの追加の補助センサーのレバーアームも推定できます。Qinertiaのフルソフトウェアと同じ処理エンジンを使用しますが、ルーズカップリングモードでのみ動作するため、最適な結果を得るためにはRTKを使用して記録された取得データで使用する必要があります。Qinertiaデスクトップソフトウェアをインストールし、MySBGアカウントでログインすることで無料でご利用いただけます。Qinertiaライセンスを必要とせず、正確なキャリブレーションを求めるユーザーに便利なワークフローを提供します。
埋め込み式てこ
組み込みのレバーアーム推定ツールは、SBG の Ekinox、Apogee、Quanta、Navsight 製品群に直接統合されており、外部ソフトウェアを必要とせずにリアルタイムの校正を実現します。
この機能により、一次および二次レバーアームの両方を推定することができます。ユーザーは、HPIのINS デバイスのWebインターフェースを通じてこの機能を利用でき、追加費用なしで利用可能です。
これにより、端末上で即座にキャリブレーションを行い、パフォーマンスに関するフィードバックを継続的に得る必要があるユーザーにとって、これは強力なソリューションとなります。
Qinertia PPKソフトウェア レバーアーム
Qinertia PPKソフトウェア内では、ユーザーは利用可能な中で最も精度の高いレバーアーム推定機能にアクセスできます。GNSS補正を注入し、完全な後処理による融合を実行することで、このツールは測量グレードの精度を提供し、要求の厳しい用途向けのプレミアムソリューションとなります。利用には有効なQinertiaライセンスが必要ですが、最も幅広いデータをサポートし、最大の精度が求められる場合に最強の推定パフォーマンスを発揮します。


レバーアームソリューションをお選びください
慣性航法システム(INS)の最高の精度を達成するには、レバーアームの正確な決定が不可欠です。迅速な推定ワークフロー、全自動キャリブレーションプロセス、またはリアルタイムのオンボード計算が必要な場合でも、SBG Systemsはあらゆる統合シナリオに対応した完全なツールスイートを提供します。スタンドアロンのデスクトップユーティリティからクラウドベースのサービス、組み込みリアルタイムアルゴリズムに至るまで、各オプションはINSが最適なアライメント、設置エラーの削減、優れたナビゲーション性能を提供することを保証します。お客様のワークフローとプラットフォームアーキテクチャに最適なソリューションをご覧ください。
| SBGINS | SBGINS すべて | SBGINS すべて | SBG INS Ekinox、Apogee、Quanta、Navsight シリーズ | SBGINS すべて |
|---|---|---|---|---|
| 第三者INS | サードパーティINS いいえ | サードパーティINS いいえ | サードパーティINS いいえ | サードパーティINS はい |
| その他の補助センサー(オドメーター やDVL など) | その他の補助センサー(オドメーター やDVL など) はい | その他の補助センサー(オドメーター やDVL など) はい | その他の補助センサー(オドメーター やDVL など) いいえ | その他の補助センサー(オドメーター やDVL など) はい |
| ライセンス | ライセンス ベータ期間中は無料 | ライセンス 無料でご利用いただけます | ライセンス 製品購入に含まれています | ライセンス Qinertiaライセンスに含まれます |
| アクセス | アクセス Webブラウザ。MySBGアカウントでログインしてアクセスします。 | アクセス スタンドアロンアプリ。MySBGアカウントでログインして利用します | アクセス INS インターフェース。HPIのWebインターフェースから直接アクセス可能 | アクセス 有効なライセンスを使用してアクティベートされたデスクトップソフトウェア |


