


MEMS 관성 센서
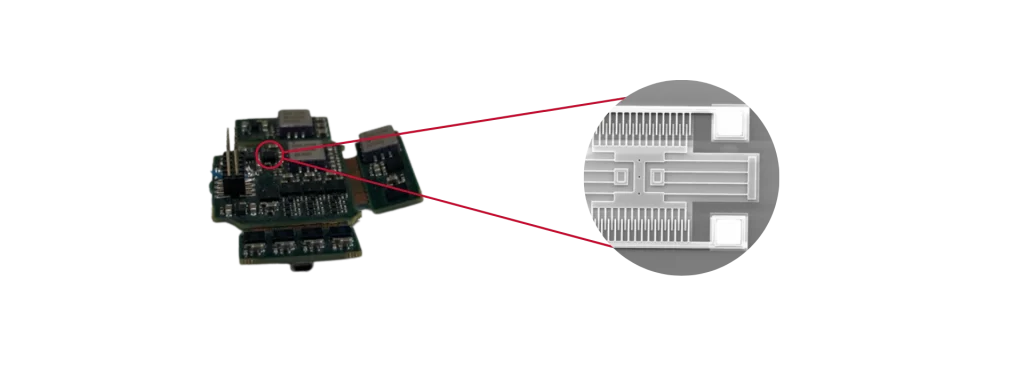
MEMS 관성 센서는 실리콘 웨이퍼에 식각된 미세 가공 기계 구조를 사용하여 선형 가속도와 각속도를 측정합니다. 반도체 제조 공정은 높은 재현성, 우수한 확장성, 그리고 일관된 센서 성능을 보장합니다. 결과적으로 제조업체들은 컴팩트한 크기, 낮은 생산 비용, 높은 신뢰성을 달성할 수 있습니다.
MEMS 관성 측정 장치(IMU)는 3개의 직교 가속도계와 3개의 자이로스코프를 통합합니다. 이 센서들은 함께 6자유도(6-DoF) 전반의 움직임을 측정합니다. 그러나 MEMS IMU 단독으로는 위치나 방위(heading)를 추정할 수 없습니다. 따라서 제조업체들은 GNSS 수신기, 자력계, 주행 거리계 또는 기타 보조 센서를 통합합니다. 그 후 센서 융합 알고리즘이 신뢰할 수 있는 항법 및 방위 추정값을 생성합니다. 결과적으로 이 시스템은 자세 방위 참조 시스템(AHRS) 또는 완전한 관성 항법 시스템(INS)으로 작동합니다.
여러 매개변수가 MEMS 관성 센서의 성능을 정의합니다. 여기에는 바이어스 안정성, 각도 랜덤 워크(ARW), 속도 랜덤 워크(VRW), 축척 계수(scale factor) 정확도, 대역폭, 진동 제거, 열 안정성이 포함됩니다. 또한 공장 보정을 통해 결정론적 센서 오차가 보상됩니다. 이러한 오차에는 축 정렬 불량, 축척 계수 비선형성, g-감도, 온도 의존적 바이어스 변화가 포함됩니다. 이후 임베디드 확장 칼만 필터(EKF)가 관성 측정값을 외부 관측값과 융합합니다. 이 프로세스는 센서 오차를 지속적으로 추정하고 관성 표류를 줄입니다. 결과적으로 항법 솔루션은 동적 작전 중에도 더 높은 정확도를 유지합니다.
최근의 발전으로 MEMS 관성 기술이 크게 향상되었습니다. 예를 들어, 폐루프(closed-loop) 센싱 아키텍처는 선형성을 높이고 바이어스 민감도를 줄입니다. 이와 유사하게, 개선된 MEMS 제조 공정은 재현성과 장기적 안정성을 향상시킵니다. 고급 디지털 신호 처리는 또한 노이즈 성능과 진동 견고성을 개선합니다. 그 결과, 하이엔드 MEMS 센서는 이제 전술 등급(tactical-grade) 성능을 달성하고 있습니다. 동시에 기존 관성 기술보다 크기가 작고 가벼우며 전력 효율성이 유지됩니다. 따라서 엔지니어들은 자율주행 차량, 로봇 공학, 수로 측정, 모바일 맵핑, 정밀 농업, 국방 항법 시스템용으로 MEMS 센서를 점점 더 많이 선택하고 있습니다.
