


Sensori inerziali MEMS
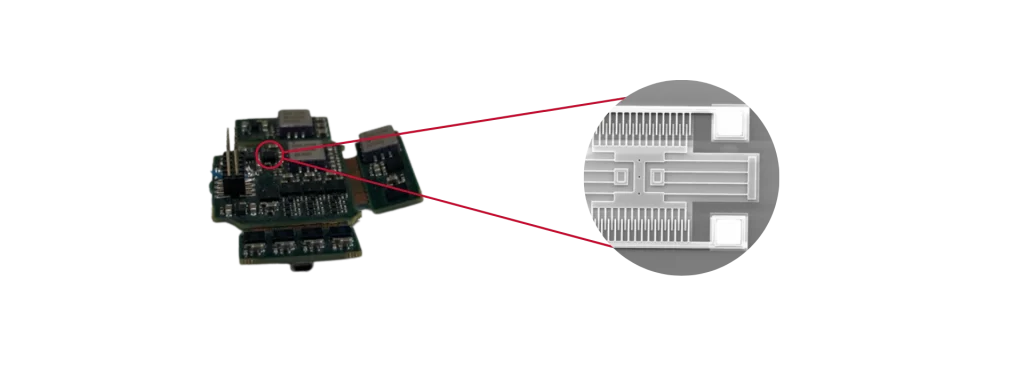
I sensori inerziali MEMS misurano l'accelerazione lineare e la velocità angolare utilizzando strutture meccaniche microfabbricate incise su wafer di silicio. La produzione di semiconduttori garantisce un'elevata ripetibilità, un'eccellente scalabilità e prestazioni costanti dei sensori. Di conseguenza, i produttori ottengono dimensioni compatte, costi di produzione inferiori e un'elevata affidabilità.
Un'Unità di Misura Inerziale (IMU) MEMS integra tre accelerometri ortogonali e tre giroscopi. Insieme, questi sensori misurano il movimento su sei gradi di libertà (6-DoF). Tuttavia, un'IMU MEMS da sola non è in grado di stimare la posizione o la rotta. Pertanto, i produttori integrano ricevitori GNSS, magnetometri, odometri o altri sensori di ausilio. Gli algoritmi di fusione dei sensori generano quindi stime affidabili di navigazione e orientamento. Di conseguenza, il sistema opera come un sistema di riferimento di assetto e rotta (AHRS) o come un sistema di navigazione inerziale (INS) completo.
Diversi parametri definiscono le prestazioni dei sensori inerziali MEMS. Questi includono l'instabilità del bias, l'Angle Random Walk (ARW), il Velocity Random Walk (VRW), l'accuratezza del fattore di scala, la larghezza di banda, la reiezione delle vibrazioni e la stabilità termica. Inoltre, la calibrazione di fabbrica compensa gli errori deterministici dei sensori. Questi errori includono il disallineamento degli assi, la non linearità del fattore di scala, la sensibilità all'accelerazione di gravità (g-sensitivity) e le variazioni del bias dipendenti dalla temperatura. Successivamente, i filtri di Kalman estesi (EKF) incorporati fondono le misurazioni inerziali con le osservazioni esterne. Questo processo stima continuamente gli errori dei sensori e riduce la deriva inerziale. Di conseguenza, la soluzione di navigazione mantiene una maggiore precisione durante le operazioni dinamiche.
I recenti progressi hanno migliorato significativamente la tecnologia inerziale MEMS. Ad esempio, le architetture di rilevamento a ciclo chiuso aumentano la linearità e riducono la sensibilità al bias. Allo stesso modo, una migliore fabbricazione dei MEMS migliora la ripetibilità e la stabilità a lungo termine. L'elaborazione avanzata dei segnali digitali migliora anche le prestazioni di rumore e la robustezza alle vibrazioni. Di conseguenza, i sensori MEMS di fascia alta raggiungono ora prestazioni di grado tattico. Nel frattempo, rimangono più piccoli, più leggeri e più efficienti dal punto di vista energetico rispetto alle tecnologie inerziali tradizionali. Pertanto, gli ingegneri scelgono sempre più spesso i sensori MEMS per veicoli autonomi, robotica, idrografia, mobile mapping, agricoltura di precisione e sistemi di navigazione per la difesa.
