


Sensores inerciais MEMS
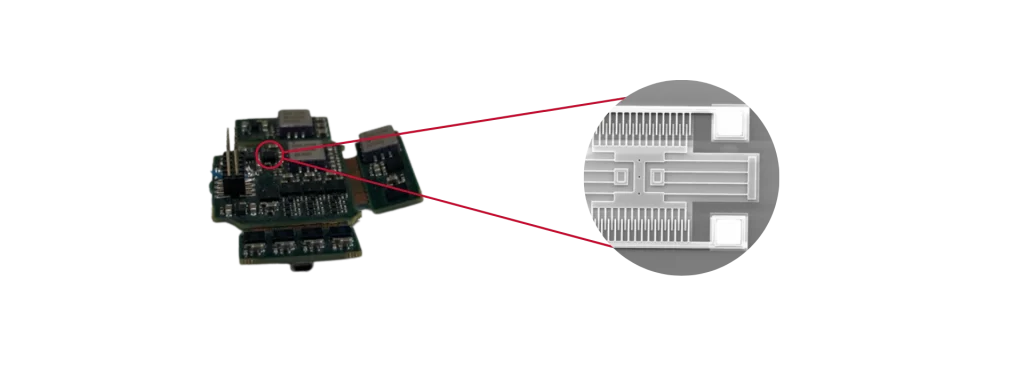
Os sensores inerciais MEMS medem a aceleração linear e a taxa angular usando estruturas mecânicas microfabricadas gravadas em wafers de silício. A fabricação de semicondutores garante alta repetibilidade, excelente escalabilidade e desempenho consistente dos sensores. Consequentemente, os fabricantes alcançam dimensões compactas, custos de produção mais baixos e alta confiabilidade.
Uma Unidade de Medição Inercial (IMU) MEMS integra três acelerômetros ortogonais e três giroscópios. Juntos, esses sensores medem o movimento em seis graus de liberdade (6-DoF). No entanto, uma IMU MEMS isolada não consegue estimar posição ou proa. Portanto, os fabricantes integram receptores GNSS, magnetômetros, odômetros ou outros sensores de auxílio. Os algoritmos de fusão de sensores geram então estimativas confiáveis de navegação e orientação. Como resultado, o sistema opera como um Sistema de Referência de Atitude e Proa (AHRS) ou como um Sistema de Navegação Inercial (INS) completo.
Vários parâmetros definem o desempenho do sensor inercial MEMS. Estes incluem instabilidade de bias, Passeio Aleatório de Ângulo (ARW), Passeio Aleatório de Velocidade (VRW), precisão do fator de escala, largura de banda, rejeição de vibração e estabilidade térmica. Além disso, a calibração de fábrica compensa erros determinísticos do sensor. Esses erros incluem desalinhamento de eixos, não linearidade do fator de escala, sensibilidade à aceleração da gravidade (g-sensitivity) e variações de bias dependentes da temperatura. Subsequentemente, Filtros de Kalman Extendidos (EKF) embarcados fundem as medições inerciais com observações externas. Esse processo estima continuamente os erros dos sensores e reduz a deriva inercial. Consequentemente, a solução de navegação mantém maior precisão durante operações dinâmicas.
Avanços recentes melhoraram significativamente a tecnologia inercial MEMS. Por exemplo, arquiteturas de detecção em malha fechada aumentam a linearidade e reduzem a sensibilidade do bias. Da mesma forma, a fabricação aprimorada de MEMS aumenta a repetibilidade e a estabilidade a longo prazo. O processamento de sinal digital avançado também melhora o desempenho de ruído e a robustez contra vibrações. Como resultado, os sensores MEMS de alta gama atingem agora desempenho de nível tático. Enquanto isso, eles continuam menores, mais leves e mais eficientes energeticamente do que as tecnologias inerciais tradicionais. Portanto, os engenheiros selecionam cada vez mais sensores MEMS para veículos autônomos, robótica, hidrografia, mapeamento móvel, agricultura de precisão e sistemas de navegação de defesa.
