

Baudsnelheid
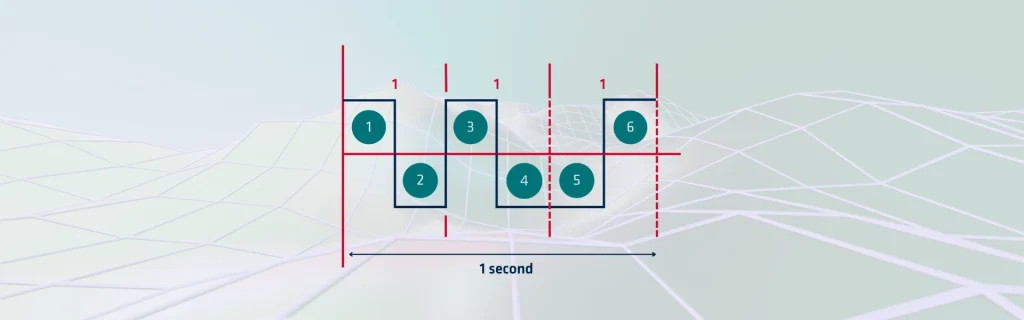
De baudrate geeft het aantal signaalwisselingen aan dat per seconde via een communicatiekanaal wordt verzonden. Deze waarde meet de communicatiesnelheid in symbolen in plaats van in ruwe bits. In veel digitale systemen wordt de baudrate gelijkgesteld aan bits per seconde, maar dat geldt alleen wanneer elk symbool één bit bevat.
Moderne modulatieschema’s coderen vaak meerdere bits per symbool, waardoor de bitsnelheid hoger kan zijn dan de baudrate. In embedded systemen en inertiële sensoren verwijst de term meestal naar de snelheid waarmee databits via een seriële lijn worden uitgewisseld.
Vereisten inzake gegevensdoorvoer
Een krachtige MEMS-inertiële meeteenheid (IMU) kan honderden metingen per seconde produceren. Elke meting kan waarden bevatten van drie gyroscopen, drie versnellingsmeters en mogelijk een magnetometer of barometer. Afhankelijk van de resolutie (bijvoorbeeld 16-bits of 32-bits gehele getallen) kan een enkel gegevensframe al snel enkele tientallen bytes groot worden.
Neem bijvoorbeeld een IMU die 100 samples per seconde uitvoert, waarbij elke sample 24 bytes aan gegevens bevat. Dat komt neer op:
100 samples/s × 24 bytes/sample = 2.400 bytes/s
Aangezien elke byte doorgaans wordt verzonden met een start- en stopbit (in totaal 10 bits), komt de ruwe transmissiesnelheid uit op ongeveer 24.000 bits/s. In dit geval zou een baudrate van 38.400 voldoende zijn.
Hogere bemonsteringsfrequenties of extra gegevensvelden (bijv. temperatuur, statusvlaggen, tijdstempels) vereisen echter hogere baudrates. Veel professionele IMU’s ondersteunen daarom 115.200 baud of zelfs 921.600 baud om voldoende bandbreedte te garanderen.
Overwegingen met betrekking tot latentie
Bij inertiële navigatie is de latentie net zo belangrijk als de doorvoersnelheid. Navigatiealgoritmen – zoals strapdown-integratie voor het schatten van de houding en positie – vereisen actuele gegevens met precieze tussenpozen. Als de baudrate te laag is, kunnen sensorwaarden te laat binnenkomen, wat de navigatienauwkeurigheid aantast.
Door een hogere baudrate in te stellen, verminderen ontwerpers communicatievertragingen en zorgen ze ervoor dat elke sensorupdate vrijwel in realtime wordt geleverd. Dit is met name van cruciaal belang in toepassingen in de lucht- en ruimtevaart, de scheepvaart en autonome voertuigen, waar navigatiefouten zich snel kunnen opstapelen.
Betrouwbaarheid en storingsbestendigheid
Hogere baudrates verhogen de snelheid, maar vergroten ook de kans op fouten als gevolg van elektromagnetische interferentie, kabelimpedantie en aardingsproblemen. In veeleisende omgevingen, zoals bij zware machines of militaire platforms, kiezen ingenieurs vaak voor conservatieve baudrates. Deze aanpak maximaliseert de robuustheid en zorgt voor stabiele communicatie onder veeleisende bedrijfsomstandigheden.
Sommige inertiële systemen bieden configureerbare baudrates, waardoor integrators de communicatiesnelheid kunnen aanpassen aan de systeemarchitectuur en omgevingsbeperkingen.
Toepassingen van de baudrate
De baudrate is veel meer dan alleen een getal in een configuratiemenu — het is een essentiële voorwaarde voor betrouwbare communicatie tussen elektronische apparaten (UART). Op het gebied van inertiële sensoren en navigatiesystemen heeft het een directe invloed op de gegevensdoorvoer, de latentie en de robuustheid.
Bij het kiezen van de juiste baudrate moet een evenwicht worden gevonden tussen de behoeften van het systeem: als deze te laag is, kan er een bottleneck in de gegevensstroom ontstaan; als deze te hoog is, kan de overdracht fouten vertonen. Naarmate inertiële sensoren steeds geavanceerder worden en toepassingen een hogere precisie vereisen, blijft het vermogen om de baudrate-instellingen te optimaliseren een essentiële vaardigheid voor ingenieurs en systeemintegrators.
Kortom, of u nu een compacte MEMS- IMU in een drone integreert of een INS van tactische kwaliteit in een vliegtuig, door aandacht te besteden aan de baudrate zorgt u ervoor dat uw navigatiegegevens soepel, nauwkeurig en betrouwbaar stromen – waardoor uw systeem op koers blijft.
