


보드 속도
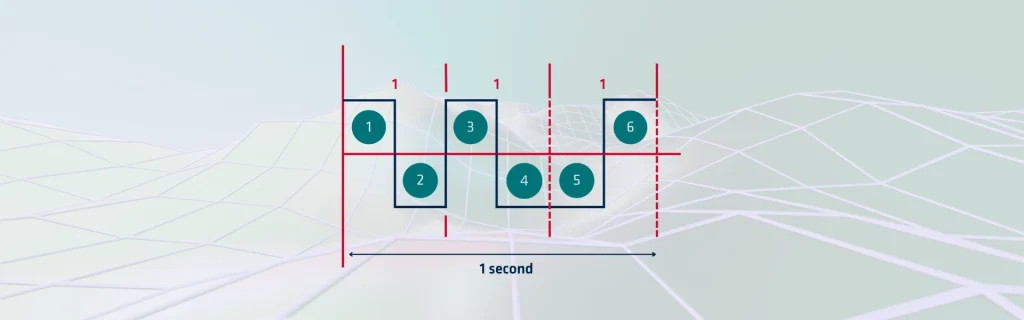
보드레이(Baud rate)는 통신 채널에서 초당 전송되는 신호 변경 횟수를 정의합니다. 이는 원시 비트가 아닌 심볼 단위로 통신 속도를 측정합니다. 많은 디지털 시스템에서는 보드레이를 초당 비트 수와 같다고 보지만, 이는 각 심볼이 1비트를 운반할 때만 참입니다.
최신 변조 방식은 종종 심볼당 여러 비트를 인코딩하므로 비트 전송률이 보드레이를 초과할 수 있습니다. 임베디드 시스템과 관성 센서에서는 일반적으로 직렬 라인을 통해 데이터 비트를 교환하는 속도를 의미합니다.
데이터 처리량 요구 사항
고성능 MEMS 관성 측정 유닛(IMU)은 초당 수백 개의 샘플을 생성할 수 있습니다. 각 샘플에는 3개의 자이로스코프, 3개의 가속도계, 그리고 경우에 따라 자력계나 기압계의 측정값이 포함될 수 있습니다. 해상도(예: 16비트 또는 32비트 정수)에 따라 단일 데이터 프레임은 쉽게 수십 바이트에 달할 수 있습니다.
예를 들어, 초당 100개의 샘플을 출력하고 각 샘플이 24바이트의 데이터를 포함하는 IMU를 생각해 보겠습니다. 이는 다음과 같습니다.
100 samples/s × 24 bytes/sample = 2,400 bytes/s
각 바이트는 일반적으로 시작 비트와 정지 비트(총 10비트)와 함께 전송되므로, 원시 전송 속도는 약 24,000 bits/s가 됩니다. 이 경우 38,400 보드레이트(baud rate)면 충분합니다.
그러나 더 높은 샘플링 속도나 추가 데이터 필드(예: 온도, 상태 플래그, 타임스탬프)에는 더 높은 보드레이트가 필요합니다. 따라서 많은 전문용 IMU는 충분한 대역폭을 보장하기 위해 115,200 baud 또는 심지어 921,600 baud를 지원합니다.
지연 시간 관련 고려 사항
관성항법에서 지연 시간(latency)은 처리량(throughput)만큼이나 중요합니다. 자세 및 위치 추정을 위한 스트랩다운(strapdown) 통합과 같은 항법 알고리즘은 정밀한 간격으로 최신 데이터를 필요로 합니다. 전송 속도가 너무 낮으면 센서 판독값이 늦게 도착하여 항법 정확도가 저하될 수 있습니다.
더 높은 전송 속도를 설정함으로써 설계자는 통신 지연을 줄이고 각 센서 업데이트가 실시간에 가깝게 전달되도록 보장합니다. 이는 항법 오차가 빠르게 누적될 수 있는 항공우주, 해양, 자율주행 차량 애플리케이션에서 특히 중요합니다.
신뢰성 및 노이즈 내성
더 높은 전송 속도(baud rate)는 속도를 증가시키지만, 전자기 간섭(electromagnetic interference), 케이블 임피던스 및 접지 문제로 인한 오류 발생 가능성도 높입니다. 중기계나 군용 플랫폼과 같은 가혹한 환경에서 엔지니어들은 종종 보수적인 전송 속도를 선택합니다. 이 접근 방식은 견고성을 극대화하고 까다로운 운영 조건에서도 안정적인 통신을 보장합니다.
일부 관성 시스템은 설정 가능한 전송 속도를 제공하므로, 통합업체는 시스템 아키텍처와 환경적 제약에 따라 통신 속도를 조정할 수 있습니다.
보드레이트(Baud Rate)의 애플리케이션
보드레이트(baud rate)는 설정 메뉴의 단순한 숫자를 훨씬 넘어, 전자 장치 간의 안정적인 통신을 가능하게 하는 핵심 요소입니다(UART). 관성 센서 및 항법 시스템 영역에서 이는 데이터 처리량, 지연 시간, 견고성에 직접적인 영향을 미칩니다.
올바른 보드레이트를 선택하려면 시스템 요구 사항의 균형을 맞춰야 합니다. 너무 낮으면 데이터 병목 현상이 발생할 수 있고, 너무 높으면 전송에 오차가 발생할 수 있습니다. 관성 센서가 더욱 정교해지고 응용 분야에서 더 높은 정밀도를 요구함에 따라, 보드레이트 설정을 최적화하는 능력은 엔지니어와 시스템 통합업체에게 필수적인 기술로 남아 있습니다.
요약하자면, 드론에 컴팩트한 MEMS IMU를 통합하든 항공기에 전술용 등급 INS를 통합하든, 보드레이트에 주의를 기울이면 항법 데이터가 원활하고 정확하며 신뢰성 있게 흘러가도록 보장하여 시스템이 올바른 과정을 유지하도록 돕습니다.
