


Luftbildfotogrammetrie
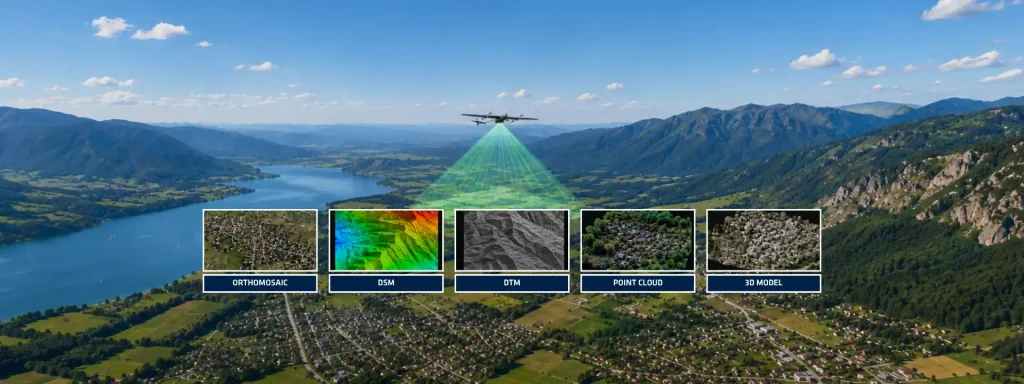
Die Luftbildphotogrammetrie hat sich von einer rein bildbasierten Kartierungstechnik zu einem hochgradig integrierten geospatialen Workflow entwickelt, der optische Sensoren, globale Satellitennavigationssysteme (GNSS) und Trägheitsnavigationstechnologien kombiniert. Moderne photogrammetrische Missionen verlassen sich nicht mehr ausschließlich auf Passpunkte (GCPs), um ergebnisse in Vermessungsqualität zu erzielen. Stattdessen nutzen fortschrittliche Methoden der direkten Georeferenzierung eng synchronisierte GNSS- und Trägheitsmessungen, um eine hochpräzise Positionierung und Ausrichtung für jedes aufgenommene Bild zu gewährleisten. Im Kern wandelt die Luftbildphotogrammetrie überlappende Luftbilder in messbare geospotiale Produkte wie Orthophotos, digitale Oberflächenmodelle (DOM), digitale Geländemodelle (DGM), Punktwolken und dreidimensionale Rekonstruktionen um. Im Gegensatz zur Luftfotografie, die primär auf die visuelle Darstellung abzielt, extrahiert die Photogrammetrie quantitative räumliche Informationen aus Bilddaten durch geometrische Rekonstruktion und Bildzuordnungsalgorithmen.
Der photogrammetrische Ablauf beginnt mit der Missionsplanung. Bediener definieren Flughöhe, Überlappungsverhältnisse, Bodenauflösung (GSD) und Kameraauslöseintervalle entsprechend den Projektanforderungen. Typische Kartierungsmissionen zielen auf eine Längsüberschneidung von über 75 % und eine Querüberschneidung von über 60 % ab, um eine ausreichende Redundanz bei der Bündelausgleichung und dichten Rekonstruktion sicherzustellen.
Die Datenerfassung stellt die nächste kritische Phase dar. Während des Flugs zeichnet die Nutzlast Bildframes auf, während das Subsystem zur Navigation kontinuierlich die Plattformtrajektorie schätzt. Diese Navigationslösung integriert GNSS-Beobachtungen mit Trägheitsmessungen, die je nach Missionsanforderungen von IMUs, AHRS, INS oder Bewegungsmesssystemen gesammelt werden.
Bedeutung von Inertialsensoren in der Luftbildphotogrammetrie
Die Rolle der Inertialtechnologie ist bei der direkten Georeferenzierung von entscheidender Bedeutung. Jedes Bild erfordert präzise äußere Orientierungsparameter (EOP): Position (X, Y, Z) und Lage (Roll-, Nick-, Gierwinkel). Herkömmliche Arbeitsabläufe ermitteln diese Parameter durch Aerotriangulation, die durch den Einsatz zahlreicher Passpunkte (GCP) unterstützt wird. Moderne Systeme verringern diese Abhängigkeit durch die Kopplung von GNSS mit Trägheitsnavigation.
GNSS liefert absolute Positionsdaten, während das Inertialsubsystem zwischen den GNSS-Updates hochfrequente Lage- und Bewegungsinformationen bereitstellt. Diese Fusion kompensiert temporäre Satellitenausfälle, verbessert die Glättung der Trajektorie und gewährleistet eine kontinuierliche Orientierungsbestimmung während des gesamten Fluges. Eine präzise Zeitsynchronisation zwischen Kameraauslösung und Navigationsdaten ist nach wie vor unerlässlich, da Zeitabweichungen im Millisekundenbereich direkt zu Geo-Ortungsfehlern führen.
Eine Nachbearbeitung (Post-Processing) erhöht die Leistung zusätzlich. Post-Processed Kinematic (PPK)-Workflows verfeinern rohe GNSS-Messungen nach der Datenerfassung, um eine zentimetergenaue Positionierung zu erreichen. Anstatt sich ausschließlich auf Echtzeitkorrekturen zu verlassen, verarbeitet PPK die Beobachtungen mit Referenzstationen oder präzisen Korrekturdiensten neu, um atmosphärische, orbitale und Mehrwegeffekte zu reduzieren. Erweiterte GNSS/INS-Post-Processing-Plattformen können Bildauslöser mit korrigierten Trajektorien verknüpfen und Bildmetadaten automatisch mit verbesserten Positionen sowie vollständigen Orientierungsinformationen aktualisieren. Dieser Ansatz verbessert die Genauigkeit der Luftbildkartierung erheblich und vereinfacht gleichzeitig die Feldeinsätze.
Wie Trägheitsnavigation die Luftbildvermessung revolutioniert
Für Fachleute, die mit Drohnen oder hybriden Luftfahrzeugen arbeiten, bringt die Integration der Trägheitsnavigation messbare betriebliche Vorteile. Eine verringerte Abhängigkeit von Passpunkten senkt den Feldeinsatzaufwand, beschleunigt die Bereitstellung in abgelegenen Umgebungen und verbessert die Reproduzierbarkeit bei großflächigen Vermessungen. Darüber hinaus gewährleisten hochwertige Inertialsensoren die Kontinuität der Trajektorie bei aggressiven Manövern, temporärer GNSS-Abschirmung oder dynamischen Flugbedingungen.
Die Sensorqualität beeinflusst die endgültigen Ergebnisse direkt. Bias-Stabilität, Winkel-Rauschverhalten (Angular Random Walk), Vibrationsfestigkeit, Synchronisationslatenz und Kalibrierungsqualität wirken sich alle auf die Ausrichtungsgenauigkeit aus. Selbst fortschrittliche Rekonstruktionsalgorithmen können eine mangelhafte Trajektorienschätzung nicht ausgleichen. Trajektorienfehler erzeugen geometrische Verzerrungen, Höhenungenauigkeiten und inkonsistente Punktwolken. Die Luftbildphotogrammetrie findet in immer mehr Branchen Anwendung. Dazu gehören Korridor-Kartierung, Bergbau, Präzisionslandwirtschaft, Infrastrukturinspektion und die Erstellung digitaler Zwillinge.
Die Integration optischer Sensoren mit GNSS und Trägheitstechnologien bleibt essenziell. Diese Konvergenz ermöglicht skalierbare, reproduzierbare Geodaten in Vermessungsqualität. Die Zukunft der Luftbildkartierung ist nicht länger bildzentriert – sie ist navigationsgesteuert.
