


Fotogrammetria aerea
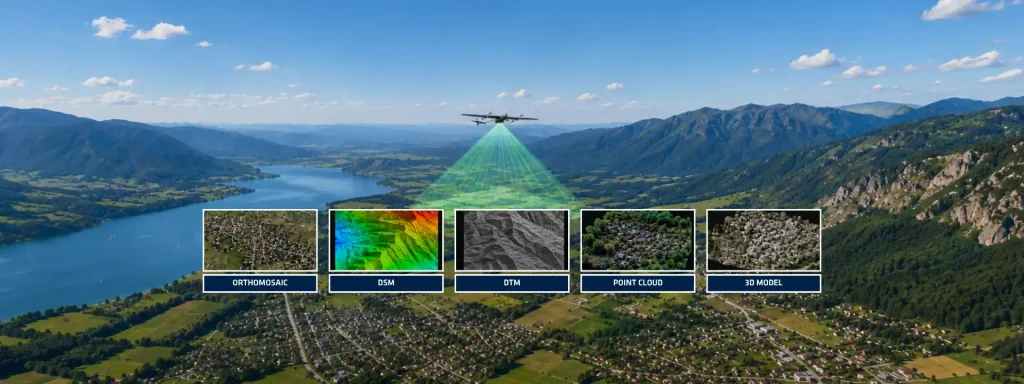
La fotogrammetria aerea si è evoluta da una tecnica di mappatura basata esclusivamente sulle immagini a un flusso di lavoro geospaziale altamente integrato che combina sensori ottici, Global Navigation Satellite Systems (GNSS) e tecnologie di navigazione inerziale. Le moderne missioni fotogrammetriche non si affidano più esclusivamente a punti di controllo a terra (GCP) per ottenere risultati di livello geodetico. Al contrario, i metodi avanzati di georeferenziazione diretta utilizzano misurazioni GNSS e inerziali strettamente sincronizzate per garantire posizionamento e orientamento ad alta precisione per ogni immagine catturata. Nella sua essenza, la fotogrammetria aerea trasforma immagini aeree sovrapposte in prodotti geospaziali misurabili come ortomosaici, modelli digitali di superficie (DSM), modelli digitali del terreno (DTM), nuvole di punti e ricostruzioni tridimensionali. A differenza della fotografia aerea, che si concentra principalmente sulla rappresentazione visiva, la fotogrammetria estrae informazioni spaziali quantitative dalle immagini attraverso la ricostruzione geometrica e algoritmi di corrispondenza delle immagini.
Il flusso di lavoro fotogrammetrico inizia con la pianificazione della missione. Gli operatori definiscono l'altitudine di volo, i rapporti di sovrapposizione, la distanza di campionamento al suolo (GSD) e gli intervalli di attivazione della telecamera in base ai requisiti del progetto. Le tipiche missioni di mappatura mirano a una sovrapposizione longitudinale superiore al 75% e a una sovrapposizione laterale superiore al 60% per garantire una ridondanza sufficiente durante la compensazione a blocchi (bundle adjustment) e la ricostruzione densa.
L'acquisizione dei dati costituisce la fase critica successiva. Durante il volo, il carico utile registra i fotogrammi delle immagini mentre il sottosistema di navigazione stima continuamente la traiettoria della piattaforma. Questa soluzione di navigazione integra le osservazioni GNSS con le misurazioni inerziali raccolte da IMU, AHRS, INS o sistemi di riferimento di movimento a seconda dei requisiti della missione.
L'importanza dei sensori inerziali nella fotogrammetria aerea
Il ruolo della tecnologia inerziale diventa decisivo durante la georeferenziazione diretta. Ogni immagine richiede parametri di orientamento esterno (EOP) precisi: posizione (X, Y, Z) e assetto (rollio, beccheggio, imbardata). I flussi di lavoro tradizionali stimano questi parametri attraverso la triangolazione aerea supportata da un'estesa distribuzione di GCP. I sistemi moderni riducono questa dipendenza accoppiando il GNSS con la navigazione inerziale.
Il GNSS fornisce il posizionamento assoluto, mentre il sottosistema inerziale fornisce informazioni su assetto e movimento ad alta frequenza tra gli aggiornamenti GNSS. Questa fusione compensa la temporanea degradazione dei satelliti, migliora la regolarità della traiettoria e garantisce una stima continua dell'orientamento per tutto il volo. Una sincronizzazione temporale accurata tra gli eventi di scatto della telecamera e i dati di navigazione rimane essenziale perché gli sfasamenti temporali dell'ordine dei millisecondi si traducono direttamente in errori di geolocalizzazione.
Il post-processing migliora ulteriormente le performance. I flussi di lavoro PPK (Post-Processed Kinematic) affinano le misurazioni GNSS grezze dopo l'acquisizione per ottenere un posizionamento centimetrico. Invece di affidarsi esclusivamente alle correzioni in tempo reale, il PPK rielabora le osservazioni rispetto a stazioni di riferimento o servizi di correzione precisi per ridurre gli effetti atmosferici, orbitali e di multi-path. Le piattaforme di post-processing GNSS/INS avanzate possono associare gli eventi di scatto delle immagini alle traiettorie corrette e aggiornare automaticamente i metadati delle immagini con posizioni perfezionate e informazioni complete sull'orientamento. Questo approccio migliora significativamente la precisione della mappatura aerea semplificando al contempo le operazioni sul campo.
Come la navigazione inerziale trasforma i rilievi aerei
Per i professionisti che lavorano con UAV o piattaforme aviotrasportate ibride, l'integrazione della navigazione inerziale crea vantaggi operativi misurabili. La ridotta dipendenza dai GCP diminuisce il lavoro sul campo, accelera il deployment in ambienti remoti e migliora la ripetibilità su rilievi su larga scala. Inoltre, i sensori inerziali di alto livello mantengono la continuità della traiettoria durante manovre aggressive, mascheramenti GNSS temporanei o condizioni di volo dinamiche.
La qualità del sensore influenza direttamente i risultati finali. La stabilità del bias, la random walk angolare, la robustezza alle vibrazioni, la latenza di sincronizzazione e la qualità della calibrazione influiscono sulla precisione dell'orientamento. Nemmeno gli algoritmi di ricostruzione avanzati possono compensare una scarsa stima della traiettoria. Gli errori di traiettoria creano distorsioni geometriche, imprecisioni altimetriche e nuvole di punti incoerenti. La fotogrammetria aerea continua ad espandersi in molteplici settori. Questi includono la mappatura di corridoi, l'industria mineraria, l'agricoltura di precisione, l'ispezione di infrastrutture e la generazione di digital twin.
L'integrazione di sensori ottici con GNSS e tecnologie inerziali rimane essenziale. Questa convergenza consente un'intelligence geospaziale scalabile, ripetibile e di livello geodetico. Il futuro della mappatura aviotrasportata non è più incentrato sulle immagini, ma è guidato dalla navigazione.
