


航空写真測量
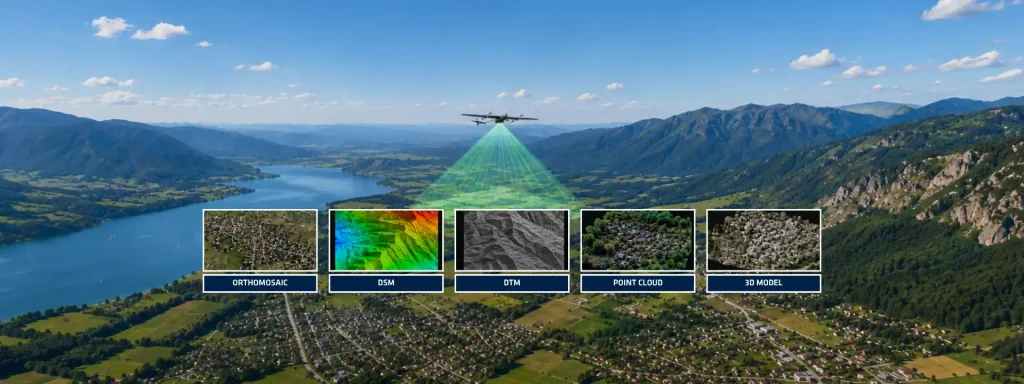
空中フォトグラメトリは、純粋に画像ベースのマッピング技術から、光学センサー、全地球航法衛星システム(GNSS)、および慣性航海技術を組み合わせた高度に統合された地理空間ワークフローへと進化しました。現代のフォトグラメトリミッションでは、測量グレードの成果物を達成するために地上基準点(GCP)のみに依存することはありません。代わりに、高度なダイレクトジオレファレンシング(直接位置方位測定)手法を使用して、密に同期されたGNSSおよび慣性測定値を提供し、撮影されたすべての画像に対して高精度な測位と姿勢を提供します。その核心において、空中フォトグラメトリは、重複する航空画像を、オルソモザイク、数値表層モデル(DSM)、数値地形モデル(DTM)、点群、3次元再構築などの測定可能な地理空間製品に変換します。主に視覚的表現に焦点を当てる航空写真とは異なり、フォトグラメトリは幾何学的再構築と画像マッチングアルゴリズムを通じて画像から定量的空間情報を抽出します。
フォトグラメトリのワークフローはミッション計画から始まります。オペレーターは、プロジェクトの要件に応じて、飛行高度、オーバーラップ率、地表サンプリング距離(GSD)、およびカメラのトリガー間隔を定義します。一般的なマッピングミッションでは、バンドル調整と高密度再構築の際に十分な冗長性を確保するため、進行方向のオーバーラップ(重複率)75%以上、サイドラップ(側方オーバーラップ)60%以上を目標とします。
データ取得は次の重要な段階を構成します。飛行中、ペイロードは画像フレームを記録し、ナビゲーションサブシステムはプラットフォームの軌跡を継続的に推定します。このナビゲーションソリューションは、ミッション要件に応じて、IMU、AHRS、INS、またはモーションリファレンスシステムから収集された慣性測定値とGNSS観測値を統合します。
航空写真測量における慣性センサーの重要性
ダイレクトジオレファレンシングにおいて、慣性技術の役割は決定的なものとなります。すべての画像には、正確な外部標定要素(EOP):位置(X、Y、Z)および姿勢(ロール、ピッチ、ヨー)が必要です。従来のワークフローでは、大規模なGCPの配置によってサポートされる空中三角測量を通じてこれらのパラメータを推定していました。最新のシステムでは、GNSSと慣性航海を結合することでこの依存性を軽減します。
GNSSは絶対測位を提供し、慣性サブシステムはGNSS更新の間に高頻度の姿勢およびモーション情報を提供します。このフュージョンにより、一時的な衛星の劣化が補償され、軌跡の滑らかさが向上し、飛行全体を通じて継続的な姿勢推定が保証されます。カメラのシャッターイベントとナビゲーションデータの間で正確な時間同期を維持することは不可欠です。なぜなら、ミリ秒単位のタイミングのずれが直接ジオロケーションの誤差につながるからです。
後処理により、パフォーマンスがさらに向上します。PPK(Post-Processed Kinematic)ワークフローは、取得後に生のGNSS測定値を洗練させ、センチメートルレベルの測位を実現します。リアルタイムの補正だけに依存するのではなく、PPKは基準局または高精度補正サービスに対して観測データを再処理し、大気、軌道、およびマルチパスの影響を軽減します。高度なGNSS/INS後処理プラットフォームは、画像トリガーイベントを補正された軌跡に関連付け、洗練された位置と完全な姿勢情報で画像メタデータを自動的に更新できます。このアプローチにより、フィールド作業を簡素化しながら、航空マッピングの精度が大幅に向上します。
慣性航海が空中写真測量をどのように変革するか
UAVまたはハイブリッド空中プラットフォームを使用する専門家にとって、慣性航海の統合により、測定可能な運用上のメリットが生まれます。GCPへの依存度が低下することで、フィールドでの労力が削減され、遠隔環境での展開が迅速化され、大規模な調査全体での再現性が向上します。さらに、高グレードの慣性センサーは、アグレッシブな機動、一時的なGNSSマスキング、または動的な飛行条件の間でも、軌跡の連続性を維持します。
センサーの品質は最終成果物に直接影響します。バイアス安定性、アングラーランダムウォーク、耐振性、同期レイテンシ、およびキャリブレーションの品質はすべて、姿勢の精度に影響を与えます。高度な再構築アルゴリズムであっても、不十分な軌跡推定を補うことはできません。軌跡の誤差は、幾何学的歪み、標高の不正確さ、および一貫性のない点群を引き起こします。空中フォトグラメトリは複数の産業にわたって拡大し続けています。これらには、回廊マッピング、鉱業、精密農業、インフラ点検、デジタルツインの生成が含まれます。
光学センサーとGNSSおよび慣性技術の統合は不可欠であり続けます。この融合により、スケーラブルで再現性のある測量グレードの地理空間インテリジェンスが可能になります。空中マッピングの未来はもはや画像中心ではなく、ナビゲーション主導です。
