


Аерофотограмметрія
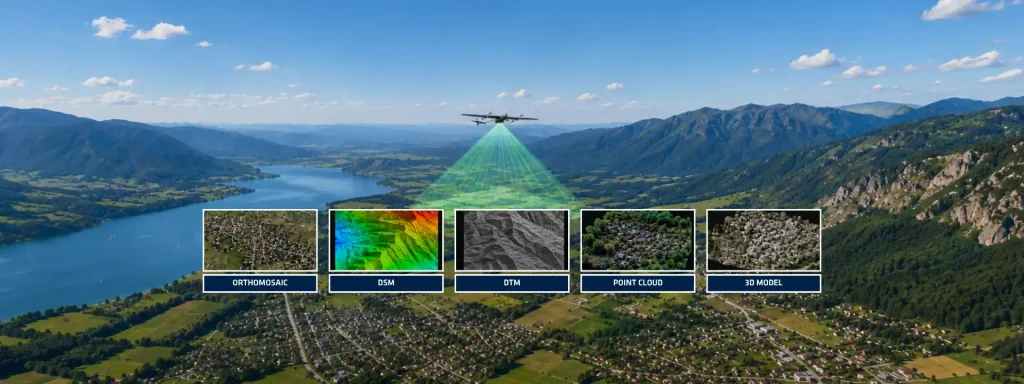
Повітряна фотограмметрія еволюціонувала від суто методів картографування на основі зображень до високоеінтегрованого геопросторового робочого процесу, який поєднує оптичні датчики, глобальні навігаційні супутникові системи (GNSS) та технології інерціальної навігації. Сучасні фотограмметричні місії більше не покладаються виключно на опорні наземні точки (GCP) для досягнення результатів геодезичної якості. Натомість передові методи прямого геореференцирування використовують тісно синхронізовані вимірювання GNSS та інерціальні вимірювання для забезпечення високоточного позиціонування й орієнтації кожного знятого зображення. По суті, повітряна фотограмметрія перетворює перекривні аерофотознімки на вимірювані геопросторові продукти, такі як ортомозаїки, цифрові моделі поверхні (DSM), цифрові моделі рельєфу (DTM), хмари точок та тривимірні реконструкції. На відміну від аерофотозйомки, яка насамперед зосереджена на візуальному представленні, фотограмметрія витягує кількісну просторову інформацію з зображень за допомогою геометричної реконструкції та алгоритмів зіставлення зображень.
Фотограмметричний робочий процес починається з планування місії. Оператори визначають висоту польоту, коефіцієнти перекриття, відстань вибірки на землі (GSD) та інтервали спрацьовування камери відповідно до вимог проєкту. Типові картографічні місії орієнтовані на поздовжнє перекриття понад 75% і бічне перекриття понад 60% для забезпечення достатньої надмірності під час спільного врівноваження (bundle adjustment) та щільної реконструкції.
Збір даних є наступним критичним етапом. Під час польоту корисне навантаження записує кадри зображень, тоді як навігаційна підсистема безперервно оцінює траєкторію платформи. Це навігаційне рішення об'єднує спостереження GNSS з інерціальними вимірюваннями, зібраними з IMU, AHRS, INS або систем орієнтації залежно від вимог місії.
Важливість інерціальних датчиків в аерофотограмметрії
Роль інерційної технології стає вирішальною під час прямого геоприв'язування. Кожне зображення потребує точних параметрів зовнішнього орієнтування (EOP): положення (X, Y, Z) та орієнтації (roll, pitch, yaw). Традиційні робочі процеси оцінюють ці параметри за допомогою аерофототріангуляції, що підтримується широким розгортанням GCP. Сучасні системи зменшують цю залежність шляхом поєднання GNSS з інерційною навігацією.
GNSS забезпечує абсолютне позиціонування, тоді як інерційна підсистема надає високошвидкісну інформацію про орієнтацію та рух між оновленнями GNSS. Це поєднання компенсує тимчасову деградацію супутників, покращує плавність траєкторії та забезпечує безперервне оцінювання орієнтації протягом усього польоту. Точна синхронізація часу між подіями затвора камери та навігаційними даними залишається важливою, оскільки мілісекундні зміщення часу безпосередньо призводять до помилок геолокації.
Постобробка додатково підвищує продуктивність. Робочі процеси постобробки кінематичних даних (PPK) уточнюють необроблені вимірювання GNSS після збору для досягнення сантиметрової точності позиціонування. Замість того, щоб покладатися виключно на корекції в реальному часі, PPK переобробляє спостереження з використанням референсних станцій або точних корекційних сервісів для зменшення атмосферних, орбітальних та багатопроменевих ефектів. Розширені платформи постобробки GNSS/INS можуть асоціювати події спрацьовування камери зі скоригованими траєкторіями та автоматично оновлювати метадані зображень уточненими положеннями та повною інформацією про орієнтацію. Цей підхід значно покращує точність аерофотозйомки, одночасно спрощуючи польові операції.
Як інерціальна навігація трансформує повітряні зйомки
Для професіоналів, які працюють з БПЛА або гібридними повітряними платформами, інтеграція інерціальної навігації створює вимірні операційні переваги. Зменшення залежності від GCP знижує витрати польової праці, прискорює розгортання у віддалених середовищах і підвищує повторюваність результатів під час великомасштабних зйомок. Крім того, високоякісні інерціальні датчики підтримують безперервність траєкторії під час агресивних маневрів, тимчасового закриття сигналів GNSS або в динамічних умовах польоту.
Якість датчиків безпосередньо впливає на кінцеві результати. Стабільність зсуву, кутовий випадковий блукання, стійкість до вібрацій, затримка синхронізації та якість калібрування — усе це впливає на точність орієнтації. Навіть найсучасніші алгоритми реконструкції не можуть компенсувати погану оцінку траєкторії. Помилки траєкторії створюють геометричні спотворення, неточності висот та несумісні хмари точок. Повітряна фотограмметрія продовжує поширюватися в багатьох галузях. Серед них — картографування коридорів, гірнича промисловість, точне землеробство, інспекція інфраструктури та створення цифрових двійників.
Інтеграція оптичних датчиків із системами GNSS та інерціальними технологіями залишається важливою. Ця конвергенція забезпечує масштабовану, повторювану геопросторову розвідку геодезичної якості. Майбутнє авіаційного картографування більше не є орієнтованим на зображення — воно керується навігацією.
