


Fotogrametria lotnicza
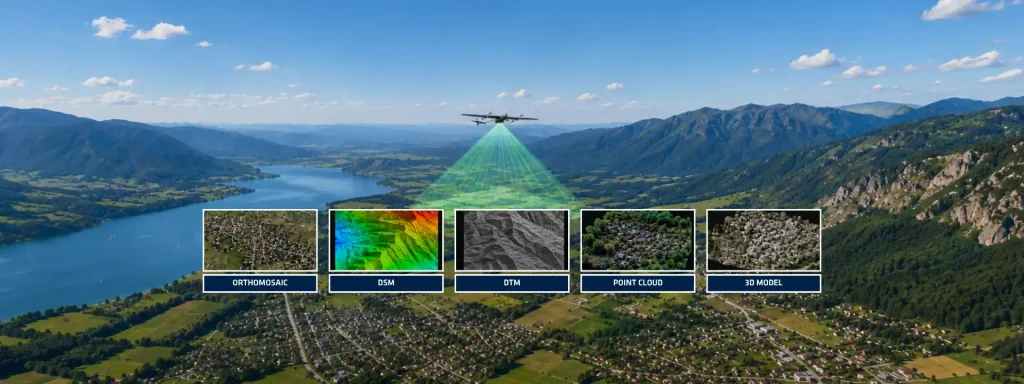
Fotogrametria lotnicza ewoluowała od techniki mapowania opartej wyłącznie na obrazach do wysoce zintegrowanego procesu geoprzestrzennego łączącego czujniki optyczne, globalne systemy nawigacji satelitarnej (GNSS) oraz technologie nawigacji inercyjnej. Współczesne misje fotogrametryczne nie polegają już wyłącznie na naziemnych punktach kontrolnych (GCP) w celu uzyskania wyników o dokładności pomiarowej. Zamiast tego zaawansowane metody bezpośredniego orientowania wykorzystują ściśle zsynchronizowane pomiary GNSS i inercyjne, aby dostarczyć wysokiej dokładności pozycjonowanie i orientację dla każdego zarejestrowanego obrazu. W swojej istocie fotogrametria lotnicza przekształca nakładające się zdjęcia lotnicze w mierzalne produkty geoprzestrzenne, takie jak ortofotomapy, cyfrowe modele powierzchni (DSM), cyfrowe modele terenu (DTM), chmury punktów oraz rekonstrukcje trójwymiarowe. W przeciwieństwie do fotografii lotniczej, która koncentruje się przede wszystkim na reprezentacji wizualnej, fotogrametria wyodrębnia ilościowe informacje przestrzenne z obrazów poprzez rekonstrukcję geometryczną i algorytmy dopasowywania obrazów.
Proces fotogrametryczny rozpoczyna się od planowania misji. Operatory definiują wysokość lotu, stopień nakładania się, terenową rozdzielczość pikseli (GSD) oraz interval wyzwalania kamer zgodnie z wymaganiami projektu. Typowe misje mapowania celują w nakład podłużny powyżej 75% i poprzeczny powyżej 60%, aby zapewnić wystarczającą redundancję podczas wyrównania bloku zdjęć (bundle adjustment) i rekonstrukcji gęstej.
Pozyskiwanie danych stanowi kolejny krytyczny etap. Podczas lotu ładunek użyteczny rejestruje klatki obrazu, podczas gdy podsystem nawigacyjny stale szacuje trajektorję platformy. To rozwiązanie nawigacyjne integruje obserwacje GNSS z pomiarami inercyjnymi zebranymi z modułów IMU, AHRS, INS lub systemów referencyjnych ruchu, w zależności od wymagań misji.
Znaczenie czujników inercyjnych w fotogrametrii lotniczej
Rola technologii inercyjnej staje się decydująca podczas bezpośredniego orientowania (direct georeferencing). Każdy obraz wymaga precyzyjnych parametrów orientacji zewnętrznej (EOP): pozycji (X, Y, Z) oraz orientacji (kolejność kątów: pochylenie wzdłużne, poprzeczne, odchylenie kursowe). Konwencjonalne procesy szacują te parametry za pomocą triangulacji lotniczej wspieranej przez rozbudowane rozmieszczenie punktów GCP. Nowoczesne systemy ograniczają tę zależność poprzez sprzężenie GNSS z nawigacją inercyjną.
GNSS zapewnia pozycjonowanie bezwzględne, podczas gdy podsystem inercyjny dostarcza wysokoczęstotliwościowych informacji o orientacji i ruchu między aktualizacjami GNSS. Fuzja ta kompensuje tymczasową degradację sygnału satelitarnego, poprawia gładkość trajektorji oraz zapewnia ciągłość szacowania orientacji przez cały lot. Dokładna synchronizacja czasu między zdarzeniami migawki kamery a danymi nawigacyjnymi pozostaje kluczowa, ponieważ milisekundowe przesunięcia czasowe bezpośrednio przekładają się na błędy geolokalizacji.
Przetwarzanie a posteriori dodatkowo zwiększa wydajność. Procesy Post-Processed Kinematic (PPK) udoskonalają surowe pomiary GNSS po ich pozyskaniu, aby osiągnąć pozycjonowanie na poziomie centymetrowym. Zamiast polegać wyłącznie na korektach w czasie rzeczywistym, PPK przetwarza obserwacje względem stacji referencyjnych lub precyzyjnych usług korekcyjnych w celu ograniczenia efektów atmosferycznych, orbitalnych oraz wielościeżkowości. Zaawansowane platformy przetwarzania a posteriori GNSS/INS mogą powiązać zdarzenia wyzwolenia obrazu ze skorygowanymi trajektorjami i automatycznie zaktualizować metadane obrazu o doprecyzowane pozycje oraz pełne informacje o orientacji. Podejście to znacząco poprawia dokładność mapowania lotniczego, upraszczając jednocześnie operacje w terenie.
Jak nawigacja inercyjna zmienia geodezję lotniczą
Dla profesjonalistów pracujących z bezzałogowymi statkami powietrznymi (UAV) lub hybrydowymi platformami powietrznymi integracja nawigacji inercyjnej przynosi wymierne korzyści operacyjne. Zmniejszona zależność od punktów GCP obniża nakład pracy w terenie, przyspiesza wdrożenia w odległych środowiskach oraz poprawia powtarzalność w przypadku pomiarów na dużą skalę. Ponadto wysokiej klasy czujniki inercyjne utrzymują ciągłość trajektorji podczas agresywnych manewrów, tymczasowego zasłonięcia GNSS lub w dynamicznych warunkach lotu.
Jakość czujników bezpośrednio wpływa na ostateczne rezultaty. Stabilność biasu, błąd błądzenia kątowego (angular random walk), odporność na wibracje, opóźnienie synchronizacji oraz jakość kalibracji – wszystko to wpływa na dokładność orientacji. Nawet zaawansowane algorytmy rekonstrukcji nie są w stanie zrekompensować słabego szacowania trajektorji. Błędy trajektorji powodują zniekształcenia geometryczne, niedokładności wysokościowe oraz niespójne chmury punktów. Fotogrametria lotnicza stale rozwija się w wielu branżach. Obejmują one mapowanie korytarzowe, górnictwo, rolnictwo precyzyjne, inspekcję infrastruktury oraz generowanie cyfrowych bliźniaków.
Integracja czujników optycznych z technologiami GNSS i inercyjnymi pozostaje kluczowa. Ta konwergencja umożliwia skalowalną, powtarzalną i geodezyjną inteligencję przestrzennie. Przyszłość mapowania lotniczego nie jest już zorientowana na obraz – jest napędzana nawigacją.
