


Fotogrametria aérea
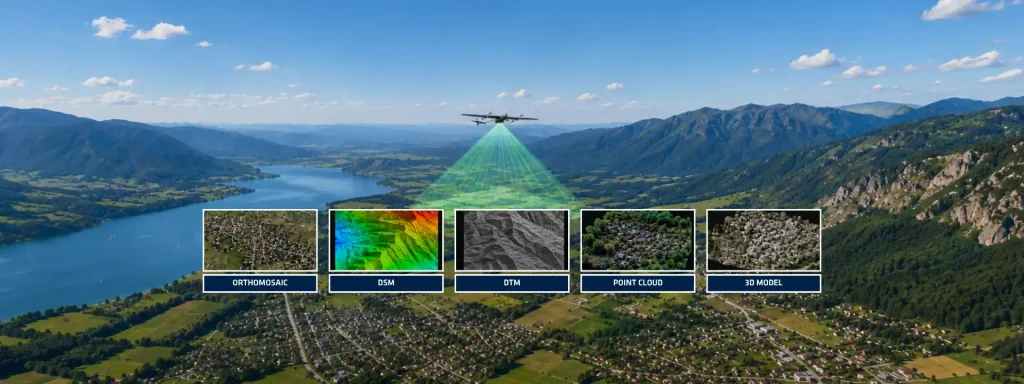
A fotogrametria aérea evoluiu de uma técnica de mapeamento puramente baseada em imagens para um fluxo de trabalho geoespacial altamente integrado, combinando sensores ópticos, GNSS (Global Navigation Satellite Systems) e tecnologias de navegação inercial. As missões fotogramétricas modernas não dependem mais exclusivamente de pontos de apoio terrestre (GCPs) para alcançar resultados com precisão cartográfica. Em vez disso, métodos avançados de georreferenciamento direto utilizam medições GNSS e inerciais estritamente sincronizadas para fornecer posicionamento e orientação de alta precisão para cada imagem capturada. Em sua essência, a fotogrametria aérea transforma imagens aéreas sobrepostas em produtos geoespaciais mensuráveis, como ortomosaicos, modelos digitais de superfície (DSM), modelos digitais de terreno (DTM), nuvens de pontos e reconstruções tridimensionais. Ao contrário da fotografia aérea, que foca principalmente na representação visual, a fotogrametria extrai informações espaciais quantitativas das imagens por meio de reconstrução geométrica e algoritmos de correspondência de imagens.
O fluxo de trabalho fotogramétrico começa com o planejamento da missão. Os operadores definem a altitude de voo, taxas de sobreposição, distância de amostragem no solo (GSD) e intervalos de disparo da câmera de acordo com os requisitos do projeto. As missões de mapeamento típicas visam uma sobreposição longitudinal superior a 75% e uma sobreposição lateral superior a 60% para garantir redundância suficiente durante o ajuste de feixes e a reconstrução densa.
A aquisição de dados constitui a próxima etapa crítica. Durante o voo, a carga útil registra os quadros de imagem enquanto o subsistema de navegação estima continuamente a trajetória da plataforma. Essa solução de navegação integra observações GNSS com medições inerciais coletadas de IMUs, AHRS, INS ou sistemas de referência de movimento, dependendo dos requisitos da missão.
Importância dos sensores inerciais na fotogrametria aérea
O papel da tecnologia inercial torna-se decisivo durante o georreferenciamento direto. Cada imagem requer parâmetros de orientação exterior (EOP) precisos: posição (X, Y, Z) e atitude (profundeza, inclinação eguinada / roll, pitch, yaw). Os fluxos de trabalho convencionais estimam esses parâmetros por meio de triangulação aérea apoiada por uma ampla implantação de GCPs. Os sistemas modernos reduzem essa dependência acoplando o GNSS à navegação inercial.
O GNSS fornece posicionamento absoluto, enquanto o subsistema inercial fornece informações de atitude e movimento de alta taxa entre as atualizações do GNSS. Essa fusão compensa a degradação temporária do sinal de satélite, melhora a suavidade da trajetória e garante a estimativa contínua da orientação durante todo o voo. A sincronização precisa do tempo entre os eventos de disparo do obturador da câmera e os dados de navegação permanece essencial, porque desvios de tempo da ordem de milissegundos se traduzem diretamente em erros de geolocalização.
O pós-processamento aprimora ainda mais o desempenho. Os fluxos de trabalho de PPK (Post-Processed Kinematic) refinam as medições GNSS brutas após a aquisição para alcançar um posicionamento em nível de centímetro. Em vez de depender apenas de correções em tempo real, o PPK reprocessa as observações em relação a estações de referência ou serviços de correção precisa para reduzir os efeitos atmosféricos, orbitais e de multicaminho. As plataformas avançadas de pós-processamento GNSS/INS podem associar eventos de disparo de imagem a trajetórias corrigidas e atualizar automaticamente os metadados da imagem com posições refinadas e informações completas de orientação. Essa abordagem melhora significativamente a precisão do mapeamento aéreo enquanto simplifica as operações de campo.
Como a navegação inercial transforma levantamentos aéreos
Para profissionais que trabalham com VAPs ou plataformas aéreas híbridas, a integração da navegação inercial cria vantagens operacionais mensuráveis. A menor dependência de GCPs reduz o trabalho de campo, acelera a implantação em ambientes remotos e melhora a repetibilidade em levantamentos de grande escala. Além disso, sensores inerciais de alta qualidade mantêm a continuidade da trajetória durante manobras agressivas, mascaramento temporário de GNSS ou condições de voo dinâmicas.
A qualidade do sensor influencia diretamente os resultados finais. A estabilidade de bias, o passeio aleatório angular (angular random walk), a robustez contra vibração, a latência de sincronização e a qualidade da calibração afetam a precisão da orientação. Nem mesmo algoritmos avançados de reconstrução conseguem compensar uma estimativa de trajetória deficiente. Erros de trajetória geram distorções geométricas, imprecisões de elevação e nuvens de pontos inconsistentes. A fotogrametria aérea continua a se expandir por vários setores, incluindo mapeamento de corredores, mineração, agricultura de precisão, inspeção de infraestrutura e geração de gêmeos digitais.
A integração de sensores ópticos com tecnologias GNSS e inerciais continua sendo essencial. Essa convergência permite inteligência geoespacial escalável, repetível e com precisão de levantamento. O futuro do mapeamento aéreo não é mais centrado em imagens — é impulsionado pela navegação.
