Ellipse-N donanımlı Mars Rover UGV
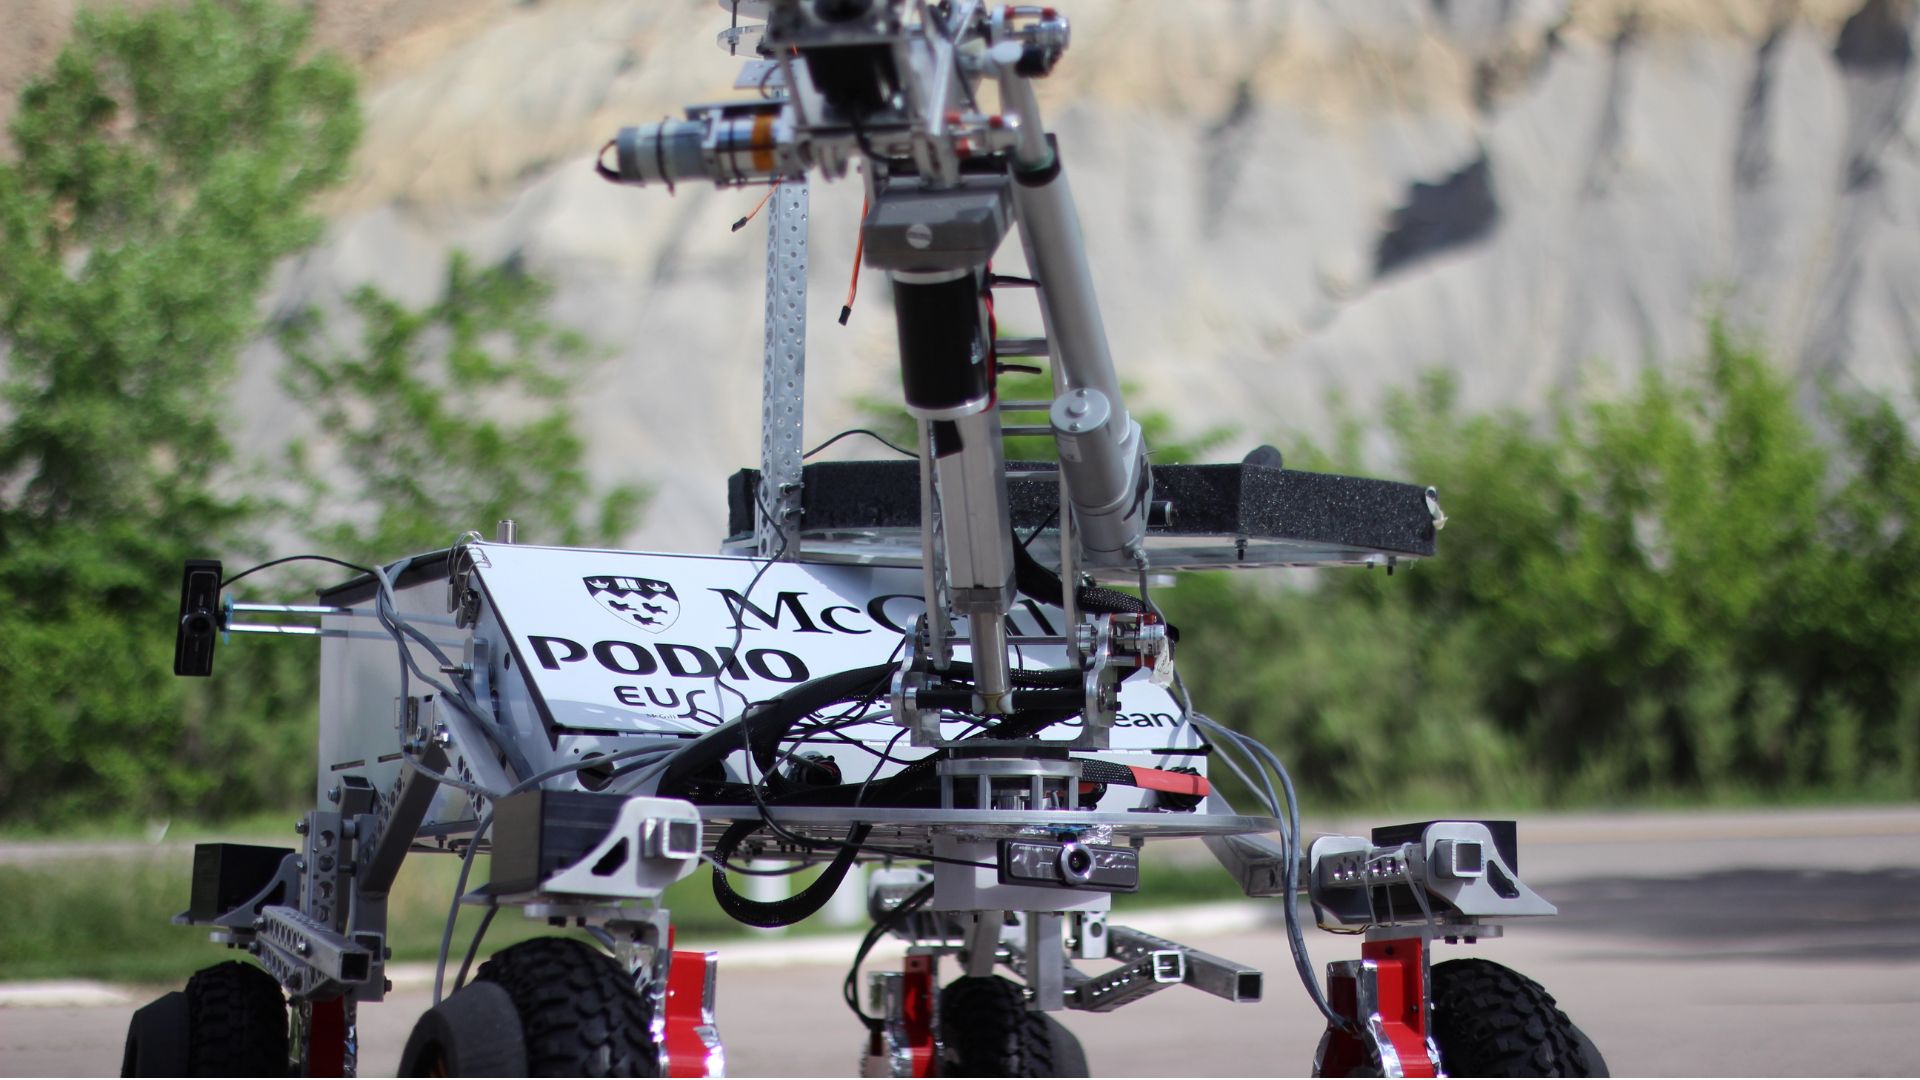
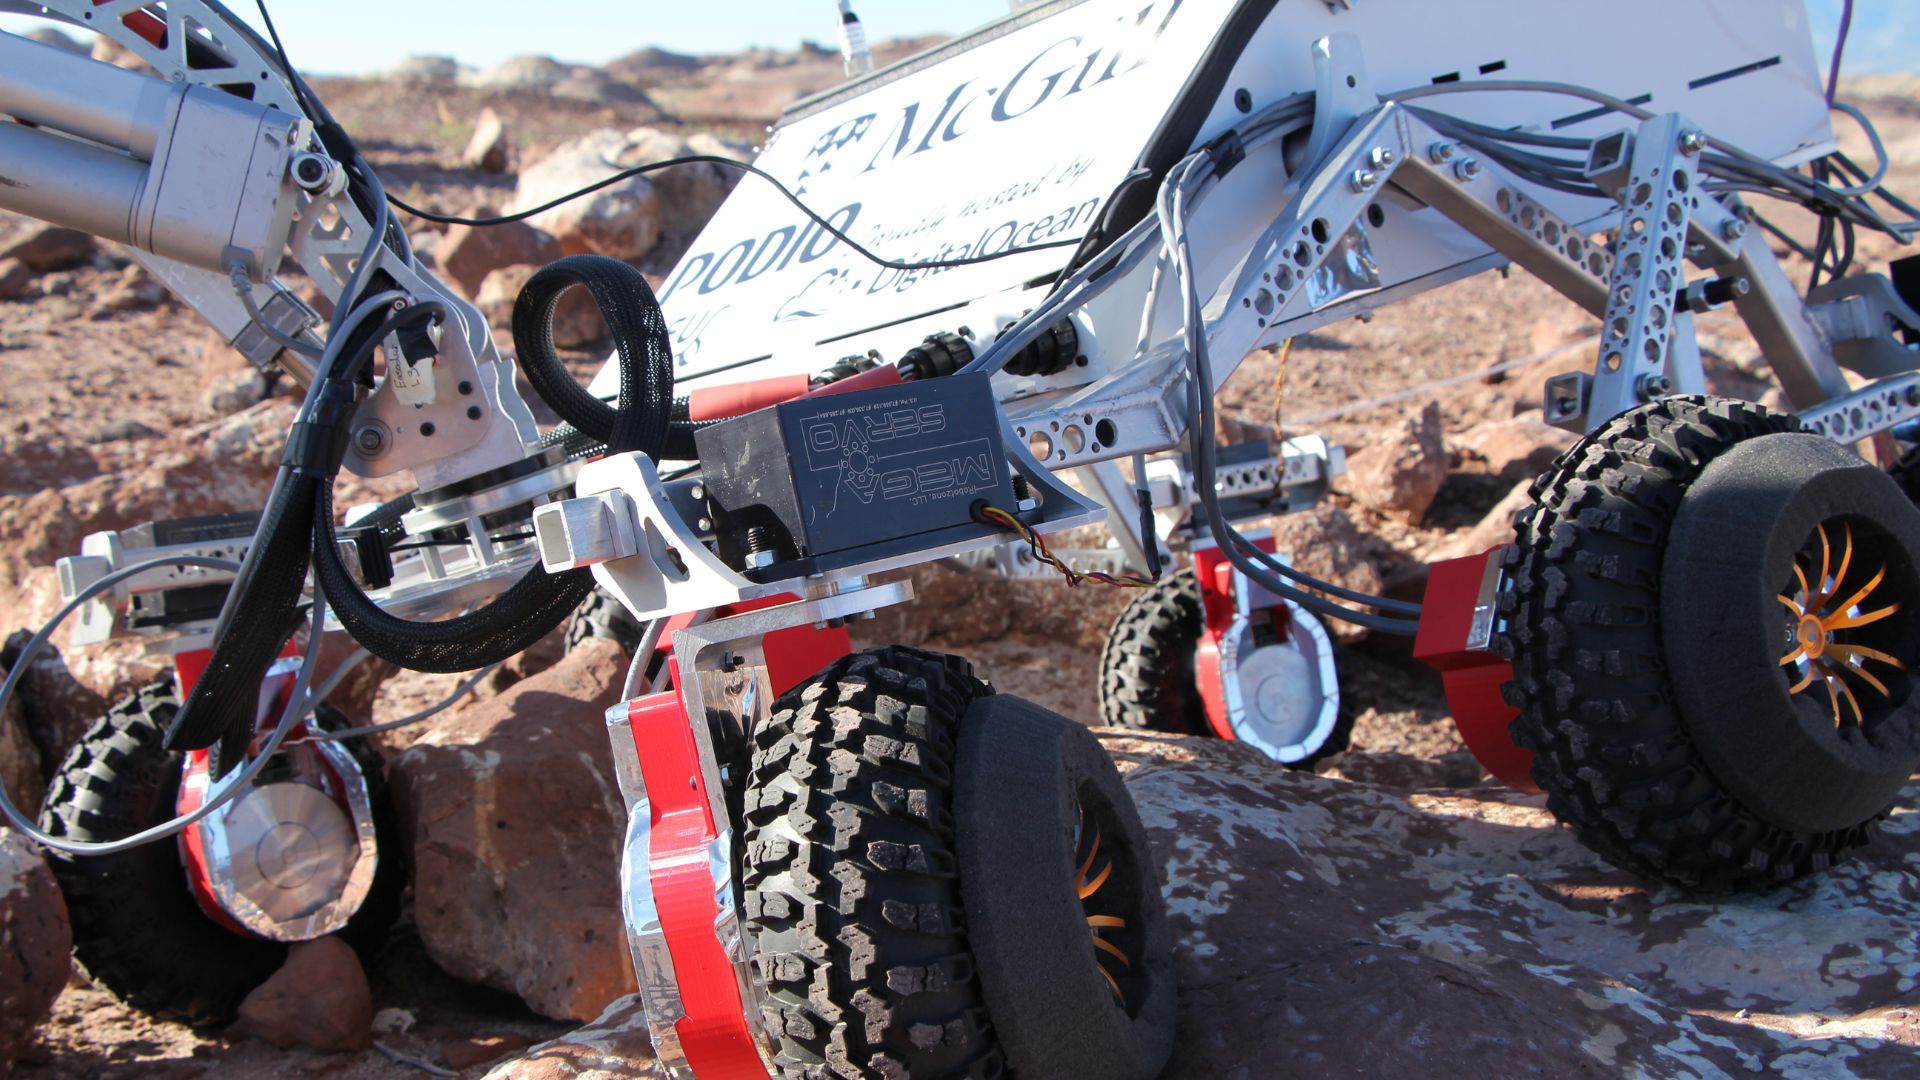
Mc Gills Yarı otonom Mars gezgini, otonom navigasyon için bir SBG minyatür INS/GNSS cihazını entegre ediyor.
“Bu cihaz, 500 metreden fazla kör navigasyonun ardından son yol noktasında 20 santimetre uzaklıkta durmamızı sağladı; bu, yarışmada daha önce hiç başarılmamış bir şeydi.” | McGill Robotics ekibi
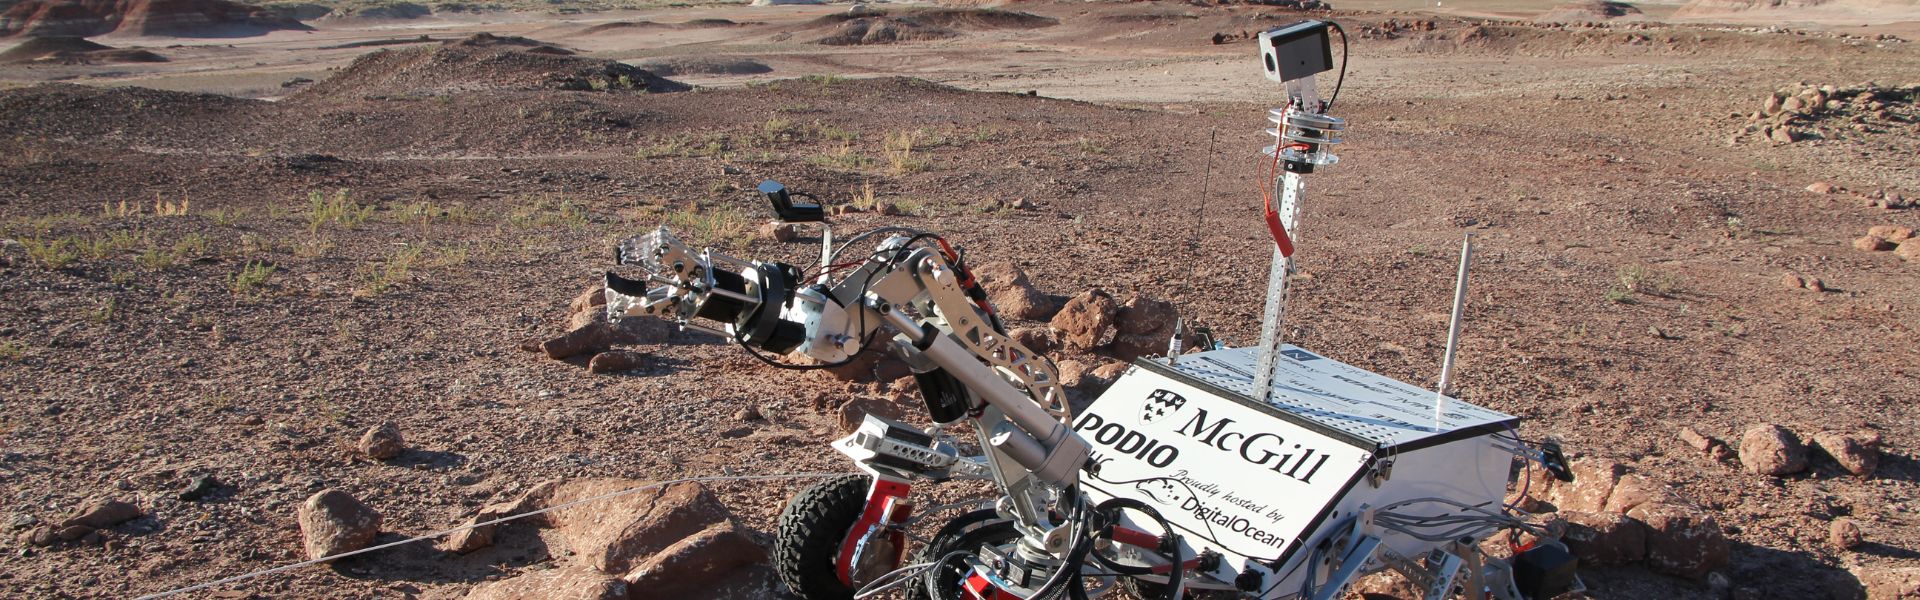
Mars Gezgini Projesi
McGill Robotics ekibi, robotu iki uluslararası yarışmaya katılmak üzere tasarladı. Bu yarışmalarda her takımın, Mars’a benzer bir çöl ortamında, gizli bir kontrol merkezinden rover’ını çeşitli etaplar boyunca kontrol ederek karmaşık görevleri yerine getirmesi gerekiyordu.
Bu görevler arasında engebeli arazilerde ilerlemek, uzak noktalara yük taşımak, karmaşık bir kontrol panelini çalıştırmak ve toplanan toprak örneklerini analiz etmek yer alıyordu.
Her turda, takımların rover'larını 1 kilometreden fazla bir mesafeden kablosuz olarak çalıştırmaları ve araçtaki IMU'lar, GPS, kameralar ve bilimsel aletler tarafından sağlanan sensör geri bildirimlerine sürekli olarak güvenmeleri bekleniyordu.
Görme Engelliler İçin En İyi Koşu Navigasyon Görevi
Takım, yarışmalar arasınd SBG Systems’in IG-500N modelini satın aldı ve bu, ERC’deki başarıları için hayati öneme sahip oldu. Ayrıca, IG-500N’nin hassasiyeti, kör navigasyon görevlerinde en yüksek puanın alınmasını sağladı. Bu görevde takımlar, kamera kullanmadan zorlu arazilerde GPS koordinatlarına doğru yol buluyorlar.
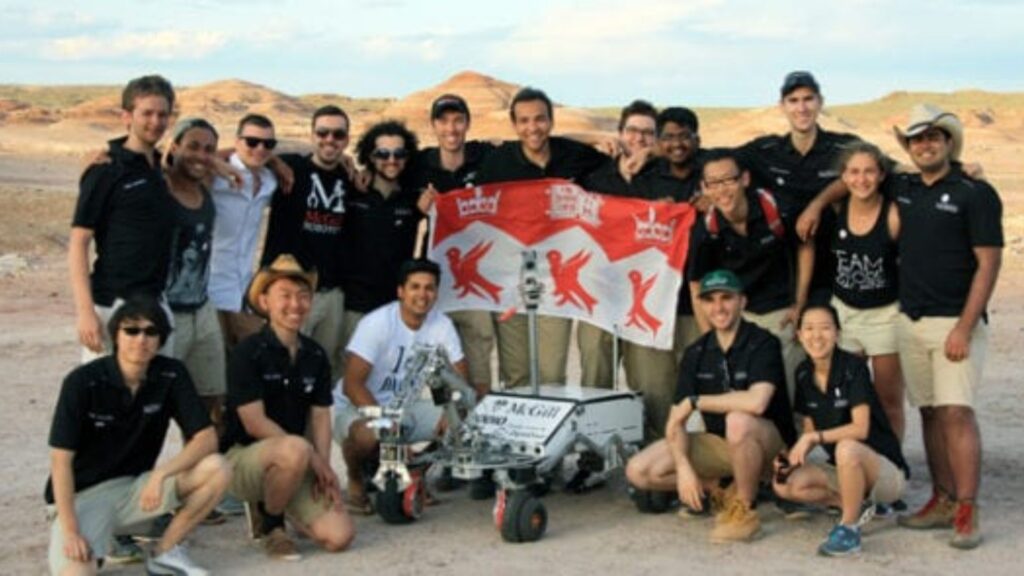
Bu cihaz, 500 metreden fazla bir mesafeyi görüşsüz seyirle kat ettikten sonra, son yol noktasında 20 santimetre uzaklıkta konumumuzu sabitlememizi sağladı; bu, yarışmada daha önce hiç başarılmamış bir şeydi.
Kolay Entegrasyon
Mc Gills , IG-500N ile birlikte dağıtılan sbgCom kütüphanesini bir C++ sarmalayıcısı aracılığıyla yazılım mimarisine etkin bir şekilde entegre etti.
Sınıfın oluşturucusunda başlatma işlevini kullandılar ve sistemin geri kalanına yapılan aktarım sürecini kesintiye uğratmadan cihazdan sürekli modda güncellemeleri almaya devam edebilmek için iş parçacığı güvenli çalışma amacıyla geri çağırma işlevlerini uyguladılar. Bu daha sonra bir ROS yayıncısının oluşturulmasında kullanıldı. Kütüphanenin uygulama kalitesi ve arayüz tasarımı, tüm bu süreci son derece kullanıcı dostu ve oldukça kolay hale getirdi.

“ SBG Systems ’a son derece minnettarız; zira Avrupa Rover Yarışması’ndaki seçkin başarılarımız, SBG Systemsadresinden sağlanan olağanüstü destek olmadan şüphesiz mümkün olamazdı.” | McGill Robotics ekibi
Ellipse-N
Ellipse-N, entegre çift bantlı, dört uydu grubunu destekleyen GNSS alıcısına sahip, kompakt ve yüksek performanslı bir RTK Atalet Navigasyon Sistemidir. Ayrıca, yuvarlanma, eğim, yön, dikey hareket ve santimetre düzeyinde GNSS konumlandırma sağlar.
Ellipse -N sensörü, dinamik ortamlarda ve zorlu GNSS koşullarda en iyi performansı gösterir. Bunun yanı sıra, manyetik yön bilgisini kullanarak daha az dinamik uygulamalarda da çalışır.

Ellipse N için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
Yük nedir?
Yük, bir aracın (dron, gemi… ) temel işlevlerinin ötesinde amaçlanan işlevini yerine getirmek için taşıdığı her türlü ekipman, cihaz veya malzemeyi ifade eder. Yük, motorlar, batarya ve gövde gibi aracın çalışması için gerekli bileşenlerden ayrıdır.
Yük örnekleri:
- Kameralar: yüksek çözünürlüklü kameralar, termal görüntüleme kameraları…
- Sensörler: LiDAR, hiperspektral sensörler, kimyasal sensörler…
- İletişim ekipmanları: telsizler, sinyal tekrarlayıcılar…
- Bilimsel aletler: hava durumu sensörleri, hava örnekleyiciler…
- Diğer özel ekipmanlar
INS , harici yardımcı sensörlerden gelen verileri kabul ediyor mu?
Şirketimizin ürettiği atalet navigasyon sistemleri, hava veri sensörleri, manyetometreler, odometreler, DVL ve benzeri harici yardımcı sensörlerden gelen verileri kabul eder.
Bu entegrasyon, INS ’yi özellikle GNSS erişiminin engellendiği ortamlarda son derece çok yönlü ve güvenilir hale getirir.
Bu harici sensörler, tamamlayıcı veriler sağlayarak INS sitesinin genel performansını ve doğruluğunu artırır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
