Hyperloop-utmaningen
UCI-laget använde miniatyr INS en ” Ellipse-N” för att mäta kapselns position, hastighet och acceleration.
”Vi var mer än nöjda med de resultat som Ellipse-N gav oss. Det var den mest tillförlitliga datakällan vi hade.” | Andrew T., lagkapten för HyperXite-laget
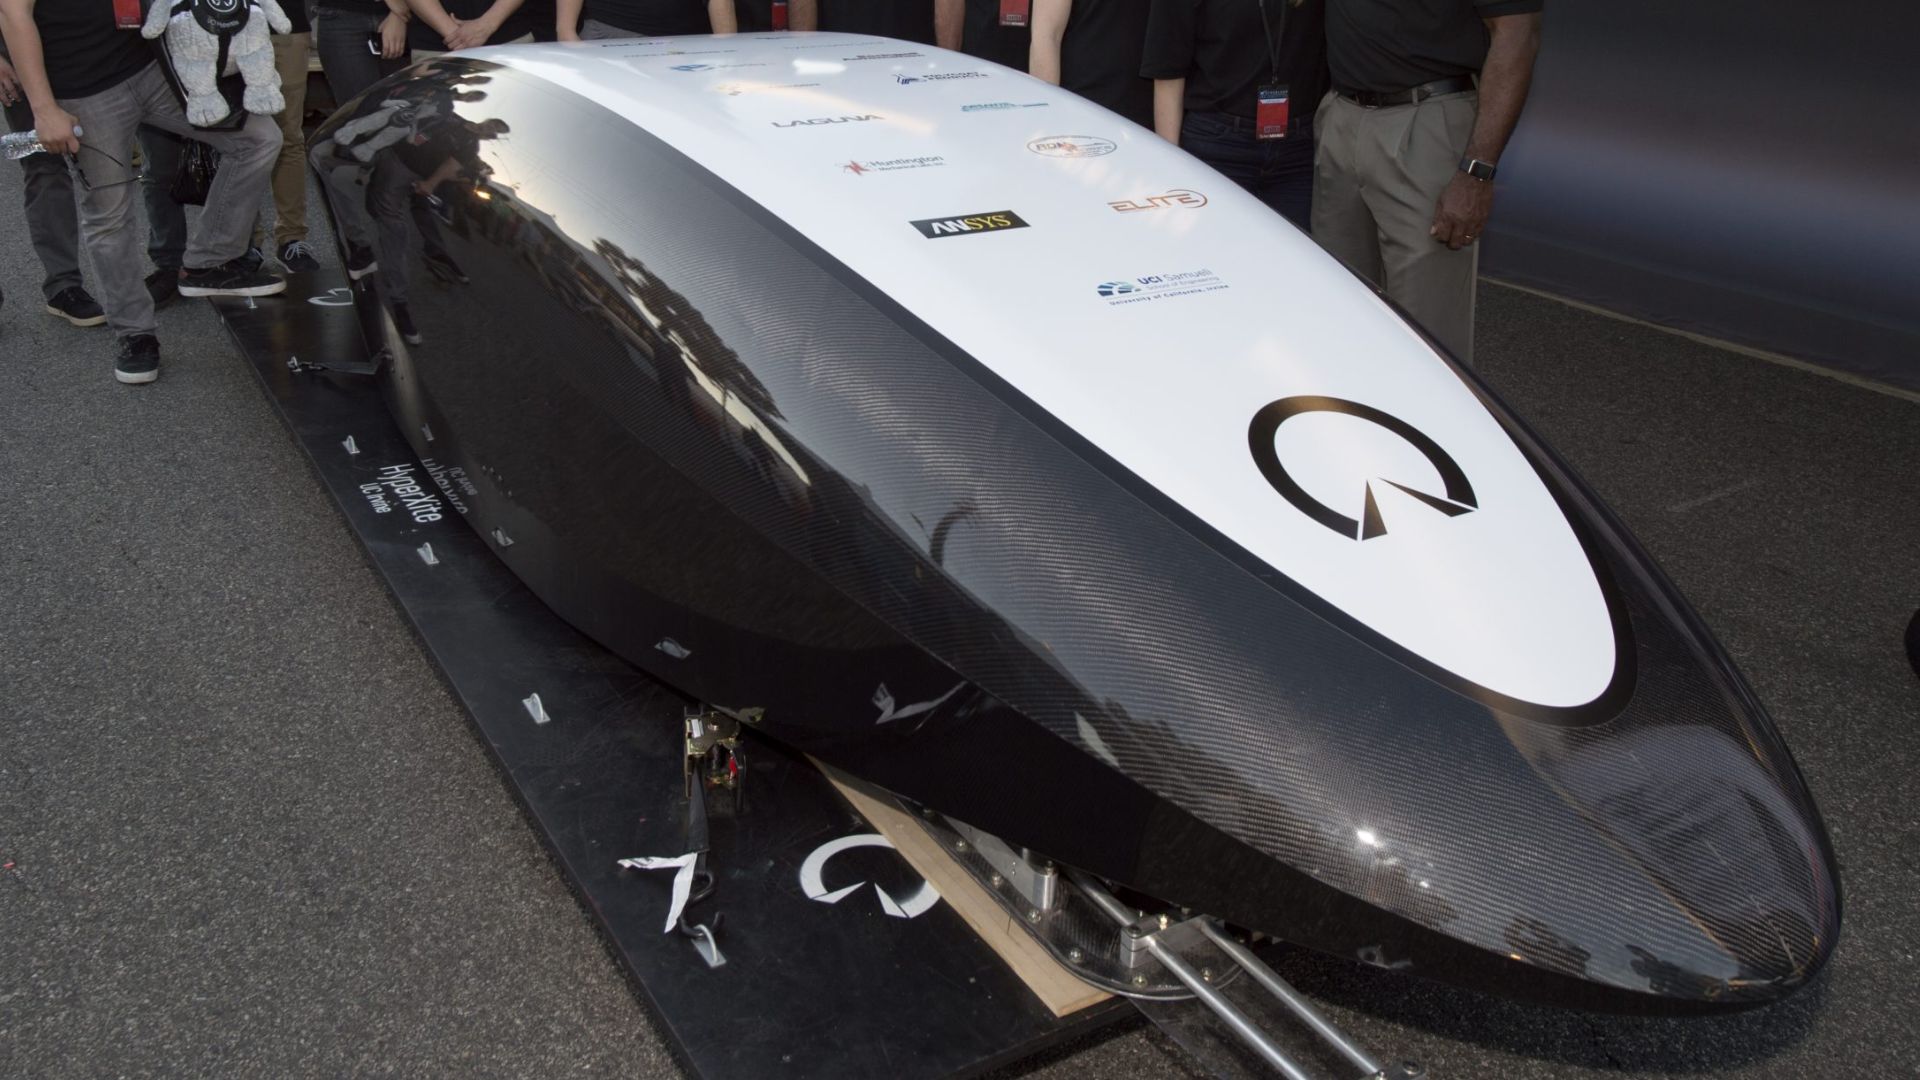
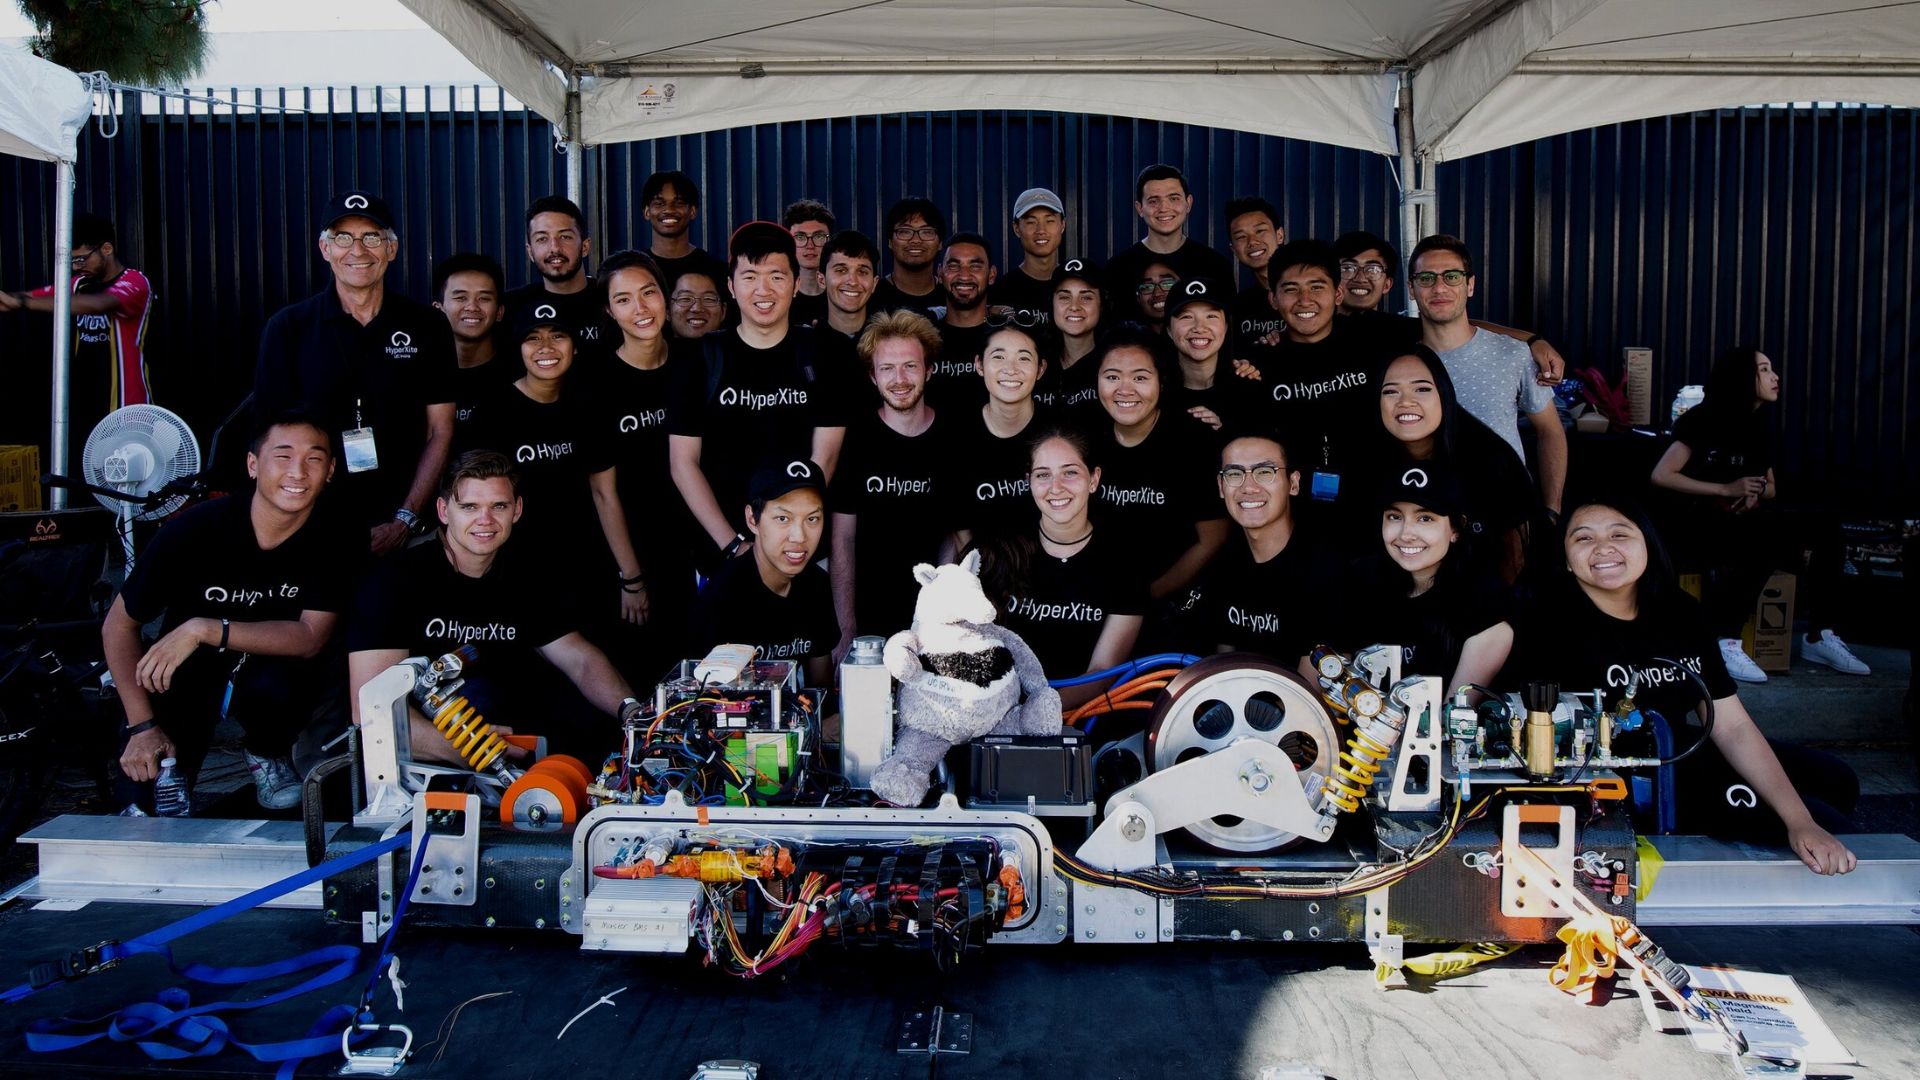
HyperXite, laget från UCI-universitetet, deltog i den andra Hyperloop-tävlingen och placerade sig på första plats bland alla amerikanska Hyperloop-lag samt på andra plats i världen inom kategorin ”Air-Based Levitation”. De använde en ” Ellipse-N”-miniatyr INS ” för att mäta sin kapsels position, hastighet och acceleration.
Hyperloop-konceptet
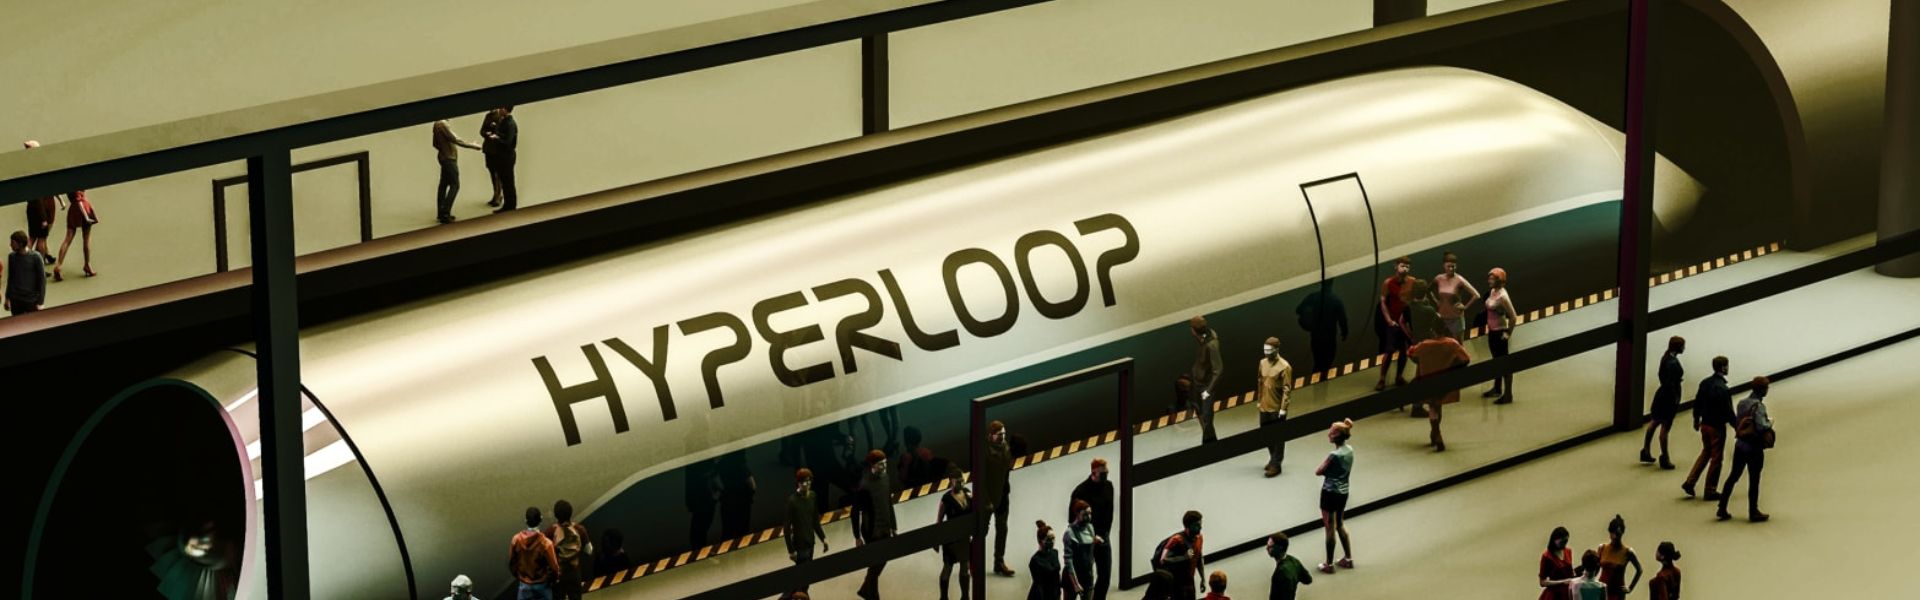
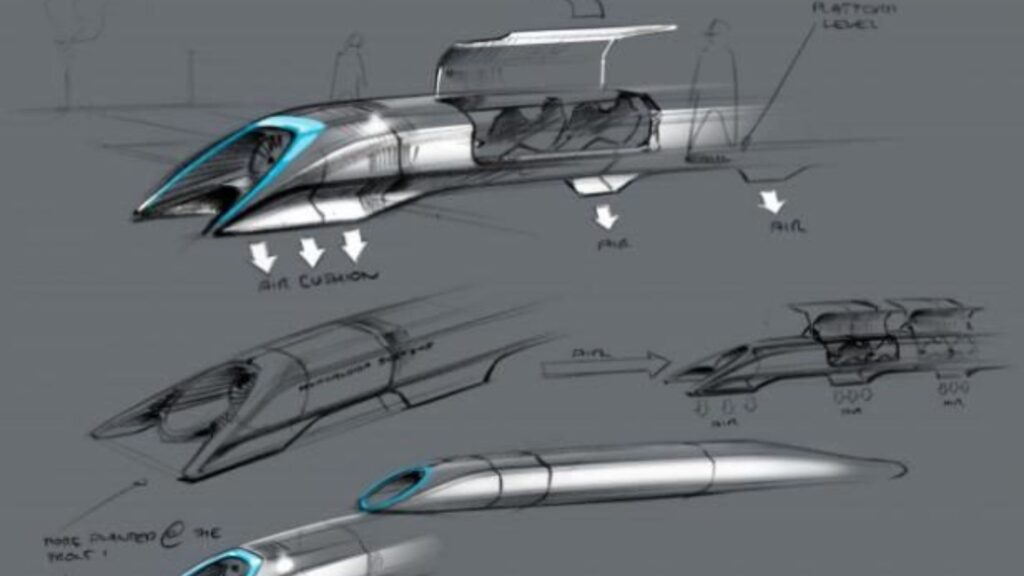
Hyperloop är ett fantastiskt koncept som syftar till att öka transporteffektiviteten. Hyperloop består av en hermetiskt tillsluten rörledning genom vilken en kapsel kan färdas utan luftmotstånd eller friktion och transportera människor eller föremål i hög hastighet samtidigt som systemet är mycket effektivt.
År 2015 sponsrade SpaceX den första Hyperloop Pod-tävlingen, där lag byggde prototyper i miniatyr för att visa den tekniska genomförbarheten av olika aspekter av Hyperloop-konceptet. HyperXite, laget från University of California, Irvine (UCI), deltog i den andra Hyperloop-tävlingen med ” Ellipse-N” från SBG Systems.
Tävling II är nu avslutad och HyperXite ligger på första plats bland de amerikanska Hyperloop-lagen och på andra plats i världen inom kategorin luftbaserad levitation. Det framgångsrika laget är ett av endast sex lag i hela världen som har lyckats ta sig hela vägen genom Hyperloop-röret ut i det fria.
UCI-laget ”Hyperxite” vid Hyperloop-tävlingen
Studenter vid UCI har konstruerat ett rörformat fordon som ska kunna färdas effektivt i hög hastighet genom en nästan vakuumfylld rörbana. Dessutom använder kapseln lättviktskolfiber och avancerade system för att sväva, transportera passagerare och bromsa säkert.
Tävlingen äger rum på en testbana på en mile i södra Kalifornien. Dessutom accelererar varje kapsel för att nå topphastighet – vilket rapporteras i realtid – och bromsar sedan in.
Slutligen bedömer domarna kapslarna utifrån hastighet, stabilitet, bromsförmåga och smidighet.
Kapselns position, hastighet och acceleration
”Vår prototypkapsel behövde ett tillförlitligt sätt att mäta sin position, hastighet och acceleration när kapseln befinner sig i SpaceX:s Hyperloop-vakuumrör”, förklarar Andrew Tec, kapten för HyperXite-teamet.
Teamet hade ursprungligen tanken att använda sensorfusion med flera accelerometrar och rotationsgivare för att uppskatta kapselns rörelser, men Ellipse-N erbjöd alla dessa funktioner med industriell noggrannhet (0,1° rullning/lutning) i ett kompakt format.
Tröghetssensorn erbjöd dessutom värdefulla tilläggsfunktioner såsom GNSS -positionering och CAN-bussprotokoll.

”Vi behövde en komponent som fungerar bra under nästan vakuumförhållanden och som var lätt att integrera med precisa sensorer; Ellipse-N uppfyllde alla kriterier.” | Andrew T., kapten för HyperXite-laget
Ellipse-N – snabb och enkel integration
Teamet använde en Compact RIO-styrenhet från National Instruments i utvecklingsarbetet och tyckte att det öppna LabVIEW-tillägget SBG var mycket praktiskt; det gjorde testning och utveckling oerhört enkelt och snabbt.
”Vi var mer än nöjda med de resultat som Ellipse-N gav oss. Det var den mest tillförlitliga datakällan vi hade. Vår kapsels beteende i tillståndsmaskinen var i hög grad beroende av dess beräknade banprofil och tid”, sammanfattar lagkaptenen.
SpaceX har meddelat att den tredje tävlingen kommer att hållas 2018. Dessutom kommer HyperXite att tävla med en nyutvecklad kapsel för att uppfylla de uppdaterade reglerna för Hyperloop-tävlingen.
Ellipse-N
Ellipse-N är ett kompakt, högpresterande RTK-tröghetsnavigeringssystem med en inbyggd dubbelbandsmottagare som stöder fyra satellitkonstellationer ( GNSS ). Dessutom tillhandahåller den data för rullning, lutning, kurs, upp- och nedrörelse samt positionering med centimeterprecision GNSS .
Sensorn Ellipse-N utmärker sig i dynamiska miljöer och under tuffa förhållanden GNSS . Dessutom fungerar den effektivt i mindre dynamiska tillämpningar med hjälp av magnetisk kursmätning.

Begär en offert på Ellipse-N
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
