


RMS – Kvadratiskt medelvärde
Root Mean Square (RMS) är ett statistiskt mått som kvantifierar magnituden hos en varierande signal. Det används i stor utsträckning inom tröghetsnavigation för att beskriva sensorbrus, bias-instabilitet och den övergripande kvaliteten på tröghetsmätningar. RMS uttrycker en signals effektiva värde genom att ta kvadratroten ur medelvärdet av de kvadrerade värdena. Denna process säkerställer att positiva och negativa avvikelser bidrar lika mycket till resultatet.
Ingenjörer förlitar sig på RMS för att karakterisera accelerometer- och gyroskoputgångar, särskilt vid bedömning av felfördelning i en tröghetsmätenhet (IMU). Detta spelar därför en avgörande roll för att utvärdera hur väl ett tröghetsnavigationssystem (INS) kan upprätthålla noggrannheten under död räkning (dead reckoning).
Inverkan på tröghetsnavigation
Inom tröghetsnavigation tillämpas RMS ofta för att kvantifiera såväl mätbrus som restfel i integrerad position, hastighet och attityd. Till exempel hjälper RMS-accelerationsbrus till att fastställa hur slumpmässiga fluktuationer påverkar hastighetsuppskattningar efter integrering.
RMS-vinkelhastighetsbrus, ofta uttryckt som vinkelbaserat slumpmässigt vandringsfel (angular random walk), påverkar attityddriften direkt. Tillverkare anger många prestandamått – såsom hastighetsrelaterat slumpmässigt vandringsfel, bias-reproducerbarhet och utsignalens brustäthet – med hjälp av dess värden. Dessa RMS-baserade specifikationer gör det möjligt för systemintegratörer att jämföra olika IMU-enheter, uppskatta navigationsdrift över tid och utforma lämpliga filtreringsstrategier.
Kalmanfiltret, som används flitigt i INS/GNSS-integrering, använder RMS-brusnivåer i sina process- och mätkovariantsmatriser för att hantera osäkerhet och minska uppskattningsfel.
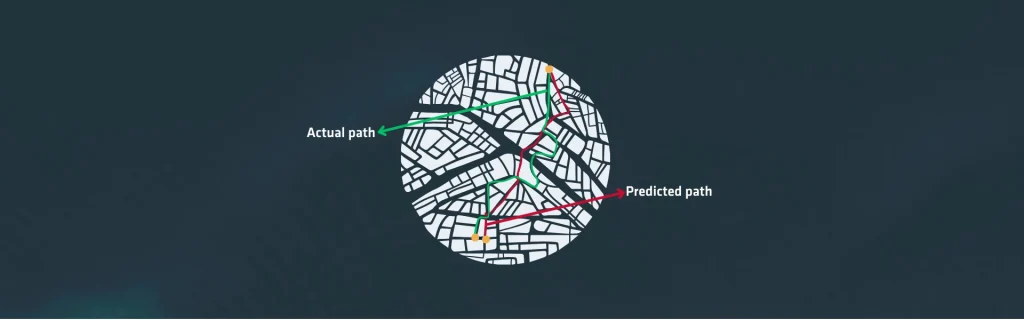
RMS fungerar också som ett avgörande mätvärde vid validering av navigationsprestanda genom efterbearbetning. Analytiker beräknar RMS-skillnader mellan beräknade banor och referenslösningar för att bedöma kvaliteten på en INS under tester som innefattar GNSS-bortfall eller högdynamiska manövrer.
Ett lågt RMS-fel indikerar stabilt sensorbeteende och effektiv filtrering. Omvänt framhäver ett högt RMS-fel problem som termisk drift, mekaniska vibrationer eller otillräcklig kalibrering.
Eftersom RMS sammanfattar variationernas totala magnitud gör det det möjligt för ingenjörer att bedöma systemets robusthet under miljöpåfrestningar. På så sätt fungerar det som ett grundläggande verktyg för att karakterisera tröghetssensorers beteende, utvärdera navigationsalgoritmer och säkerställa att en INS fungerar tillförlitligt i olika uppdragsprofiler.
