


Pulse-80 OEM Najlepsze w swojej klasie moduły OEM IMU, zapewniające optymalną wydajność
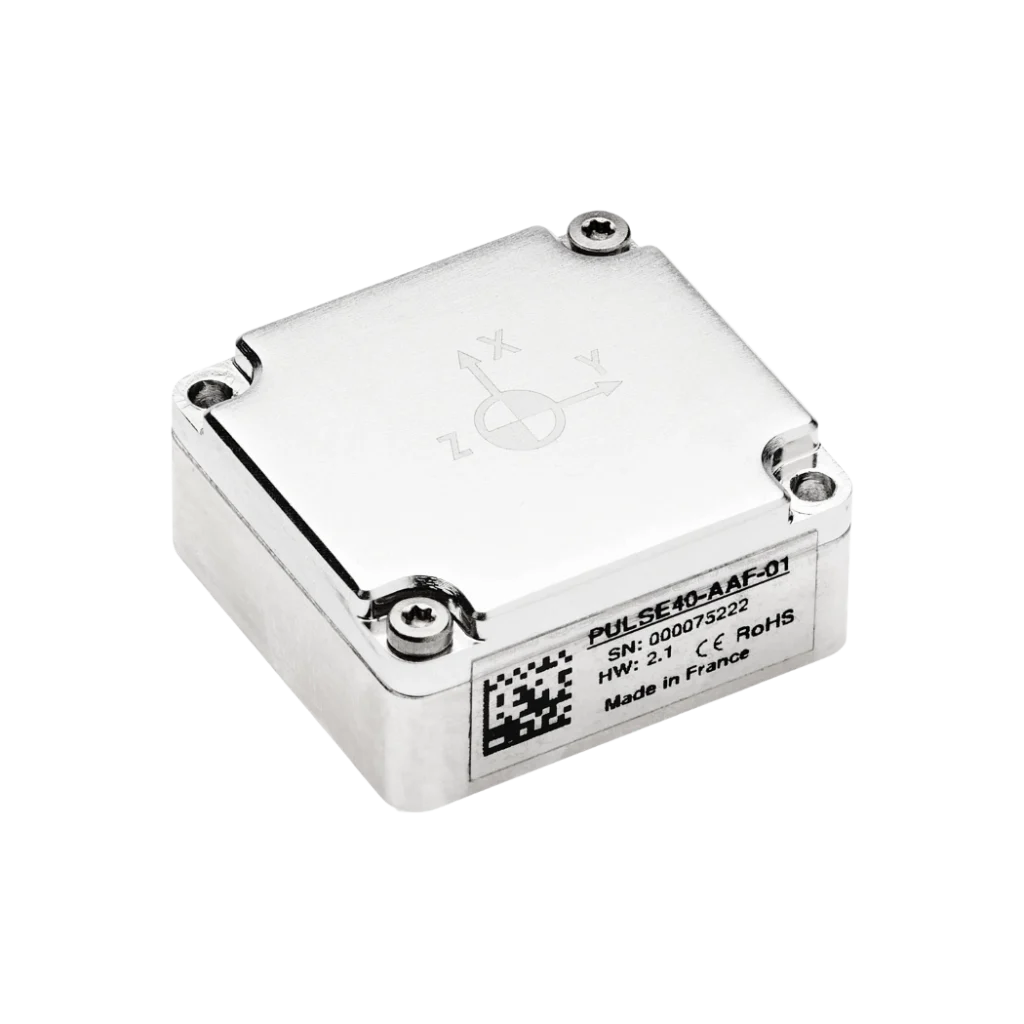
Z przyjemnością przedstawiamy wersję OEM czujnika Pulse-80 IMU, będącego taktyczną inercyjną jednostką pomiarową, która łączy w sobie nisko szumowe żyroskopy i akcelerometry, zapewniając optymalną wydajność w aplikacjach, w których precyzja i niezawodność mają kluczowe znaczenie.
Została ona zaprojektowana z wykorzystaniem nadmiarowej konstrukcji czujników, która zwiększa niezawodność danych dzięki ciągłemu testowaniu wbudowanemu (CBIT), co czyni ją idealnym wyborem do zastosowań o znaczeniu krytycznym. Nie idź na kompromisy w kwestii rozmiaru, wydajności czy niezawodności.
Cechy Pulse-80 OEM
Nasz Pulse-80 OEM to wysokiej klasy taktyczna jednostka pomiaru bezwładnościowego (IMU), zaprojektowana do wymagających zastosowań, które wymagają niezrównanej niezawodności w trudnych warunkach, bez kompromisów w zakresie SWaP-C. Dzięki redundantnej integracji akcelerometrów i żyroskopów MEMS, wersja Pulse-80 OEM zapewnia niski poziom szumów czujnika, wyjątkową stabilność dryfu i wysoką częstotliwość próbkowania danych, co czyni ją idealną do stabilizacji i nawigacji. Posiada unikalny zestaw możliwości w jednej z najmniejszych dostępnych OEM IMU.
Ta IMU jest dostosowana do środowisk wibracyjnych, dzięki bardzo niskiemu współczynnikowi Vibration Rectification Error (VRE) i wytrzymałej aluminiowej obudowie.


Dane techniczne
Wydajność akcelerometru
± 40 g Długoterminowa powtarzalność dryftu
1250 µg * Niestabilność spowodowana odchyleniem podczas jazdy
6 μg ** Współczynnik skalowania
300 ppm * Losowy spacer prędkościowy
0,02 m/s/√h ** Współczynnik korekcji drgań
0,03 mg/g² Przepustowość
100 Hz
Wydajność żyroskopu
± 400 °/s Długoterminowa powtarzalność dryftu
20°/h * Niestabilność spowodowana odchyleniem podczas jazdy
0,1°/h ** Współczynnik skalowania
150 ppm * Losowy spacer kątowy
0,012°/√h ** Współczynnik korekcji drgań
0,08 °/h/g² (wartość skuteczna) Przepustowość
100 Hz
Interfejsy
Binary sbgECom Output rate
Do 2 kHz Wejścia / Wyjścia
1x UART (LvTTL) – do 4 Mb/s Sync IN/OUT
1 x Sync in/out (Event in, Sync out, Clock in) Tryby pracy zegara
Wewnętrzne lub zewnętrzne (bezpośrednie przy 2 kHz lub skalowane) Konfiguracja IMU
sbgINSRestAPI (clock mode, ODR, sync in/out, events)
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 5 do 36 VDC Pobór mocy
<1.3 W EMC
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Masa (g)
150 g Wymiary (dł. x szer. x wys.)
52 × 52 × 36 mm
Specyfikacje środowiskowe i zakres pracy
Brak (OEM) Temperatura pracy
od -40 °C do 71 °C Wibracje
10 g RMS | od 20 Hz do 2 kHz Amortyzatory
< 2000 g MTBF (obliczony)
50 000 godzin Zgodność z
Nie
Zastosowania
Zaprojektowaliśmy wersję OEM modułu Pulse-80, jako wysokowydajną jednostkę pomiaru inercyjnego (IMU) stworzoną, aby sprostać wymagającym potrzebom różnorodnych zastosowań w wielu branżach.
Zapewnia dokładne i niezawodne wykrywanie ruchu, dzięki czemu idealnie nadaje się do zastosowań w robotyce, lotnictwie, motoryzacji i środowisku morskim.
Nasz IMU wyróżnia się w dostarczaniu precyzyjnych danych o orientacji i pozycjonowaniu, umożliwiając bezproblemową integrację z systemami wymagającymi wysokiego poziomu stabilności i responsywności.
Już teraz zacznij doświadczać precyzji i wszechstronności Pulse-80 i odkryj jego zastosowania.
Karta katalogowa Pulse-80 OEM
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj wersję Pulse-80 OEM z innymi produktami
Sprawdź, jak ta wersja OEM wypada na tle innych produktów dzięki naszej szczegółowej tabeli porównawczej.
Odkryj jej unikalne zalety w zakresie wydajności, precyzji i kompaktowej konstrukcji, które czynią ją doskonałym wyborem do zastosowań związanych z orientacją i nawigacją.
-

Pulse-80 OEM
- Zakres akcelerometru
- ± 40 g
- Zakres działania żyroskopu
- ± 400 °/s
- Odchylenie akcelerometru a niestabilność podczas jazdy
- 6 μg
- Niestabilność odchylenia żyroskopu podczas pracy
- 0,1°/h
- Losowy spacer o stałej prędkości
- 0,02 m/s/√h
- Losowy spacer kątowy
- 0,012°/√h
- Pasmo przenoszenia akcelerometru
- 100 Hz
- Szerokość pasma żyroskopu
- 100 Hz
- Output rate
- Do 2 kHz
- Napięcie robocze
- od 5 do 36 VDC
- Pobór mocy
- < 1.3 W
- Masa (g)
- 150 g
- Wymiary (dł. x szer. x wys.)
- 52 × 52 × 36 mm
-
- Zakres akcelerometru
- ± 40 g
- Zakres działania żyroskopu
- ± 1000 °/s
- Odchylenie akcelerometru a niestabilność podczas jazdy
- 14 μg
- Niestabilność odchylenia żyroskopu podczas pracy
- 7 °/h
- Losowy spacer o stałej prędkości
- 0,03 m/s/√h
- Losowy spacer kątowy
- 0,08°/√h
- Pasmo przenoszenia akcelerometru
- 390 Hz
- Szerokość pasma żyroskopu
- 133 Hz
- Output rate
- Do 2 kHz
- Napięcie robocze
- od 4 do 15 V prądu stałego
- Pobór mocy
- 0.40 W
- Masa (g)
- 10 g
- Wymiary (dł. x szer. x wys.)
- 26,8 × 18,8 × 9,5 mm
-
- Zakres akcelerometru
- ±40 g
- Zakres działania żyroskopu
- ± 4000 °/s
- Odchylenie akcelerometru a niestabilność podczas jazdy
- 6 μg
- Niestabilność odchylenia żyroskopu podczas pracy
- 0,5°/h
- Losowy spacer o stałej prędkości
- 0,02 m/s/√h
- Losowy spacer kątowy
- 0,18°/√h
- Pasmo przenoszenia akcelerometru
- 250 Hz
- Szerokość pasma żyroskopu
- 250 Hz
- Output rate
- Do 2 kHz
- Napięcie robocze
- od 3,3 do 5,5 V DC
- Pobór mocy
- 0.30 W
- Masa (g)
- 19 g
- Wymiary (dł. x szer. x wys.)
- 30 × 28 × 13,3 mm

Kompatybilność



Dokumentacja i zasoby dla Pulse-80 OEM
Nasz Pulse-80 OEM jest dostarczany z kompleksową dokumentacją, zaprojektowana, aby wspierać użytkowników na każdym etapie.
Od przewodników instalacji po zaawansowaną konfigurację i rozwiązywanie problemów – nasze przejrzyste i szczegółowe instrukcje zapewniają bezproblemową integrację i obsługę.
Proces produkcyjny
Odkryj precyzję i wiedzę ekspercką, które definiują każdy produkt SBG Systems. W tym filmie uzyskasz wgląd od środka w to, jak skrupulatnie projektujemy, produkuje i testujemy nasze wysokowydajne systemy inercyjne. Najpierw nasz zespół inżynierów opracowuje zaawansowane projekty dostosowane do zastosowań o znaczeniu krytycznym. Następnie przechodzimy do produkcji, gdzie na każdym etapie stosujemy rygorystyczną kontrolę jakości. W efekcie każdy produkt zapewnia wyjątkową niezawodność i dokładność – nawet w najtrudniejszych warunkach.
Obejrzyj teraz, aby dowiedzieć się więcej!

Zapytaj o szczegóły dotyczące Pulse-80 OEM
Mówią o nas
Prezentujemy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystali nasze produkty w swoich projektach.
Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.


Sekcja „Najczęściej zadawane pytania”
Witamy w naszej sekcji często zadawanych pytań (FAQ), w której odpowiadamy na Twoje najważniejsze pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań.
Znajdziesz tu wyczerpujące odpowiedzi na temat cech produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk, które pozwolą Ci zmaksymalizować korzyści płynące z użytkowania naszego IMU.
Znajdź swoje odpowiedzi tutaj!
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czym jest inercyjna jednostka pomiarowa?
Inercyjne jednostki pomiarowe (IMU) to zaawansowane urządzenia, które mierzą i przesyłają dane o sile pozornej, prędkości kątowej oraz niekiedy orientacji pola magnetycznego ciała. IMU są kluczowymi komponentami w różnych zastosowaniach, w tym w nawigacji, robotyce i śledzeniu ruchu. Oto bliższe spojrzenie na ich najważniejsze cechy i funkcje:
- Akcelerometry: Mierzą przyspieszenie liniowe wzdłuż jednej lub kilku osi. Dostarczają danych dotyczących tempa przyspieszania lub zwalniania obiektu oraz umożliwiają wykrywanie zmian ruchu lub położenia.
- Żyroskopy: Mierzą prędkość kątową, czyli szybkość obrotu wokół określonej osi. Żyroskopy pomagają określać zmiany orientacji, umożliwiając urządzeniom utrzymanie pozycji względem układu odniesienia.
- Magnetometry (opcjonalnie): Niektóre IMU zawierają magnetometry, które mierzą siłę i kierunek pól magnetycznych. Dane te mogą pomóc w określeniu orientacji urządzenia względem pola magnetycznego Ziemi, zwiększając dokładność nawigacji.
IMU dostarczają ciągłych danych o ruchu obiektu, umożliwiając śledzenie jego pozycji i orientacji w czasie rzeczywistym. Informacje te mają kluczowe znaczenie w zastosowaniach takich jak drony, pojazdy i robotyka.
W zastosowaniach takich jak głowice stabilizujące kamery czy drony (UAV), IMU pomagają stabilizować ruchy poprzez kompensowanie niepożądanych drgań lub wibracji, co przekłada się na płynniejszą pracę.
