

Houding bij het navigeren
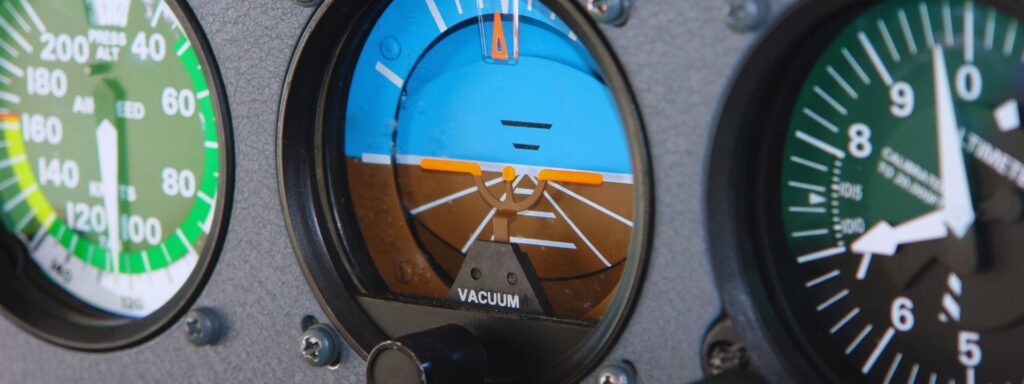
In de navigatie verwijst ‘attitude’ naar de oriëntatie van een voertuig of object ten opzichte van een vast referentiekader, dat doorgaans wordt gedefinieerd door drie rotatieassen: pitch, roll en yaw.
Deze assen beschrijven de hoekpositie en beweging van het voertuig in de driedimensionale ruimte. Pitch verwijst naar de opwaartse of neerwaartse kanteling van de neus van het voertuig, roll staat voor de zijwaartse kanteling van het voertuig langs zijn lengteas, en yaw duidt op de rotatie naar links of rechts rond zijn verticale as. Samen bepalen deze parameters hoe een voertuig in zijn omgeving is gepositioneerd en gemanoeuvreerd.
Attitude is cruciaal voor het handhaven van stabiliteit, het waarborgen van nauwkeurige besturing en het mogelijk maken van nauwkeurige navigatie in diverse domeinen. In de luchtvaart helpt de houding piloten of automatische pilootsystemen bijvoorbeeld om een horizontale vlucht te handhaven, bochten uit te voeren en zich aan te passen aan turbulentie.
Evenzo zorgt houdingsregeling bij maritieme navigatie ervoor dat een schip rechtop en op koers blijft, ondanks de uitdagingen die golven en stromingen met zich meebrengen.
In ruimtevaartuigen speelt de houding een cruciale rol bij het richten van antennes, zonnepanelen of wetenschappelijke instrumenten in de juiste richting, vooral wanneer er geen externe visuele aanwijzingen beschikbaar zijn.
Om de houding te meten en te regelen, worden systemen zoals gyroscopen, versnellingsmeters en magnetometers gebruikt, die vaak zijn geïntegreerd in een inertiaal navigatiesysteem (INS). Deze systemen werken samen met externe gegevensbronnen, zoals GNSS of sterrenvolgers, om een nauwkeurige oriëntatie te behouden.
Het begrijpen en beheren van de houding is met name belangrijk in dynamische omgevingen, waar externe krachten zoals wind, golven of zwaartekrachtanomalieën de baan van een voertuig kunnen beïnvloeden.
Effectieve houdingsregeling zorgt daarom voor veilig en efficiënt reizen, waardoor voertuigen hun navigatiedoelstellingen met precisie kunnen bereiken.
GNSS oplossingen voor de juiste houding
GNSS Attitude-oplossingen leveren de rol-, kantel- en gierhoeken, die de oriëntatie van een object in de ruimte beschrijven. Deze drie componenten zijn essentieel om de houding van het object ten opzichte van het aardoppervlak of een referentiekader te begrijpen.
- Met ‘roll’ wordt de rotatie rond de voorwaartse as bedoeld, die de kanteling van het object naar links en rechts beïnvloedt.
- De hellingshoek is de rotatie rond de zij-naar-zij-as, die de kanteling naar boven en naar beneden bepaalt.
- Yaw is de rotatie rond de verticale as, die de richting bepaalt waarin het object is gericht.
Deze oplossingen combineren gegevens van GNSS -ontvangers met aanvullende sensoren, zoals versnellingsmeters en gyroscopen, om uiterst nauwkeurige en betrouwbare informatie over de stand van het voertuig te leveren.
Deze aanpak is met name van grote waarde in omgevingen waar een nauwkeurige oriëntatie cruciaal is, zoals in navigatiesystemen voor vliegtuigen, schepen en autonome voertuigen. Door deze uiteenlopende sensorgegevens te integreren, garandeert het systeem optimale prestaties, zelfs onder uitdagende omstandigheden.
Weergaven van houdingen
De houding beschrijft de oriëntatie of rotatie van een object ten opzichte van een referentiekader, zoals het aardoppervlak. Bij navigatie speelt de houding echter een cruciale rol bij het bepalen hoe een object zich door de ruimte beweegt. Dit concept is van toepassing op vliegtuigen, UAV’s, schepen en andere autonome systemen. Bovendien kunnen ingenieurs de houding op verschillende manieren wiskundig en visueel weergeven.
1 – Euler-hoeken (rol, pitch, yaw)
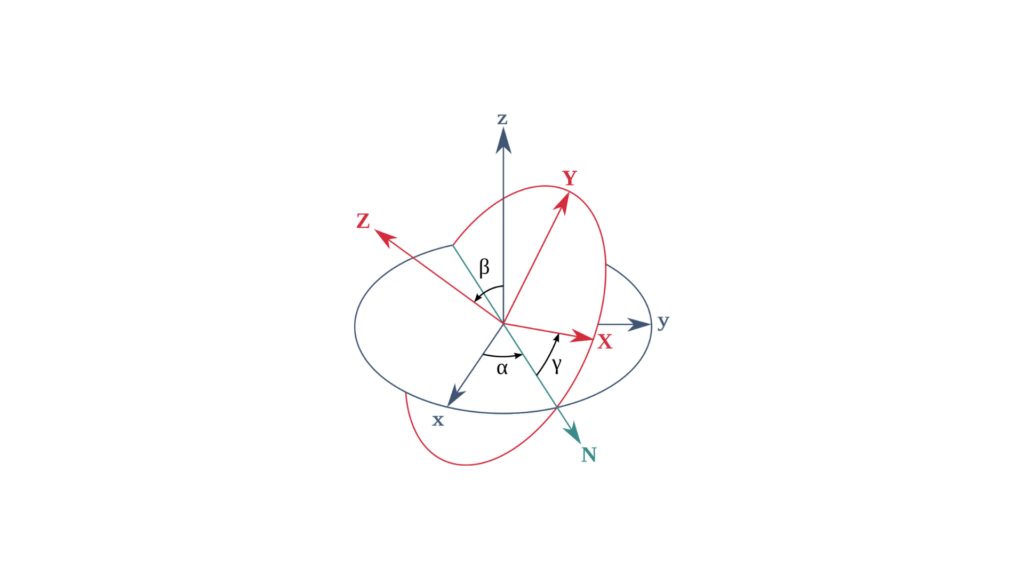
Eulerhoeken geven de oriëntatie van een object weer aan de hand van drie rotaties: roll, pitch en yaw. Deze hoeken beschrijven rotaties rond drie assen in een bepaalde volgorde, zoals:
Roll (φ): Rotatie rond de voor-achter-as.
Pitch (θ): Rotatie rond de zij-naar-zij-as.
Yaw (ψ): Rotatie rond de verticale as.
Wiskundige weergave
Eulerhoeken kunnen worden weergegeven als een 3×3-rotatiematrix, waarbij:
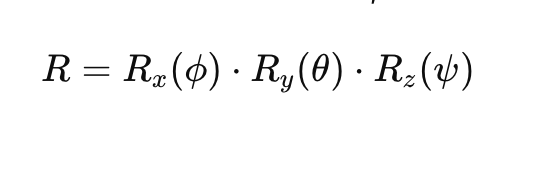
Hier:
- Rx(ϕ)R_x(\phi)Rx(ϕ) is de rotatiematrix voor de rolbeweging.
- Ry(θ) is de rotatiematrix voor de pitch.
- Rz(ψ) is de rotatiematrix voor de gierbeweging.
Elke rotatiematrix wordt als volgt weergegeven:
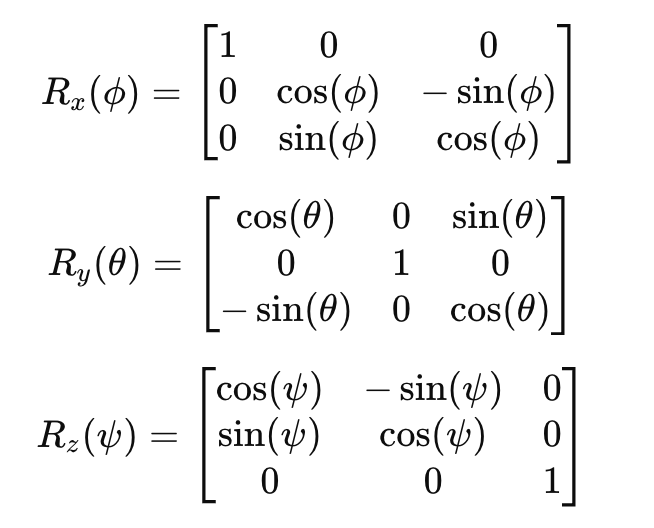
2 – Rotatiematrices
Rotatiematrices bieden een alternatieve manier om de houding weer te geven. Bij deze methode beschrijft een 3×3-matrix de oriëntatie van een object in de 3D-ruimte ten opzichte van een vast coördinatensysteem. Deze matrices zijn orthogonaal, wat betekent dat de rijen en kolommen eenheidsvectoren zijn. Bijgevolg is de inverse van de matrix simpelweg de transponeren ervan.
Wiskundige weergave
Je kunt een algemene rotatiematrix 𝑅 als volgt opschrijven:
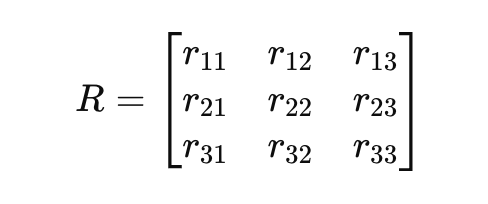
3 – Quaternionen
Quaternionen bieden een compactere en numeriek stabielere weergave van rotatie. Ze voorkomen singulariteiten en gimbal-lock-problemen die gepaard gaan met Eulerhoeken. Een quaternion 𝑞 is een 4-dimensionale vector:
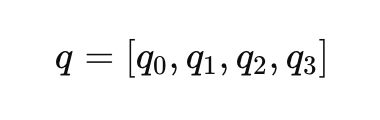
Waarbij 𝑞0 het scalaire deel is en [𝑞1, 𝑞2, 𝑞3] de vectorcomponenten zijn. De quaternionweergave van een rotatie kan als volgt worden geschreven:
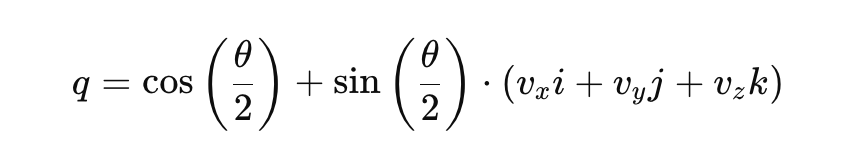
Hier:
- θ is de rotatiehoek.
- [vx, vy, vz] is de eenheidsvector die de rotatieas weergeeft.
- i, j en k zijn de fundamentele quaternion-eenheden.
Voordelen van quaternionen:
- Voorkomt gimbal lock en singulariteiten.
- Computatieel efficiënter voor interpolatie.
4 – Richtingcosinusmatrices (DCM)
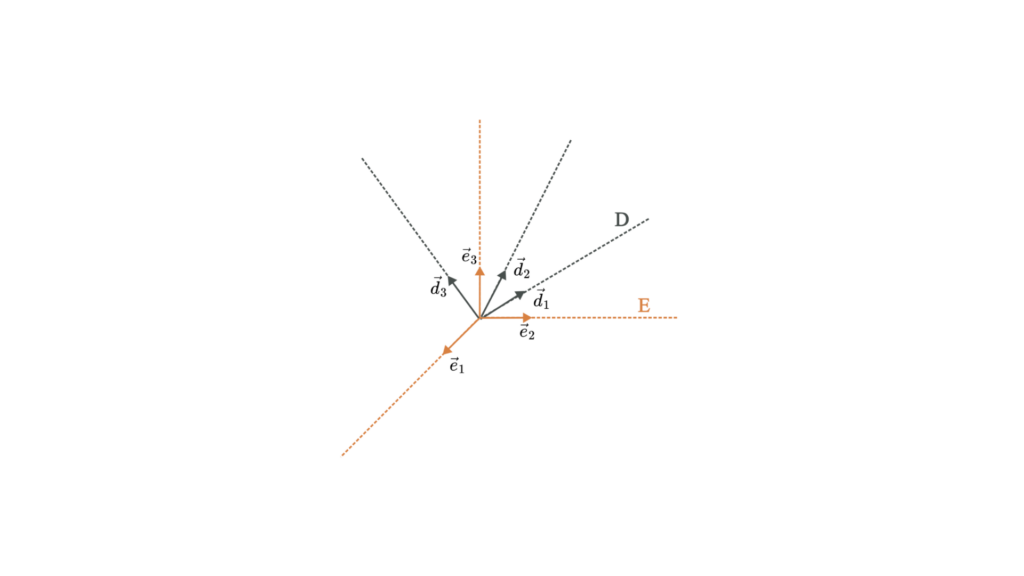
Een richtingscosinusmatrix lijkt op een rotatiematrix en beschrijft eveneens de oriëntatie van een object. De DCM brengt de coördinaten van een vector in het ene referentiekader in verband met de coördinaten van dezelfde vector in een ander referentiekader.
Wiskundige weergave
Een richtingscosinusmatrix 𝐶 is een 3×3-matrix die de relatie tussen twee coördinatenstelsels definieert:
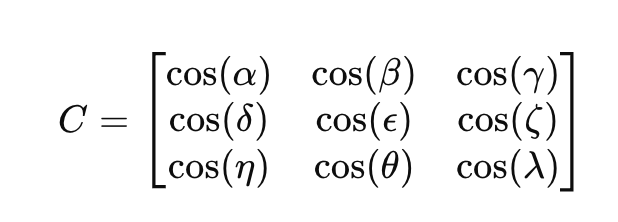
Waarbij de termen cos (⋅) de cosinus van de hoek tussen de vectoren van de twee coördinatenstelsels aangeven.
